

42号电波:机器人、研究与 AI 硬件
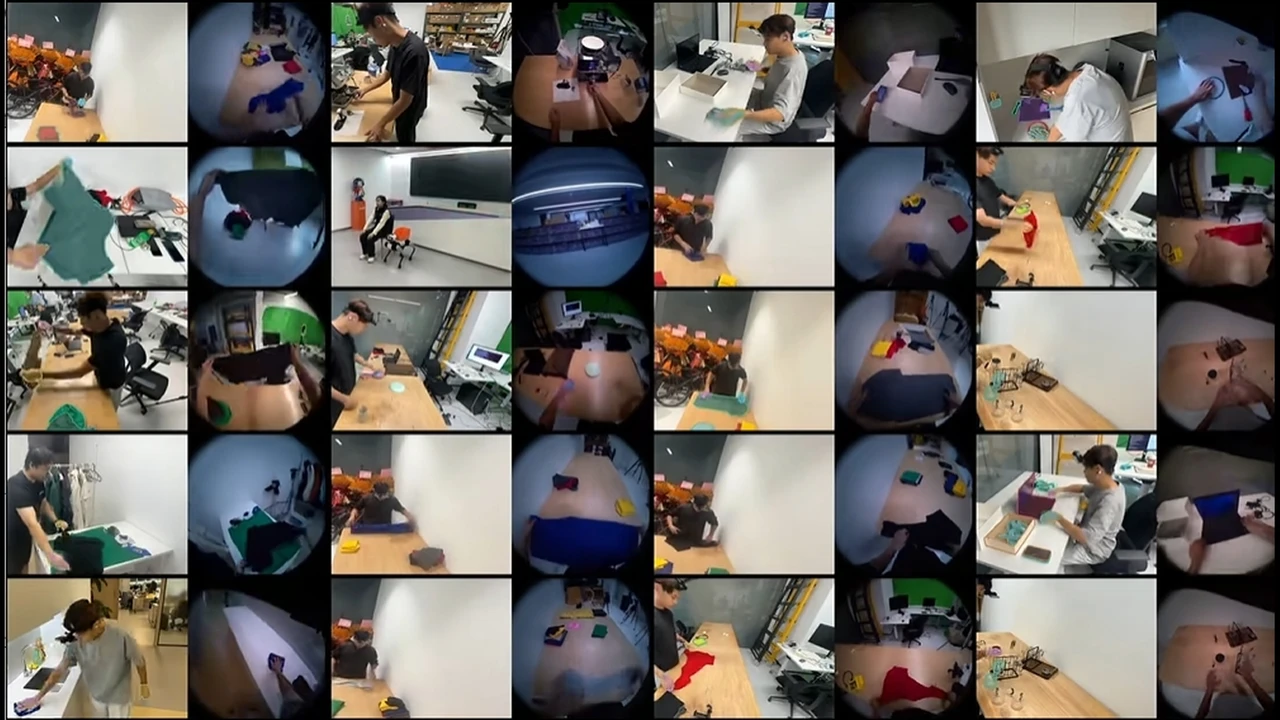
硅谷争抢第一视角数据,中国 AI 从旧视频里找答案
具身智能的数据荒,最近出现了一种新的解题思路:绕过第一视角采集。 过去一年,第一视角人类视频成为机器人公司重点争夺的数据资源。但获得这些数据并不容易。第一视角视频通常需要通过头戴相机等设备采集,随着任务、人员和环境不断扩展,设备投入、采集组…
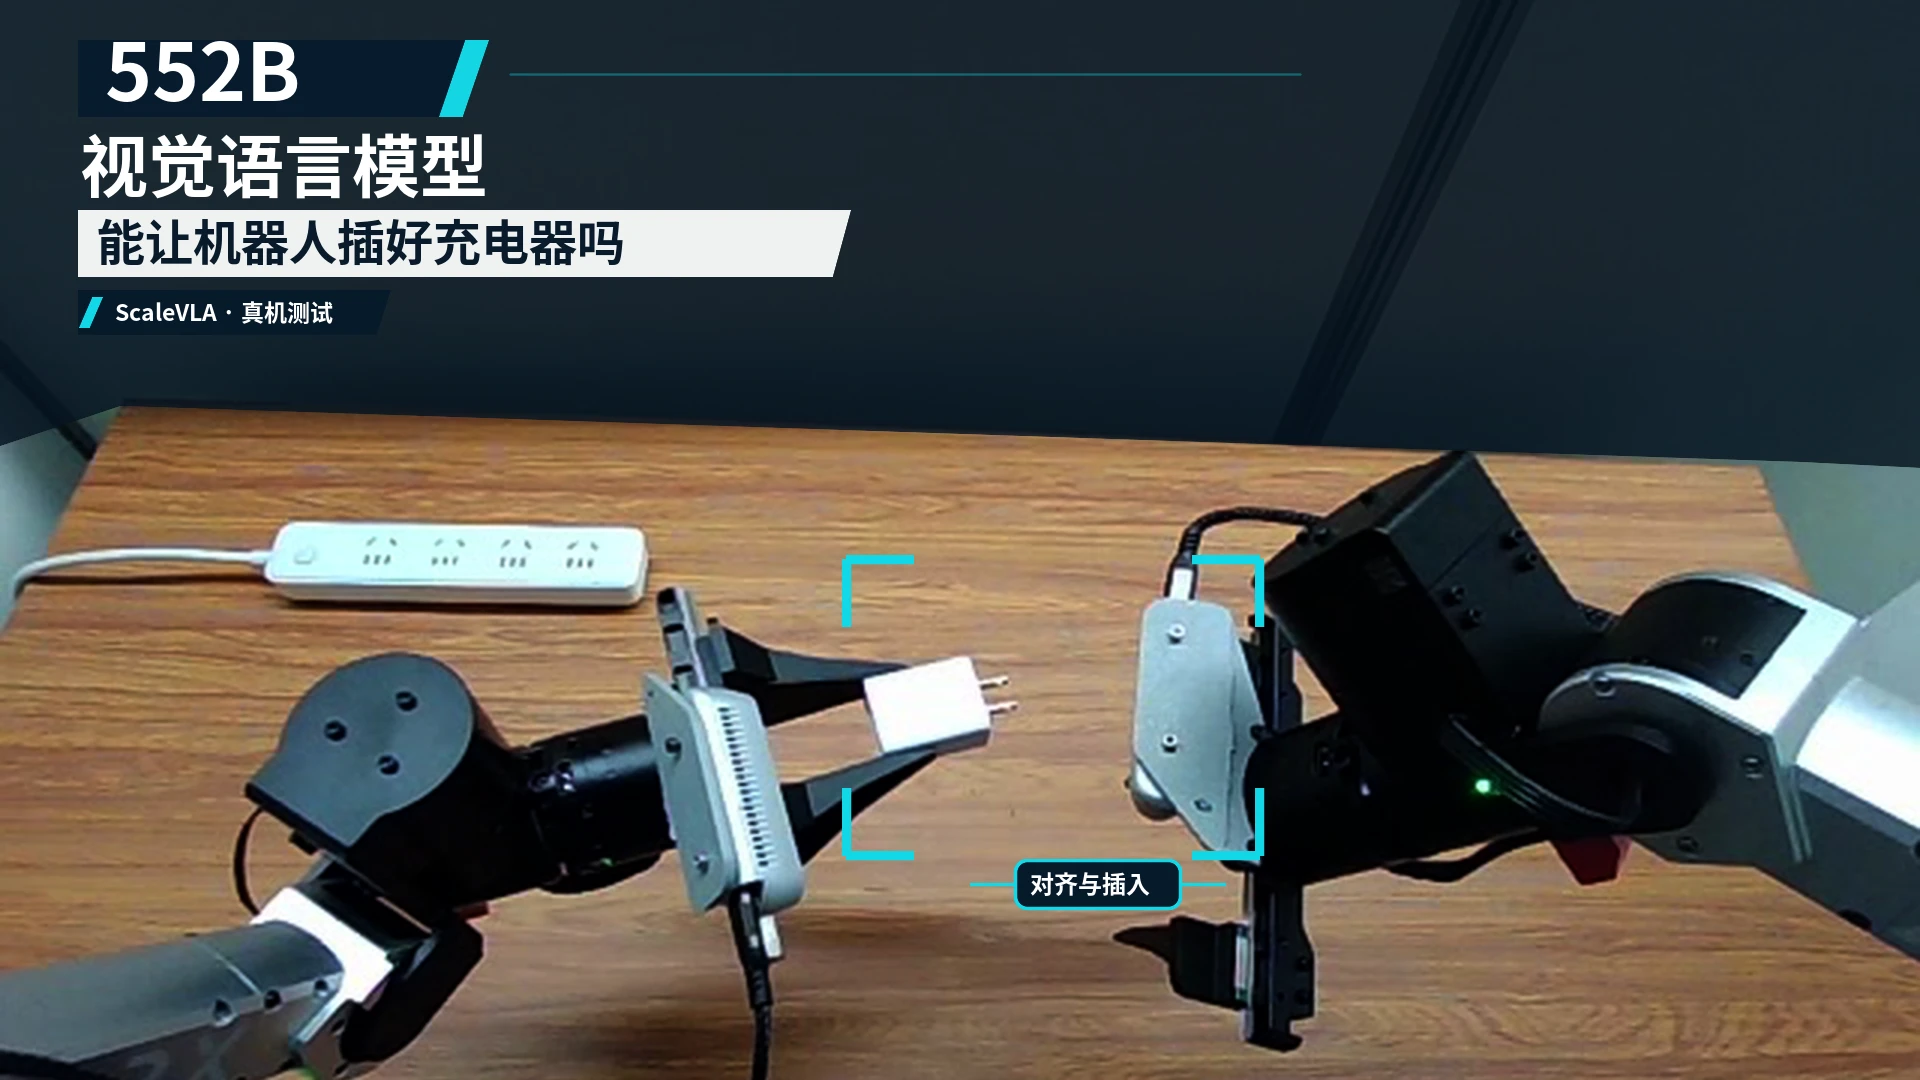
清华大学、银河通用将 552B 视觉语言表征用于机器人精细操作
视觉语言模型在大规模图文预训练中积累了物体识别、空间理解和指令处理能力。前沿模型开始展现机器人操作能力,但不少视觉—语言—动作模型(VLA)的视觉语言主干仍然较小。 大模型从图文数据中学到的表征,能否转化成更省示范、更适合精细操作的机器人策…
Genesis AI 完成 5 亿美元 A 轮融资,估值 35 亿美元
11 月 17 日,通用机器人企业 Genesis AI 通过美通社(PR Newswire)发布公告,宣布完成 5 亿美元 A 轮融资,投后估值达 35 亿美元 。本轮融资由 Premji Invest、Khosla Ventures 与…
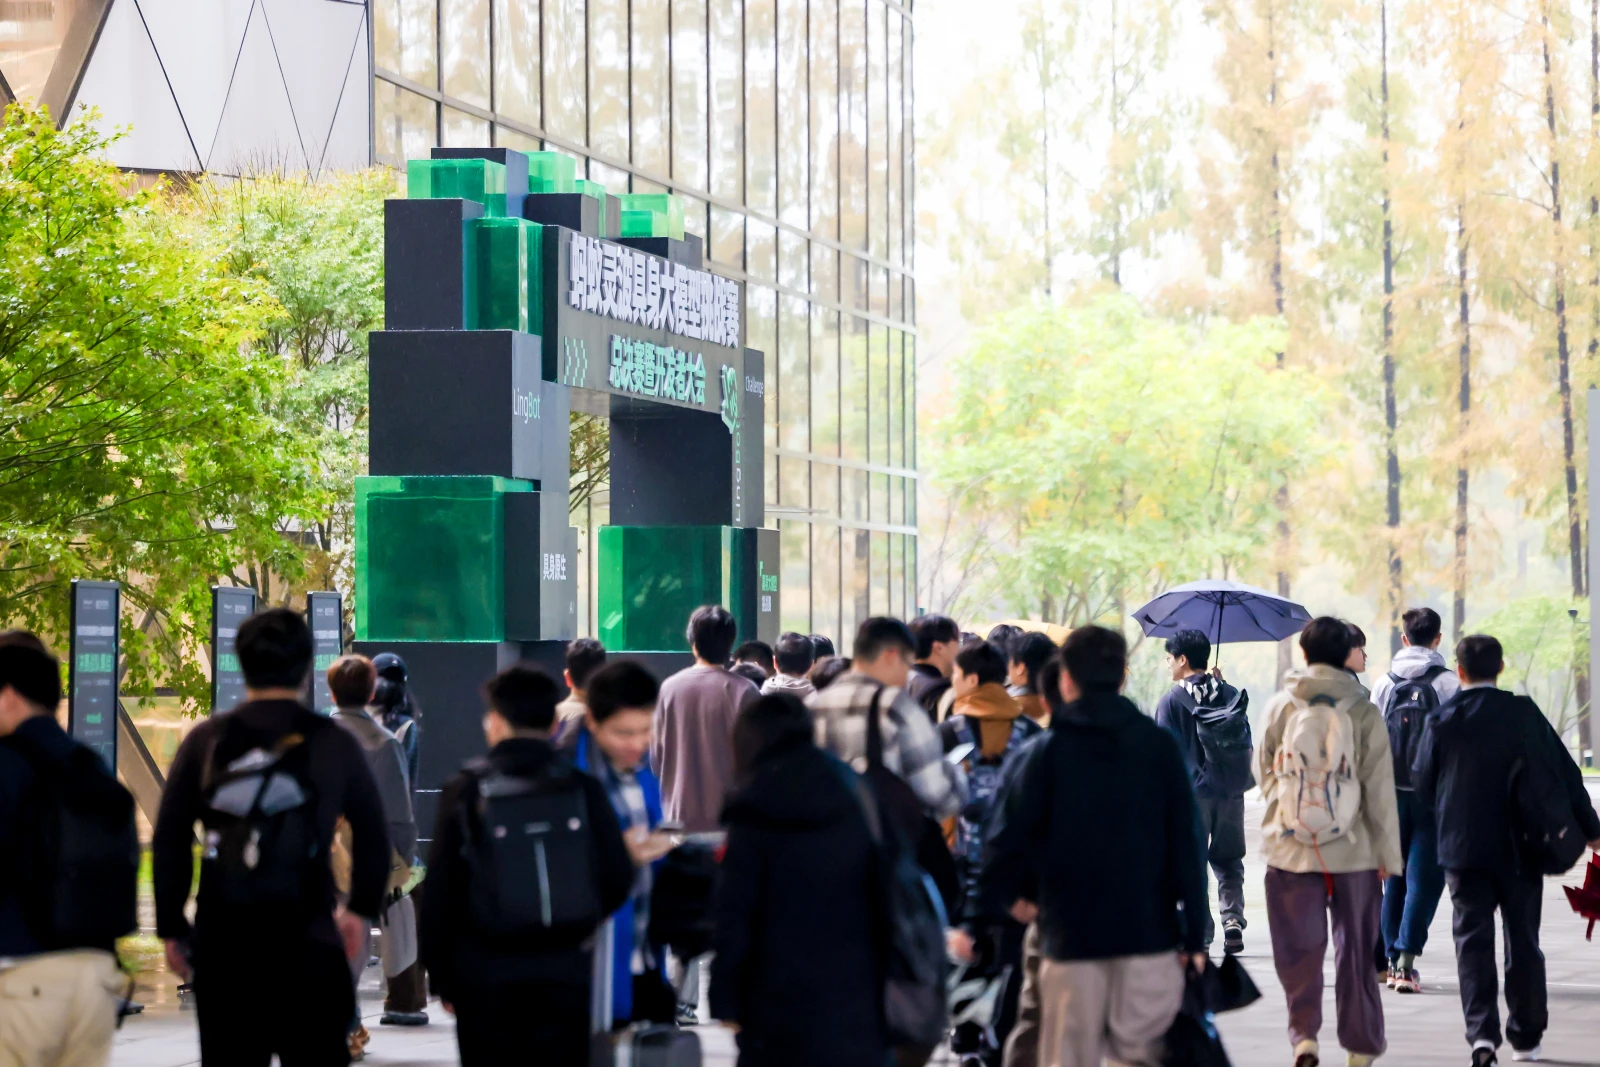
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」 11 月 14 日至 16 日,上海浦东张江科学会堂迎来了首届蚂蚁灵波具身大模型挑战赛线下总决赛。 这既是蚂蚁灵波面向开发者举办的首届具身大模型挑战赛,也是迄今为止业内规模最盛的具身开发…
研究
全部研究具身智能 · 跨视角生成硅谷争抢第一视角数据,中国 AI 从旧视频里找答案
具身智能的数据荒,最近出现了一种新的解题思路:绕过第一视角采集。 过去一年,第一视角人类视频成为机器人公司重点争夺的数据资源。但获得这些数据并不容易。第一视角视频通常需要通过头戴相机等设备采集,随着任务、人员和环境不断扩展,设备投入、采集组…
视觉语言模型 · 机器人精细操作清华大学、银河通用将 552B 视觉语言表征用于机器人精细操作
视觉语言模型在大规模图文预训练中积累了物体识别、空间理解和指令处理能力。前沿模型开始展现机器人操作能力,但不少视觉—语言—动作模型(VLA)的视觉语言主干仍然较小。 大模型从图文数据中学到的表征,能否转化成更省示范、更适合精细操作的机器人策…
 CloudRobo-WM1.2 · 具身智能
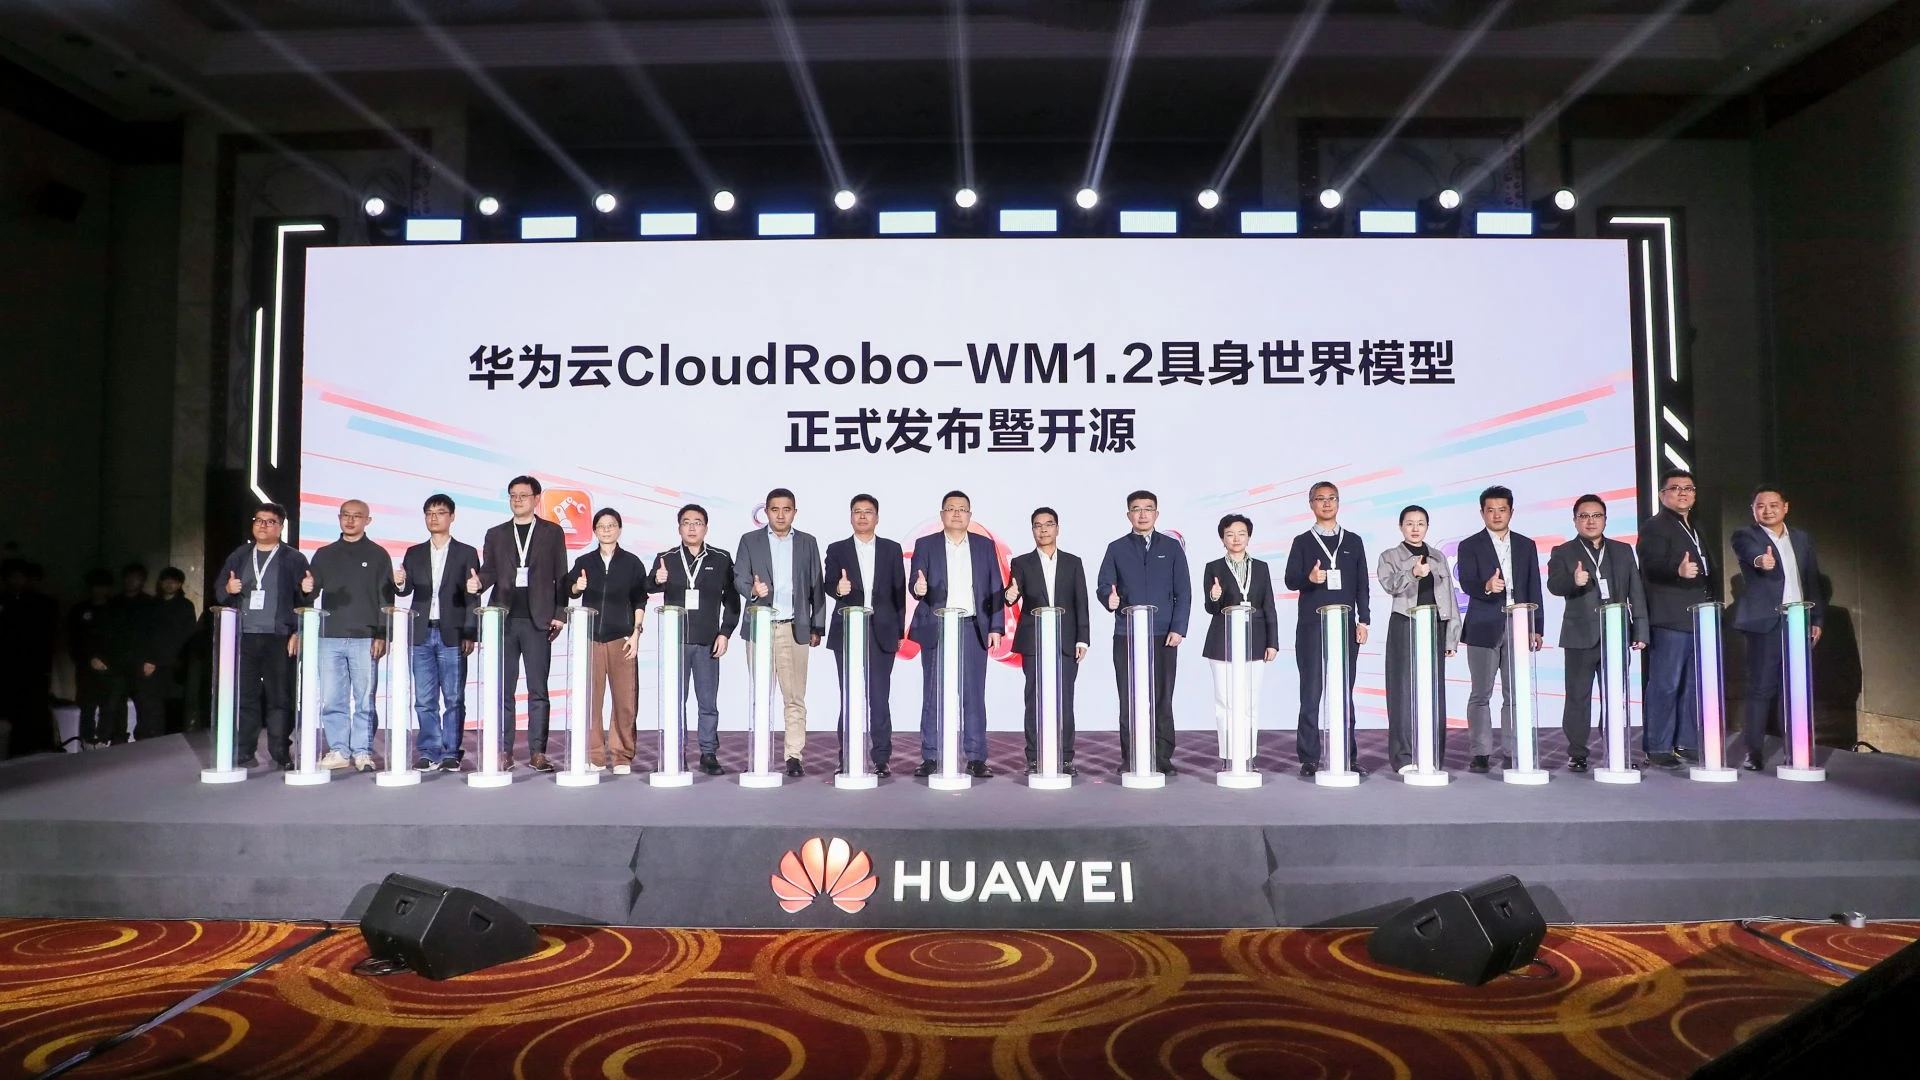
华为云发布 CloudRobo-WM1.2,宣布开源
11 月 16 日,华为云举办 CloudRobo 具身世界模型发布会,华为云具身产品线总裁、具身智能 Lab 主任吴小东发布 CloudRobo WM1.2, 并宣布开源权重、推理和代码 。据华为云介绍,这是其首款昇腾原生具身世界模型,在…

399 美元买一个确认键,Agent 时代真需要这么多审批吗?
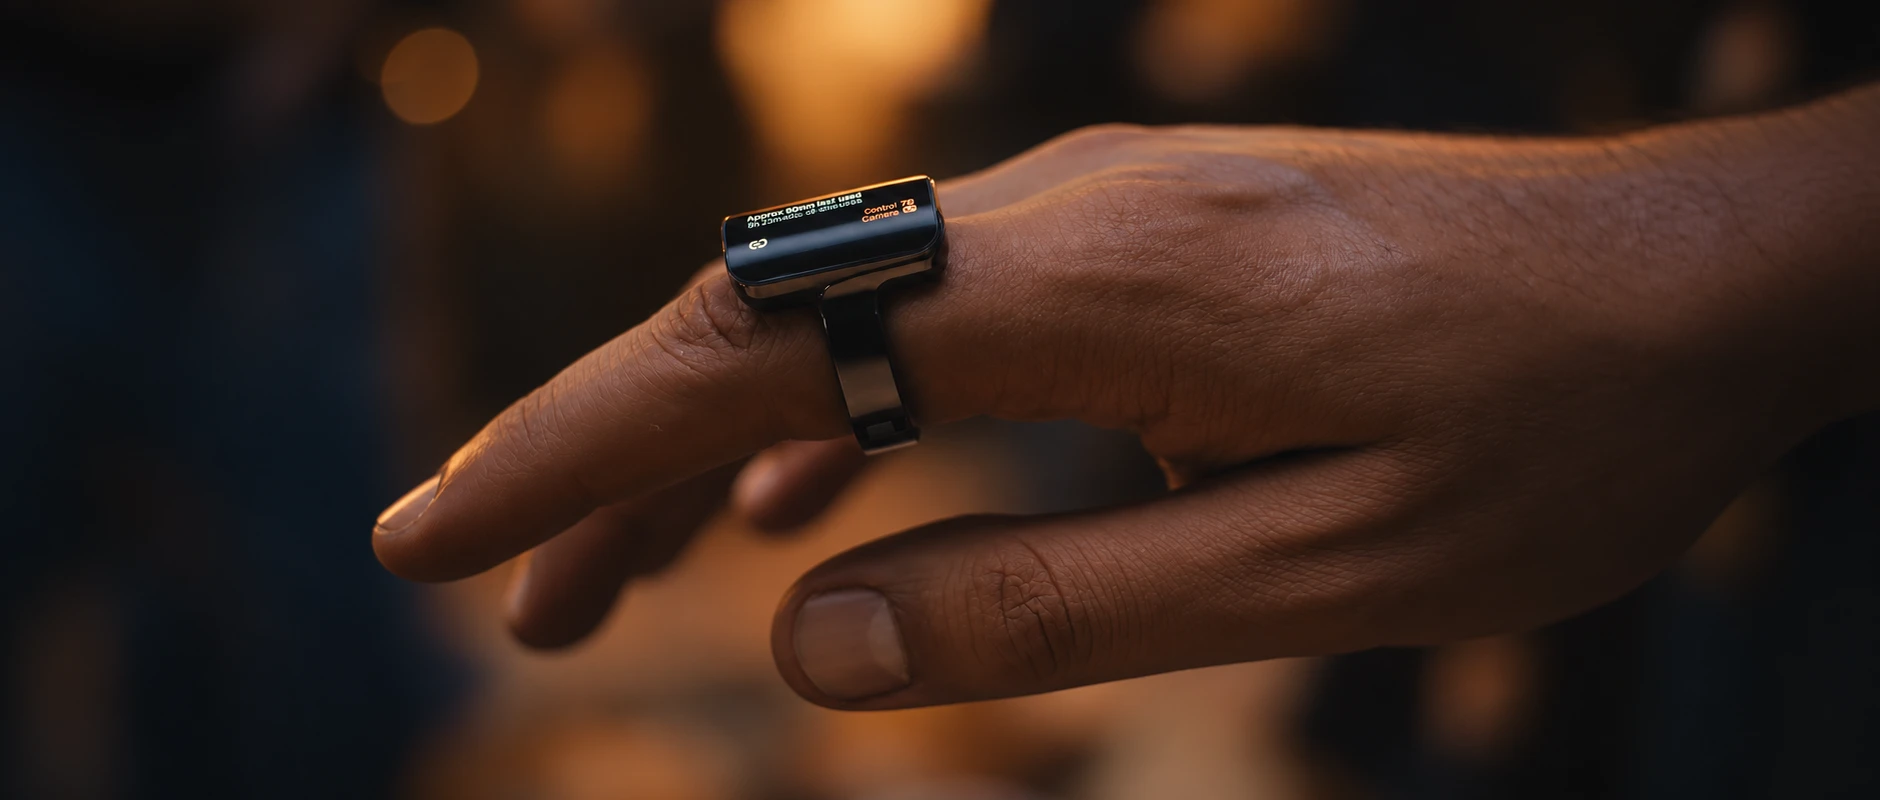
美国时间 11 月 5 日,硬件创业公司 Aina 开启了同名智能戒指 Aina Ring 的预售。早鸟价 399 美元,后续正常价格 499 美元,下单时需要在官网全款结清,预计 2027 年初发货。 和市面上绝大多数测睡眠、测心率的智能…
百度世界 2026 发布多项 AI 产品,李彦宏提出「组织进化三原则」
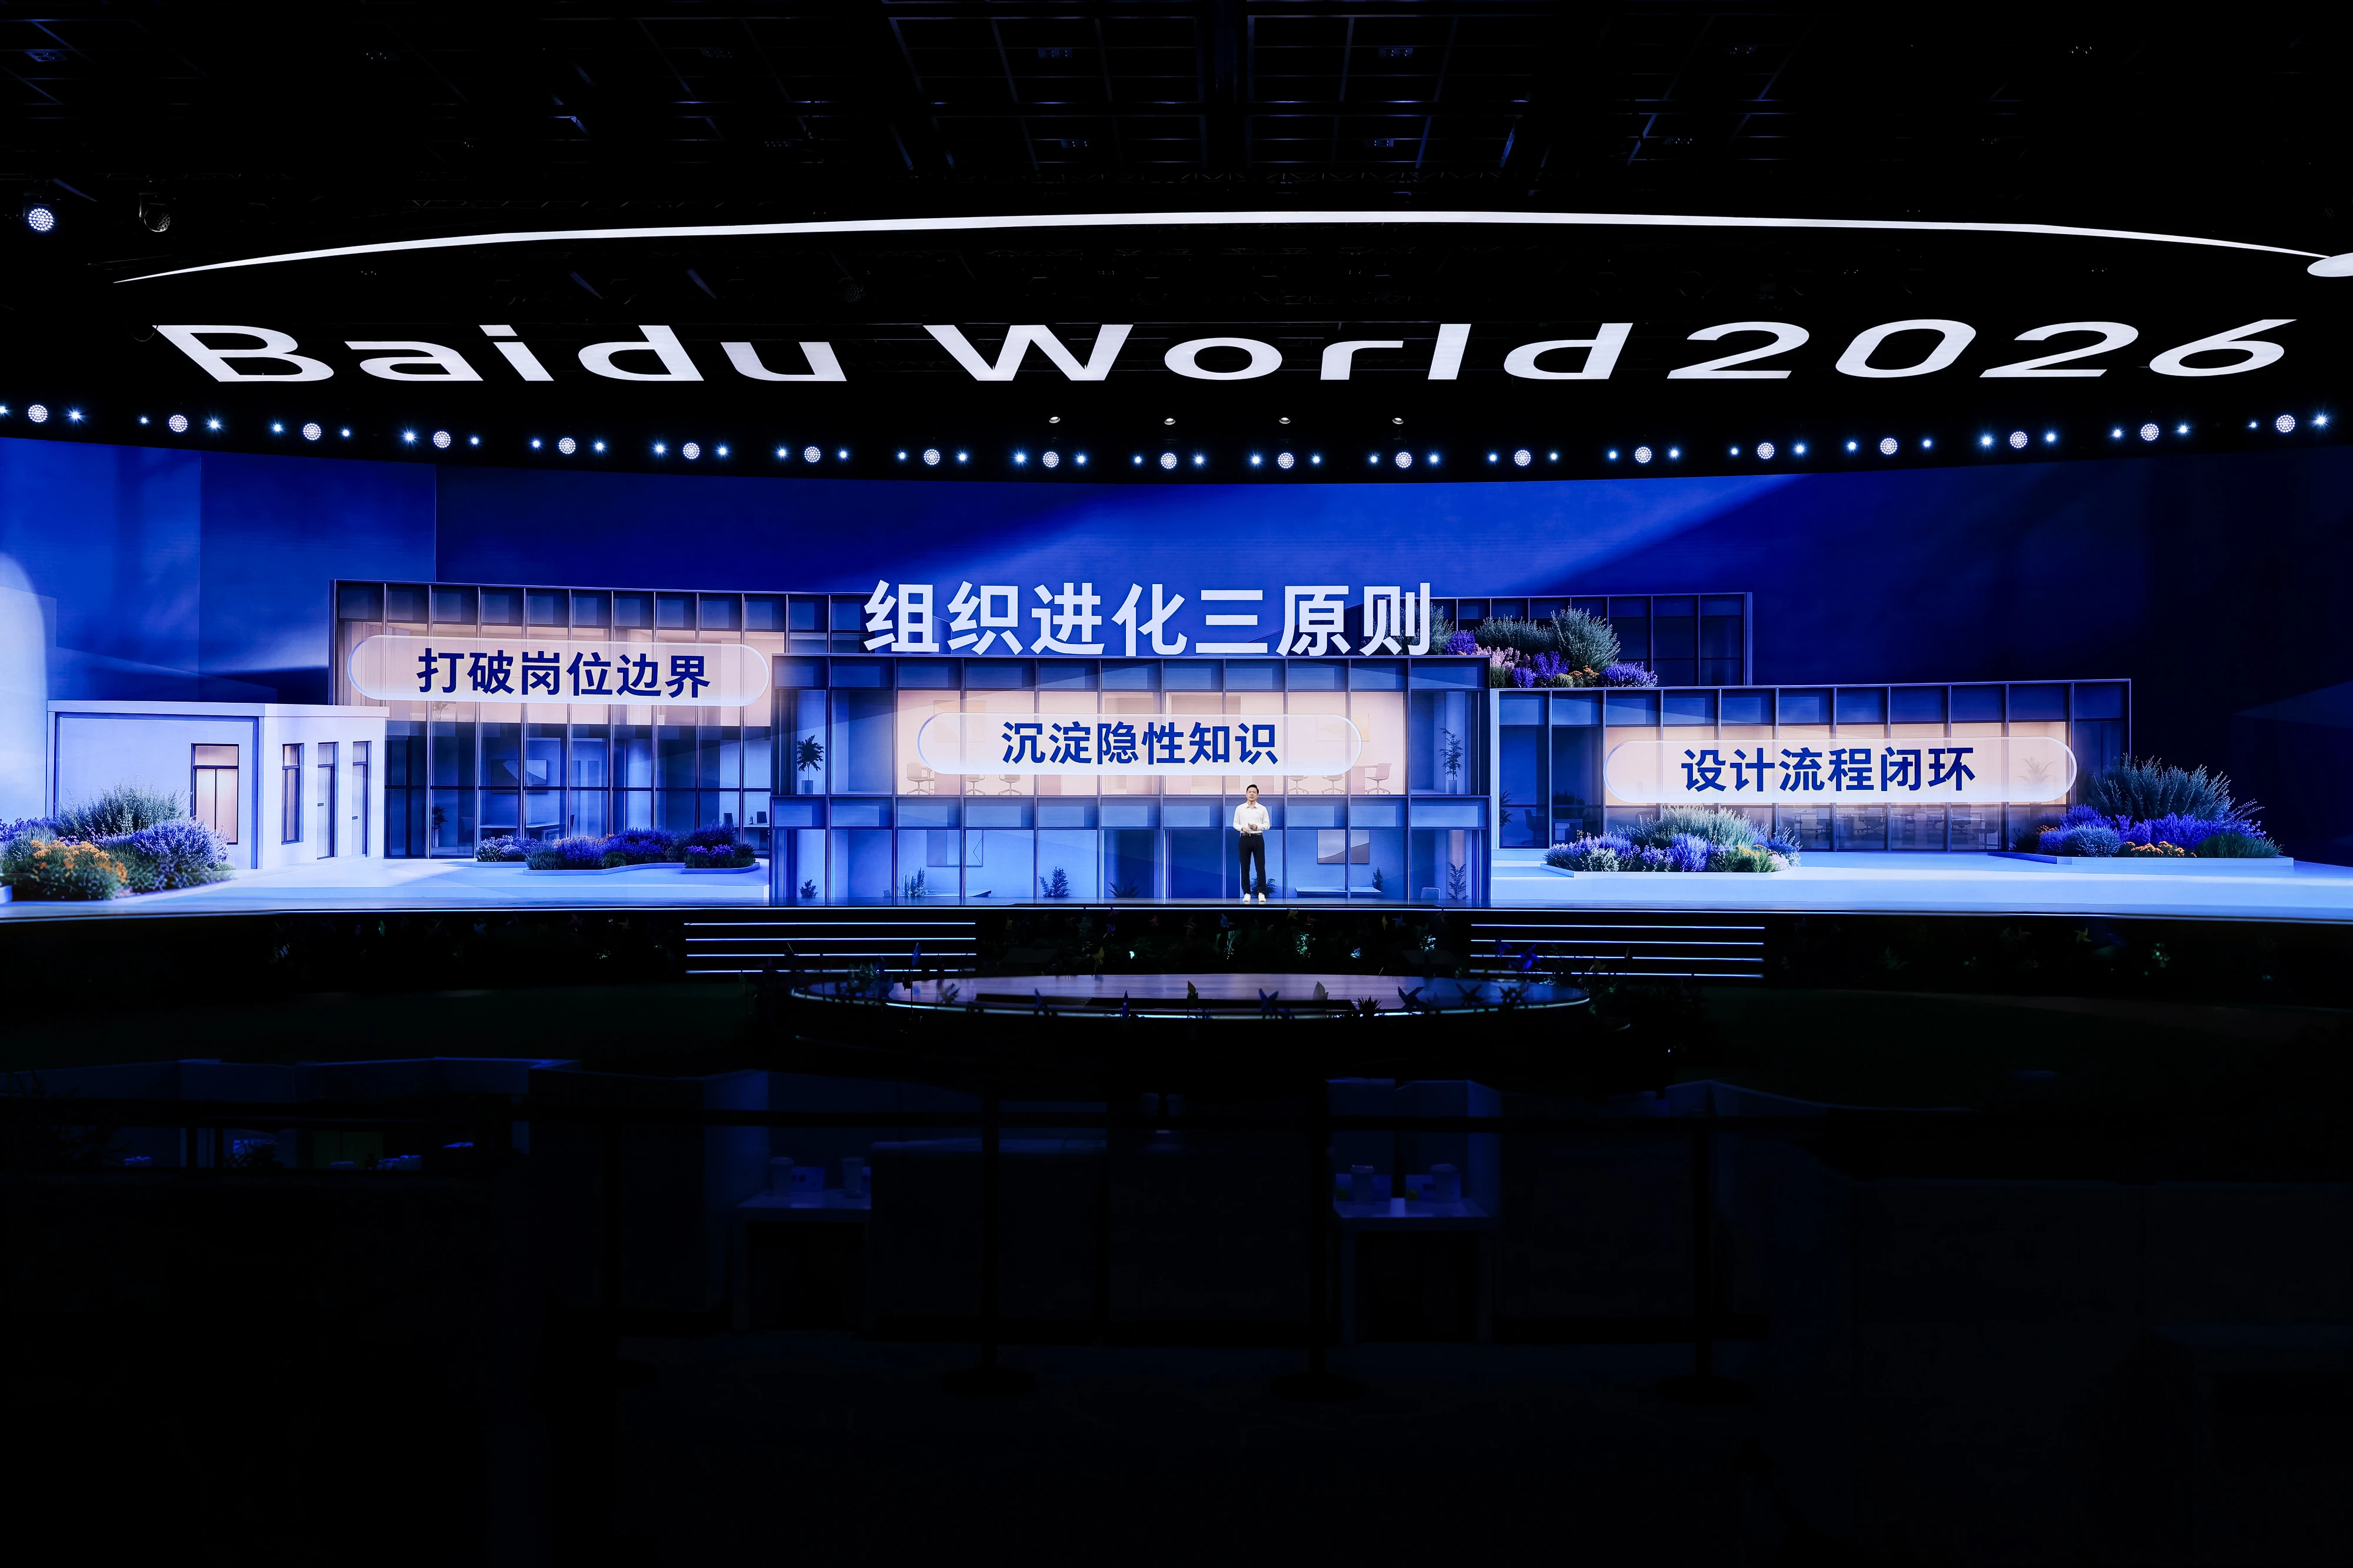
11 月 12 日,百度世界 2026 在北京举办。百度创始人李彦宏在开幕式上提出,人工智能的下一幕是「智能组织」,并首次提出「组织进化三原则」:打破岗位边界、沉淀隐性知识、设计流程闭环。 当天,百度推出大模型交易平台「词元所」,发布文心 …
产业与应用
全部产业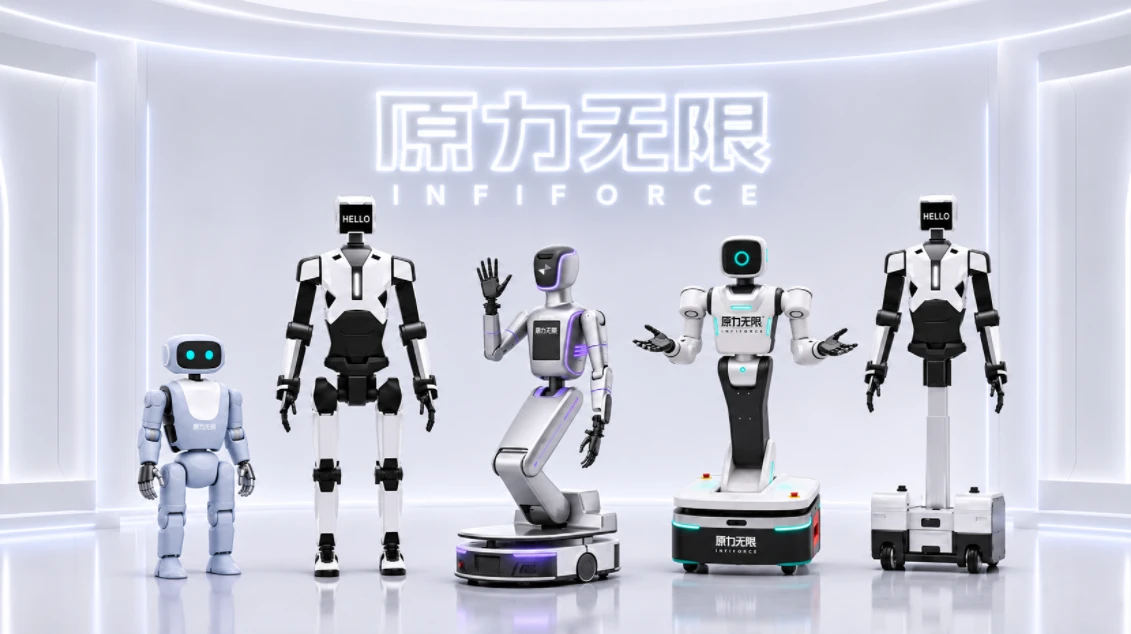
原力无限完成数千万元 Pre-B 轮融资,三个月内连融四轮
11 月 19 日,据 36氪报道,具身大脑企业原力无限(INFIFORCE)近日完成数千万元 Pre B 轮融资,由杭州市属国有资本投资运营平台杭州资本独家投资。36氪称,这是公司三个月内的第四轮融资。 据 36氪报道,本轮资金将重点投向…
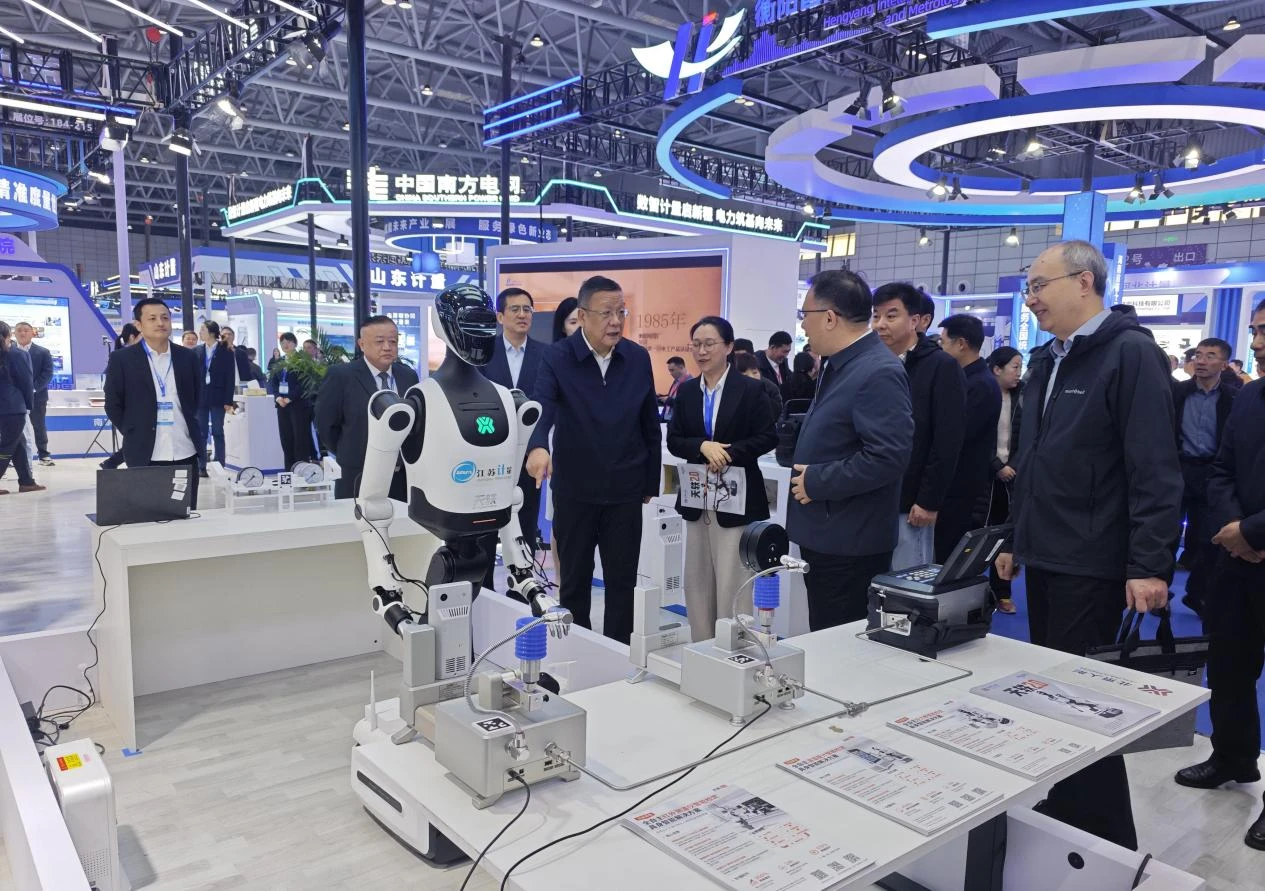
北京人形发布压力表智能检定方案,面向高压作业场景
11 月 18 日,第三届计量仪器装备展启幕。北京人形在展会上发布基于天轶 2.0 的压力表智能检定解决方案。北京人形称,方案已在北京康斯特实验室、江苏计量院完成场景验证。 压力表用于工矿、能源、装备等领域的压力监测,检定结果关系到设备运行…
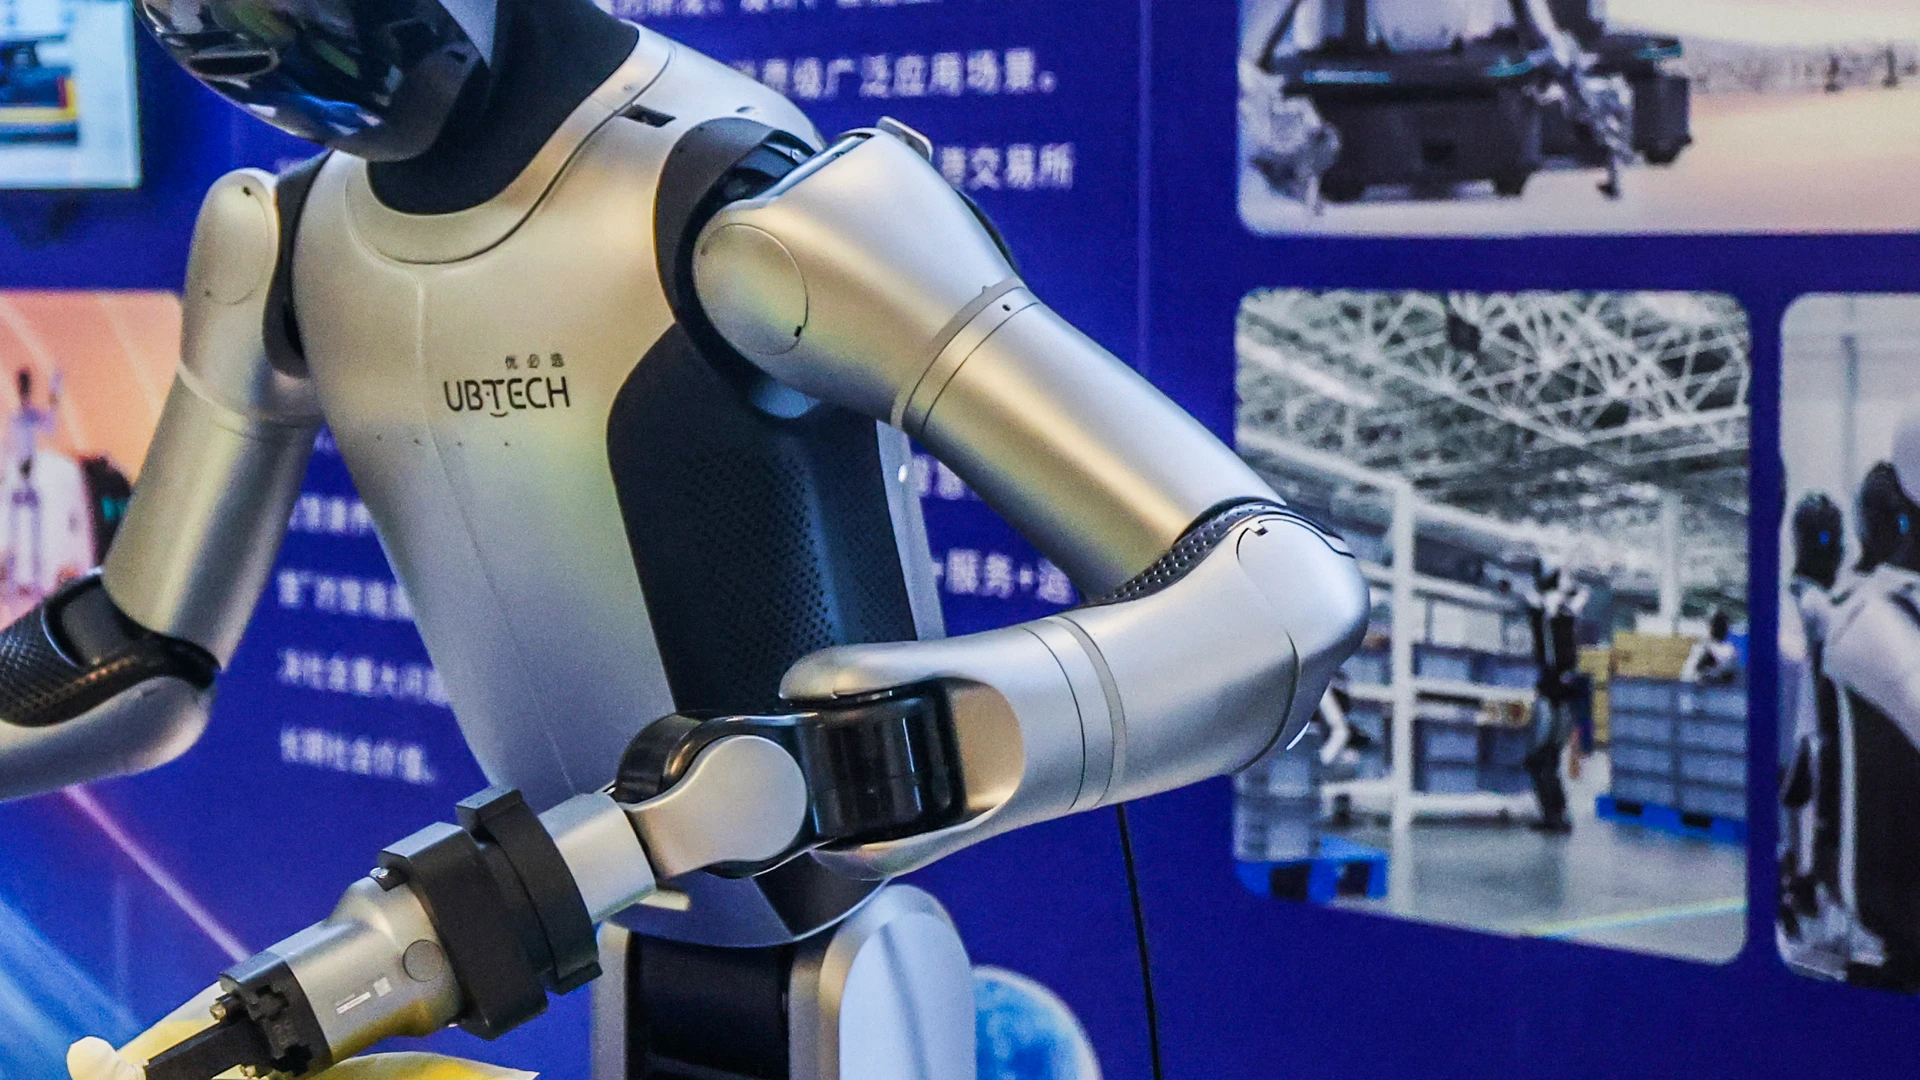
工信部发布 5 项人形机器人标准,设 L0 至 L5 分级
11 月 16 日,工业和信息化部发布 2026 年第 30 号公告 ,批准《人工智能 关键基础技术 具身智能数据生成系统技术要求》等 274 项行业标准,其中电子行业 92 项。由工业和信息化部人形机器人与具身智能标准化技术委员会(MII…
访谈
全部访谈
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」 2026 应是机器人「落地元年」。 近一年来,具身智能的产业叙事几乎被「更大的模型、更多的数据」萦绕,万亿参数、千亿估值、万小时训练时长不绝于耳。与此同时,研究人员、投资…

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…