
多模态数据
共 7 篇相关内容
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
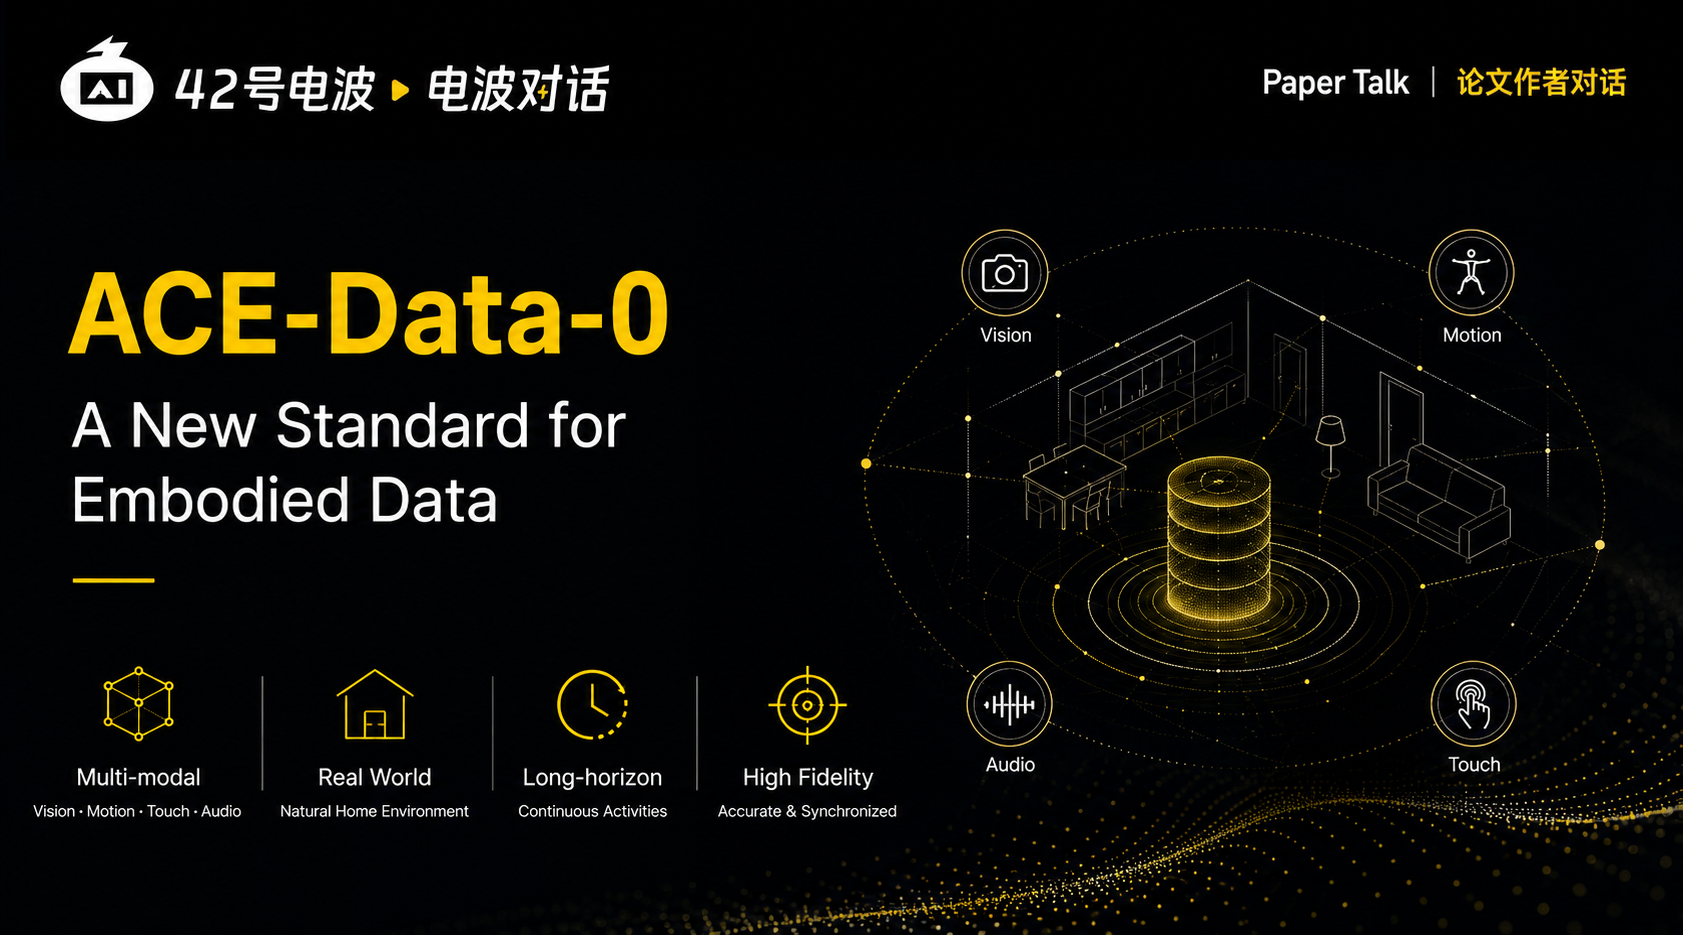
ACE-Data-0 开源背后:我们和大晓机器人聊了聊具身数据的下一步
机器人看视频就能学会一切?那你就太高估它了。 比如生活中最简单的场景,从桌面拿起水杯。这件事人类几乎不需要思考;对机器人而言,却是一条由感知、移动、抓握、接触、物体状态变化和任务记忆共同组成的长链条。 视频可以告诉模型「拿起水杯」,但手指在…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
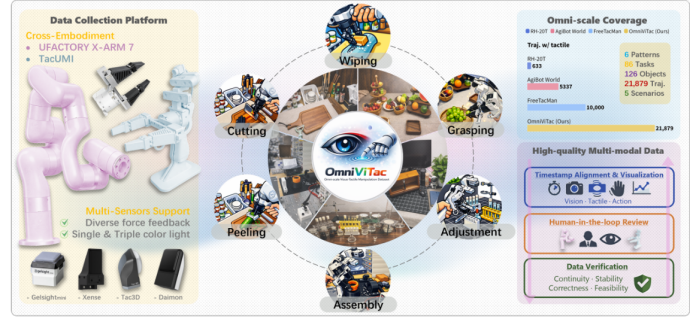
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…

马斯克点赞宇树 G1;逐际动力发布多形态机器人;大晓机器人携三大成果亮相丨电波周报
1. 马斯克点赞,宇树 G1 亮相王力宏演唱会 12 月 18 日,宇树 G1 机器人在王力宏成都演唱会上亮相伴舞,共同演绎《火力全开》。表演视频一度火到了国外,连特斯拉 CEO 马斯克看到后都评价道:「Impressive(令人印象深刻)…