

世界模型
共 61 篇相关内容
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
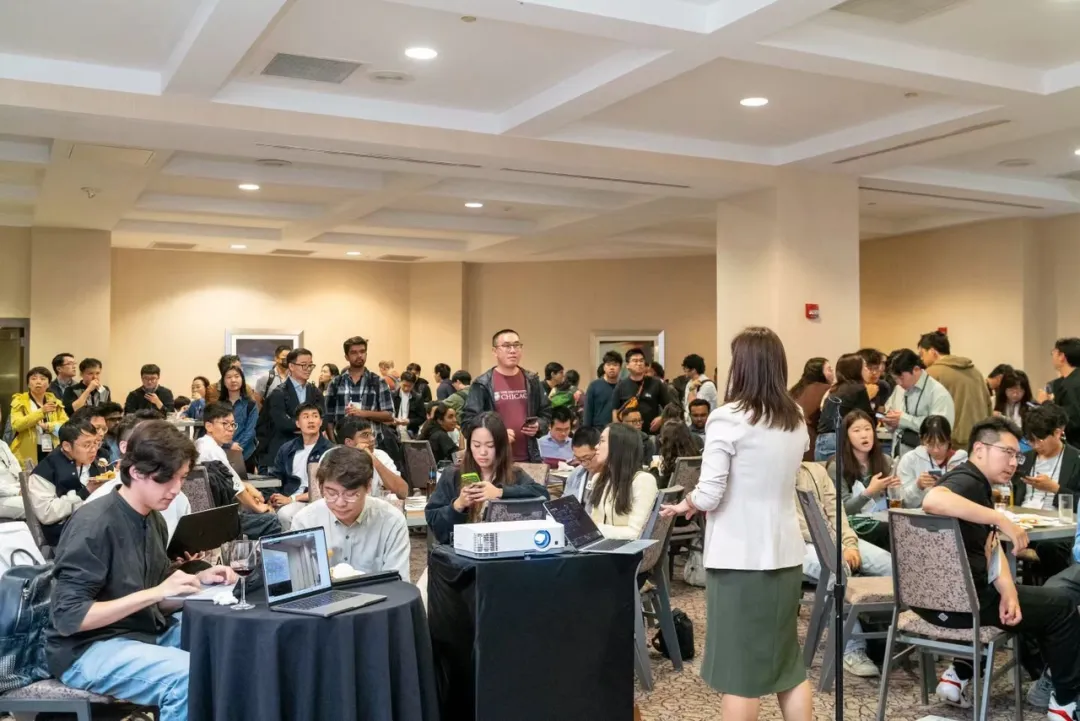
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
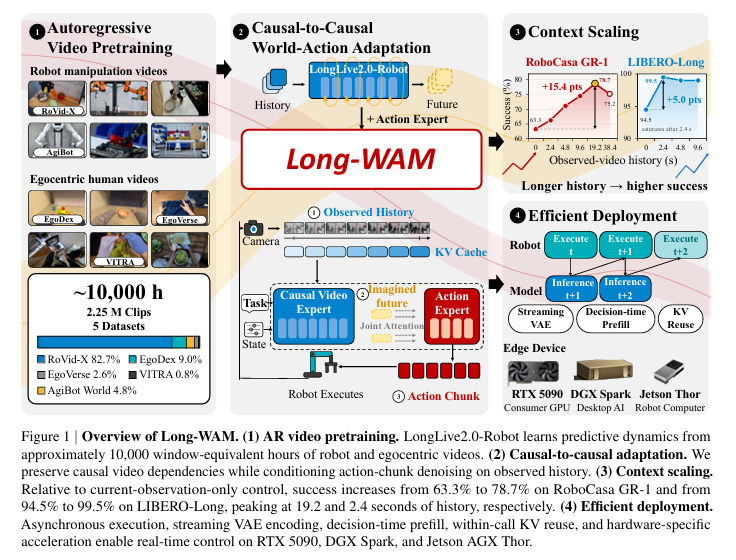
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
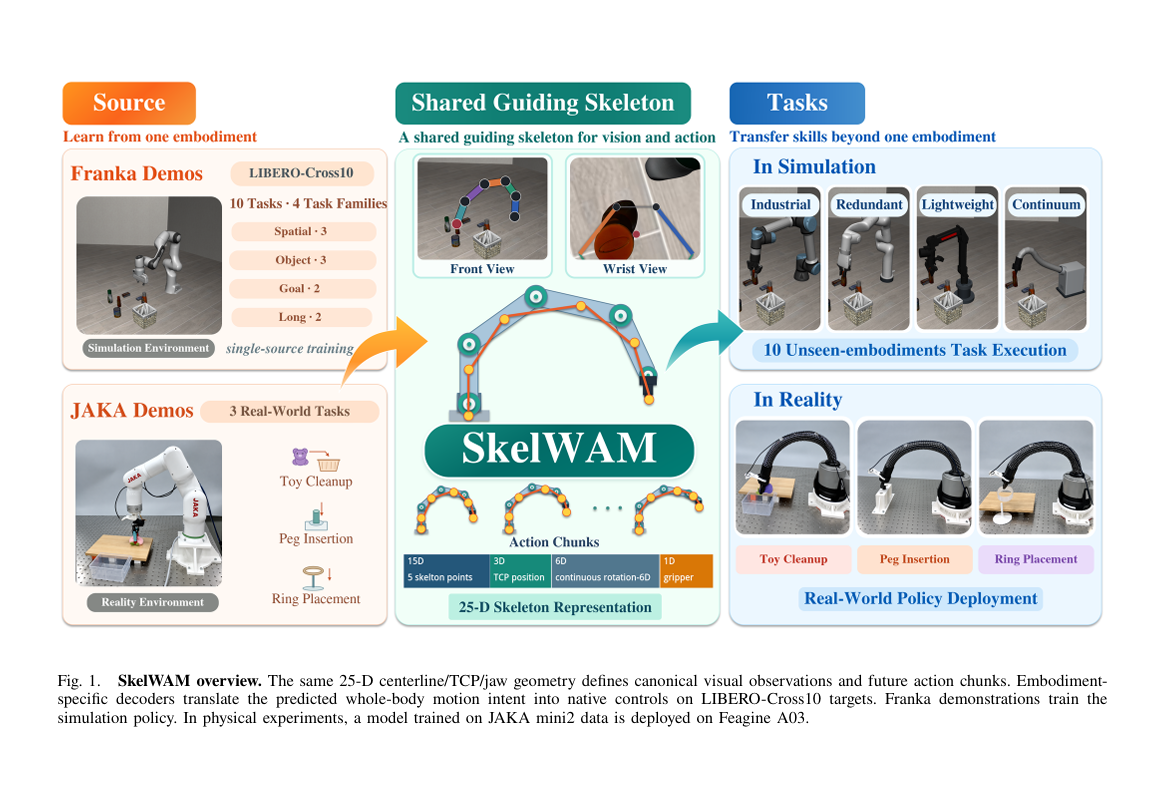
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
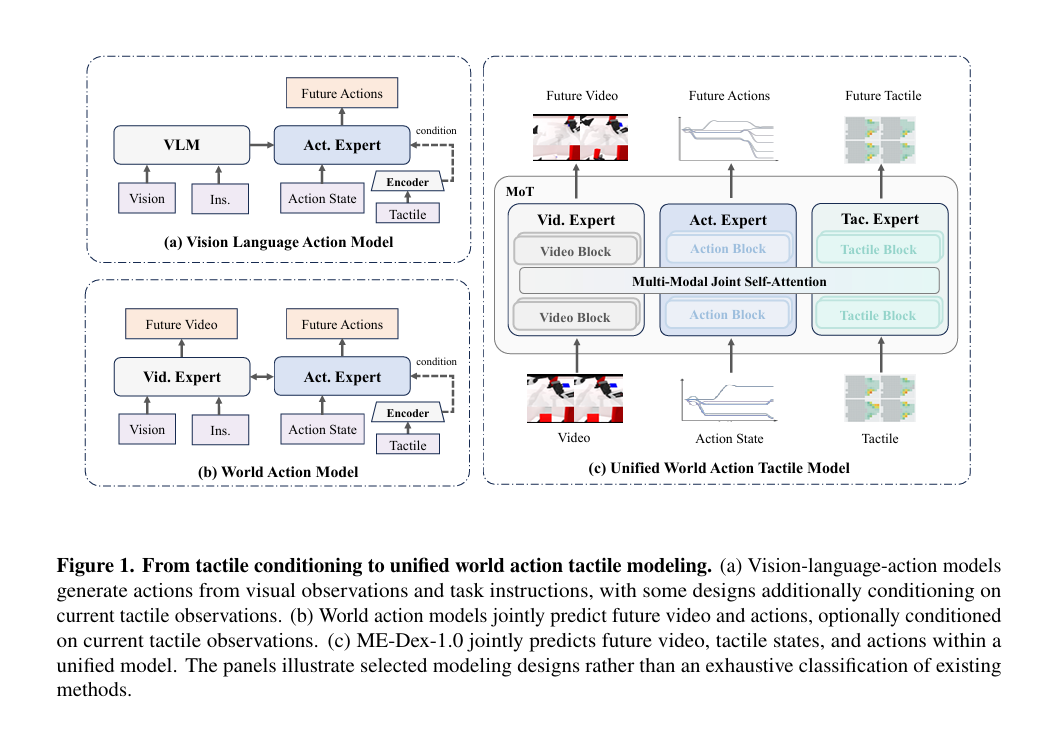
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…
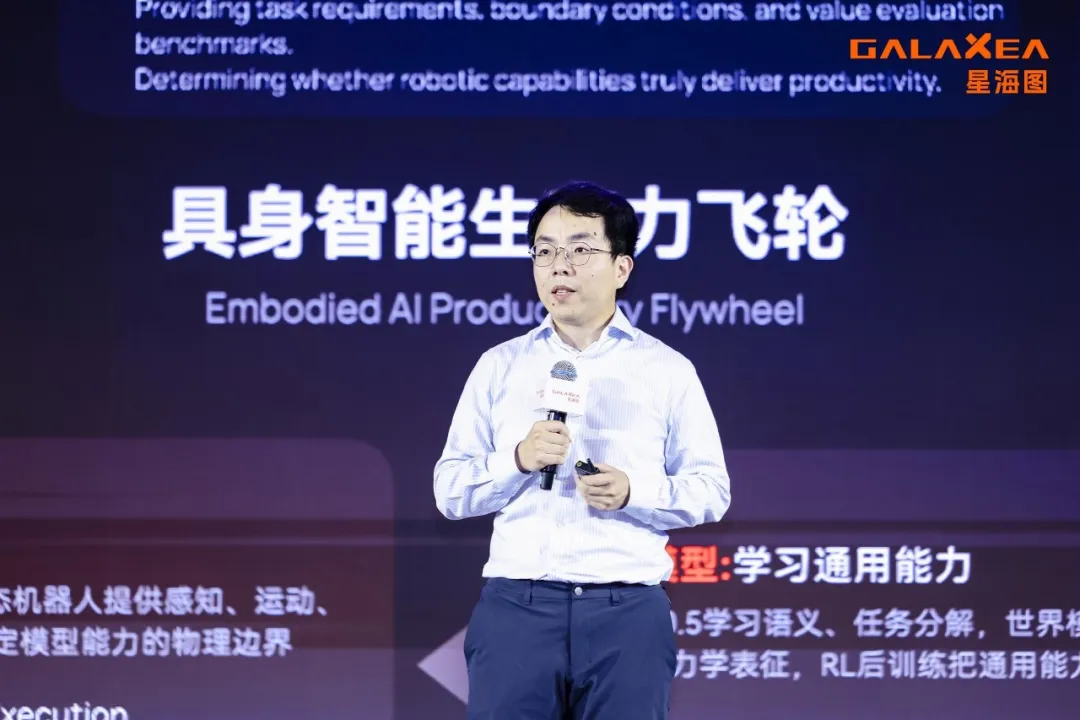
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…