

布局
共 62 篇相关内容
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…

AI 眼镜上的第一个杀手级应用,可能在今天诞生了
雷鸟 iO 正式发布上市,平光镜版售价 2,499 元,首发国补后到手价 1,996 元起。 从图片上看,雷鸟 iO 长得平平无奇,甚至让人想问一句它能做什么。但就是这么一个不起眼的产品,可能第一次打破了行业内一直以来的困境:AI 眼镜这个…
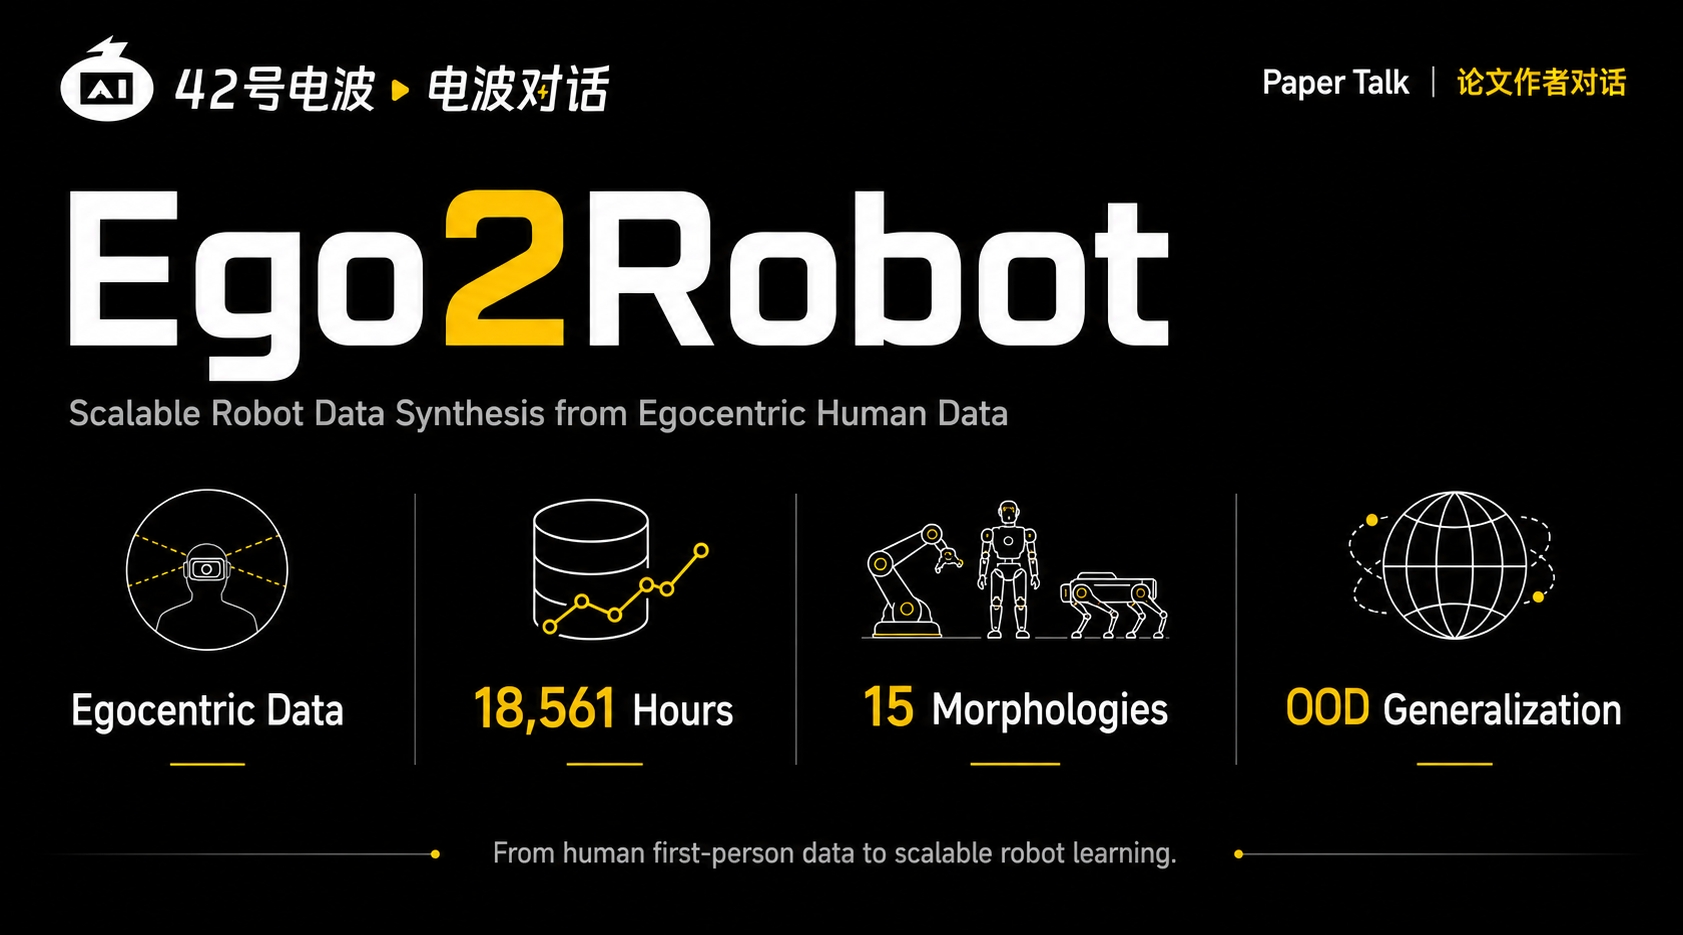
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
上交卢策吾、浙大等团队提出 Track4Action:把「动作后的 3D 世界」蒸馏进 VLA
VLA 模型可以把图像和语言指令转换成机器人动作,训练的过程中,研究人员通常只评价机器人的动作像不像专家。至于机器人的动作会怎样改变物体、空间关系和任务状态,通常没有被明确交给模型学习。短任务可能掩盖这个缺口;一旦任务变长,或者视角、背景和…

上纬新材子公司启元新创落户浦东,化工企业跨界入局消费级机器人
上纬新材料科技股份有限公司旗下机器人子公司启元新创(上海)科技有限公司,近日正式落户上海浦东张江机器人谷。该项目作为上海市人工智能重点项目,于2026世界人工智能大会(WAIC)期间完成签约。 上纬新材原是一家以环保高性能树脂等复合材料为主…
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
半年狂揽 4 亿美元的逐际动力,按下上市快进键
具身智能赛道的百亿独角兽,再添一员猛将。 7 月 14 日,通用人形机器人公司逐际动力宣布完成 Pre IPO 轮融资,融资金额近 2 亿美元,投后估值达 150 亿元。在过去的半年时间里,逐际动力已经累计完成 4 亿美元融资。 同时,这也…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…