
智在无界
共 3 篇相关内容
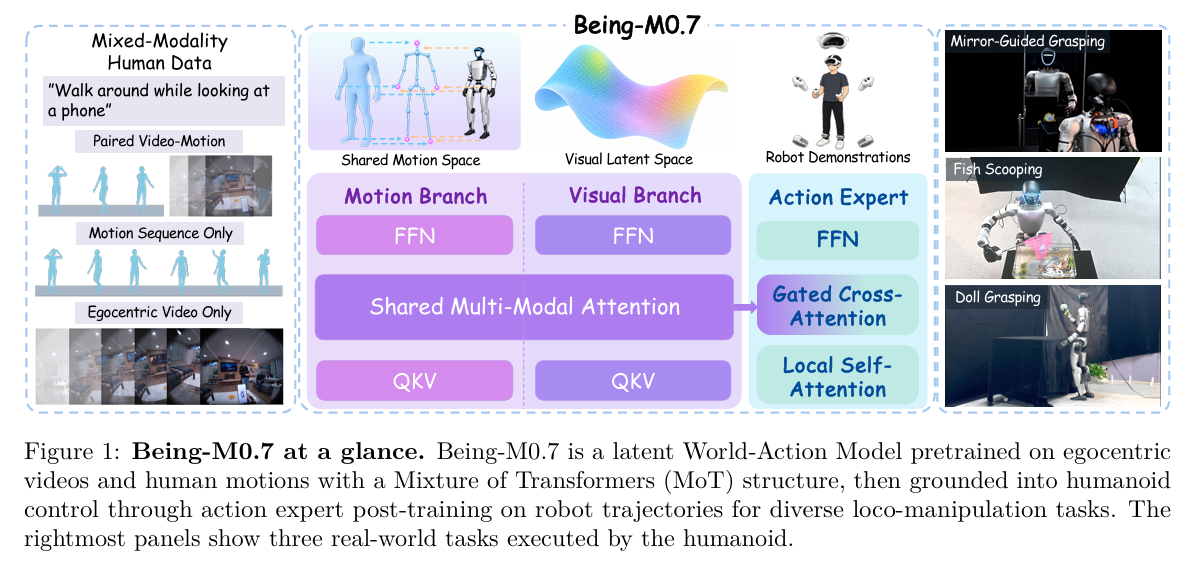
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…

完成 4 亿美元 C 轮融资,地瓜机器人交出最新「增长答卷」
地瓜机器人又完成了一轮大额融资。 地瓜机器人拿下了迄今规模最大的一轮融资。 9月17日,地瓜机器人宣布完成4亿美元C轮融资。本轮融资由未来资产领投,美团战投,合肥国投、南山战新投、璟泉资本等政府投资平台,凯辉基金、华美国际投资集团有限公司、…
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…