
机械臂控制
共 2 篇相关内容
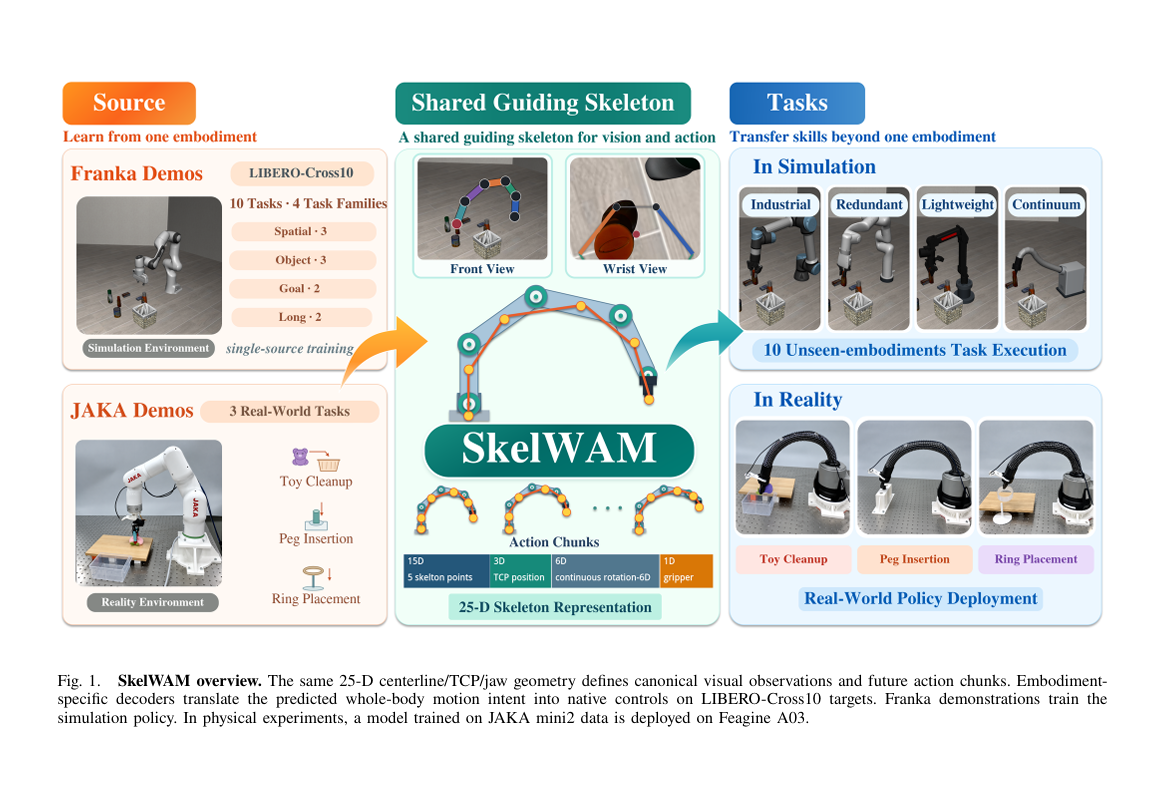
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…

让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…