共 1 篇相关内容
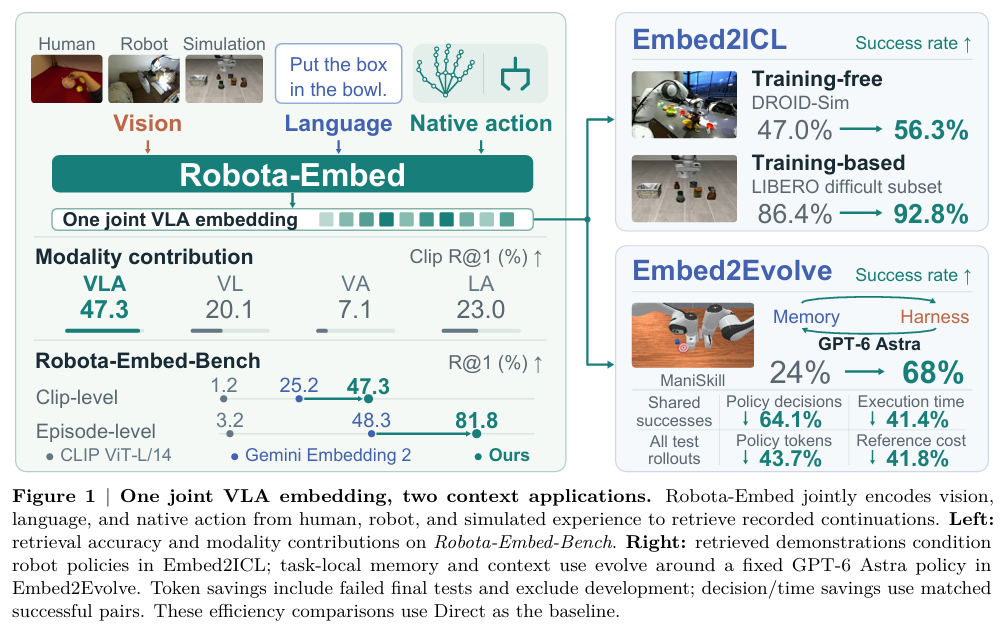
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…

 EN