

视觉
共 131 篇相关内容
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…

2030 年千亿营收目标背后,智元真正想做的是什么?
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…

让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…

小米开源具身模型真机后训练,想让机器人不再「偷懒」?
在前不久发布 Xiaomi Robotics 0 具身模型后,今天小米又带来了新的能力演示,并正式发布了 Xiaomi Robotics 0 真机后训练全流程。 在真机后训练中,小米团队仅利用了 20 小时的任务数据,就让模型掌握了「将耳机…
边想边做还是想好再做,智元机器人 GO-2 模型给出了答案
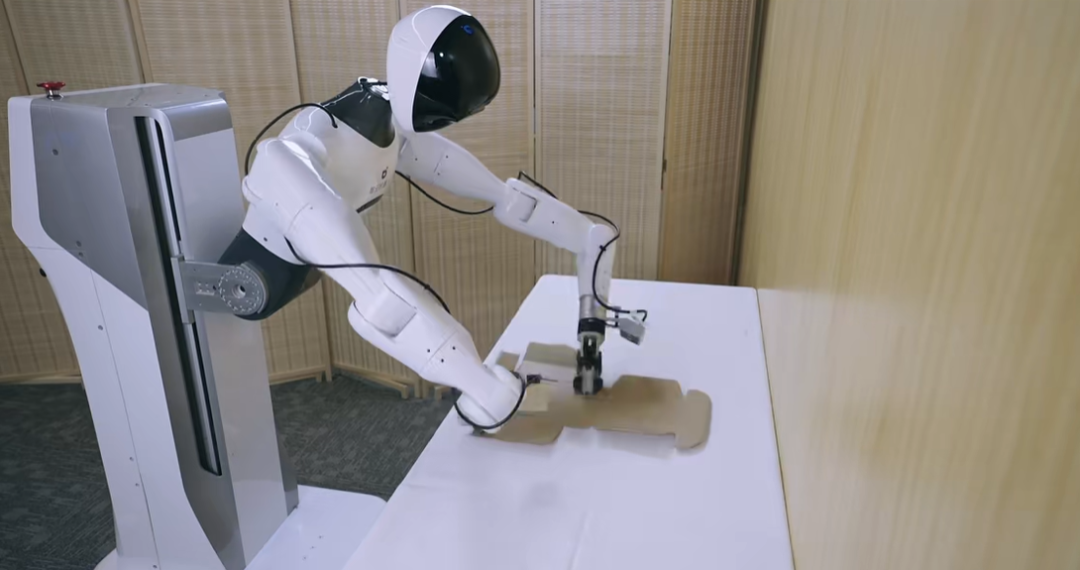
4 月 9 日,智元发布了新一代 VLA 基座模型 Genie Operator 2(GO 2),引入「动作思维链」和「异步双系统」架构的同时,试图为机器人领域长期存在的知行不一问题,给出一套新的解法。 近一年来,围绕机器人落地干活的讨论越…
30 天融资 30 亿,这家百亿估值机器人什么来头?
4 月 7 日,具身智能企业千寻智能宣布完成新一轮 10 亿元融资。 本轮融资由顺为资本、云锋基金联合领投,达晨财智、某头部人民币基金、银河源汇、图灵基金、新鼎资本、庚辛资本等加持。 据悉,这也是千寻智能在 2 月完成近 20 亿元融资后,…

与 OpenAI 分道扬镳后,Figure 机器人反而更强了?
最近,Figure 创始人 Brett Adcock 参加了播客节目《Shawn Ryan Show》,在长达 3 小时的访谈中,Brett Adcock 就机器人技术路径、产业应用和 AI 泡沫等问题进行了详细探讨。 作为全球估值最高(3…
百亿估值后,这家机器人公司推出「最快」世界模型
在机器人落地干活这条路上,世界模型(WM)被很多人认为是上限更高的技术路径,不过在行业逐渐对其范式形成共识之际。星海图团队发布的世界模型研究成果 Fast WAM,让机器人的反应速度大幅提升的同时,也提出了一个非常直接的问题: 「WAM(世…
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
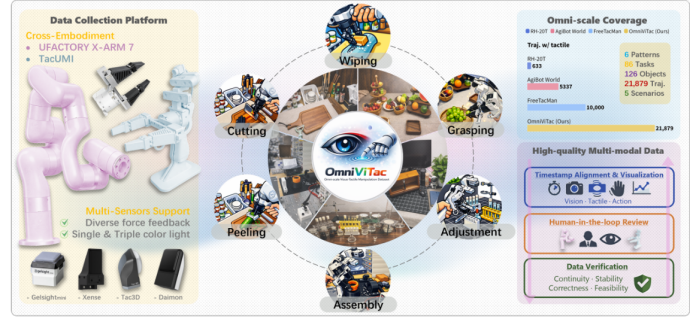
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…