

智元开源 AGIBOT WORLD 2026 具身推理数据集,覆盖九类推理场景
作者:江思奇
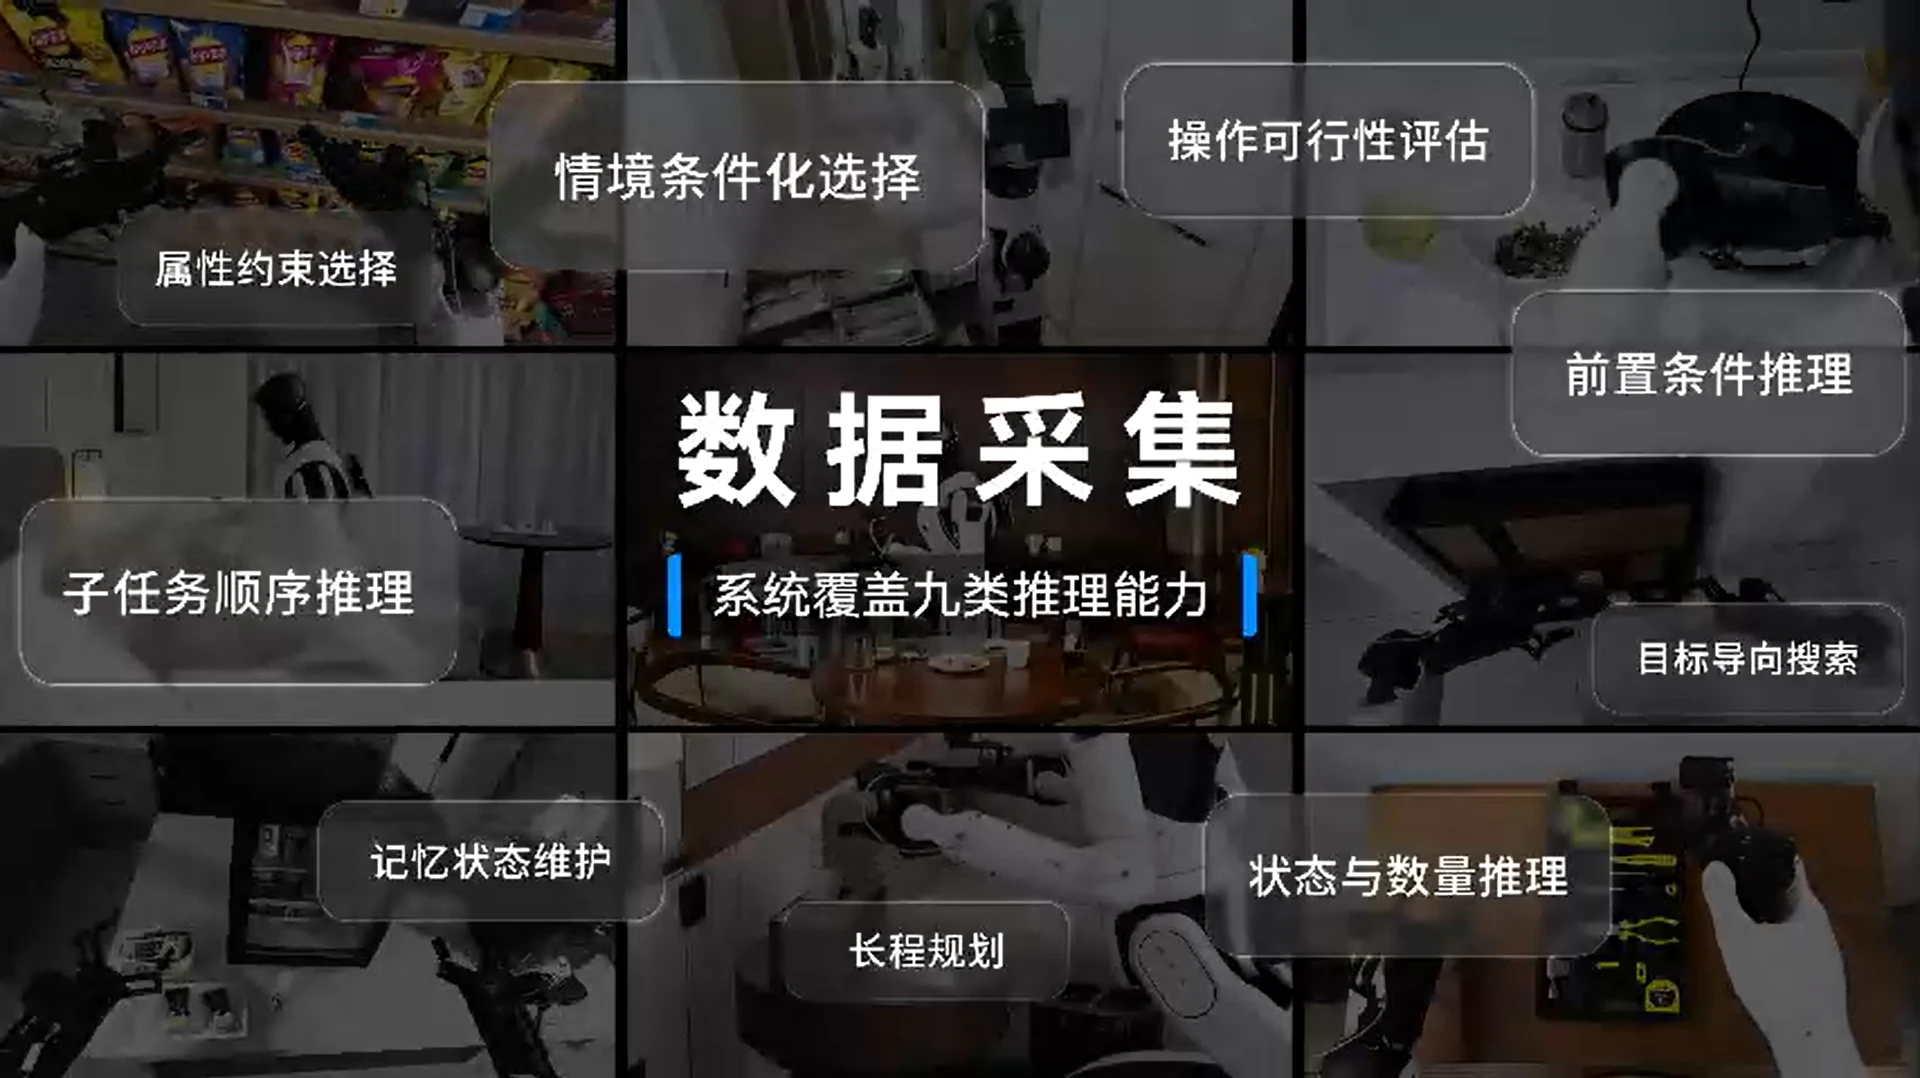
10 月 22 日,智元开源 AGIBOT WORLD 2026 第四期「具身推理」数据集,作为 AI WAVE 系列的首项发布。本期数据覆盖九类逻辑推理场景,同时提供高层问答与底层动作轨迹,支持机器人根据任务目标、现场条件和执行历史进行决策,并完成相应操作。
本期数据围绕物品数量、遮挡关系、位置占用和任务进度四类因素,为同一任务设置不同状态与约束,采集对应的决策与执行过程。例如,将客房迷你吧的饮料补充至 3 瓶,机器人需要先区分空瓶与满瓶、确认现有数量,再决定回收和补充的数量;从多个抽屉中寻找物品时,机器人则需要记住已经检查过的位置,避免重复搜索。
数据集覆盖属性约束选择、情境条件化选择、操作可行性评估、前置条件推理、目标导向搜索、状态与数量推理、长程规划、记忆状态维护,以及子任务顺序推理九类能力。任务按简单、中等和困难划分,逐步加入数量判断、前置条件、多子目标规划和长程状态维护等要求。数据同时包含成功与错误样本,并标注物品选择、放置位置和数量等执行结果,支持执行偏差后的调整研究。
在标注方面,数据集通过任务指令、任务帧、子任务区间和动作步骤记录完整任务及其执行进度。Dense Prompt 详细动作描述明确目标对象、操作部位、左右臂分工、运动过程和预期结果,并与真机动作配对;框、点、线等空间标注进一步标明目标区域、接触位置和操作路径,将语言要求对应到具体操作位置。
研究者可利用这些数据开展联合训练、端到端训练,以及具身 Agent 的决策与执行协同训练。Agent 根据当前情境和执行历史选择子目标,由动作策略完成操作,再依据执行结果更新任务状态、调整后续安排。
智元已将本期数据用于即将推出的 Agent 框架和新一代基座大模型训练。后续 AI WAVE 系列还将展示相关成果,以及机器人在便利店等真实场景中的部署应用。