

399 美元买一只会摔跤的鸭子,Hugging Face 赌的是机器人的「刷机时代」
作者:小波原文来源:未来设备局

399 美元,买不到一台替你叠衣服、收拾房间的人形机器人。
但可以买到一只鸭子。
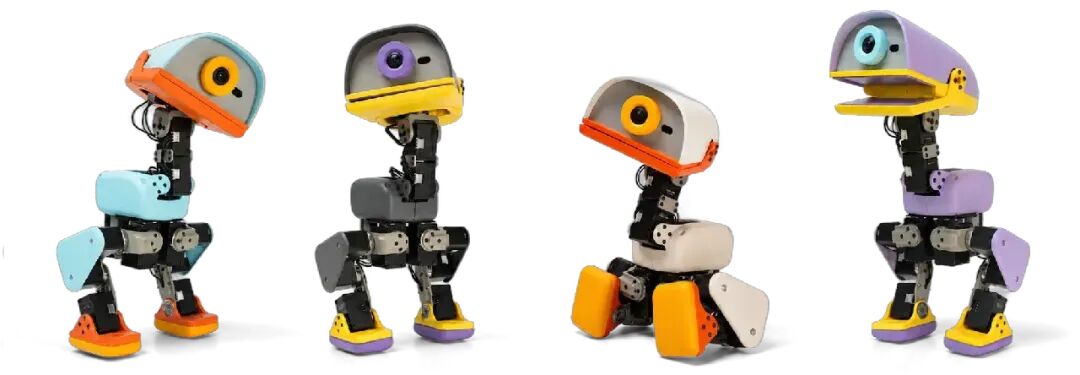
它只有 25 厘米高,走起路来摇摇摆摆;脑袋和身体一共装了 15 个电机,嘴巴可以张开,把地上的小东西铲起来。它会坐下、站起、踢球、滑旱冰,也可以从多种常见摔倒姿势自行起身。
说实话,这大概是最近一段时间最有趣的机器人新品。
大部分机器人公司都在努力证明自己的产品越来越像人,Microduck 干脆把双足机器人做成了一只鸭子。走得不稳叫「摇摆步态」,没有手就用嘴叼,摔倒了也不藏着,反而直接把「跌倒起身」做成一套出厂技能。

8 月 27 日,Hugging Face 旗下机器人团队 Pollen Robotics 正式开放 Microduck 预订。首发价格为 399 美元,不含税费和运费,第一批产品计划在 2026 年圣诞节前交付。
Microduck 的渊源可以追溯到 2025 年 4 月 Hugging Face 正式收购 Pollen Robotics。后者保留了原来的品牌和产品线,同时成为 Hugging Face 内部负责机器人硬件研发与产品化的团队。
两边的分工也很好理解:Hugging Face 手里有 LeRobot、模型、数据集、训练平台和开发者社区;Pollen Robotics 则有近十年的机器人本体经验,负责把这些软件能力塞进一具真正可以买到、可以摔倒,也可以被重新训练的身体里。
所以,Microduck 表面上是一只 399 美元的机器鸭,背后其实是 Hugging Face 第一次把模型、仿真、训练和真机部署,完整装进一款低价双足硬件。
一块玩具形态的开发板
Microduck 的第一层身份,确实是一件玩具。
它提供奶油、石墨、薰衣草和天空蓝四种配色,盒子里直接附带机器人、电池、USB-C 线和游戏手柄。开机以后不用写代码,拿起手柄就能控制它走路、坐下、踢球或者用鸭嘴叼东西。
Microduck 不会像语音助手一样一本正经地说话,而是会发出各种奇怪的小动物声音。每台机器第一次启动时,还会生成一套专属声音,并且终身保留这个「声线」——官方大概是担心人类分不清家里的机器鸭,连电子鸭的「身份证」都提前想好了。
但拆开可爱的外壳,Microduck 其实是一台相当完整的机器人开发平台。
它高 25 厘米、宽 14 厘米,重量约 780 克,单手就能拎起来。机身搭载一颗带 AI 加速单元的 Rockchip RK3566,配备 1GB 内存和 32GB 存储空间;头部有一颗广角摄像头,机身和头部分别安装了一颗 IMU,用来估计身体姿态;另外还有麦克风、扬声器、Wi-Fi、蓝牙,以及分别安装在头部和鸭嘴里的两组 NFC 天线。
官方宣传里的「LiDAR」需要稍微打个折扣。它不是自动驾驶汽车上那种可以生成高密度点云的激光雷达,而是一颗紧凑型 8×8 ToF 深度传感器,分辨率只有 64 个距离点,主要作用是帮助机器人感知近距离障碍物和物体。
Microduck 的双腿、头部和颈部一共有 15 个运动自由度,前方的鸭嘴可以主动开合。面对小球、积木之类的物体,它会先降低整个身体,再用嘴把东西从地面铲起来。
机器人出厂自带七套训练好的行为,包括走路、坐下与站起、踢球、抓取、滑行和跌倒起身。安装滚轮之后,它还可以切换到另一套运动策略,变成一只踩着轮滑鞋到处跑的鸭子。
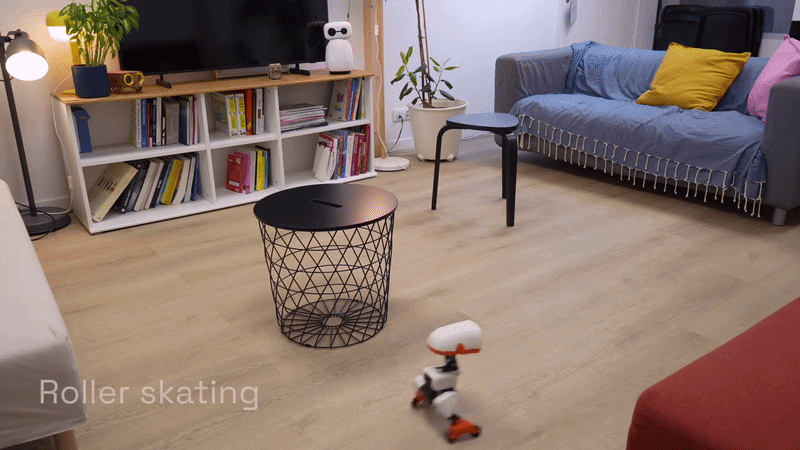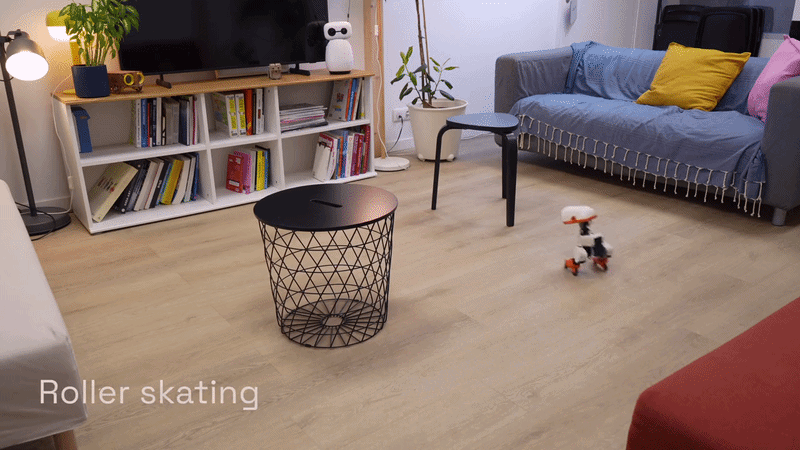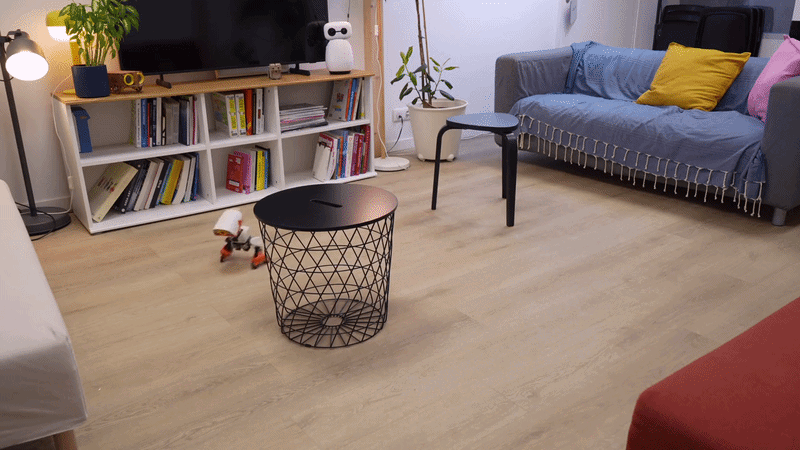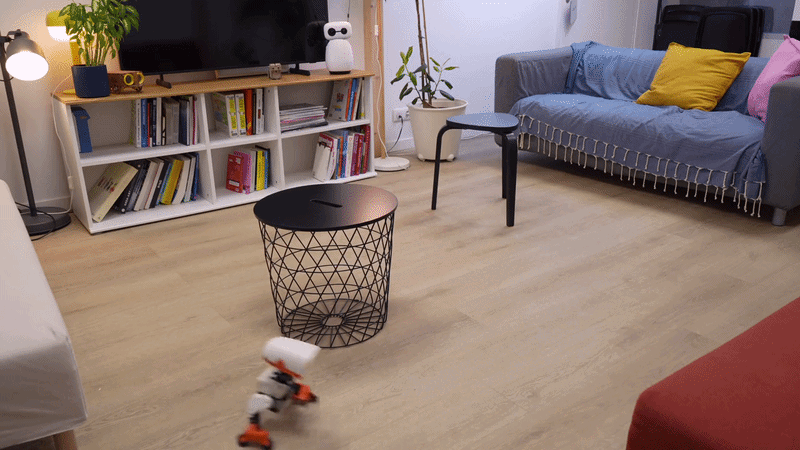
电池使用的是可拆卸 NP-F550 摄影电池,容量 2,600mAh,官方给出的续航时间约为一小时。电量用完以后可以直接换电池,不必让机器人趴在充电线上等。
Pollen Robotics 还准备了三套配件:39 美元的充电套装包含双槽充电器和两块备用电池;119 美元的开发套装提供三颗备用电机、电机线、电池、充电器、NFC 标签、螺丝刀和备件;另一个 39 美元的娱乐套装则包含滚轮、球、激光笔和 NFC 卡片。
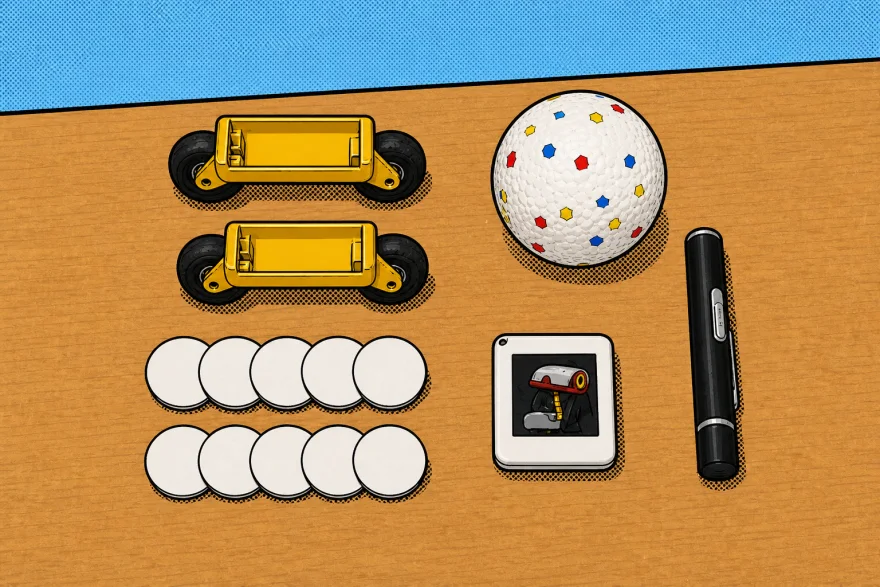
一边卖备用电机,一边卖轮滑鞋和激光笔,这个产品定位已经说得很明白了:它给你认真折腾的空间,但也不介意你先拿鸭子逗猫。
目前,Microduck 的首发销售范围包括美国、加拿大、欧盟、英国、挪威、瑞士、日本和韩国,中国大陆尚待后续开放。官方商店将 399 美元标注为预售阶段的首发价格,正式售价未来仍可能调整。
这个价格未必能让普通消费者立刻下单,却足以让一批机器人开发者眼前一亮。
因为 399 美元能买到的,已经是一套完整的双足机器人强化学习开发硬件。
一家被 Hugging Face 收购的机器人公司
这只鸭子的发售似乎有些突然。以开源模型和数据集闻名的 Hugging Face ,怎么开始卖机器人了?
答案,就藏在 Pollen Robotics 过去十年的经历里。
Pollen Robotics 2016 年成立于法国波尔多,创始团队来自法国国家数字科学与技术研究院 Inria 的 Flowers 实验室,长期研究发展机器人学和人机交互。早在创业之前,这个团队就参与开发过 Poppy——一台可以使用 3D 打印制造的开源人形机器人。
2020 年,Pollen Robotics 在 CES 上发布了第一代 Reachy。它没有双腿,主要由头部、躯干和两条机械臂组成,看起来像一个穿着条纹衫、长着两根天线的外星人。
Reachy 后来进入全球约 20 个国家的实验室。研究人员可以戴上 VR 设备远程操作机器人,从它的摄像头观察环境,再用手柄控制机械臂完成任务。2022 年,Pollen Robotics 还凭借这套机器人获得 ANA Avatar XPRIZE 第二名和 200 万美元奖金。
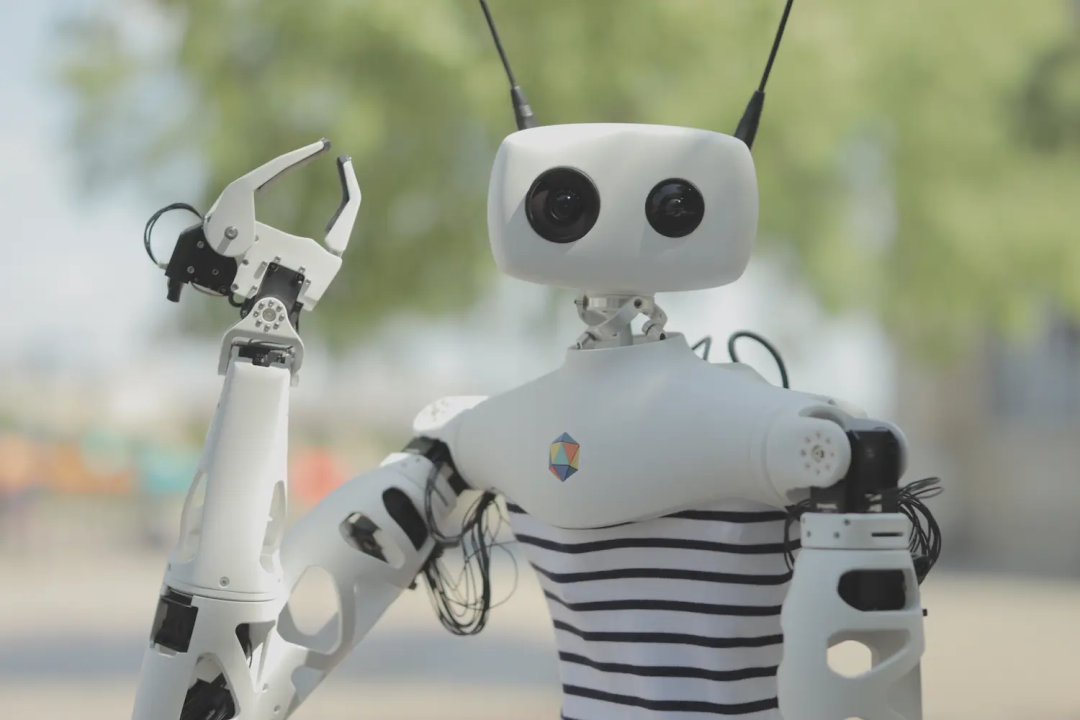
到了 Reachy 2,Pollen Robotics 已经把产品做成一套面向高校和 AI 实验室的高端研究平台,价格约为 7 万美元。Pollen Robotics 的公司历史基本围绕一条路线展开:把实验室里的机器人技术,做成其他研究者能够直接使用的硬件平台。
这也解释了 Hugging Face 为什么会在 2025 年收购它。
Hugging Face 此前已经推出 LeRobot,希望统一机器人数据集、模型和训练工具。但机器人和大语言模型有一个根本区别:语言模型下载之后就能在电脑上运行,机器人模型最终必须控制一具真实身体。
没有硬件,数据格式、训练代码和开源模型很容易停留在电脑里;有了 Pollen Robotics,Hugging Face 才能把这套生态一直延伸到电机、摄像头、关节和真实世界。Hugging Face 在收购公告中列出的路线,也正是把 LeRobot、开源模型和 Pollen Robotics 的硬件能力接到一起。
双方合并以后,第一款明显面向大众市场的产品是 Reachy Mini。
Reachy Mini 是一个放在桌面上的社交机器人,有摄像头、麦克风和扬声器,可以运行对话、视觉和手势识别应用。它目前提供 499 美元的无线电版本,以及 399 美元、需要连接电脑运行的 Lite 版本。
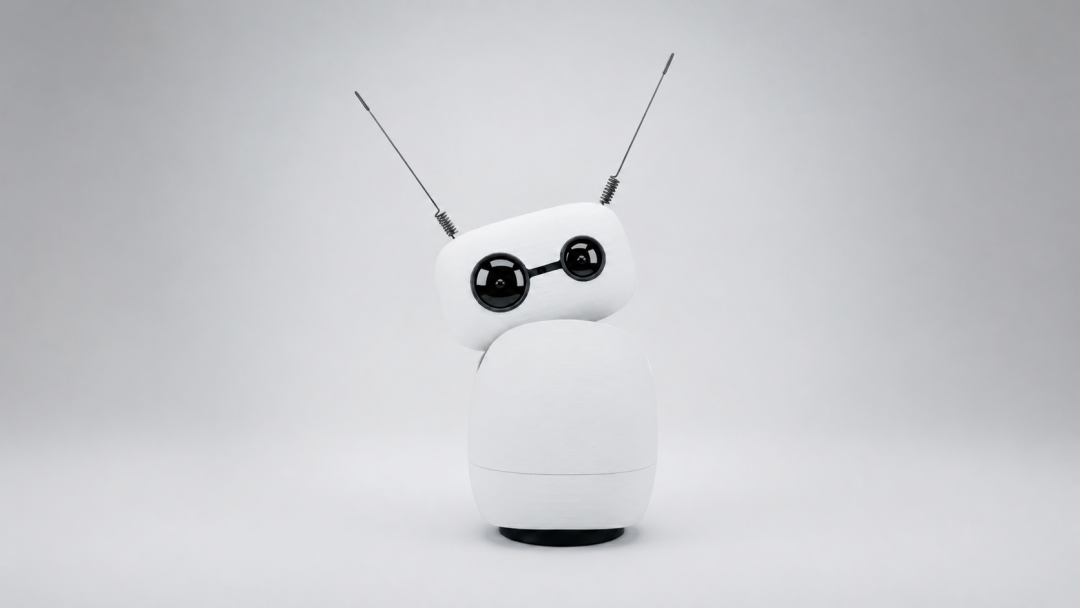
按照 Pollen Robotics 的说法,Reachy Mini 已经在全球出货超过一万台,围绕它也出现了 50 多个可以一键安装的社区应用。
如果说 Reachy Mini 解决的是「怎么让 AI 看见你、听见你并对你做出反应」,Microduck 想解决的就是另一个问题:怎么让 AI 控制一具会移动、会失去平衡、也会摔倒的身体。
前者训练的是交互,后者训练的是行动。
所以,Microduck 并不是 Reachy Mini 简单装上两条腿,而是代表了 Hugging Face 与 Pollen Robotics 在消费级机器人路线上的新一步尝试:先让机器人与人交流,再让机器人学习行动。
一只可以重新训练的鸭子
如果 Microduck 只能用手柄控制,它充其量是一台做得不错的机器宠物。
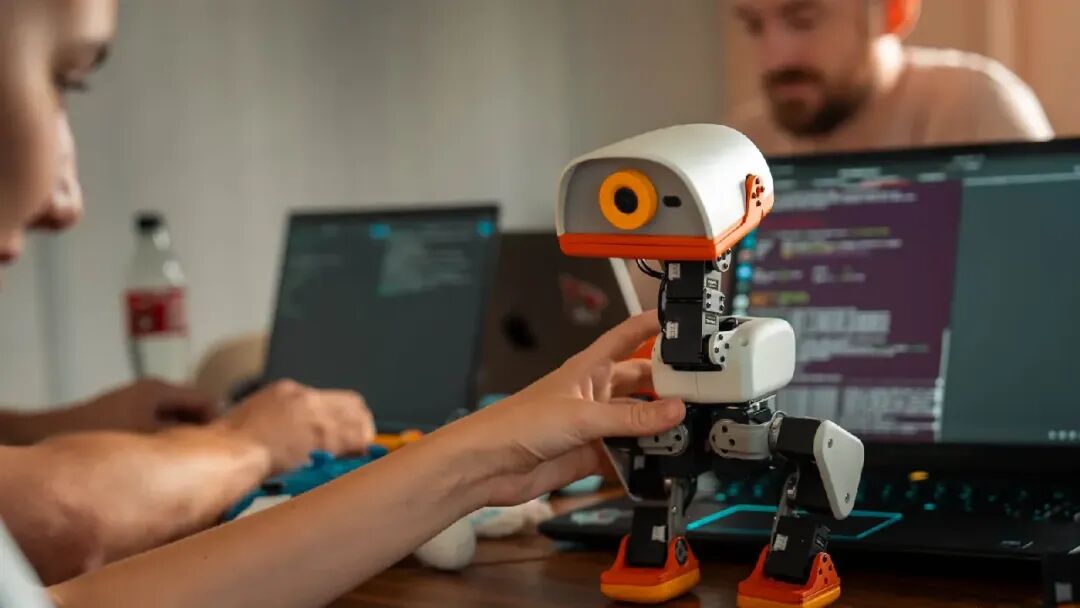
真正让它变得不一样的,是 Pollen Robotics 把机器人控制、MuJoCo 仿真环境、强化学习训练和 sim-to-real 部署流程全部开放了出来。
Microduck 出厂自带的动作不是写死在控制器里的传统动画,而是由神经网络策略控制。机器人以 50Hz 的频率运行策略,也就是每秒根据身体状态重新计算 50 次动作。
它的训练流程大致分为四步。
第一步,在 MuJoCo 仿真环境里同时生成大量虚拟 Microduck,让它们反复尝试走路、保持平衡或者完成动作。
第二步,用 PPO 强化学习算法训练运动策略。为了避免机器人只会在完美的虚拟世界里走路,训练过程中还会随机改变摩擦力、质量和执行器特性等参数,并加入电机齿隙与执行器动力学模拟。
第三步,把训练好的模型导出为 ONNX,部署到真实的 Microduck 上运行。
第四步,观察真机哪里做错了,再回头调整仿真环境和训练参数,重新训练、重新部署。
这就是官方提出的完整工作流:
simulation → policy → real robot → retrain → share。

按照 Microduck RL 官方代码仓库给出的说明,在一块 CUDA GPU 上并行运行 4,096 个仿真环境,大约一到两个小时可以训练出一套基本可用的行走策略。没有本地 GPU,也可以直接把训练任务提交到 Hugging Face Jobs。
Hugging Face 在这个闭环中的作用,也就变得具体起来。
Pollen Robotics 提供机器人、仿真环境和真机部署工具;Hugging Face 则提供 Jobs、Hub 和开发者生态,帮助这些策略被训练、发布和复用。开发者训练出一种新的走路姿势、起身方式或者多机器人玩法以后,可以把策略和训练方法发布出来,让其他 Microduck 复现和修改。
比起笼统地说「建立机器人生态」更实际:先把硬件做得足够便宜,再让同一批硬件共享训练环境和策略,减少每个人从零开始搭系统的成本。
Microduck 的机器人端软件是一套用 Rust 编写的运行时。不同进程分别负责电机控制、蓝牙、摄像头串流、深度传感器、网络配置和软件更新。训练完成的策略可以通过 SSH 安装到机器人上,官方称部署一次大约需要一分钟。系统更新支持签名校验、健康检查和版本回滚,开发者可以安全地反复刷入新版本。Microduck 的开源范围也暂时限定在软件层,SDK、机器人软件、仿真环境、RL 训练脚本和 sim-to-real 工具采用 Apache 2.0 许可证。
比起几十公斤的人形机器人,Microduck 面对的执行器性能、动力学、接触力和跌倒风险完全不同。因此,在 Microduck 上训练出来的动作,不可能原封不动迁移到大型人形机器人上;摄像头规格、ToF 探测距离、无线电版本和 SDK 支持语言目前也仍在确定,第一批硬件更要等到 2026 年圣诞节前才能交付。
但 Microduck 的价值也很明确,它把腿式机器人学习中的仿真、强化学习、真机部署、失败、调整和再次训练,压缩到一张桌面的空间和 399 美元的硬件成本里。
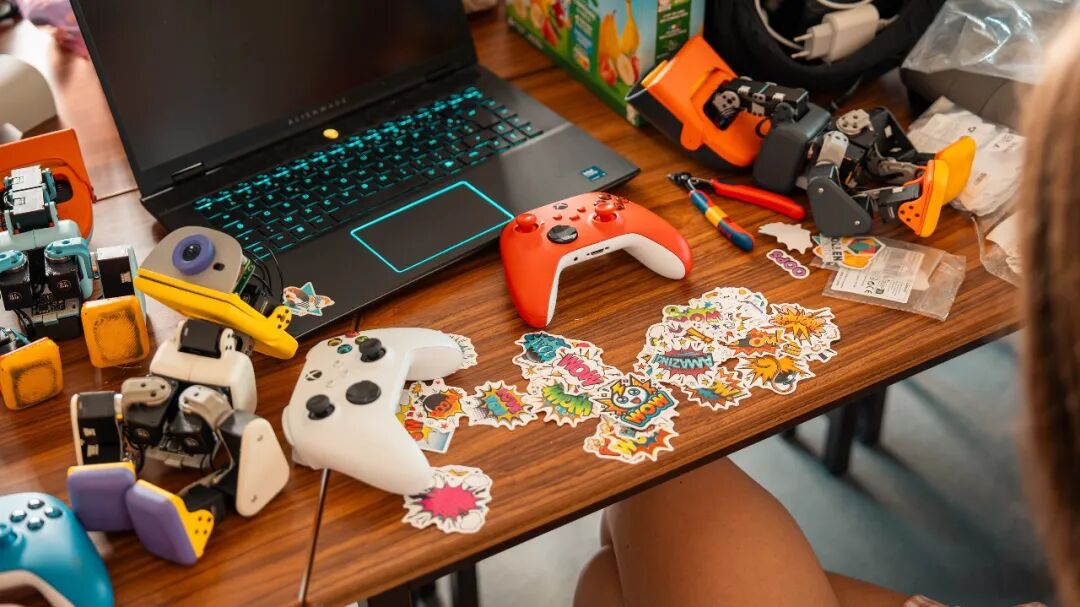
大型人形机器人训练一次失败,可能意味着摔坏减速器、砸坏设备,或者需要几名工程师跑过去把它扶起来。
而 Microduck 训练失败,通常只是扑通一声倒在地毯上,然后尝试自己爬起来。
机器人学习需要大量犯错。过去真正昂贵的,恰恰是犯错后的修正。从这个角度看,Microduck 最重要的功能不是会走路,也不是会滑旱冰,而是让更多没有机器人实验室的人,第一次拥有了一具可以反复训练、反复摔倒的真实身体。
这只鸭子能不能在未来成为腿式机器人领域的「树莓派」,现在还不好说。低价硬件只是第一步,后面还要看社区能不能持续训练出新动作、分享训练环境,并让其他人的鸭子成功复现。
但至少,这次 Hugging Face 和 Pollen Robotics 没有拿一个精心剪辑的 Demo 视频,告诉大家通用机器人马上就要来了。
他们只是把一只鸭子放到桌上,然后问:
除了让它走路,你还想教它干什么?
作者:小波
编辑:大吉
来源:未来设备局