OmniDex Dataset Scales Dexterous Grasping to 2.6 Million Cluttered Scenes
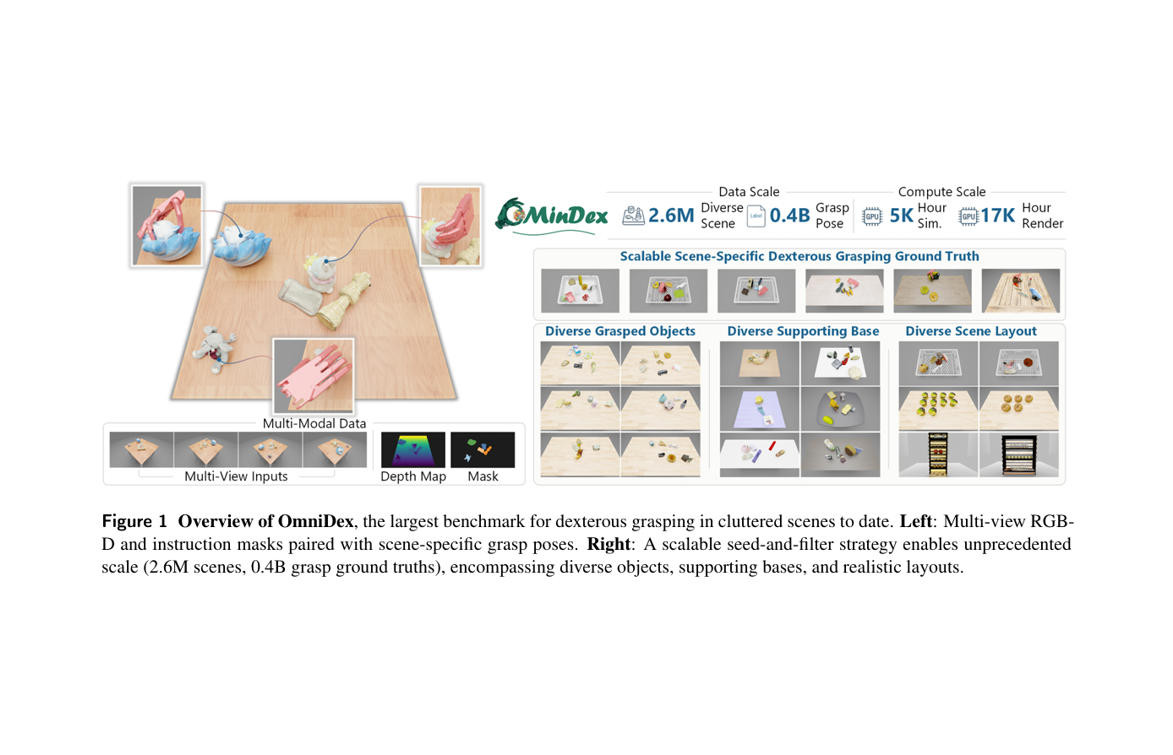
A team led by Xiaogang Wang and Hongsheng Li publishes OmniDex, a dataset of 2.6 million cluttered scenes and 400 million grasp annotations for dexterous hands, using offline pre-computation and soft winner-take-all learning to enable high-precision grasping without post-inference optimization.