
 EN
扩散模型
共 6 篇相关内容
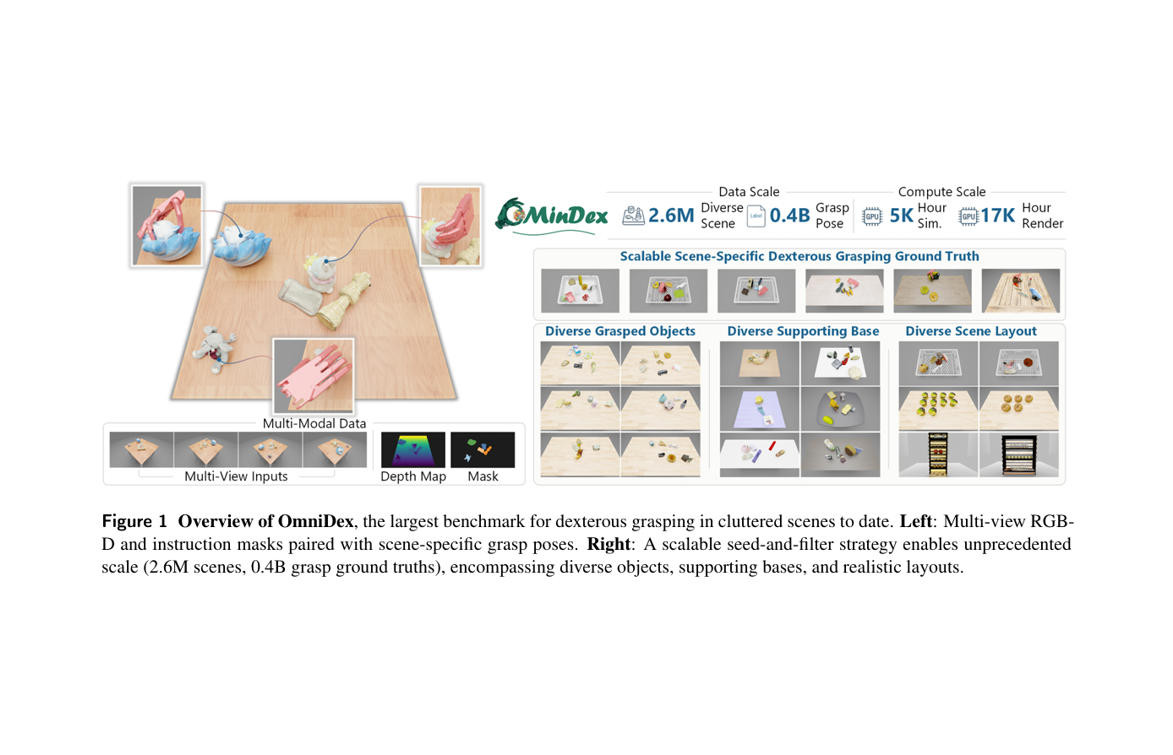
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
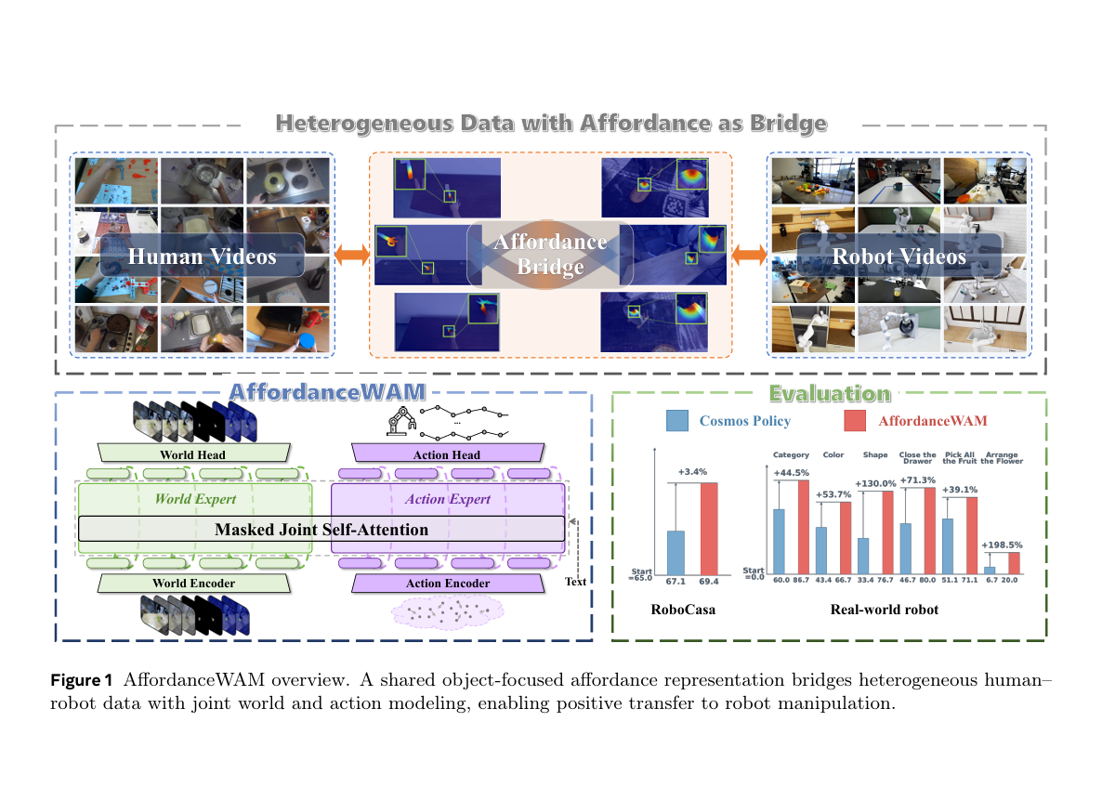
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…

2030 年千亿营收目标背后,智元真正想做的是什么?
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…
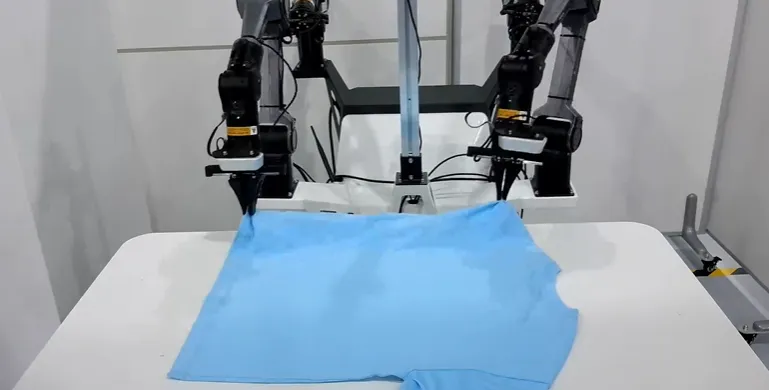
智元全面开源「王炸」模型,机器人圈沸腾了
9 月 23 日,智元机器人宣布其通用具身基座大模型 GO 1(Genie Operator 1)正式在 GitHub 开源。这是继今年 1 月 AgiBot World 具身智能百万真机数据集开源后,智元向行业投下的又一颗「技术炸弹」,短…