

任务规划
共 16 篇相关内容
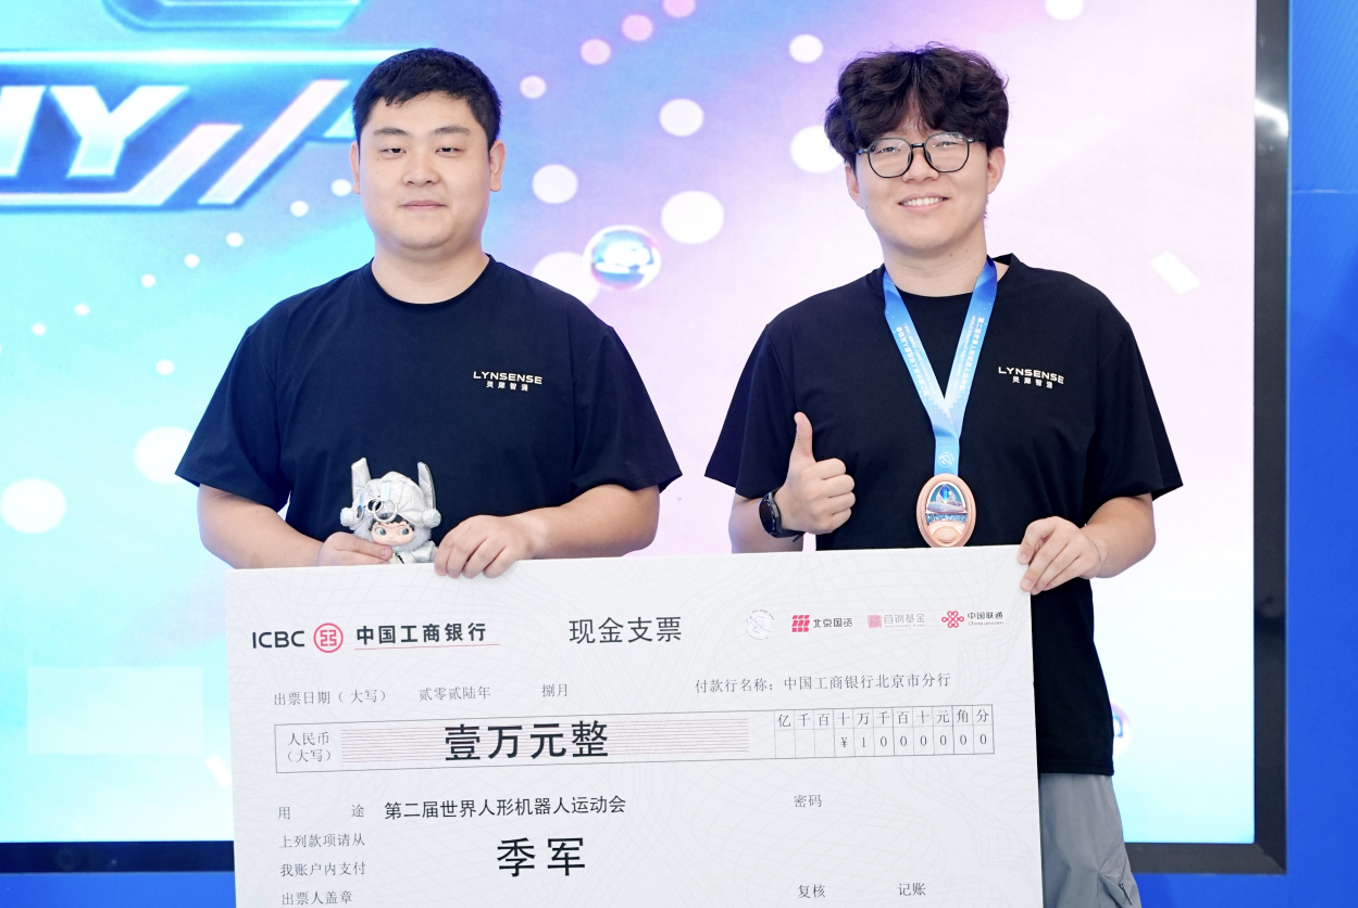
成立数月跻身全国前三,灵犀智涌把 ROSS Harness 带上工业赛场
搬运 10 公斤物料箱、完成七类零件拣选,再将 18 个气门装入发动机缸盖——第二届世界人形机器人运动会工业场景「装配上料岗」,要求机器人在有限时间内连续完成一套接近真实产线的任务。与突出速度和力量的竞技项目不同,这类场景赛更关注作业精度、…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
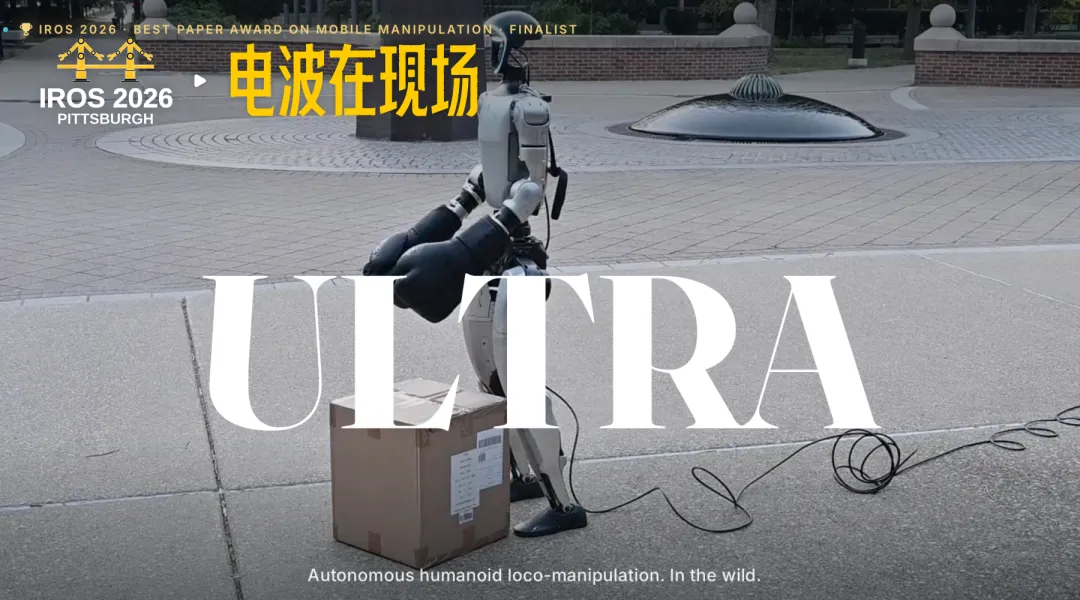
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…
卷土重来的豆包手机,把隐私问题解决了吗?
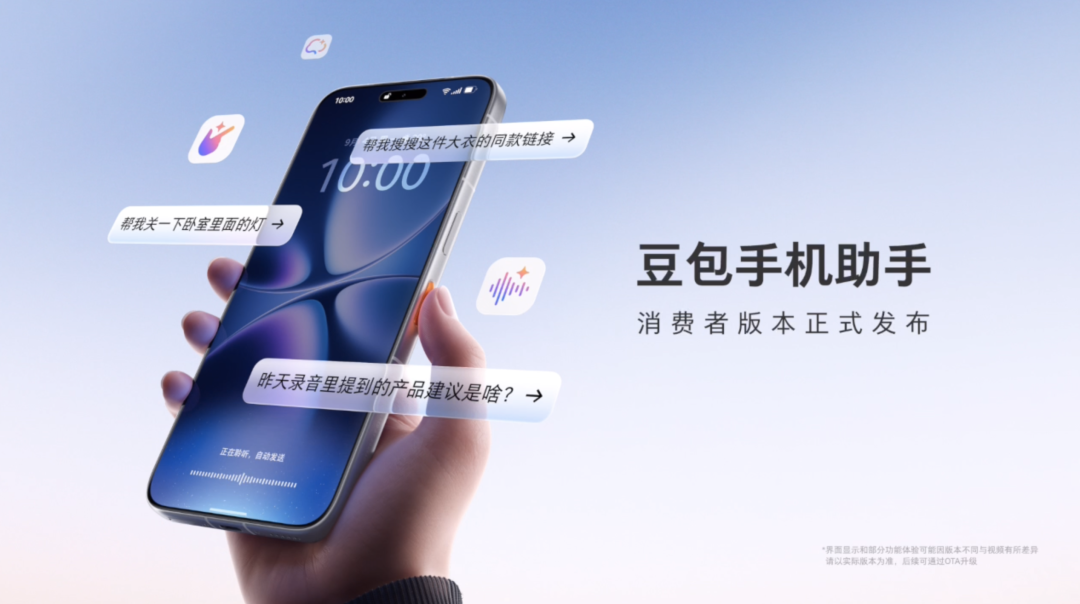
2025 年 12 月 1 日,搭载豆包手机助手技术预览版的努比亚 M153 以工程样机的形式少量发售,定价 3,499 元,很快售罄。官方演示中,它可以根据一篇种草笔记寻找商品、跨平台比价,也能整理旅游攻略、在地图中标记餐厅,再根据行程继…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…
宇树新大脑首秀,全身智能从概念走向真机
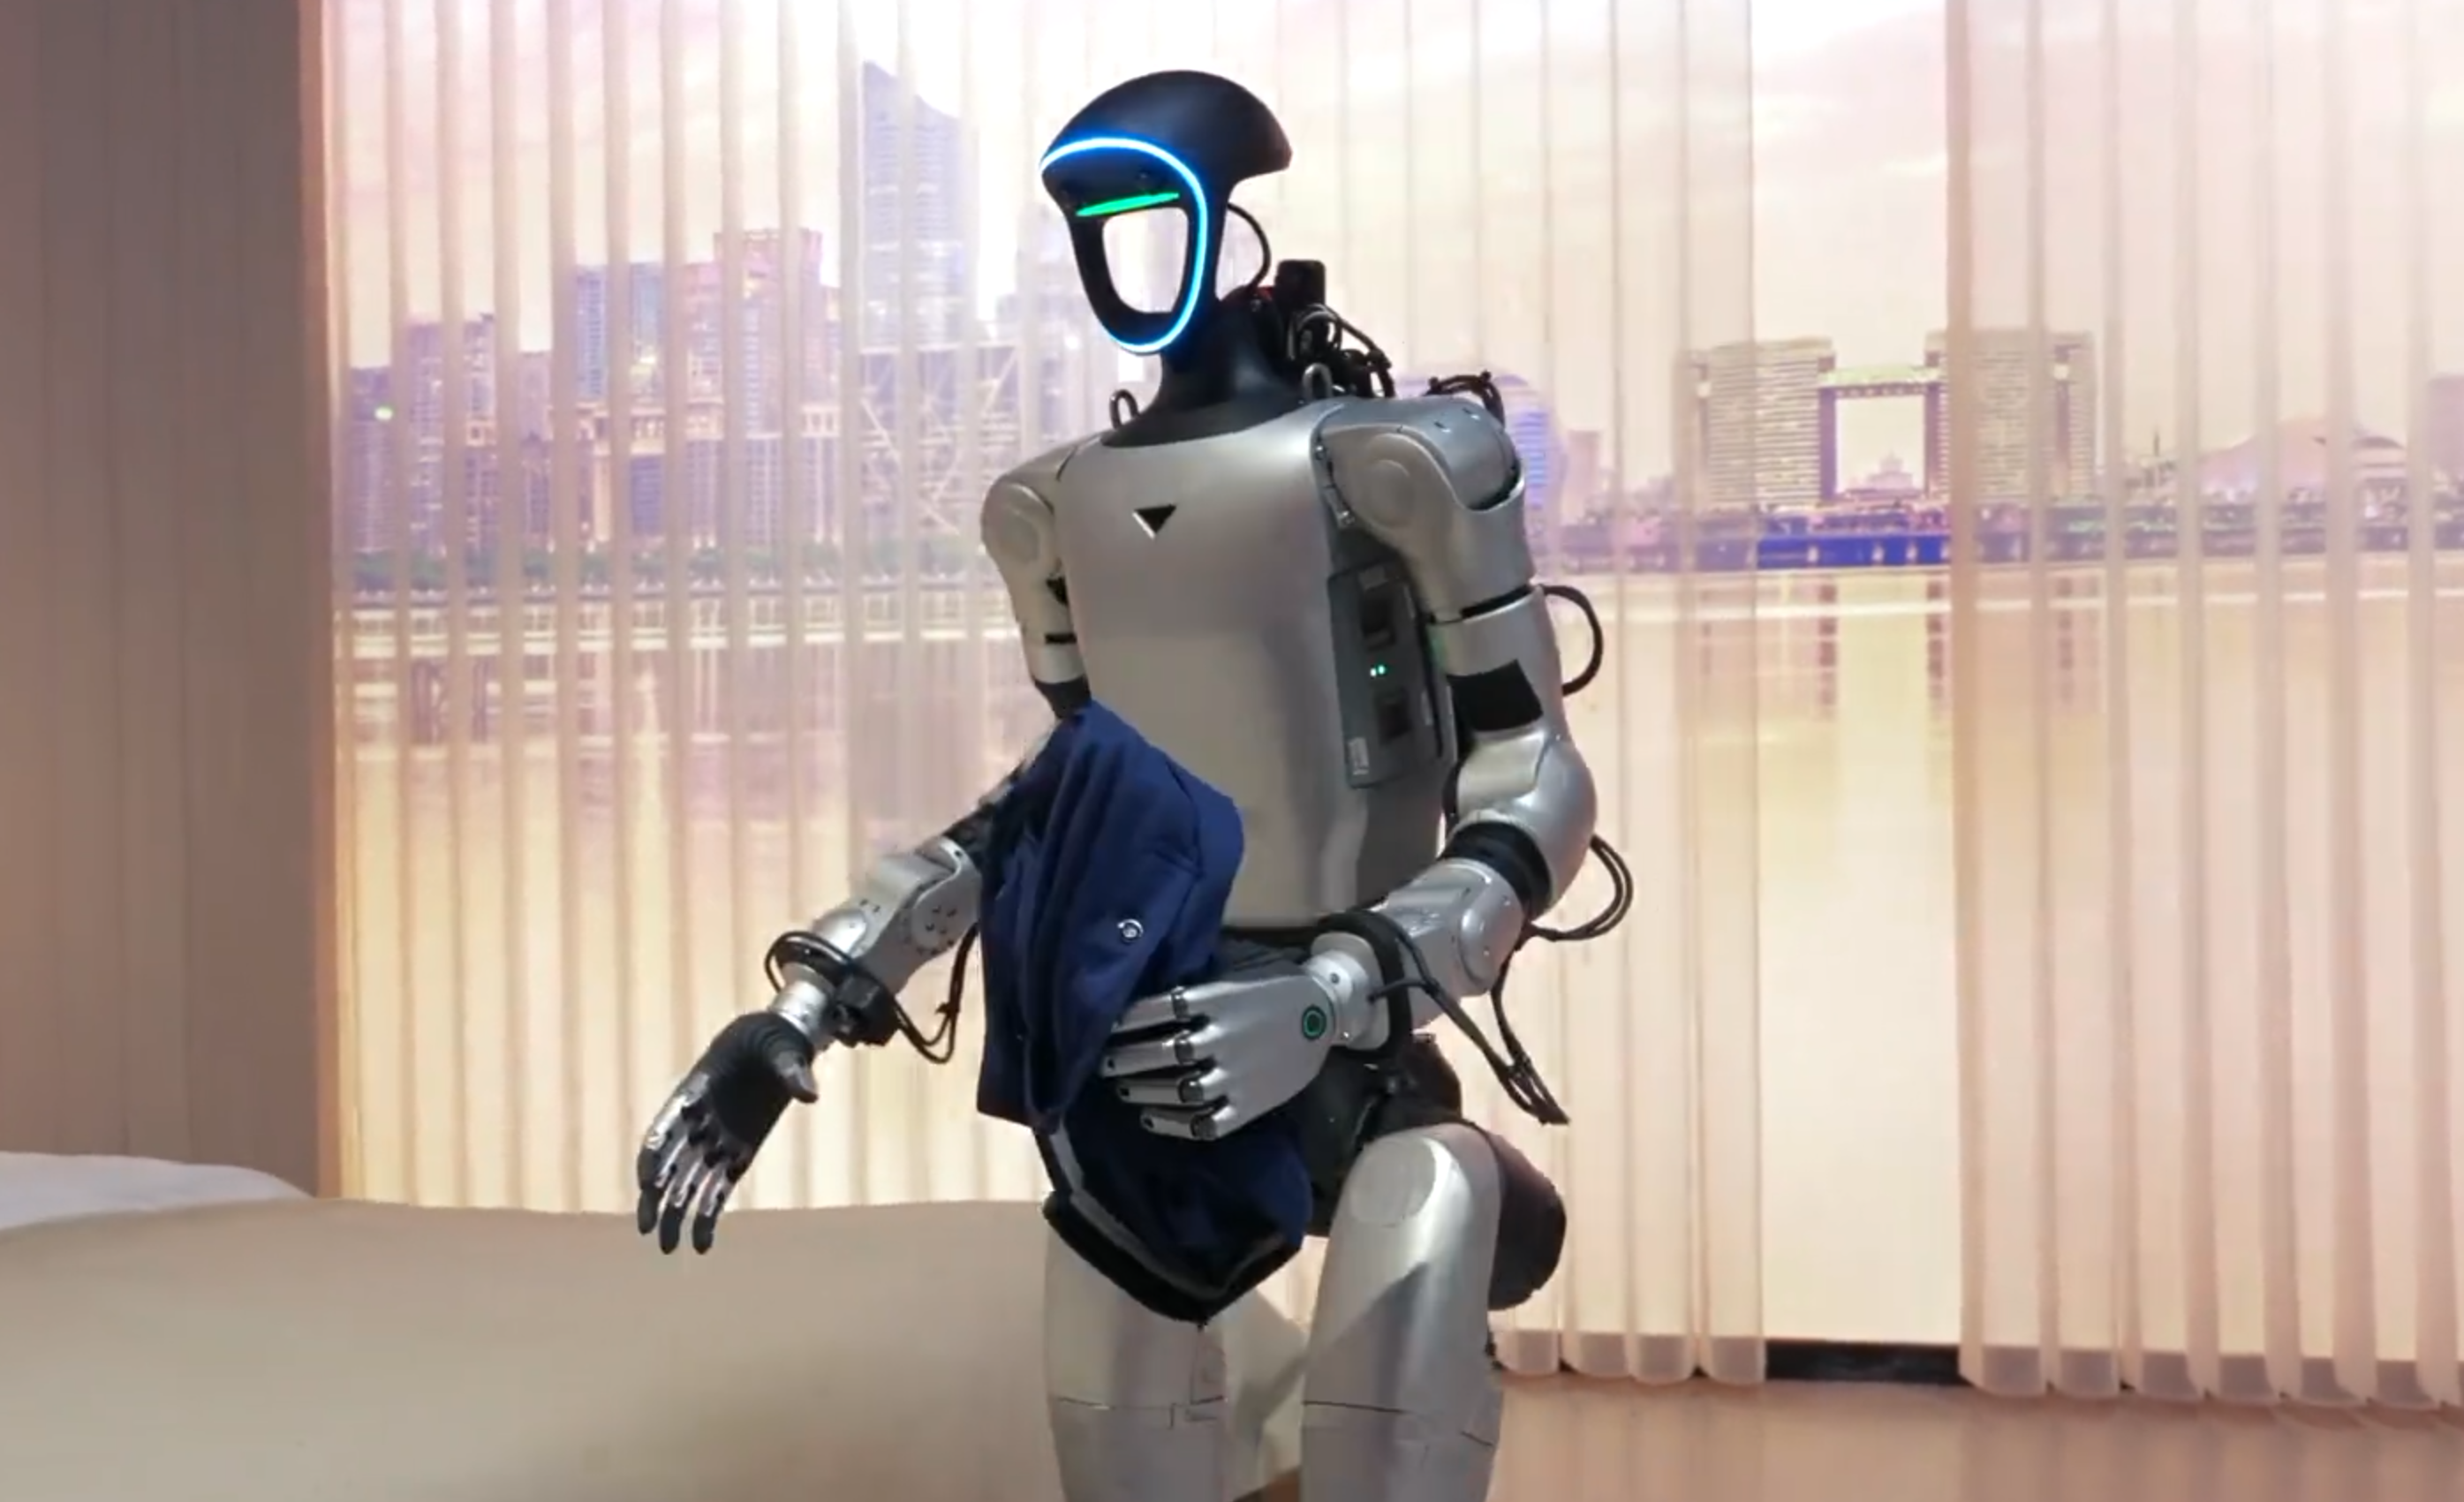
7 月 20 日,宇树科技正式发布 面向家居康养多任务 的具身大模型宇树 UnifoLM OminiA 0.3,并且该模型原生搭载于宇树 G1 机器人,标志着宇树机器人在民用服务赛道进入实质性落地阶段。 从官方描述来看,宇树 UnifoLM…
半年狂揽 4 亿美元的逐际动力,按下上市快进键
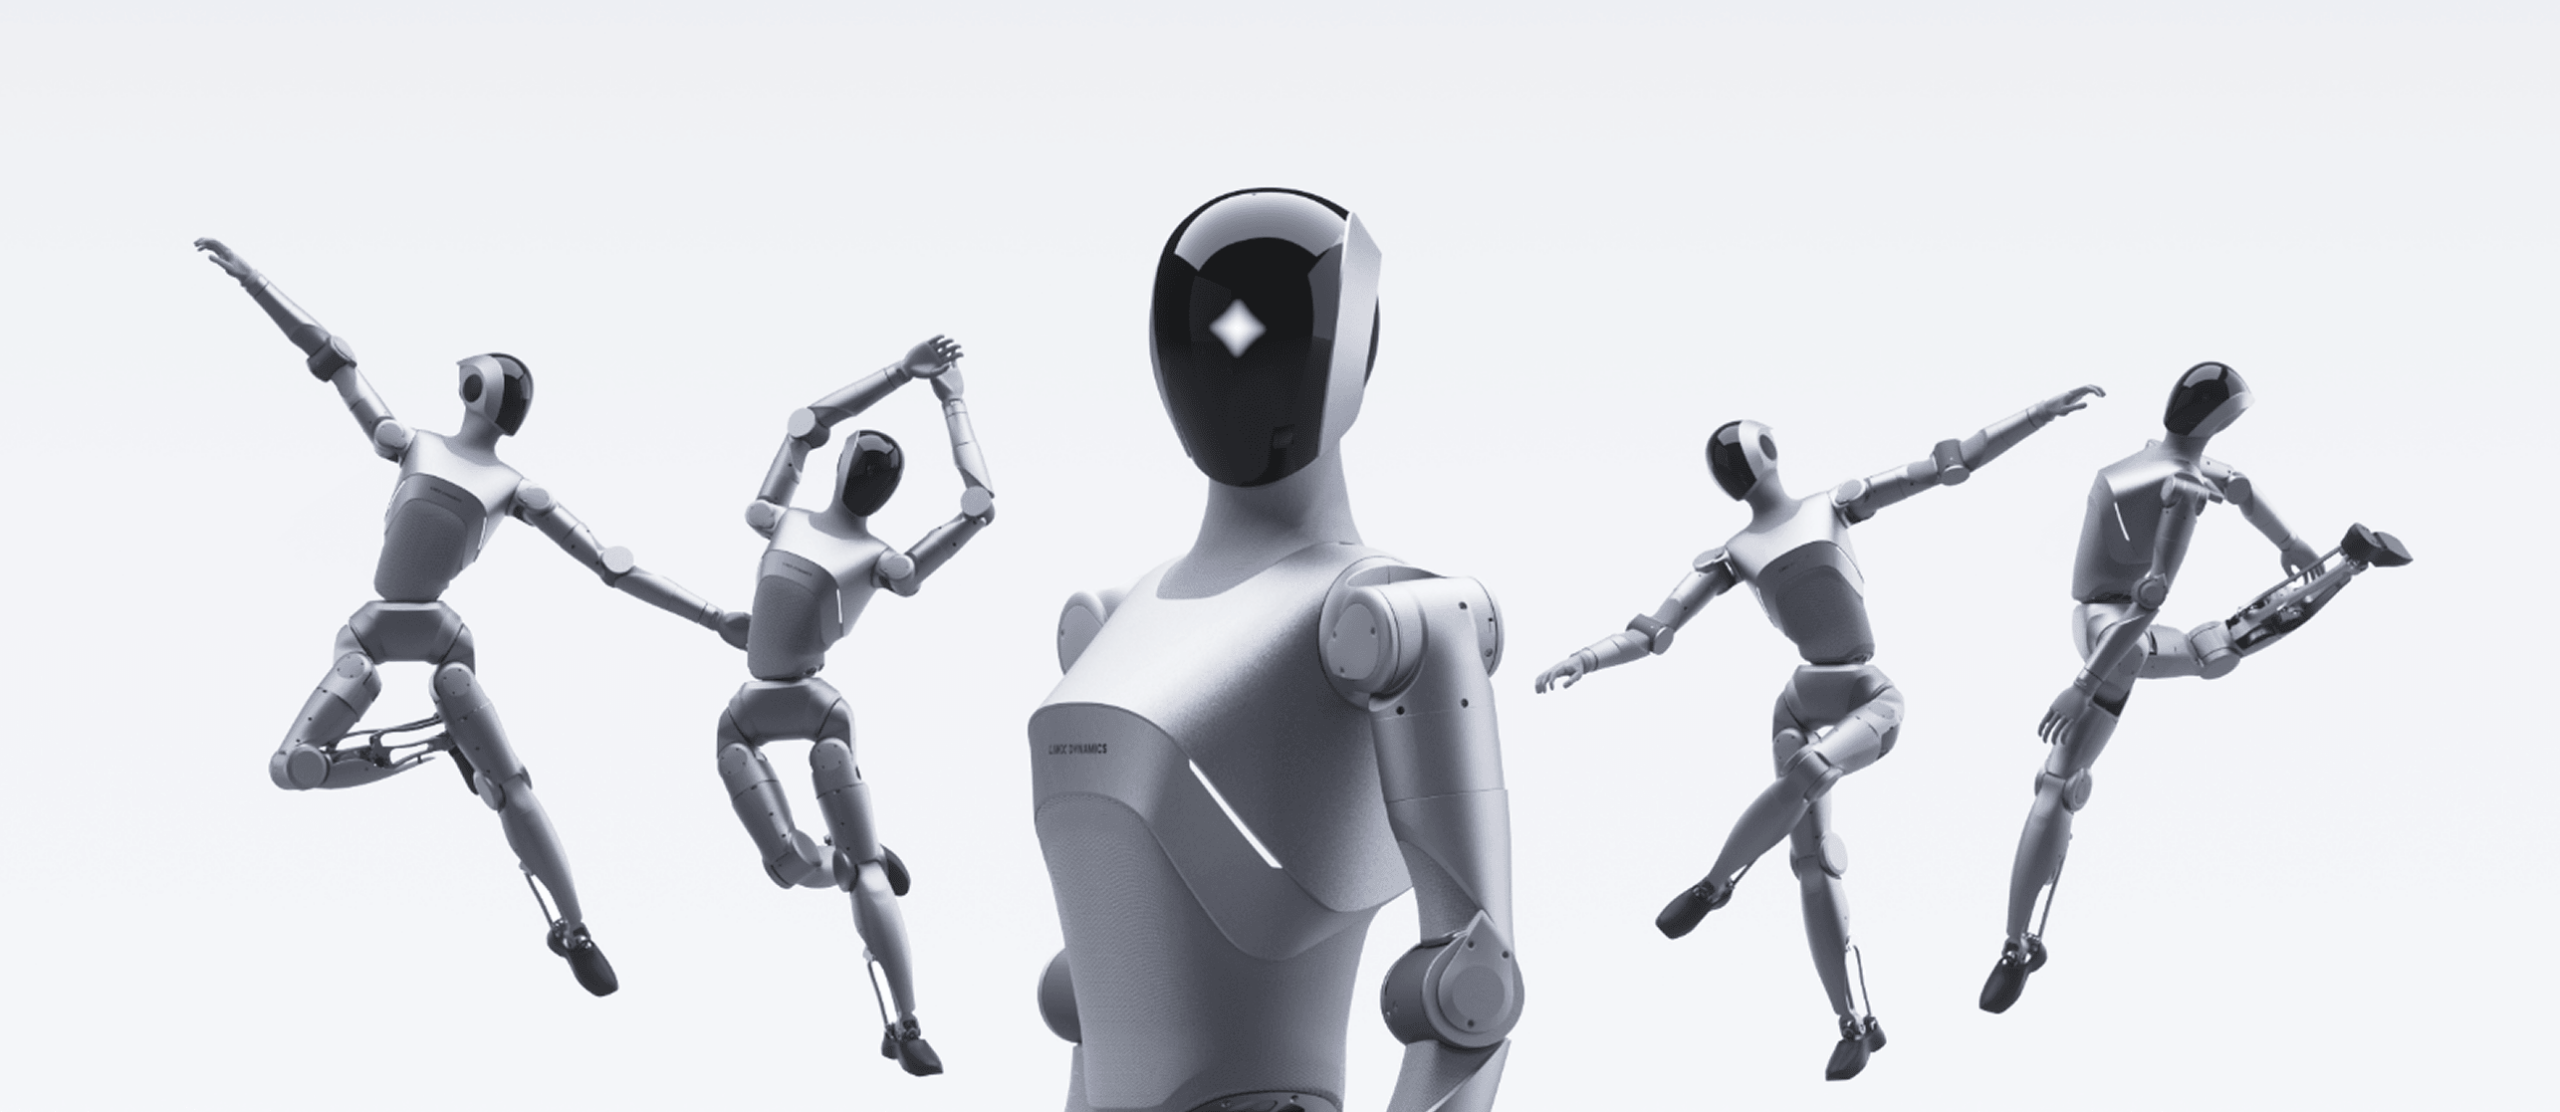
具身智能赛道的百亿独角兽,再添一员猛将。 7 月 14 日,通用人形机器人公司逐际动力宣布完成 Pre IPO 轮融资,融资金额近 2 亿美元,投后估值达 150 亿元。在过去的半年时间里,逐际动力已经累计完成 4 亿美元融资。 同时,这也…
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
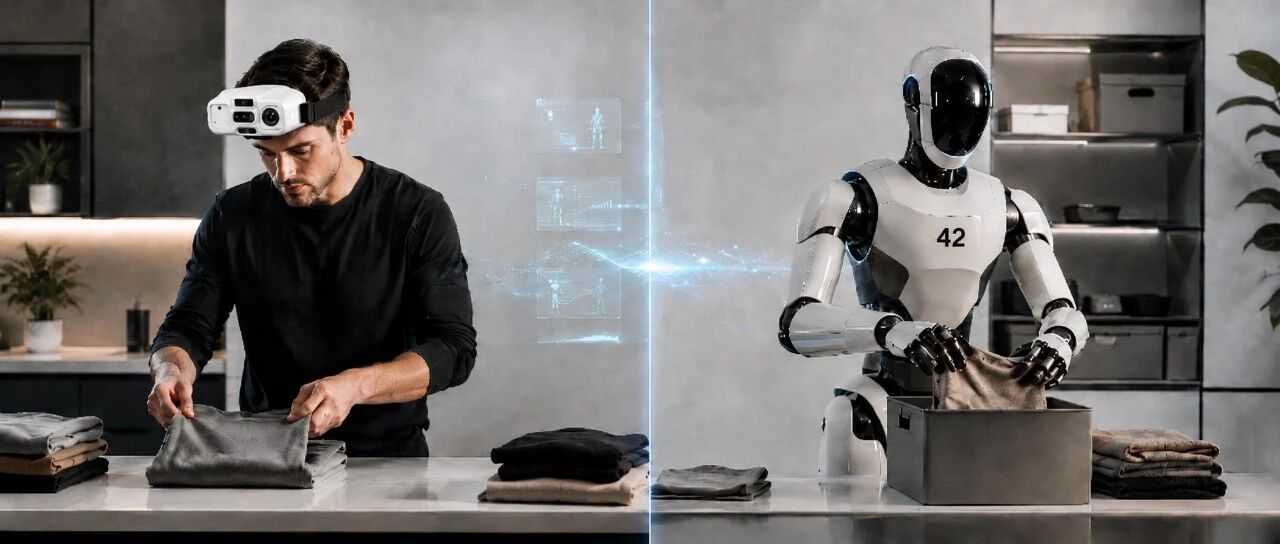
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…