
 EN
分层控制
共 2 篇相关内容
机器人 97% 的时间都在等大模型,星海图赵行谈破解实时性难题|CoRL 2026
11 月 9 日,CoRL 2026 机器人学习大会在美国得克萨斯州奥斯汀举行。当地时间 9:30 – 10:00,大会举行首场早期职业主旨演讲。 清华大学交叉信息研究院助理教授、星海图联合创始人兼首席科学家赵行,以「Organizing …
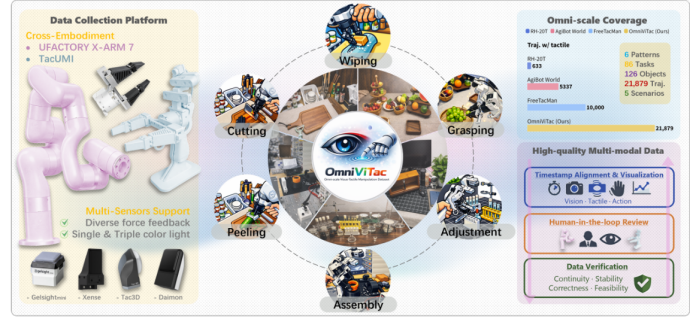
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…