

没有
共 148 篇相关内容
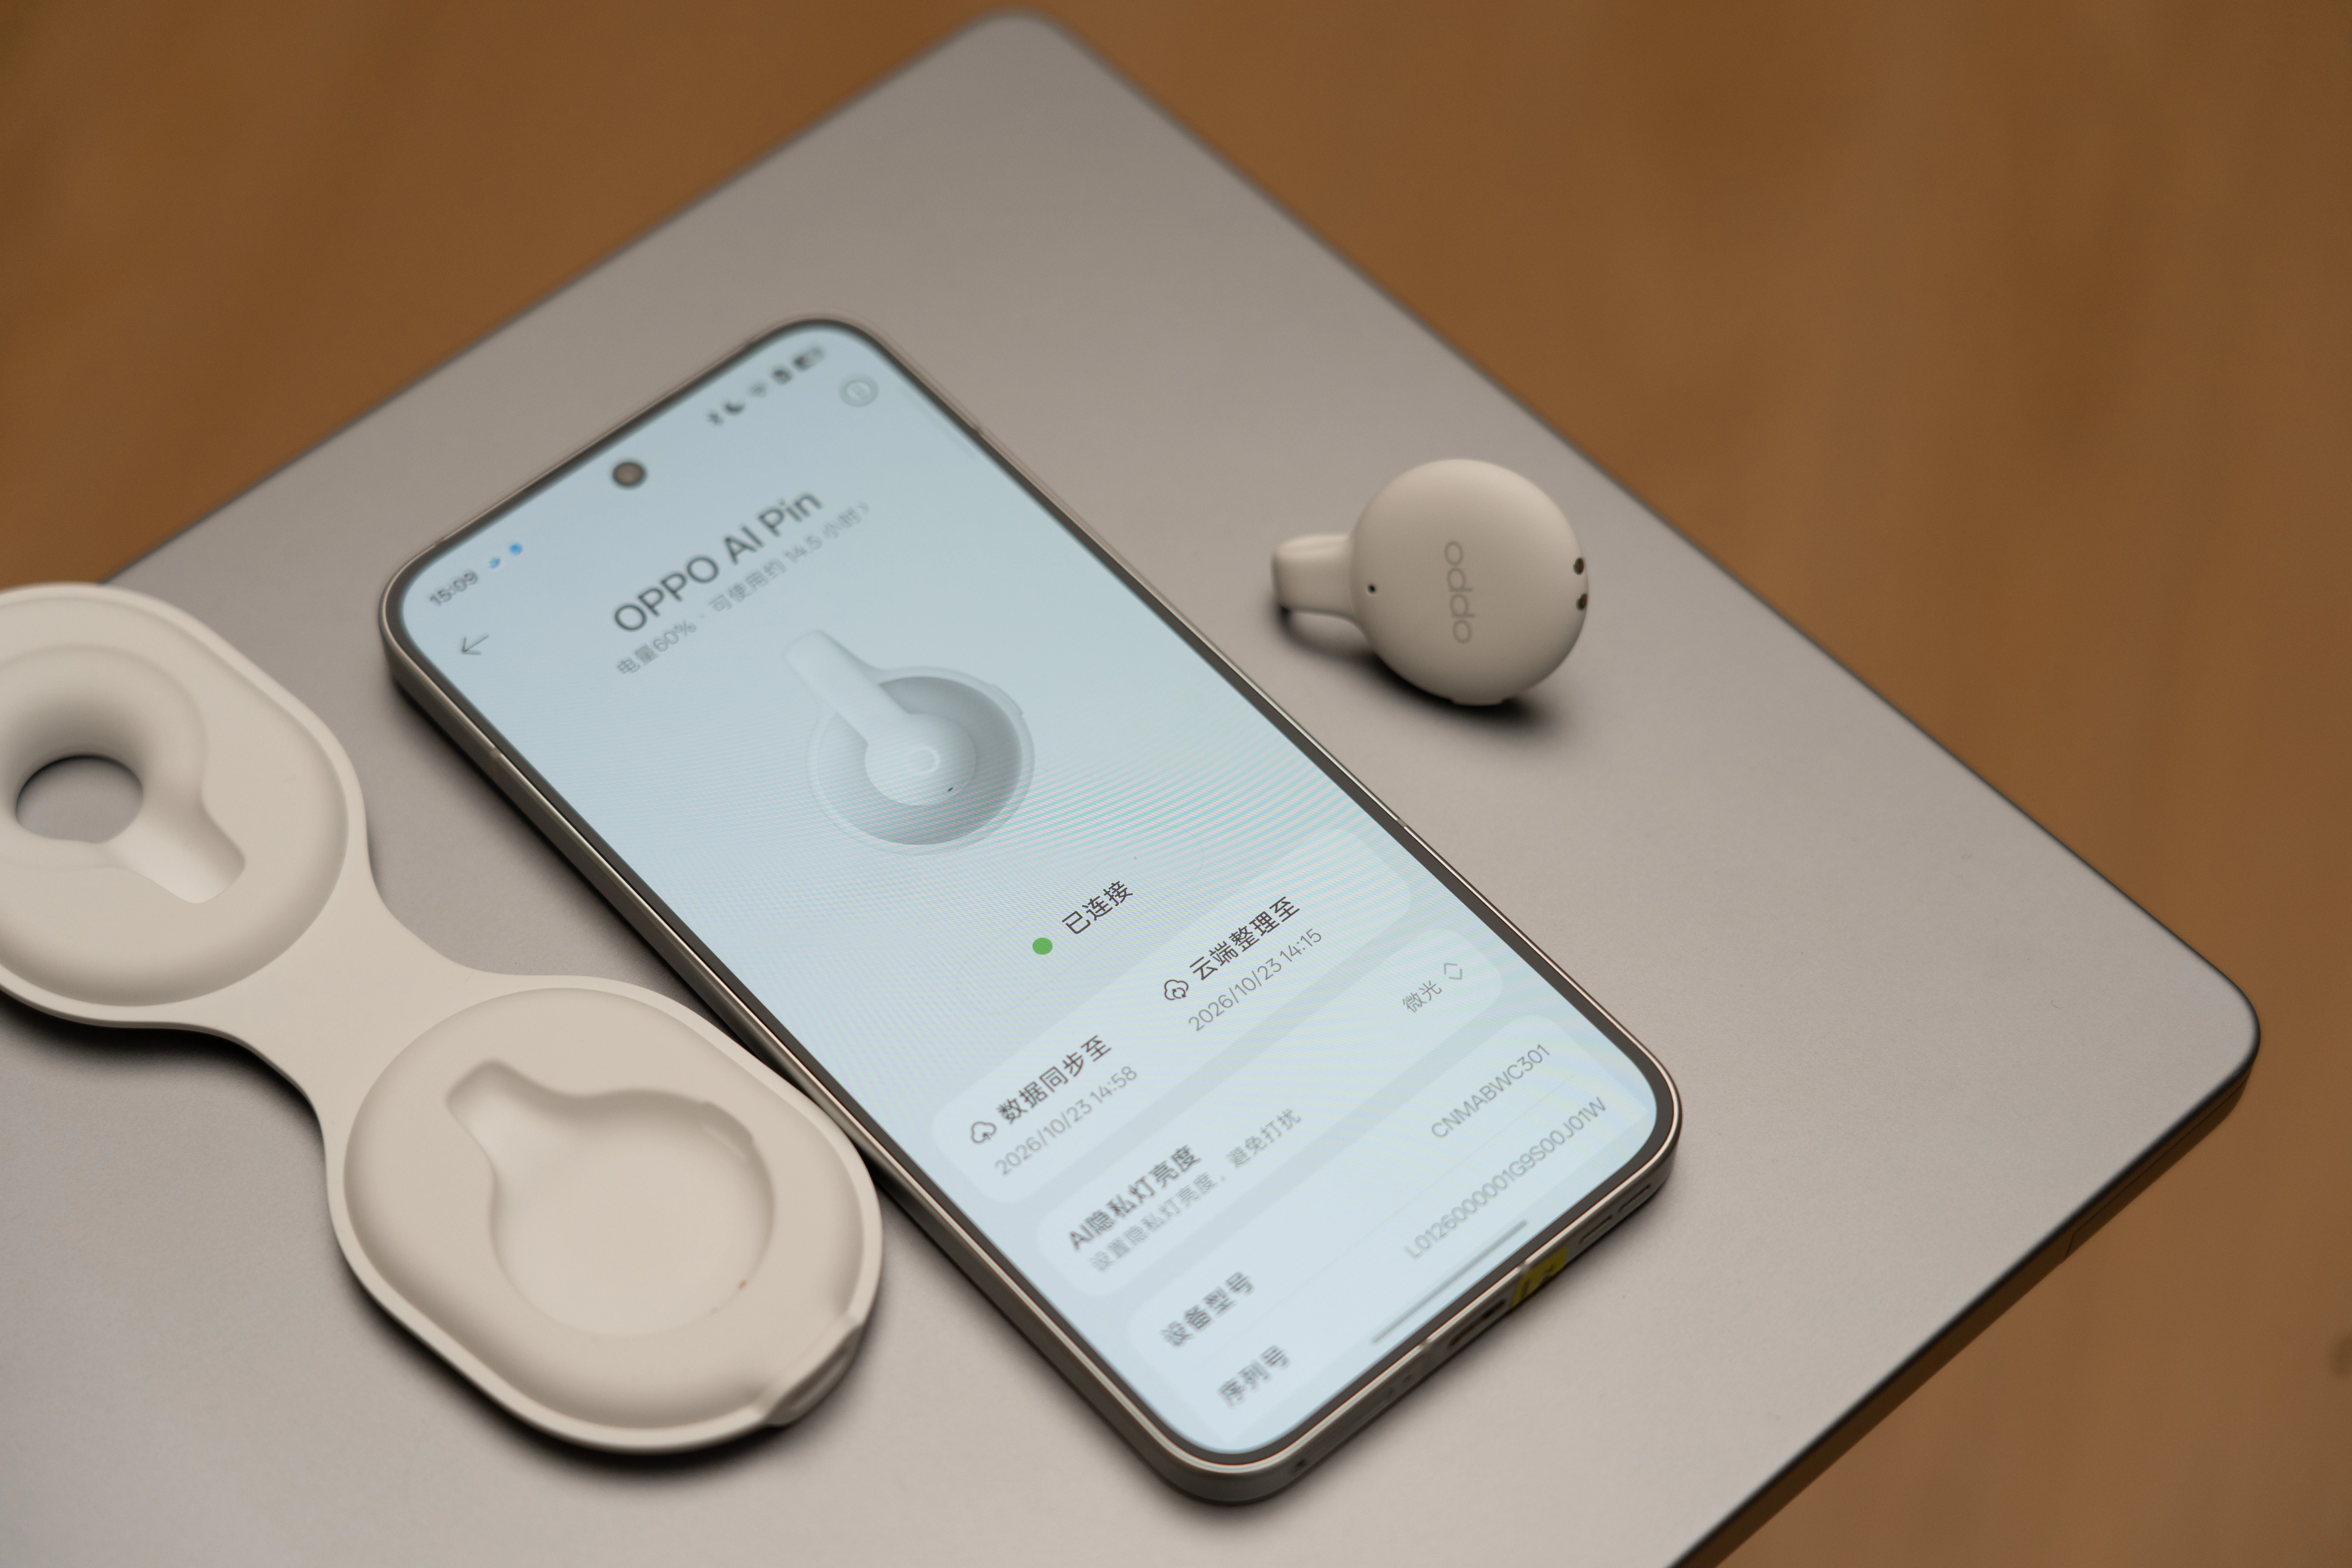
OPPO 心力球实测:三天时间手搓个「妈味」AI
第一次连 OPPO 心力球,我差点以为手机里钻进了一位故人。 App 里显示的设备名叫:OPPO AI PIN。 看到这几个字,经常关注科技的朋友大概都会条件反射一下。Humane 那个著名的 AI Pin,已经在 2025 年 2 月跟着…
机器人训练数据公司 Maxinsights 完成 3,000 万美元种子轮融资,Peak XV 领投
美东时间 10 月 22 日,总部位于美国加州圣克拉拉的机器人训练数据公司 Maxinsights 宣布完成 3,000 万美元种子轮融资,由 Peak XV 领投,Tola Capital、South Park Commons、渶策资本和…
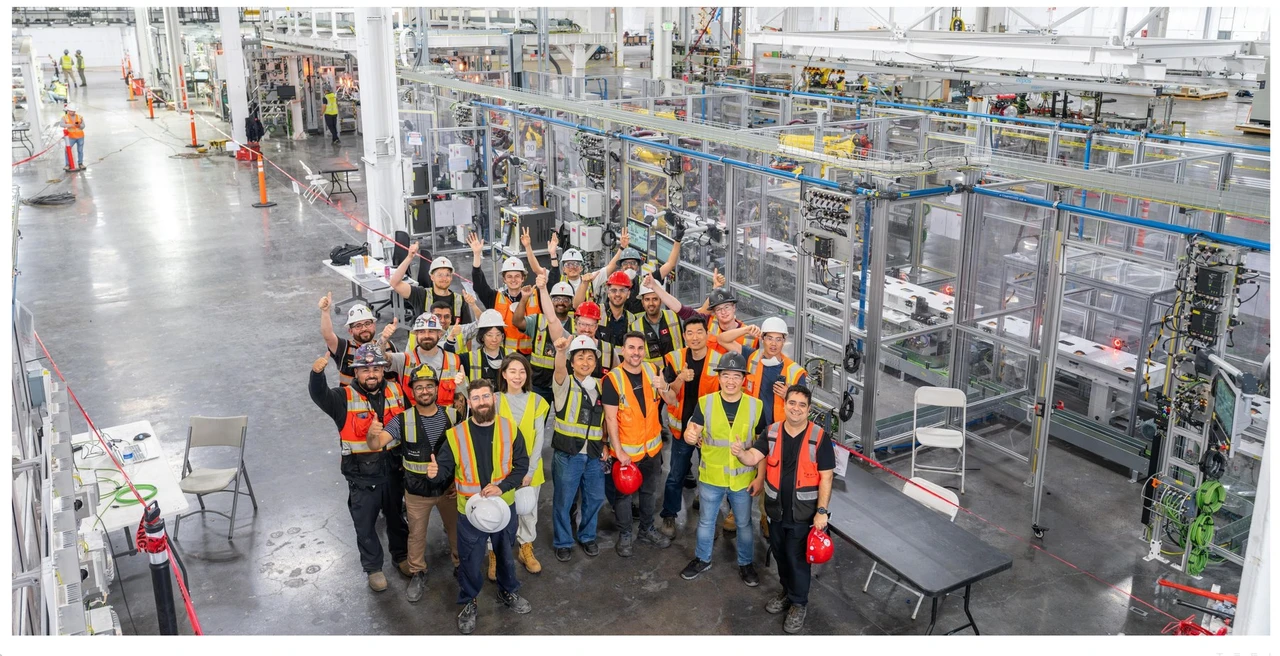
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
机器人卖出之后,轮到二开公司赚钱了吗?
摘要: 本体厂商忙着卖机器人,二开公司负责让机器人真正干活。但这笔钱,没那么好赚。 买了一台机器人,只是花钱的开始。要让它真正干活,则是另外的价钱。 今年工博会期间,一家做具身智能全链路二次开发的服务商给我们算了一笔账:一套工厂拆码垛机器人…
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线
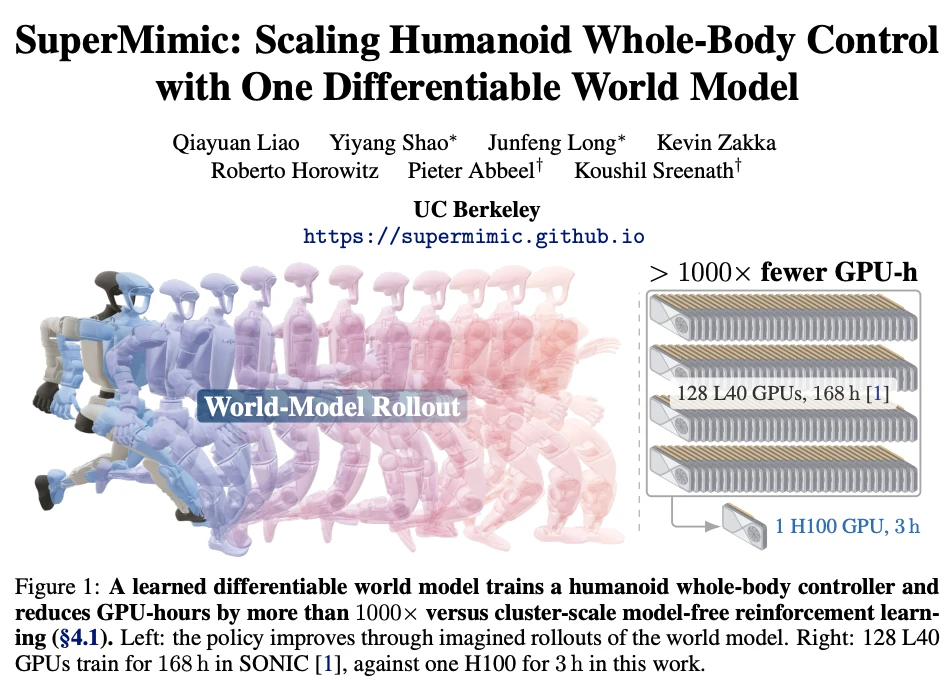
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线 人形机器人想要掌握行走、跳跃乃至空翻,背后需要多大的训练算力? 过去的常规做法,是让机器人在模拟器内不断试错,依靠强化学习优化动作控制策略。动作…
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
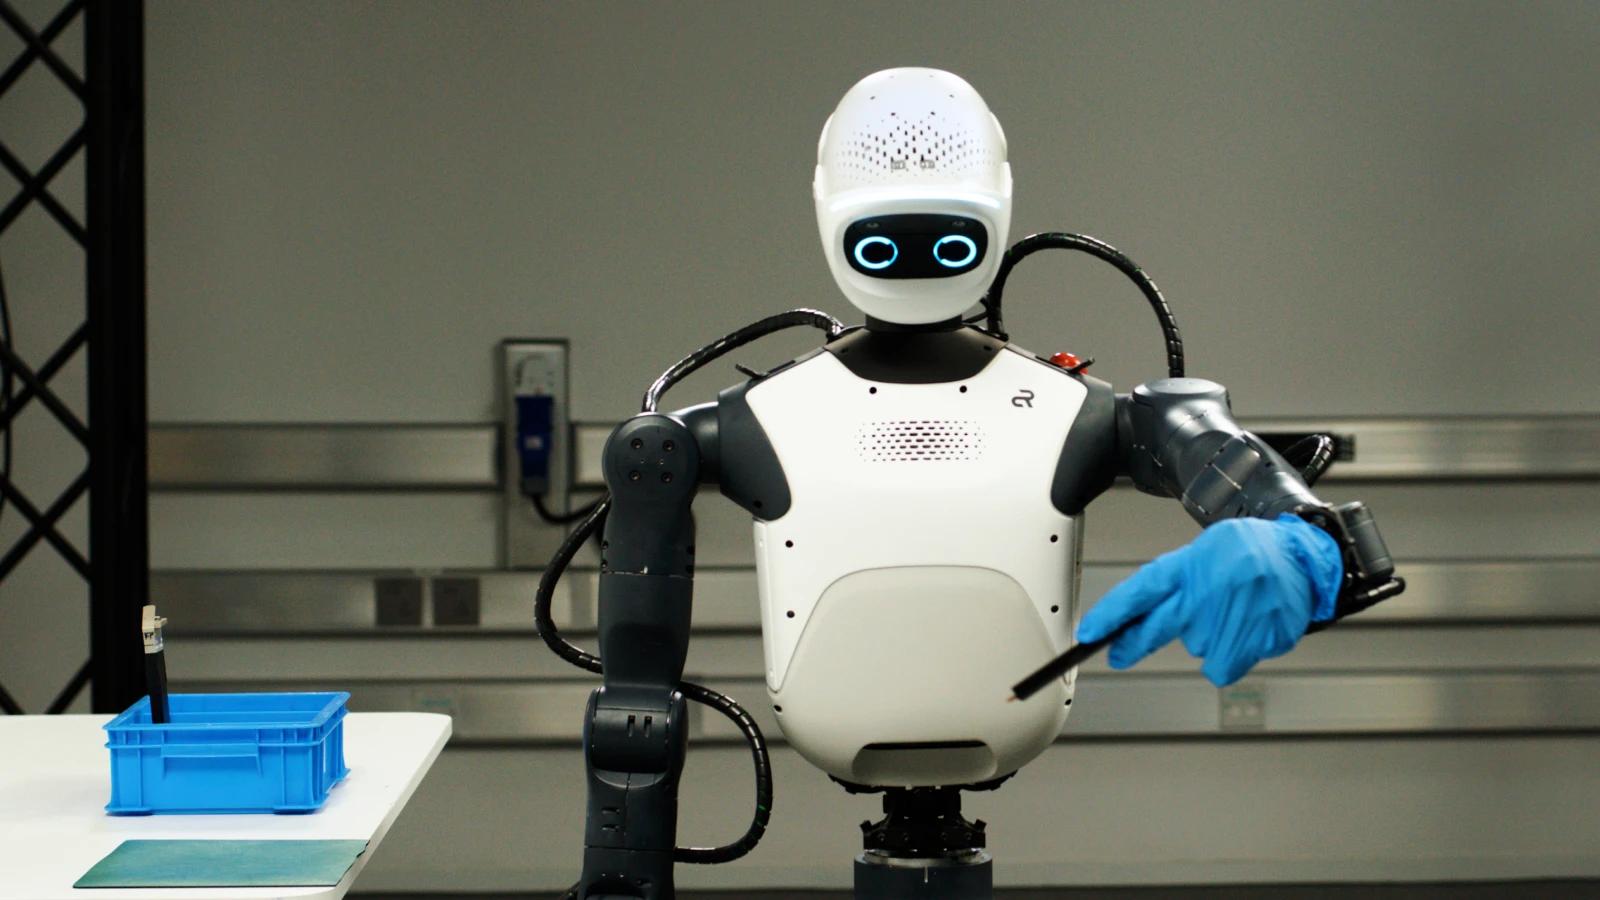
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡 特斯拉在这次三季报里给出了一个明确的机器人进展:Optimus 已经在弗里蒙特开始生产,加州项目进入早期爬坡。 美国当地时间 10 月 21 日,特斯拉发布 2026 年第三季度…
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
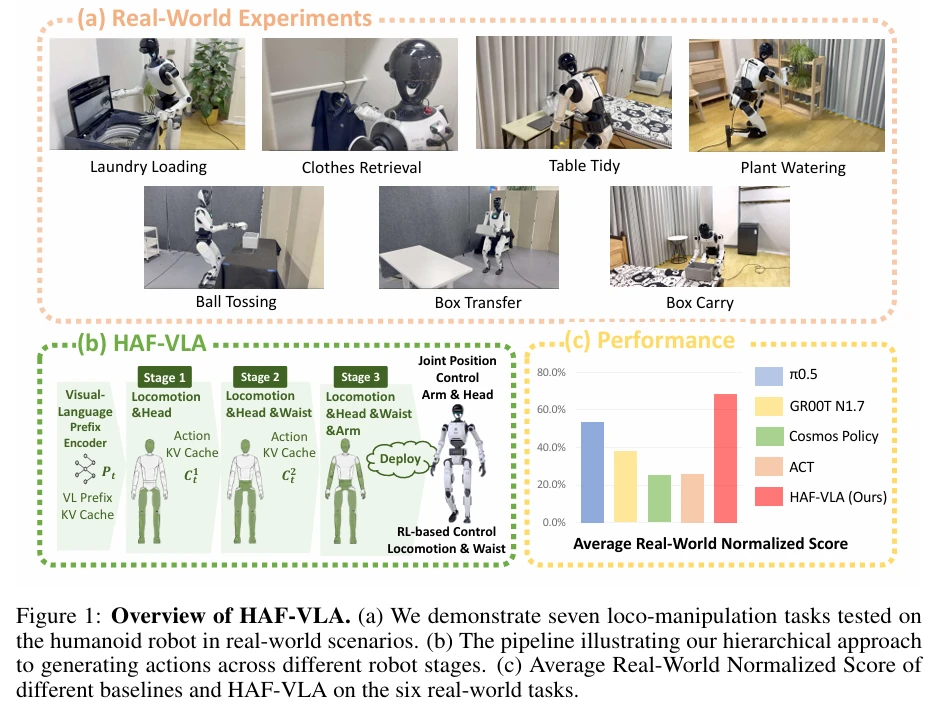
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
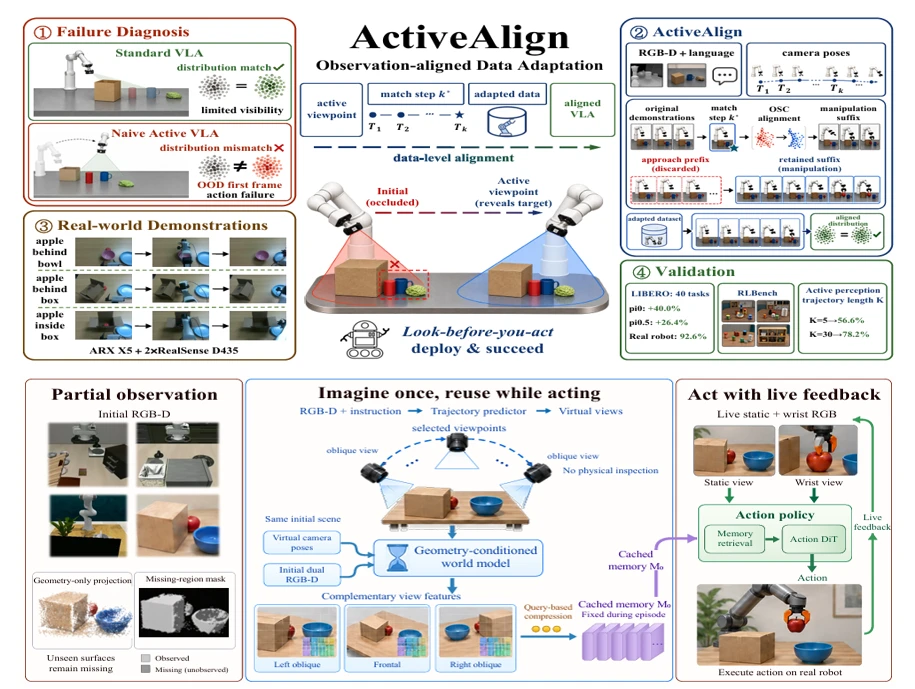
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…