

强化学习
共 60 篇相关内容
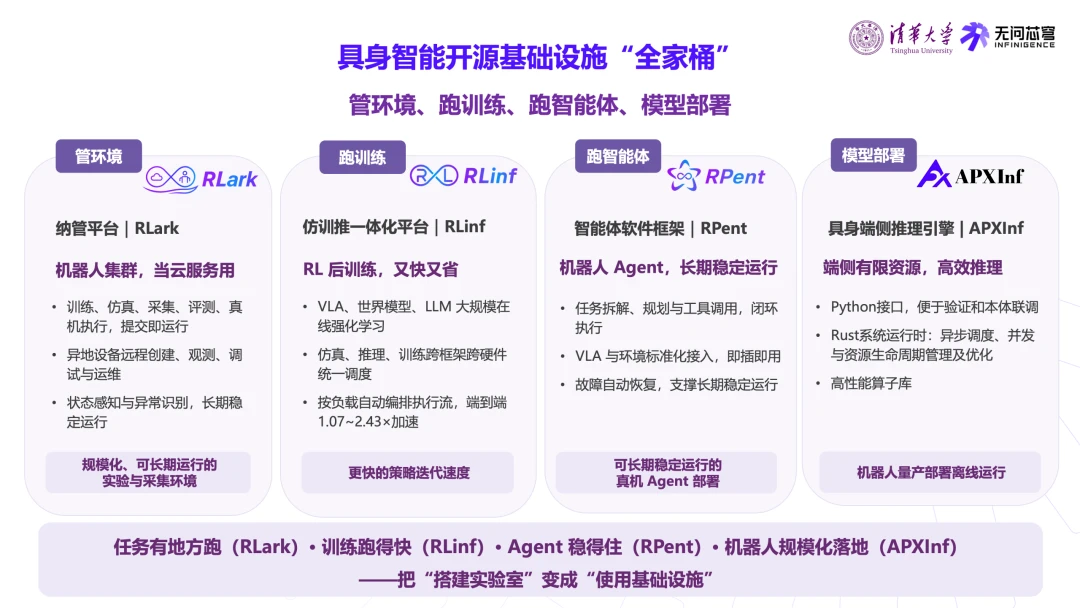
地瓜机器人与无问芯穹合作,推进具身智能开源工具链适配
11 月 13 日,地瓜机器人与无问芯穹宣布达成战略合作,推进具身智能开源工具与地瓜旭日系列计算平台、RoboGo 软件平台的适配。合作涉及 RLark、RLinf、RPent 和 APXInf,覆盖设备管理、模型后训练、智能体运行和端侧推…
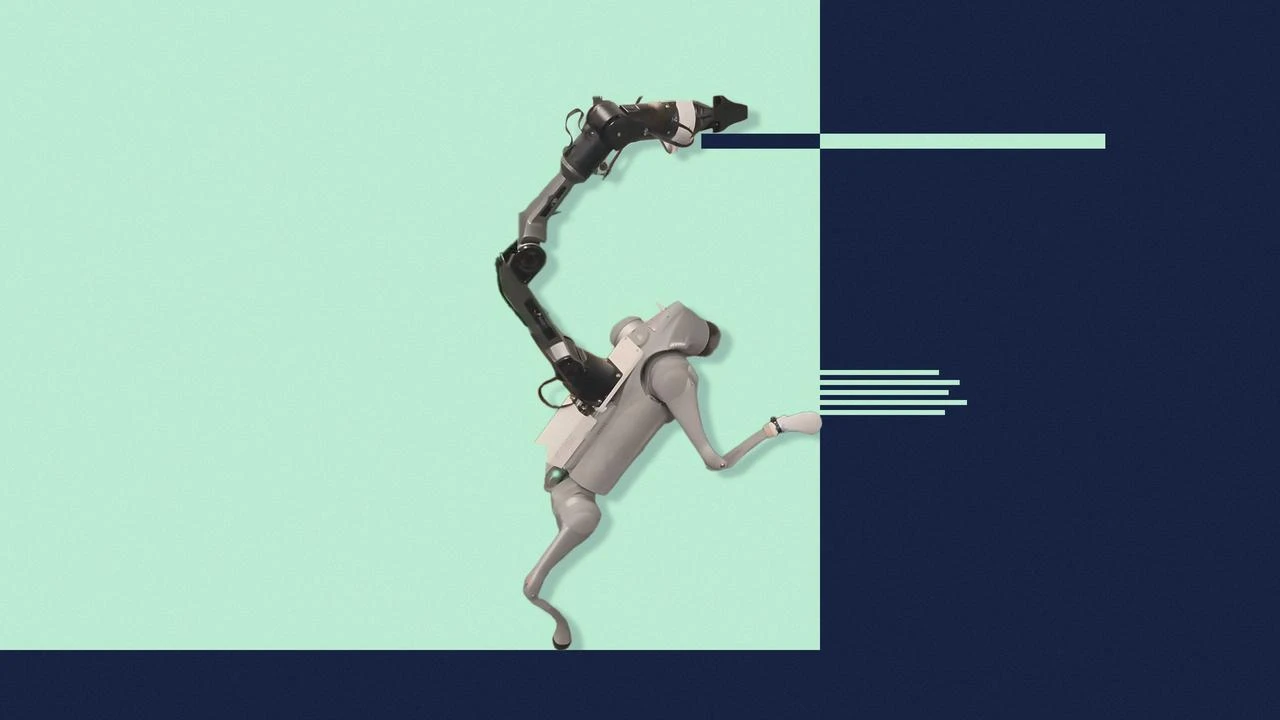
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
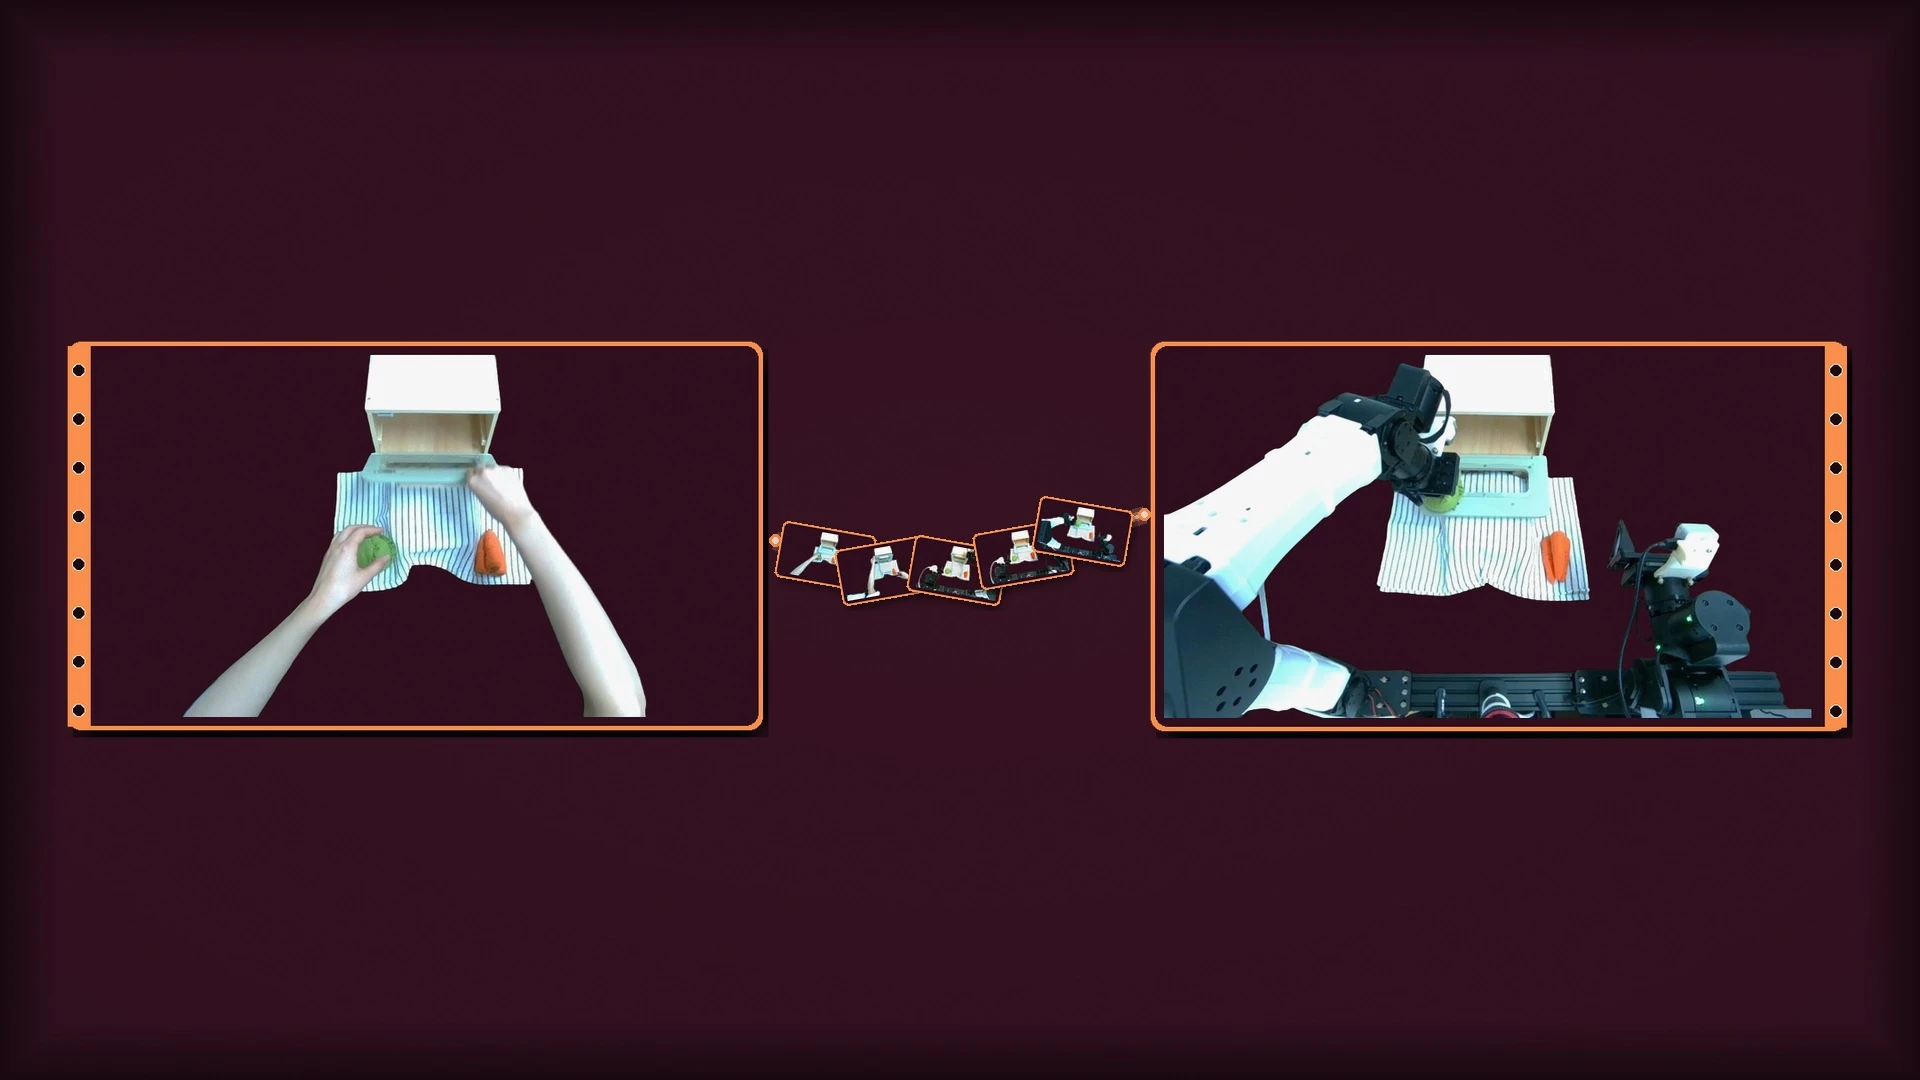
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
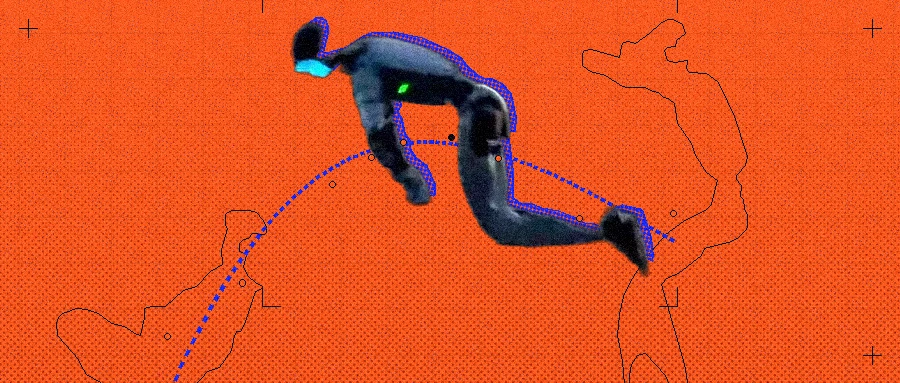
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
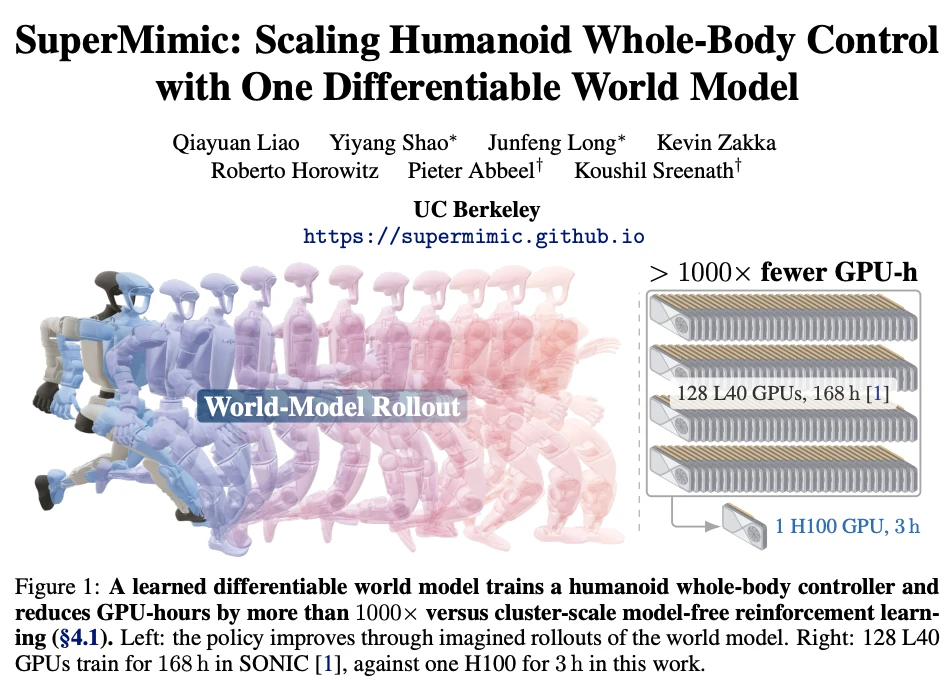
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线 人形机器人想要掌握行走、跳跃乃至空翻,背后需要多大的训练算力? 过去的常规做法,是让机器人在模拟器内不断试错,依靠强化学习优化动作控制策略。动作…
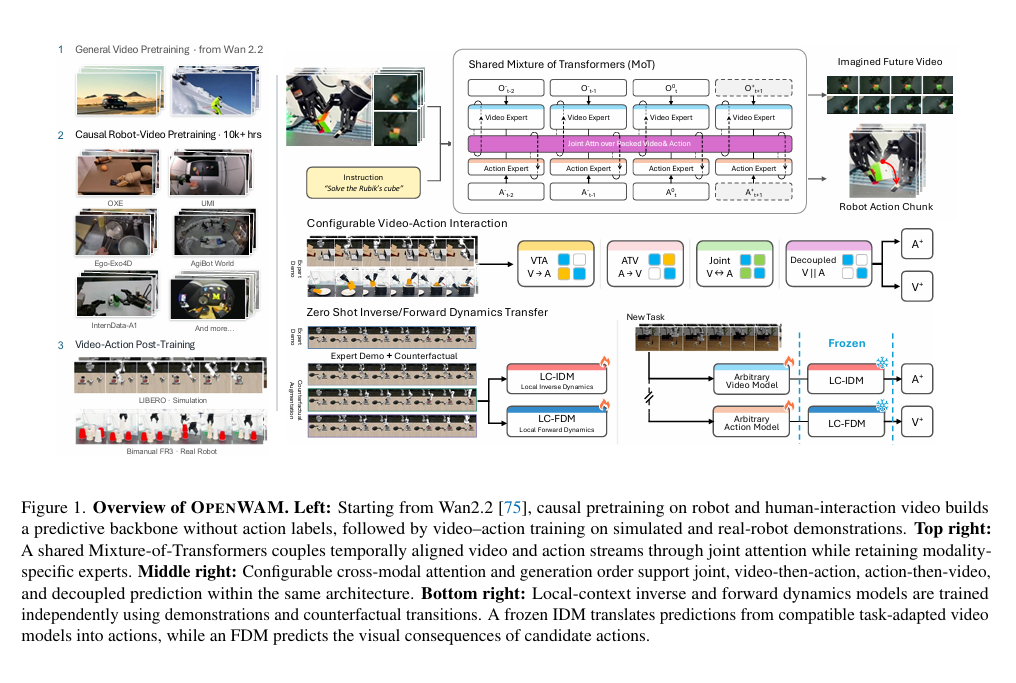
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
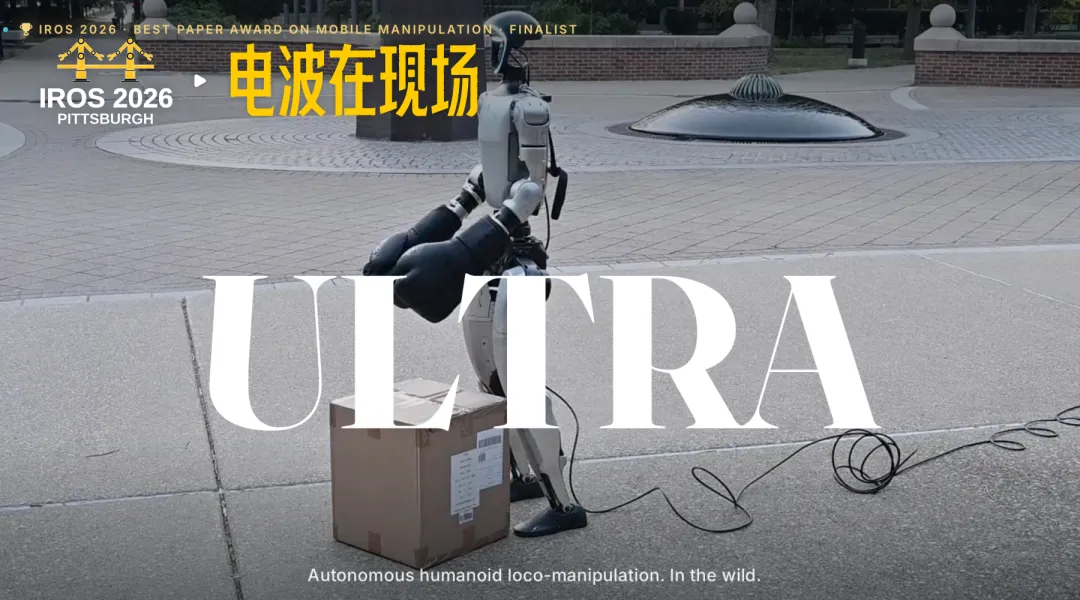
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…
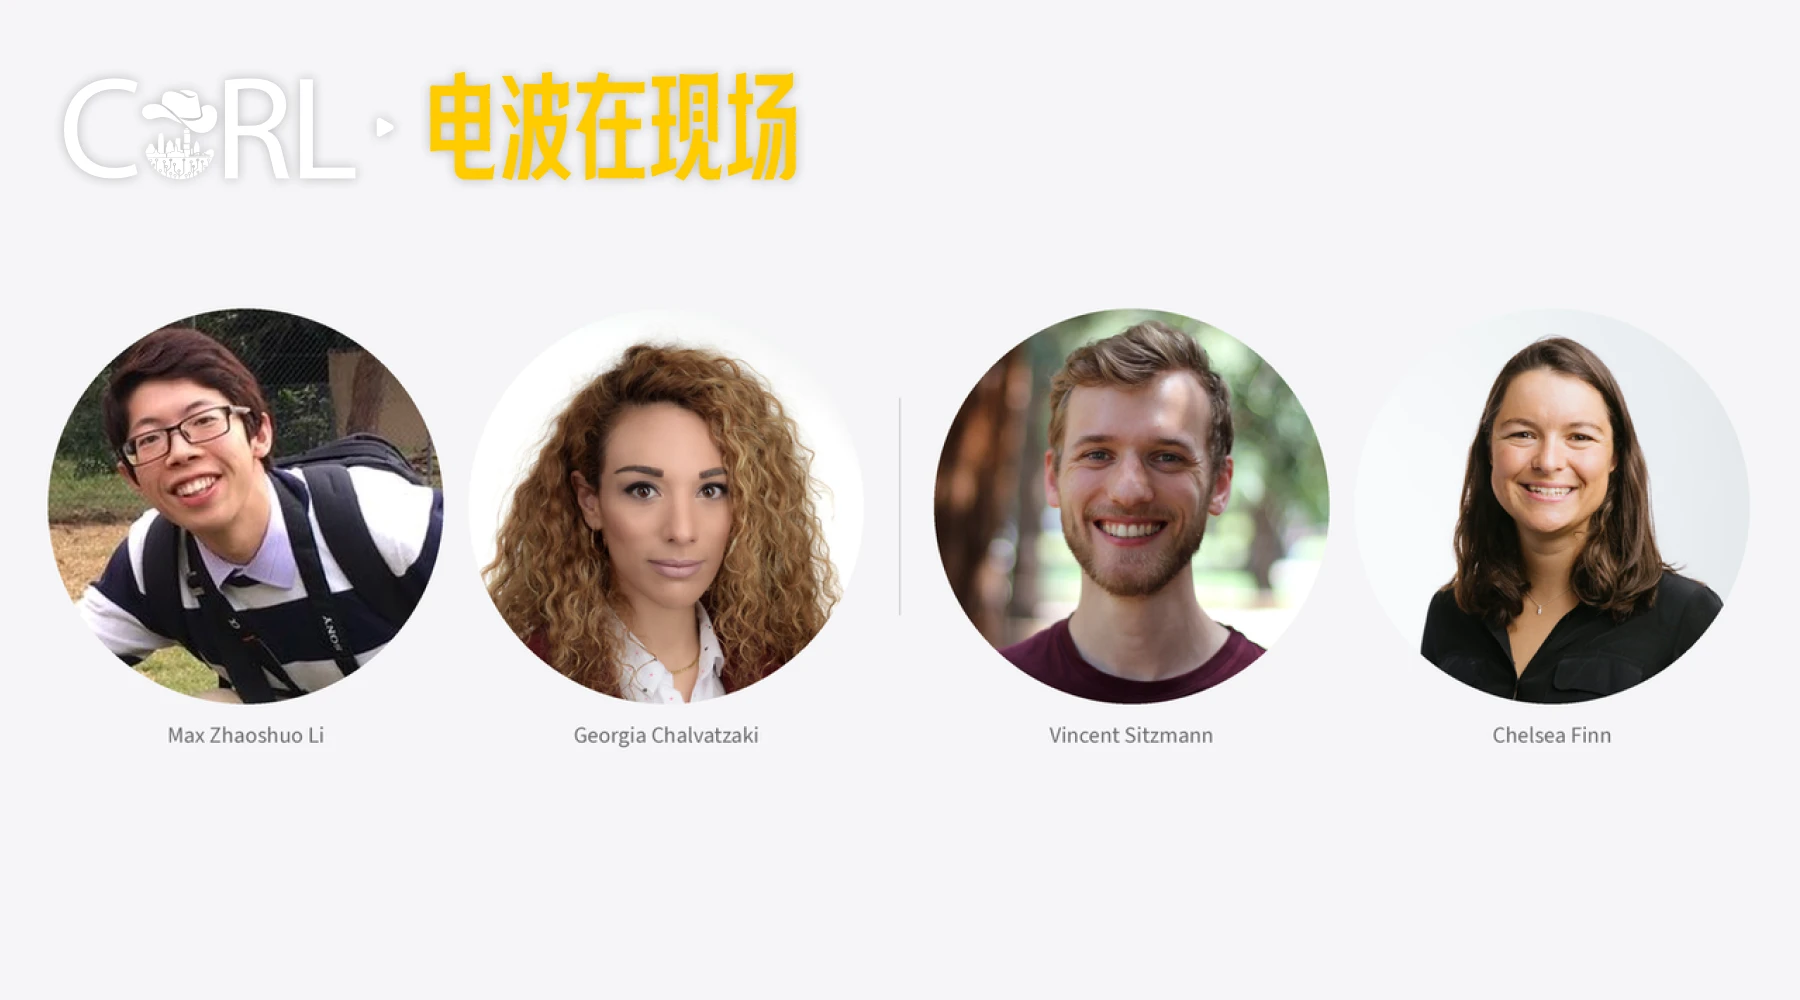
世界模型该不该要,Finn 与 Max Li 辩后现场票数反转 | CoRL 2026
2026 年 11 月 12 日中午,机器人学习会议(CoRL)工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)在奥斯汀 JW Marriott 的 Brazos 房间进入最后的辩论环节。 工作坊…
年产 20 万台、五万 PFlops 算力,北京发布具身智能机器人三年方案
11 月 11 日,北京市经济和信息化局印发《北京市具身智能机器人产业高质量发展行动方案(2026—2028 年)》(京经信发〔2026〕54 号)。 方案提出,支持代工生产与自建产线相结合,适度超前布局,在北京形成 20 万台 / 年整机…
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
苹果把人形感知写进仿真,HALO 或零样本入户
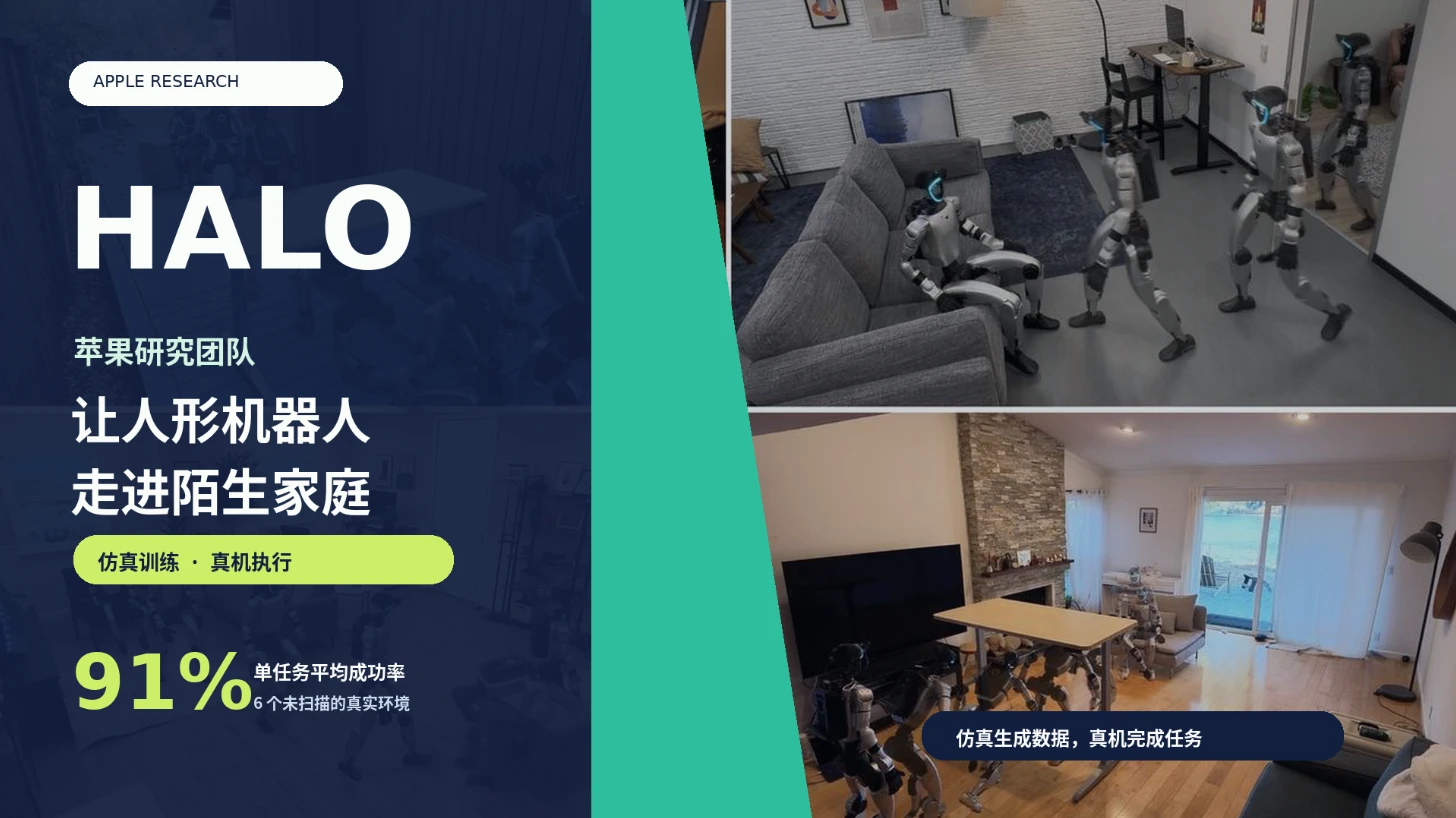
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …
百万小时背后,数据生意正在重新分工
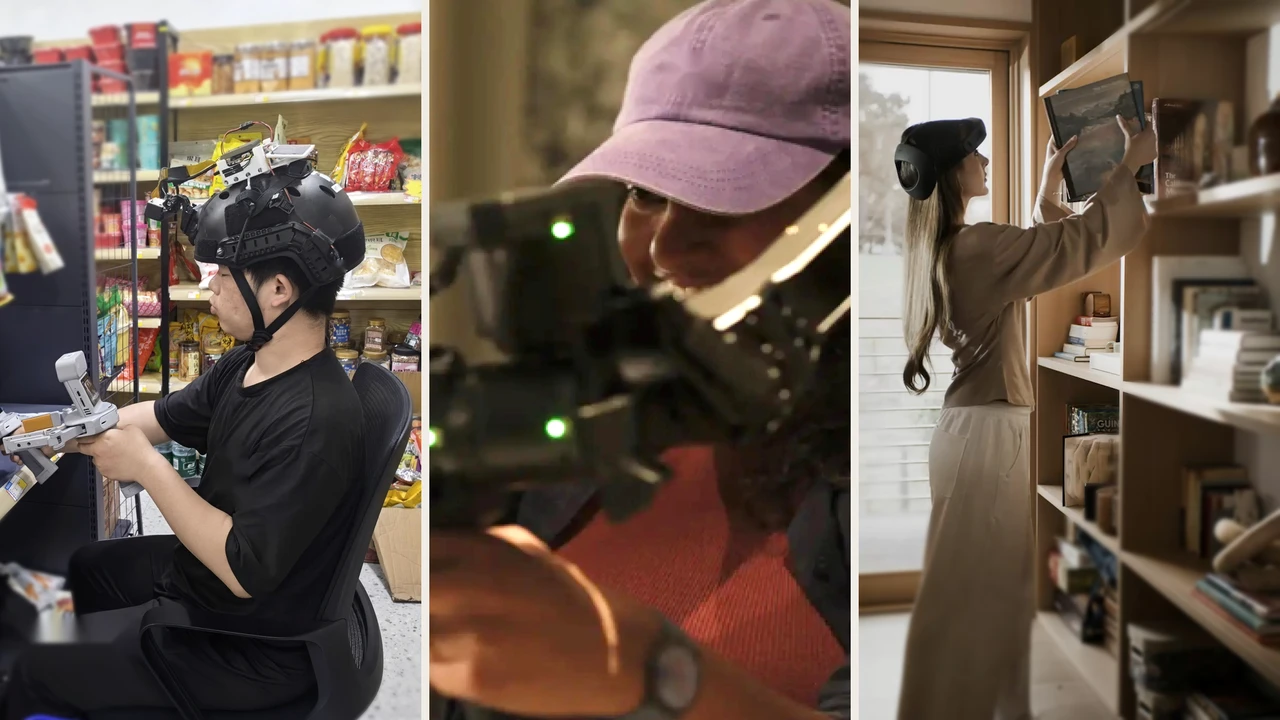
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…