

环境
共 182 篇相关内容
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
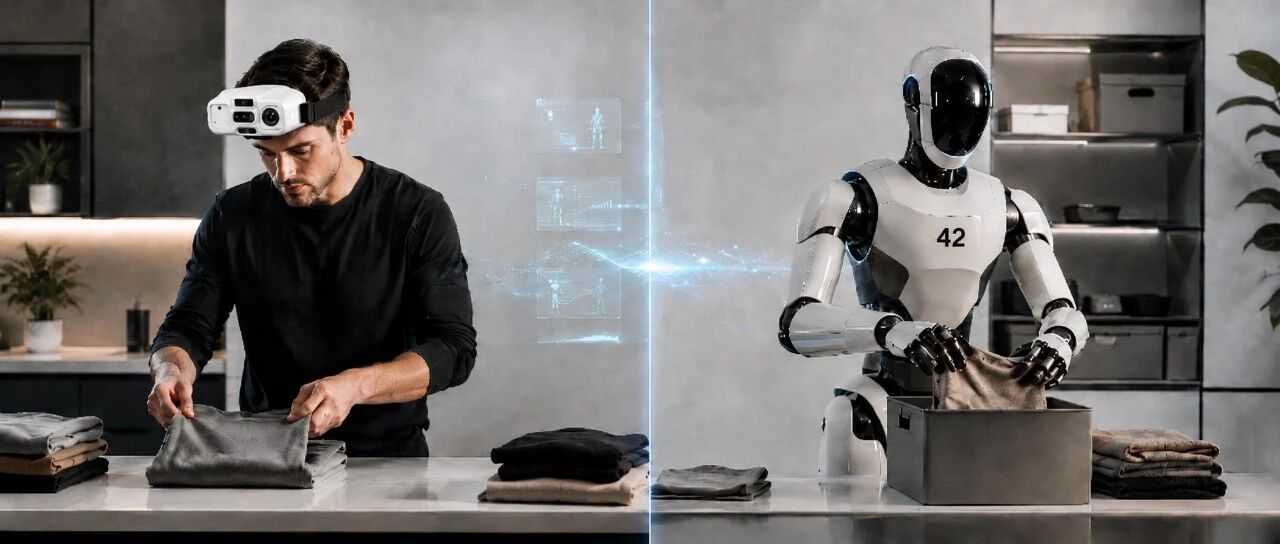
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…

第一批消费级四足机器人进家门,这些用户都在想什么?
你或许在短视频里刷到过这样的画面:人形机器人在舞台中旋转跳跃、在家里整理床铺、四足机器人在废墟中如履平地。算法一次又一次在屏幕里刷新我们的认知,仿佛机器人时代已经触手可及。 但回到现实,具身智能产品的落地远比想象中更慢,产业刚刚萌芽,供应链…

2030 年千亿营收目标背后,智元真正想做的是什么?
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…

开门、铺床、点头示意,Figure 让两台机器人当起了「同事」
Figure 已经不满足于单独一台机器人炫技了,开始瞄准双机协同操作。 在 Figure 最新公布的模型进展中,搭载 Helix 02 模型的 Figure 03 机器人开始进入卧室场景,完成收拾衣物、整理床铺、归纳杂物等一系列长时序任务。…

让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…

目标 4 年 10 万台机器人,Figure 先交了 350 台
在去年喊出 4 年量产 10 万台的目标后,Figure 终于在今天公布了机器人量产的详细进展。 依托 BotQ 制造工厂,目前 Figure 已经交付了超 350 台 Figure 03 机器人。得益于产能提升,之前工厂每天只能生产 1 …

小米开源具身模型真机后训练,想让机器人不再「偷懒」?
在前不久发布 Xiaomi Robotics 0 具身模型后,今天小米又带来了新的能力演示,并正式发布了 Xiaomi Robotics 0 真机后训练全流程。 在真机后训练中,小米团队仅利用了 20 小时的任务数据,就让模型掌握了「将耳机…

智元酷拓发布全地形智能移动和作业平台,目标 2030 年实现规模出货 30 万台
在当下的具身智能领域,人形机器人与四足机器人正在形成清晰的能力互补,人形更擅长站立姿态下的精细操作与上肢作业,四足则以全地形通过性和稳定移动见长。在矿山、井下、管廊、废墟、极地等人类难以长期作业的场景里,四足机器人的价值更突出,它能抵达绝大…
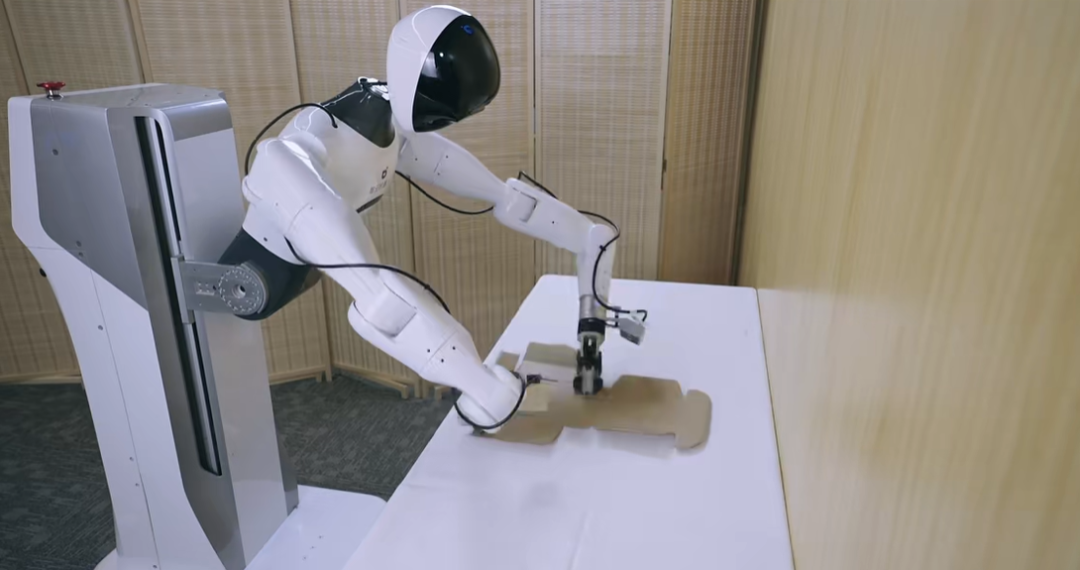
边想边做还是想好再做,智元机器人 GO-2 模型给出了答案
4 月 9 日,智元发布了新一代 VLA 基座模型 Genie Operator 2(GO 2),引入「动作思维链」和「异步双系统」架构的同时,试图为机器人领域长期存在的知行不一问题,给出一套新的解法。 近一年来,围绕机器人落地干活的讨论越…
不做机器人本体,这家公司却拿了 385 亿估值,它赌的是操作系统
最近,美国具身智能公司 Physical Intelligence 的联合创始人 Sergey Levine 参加了播客节目《Invest Like The Best》,在 1 个多小时的访谈中,Sergey Levine 就机器人模型路线…