

示范
共 31 篇相关内容
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
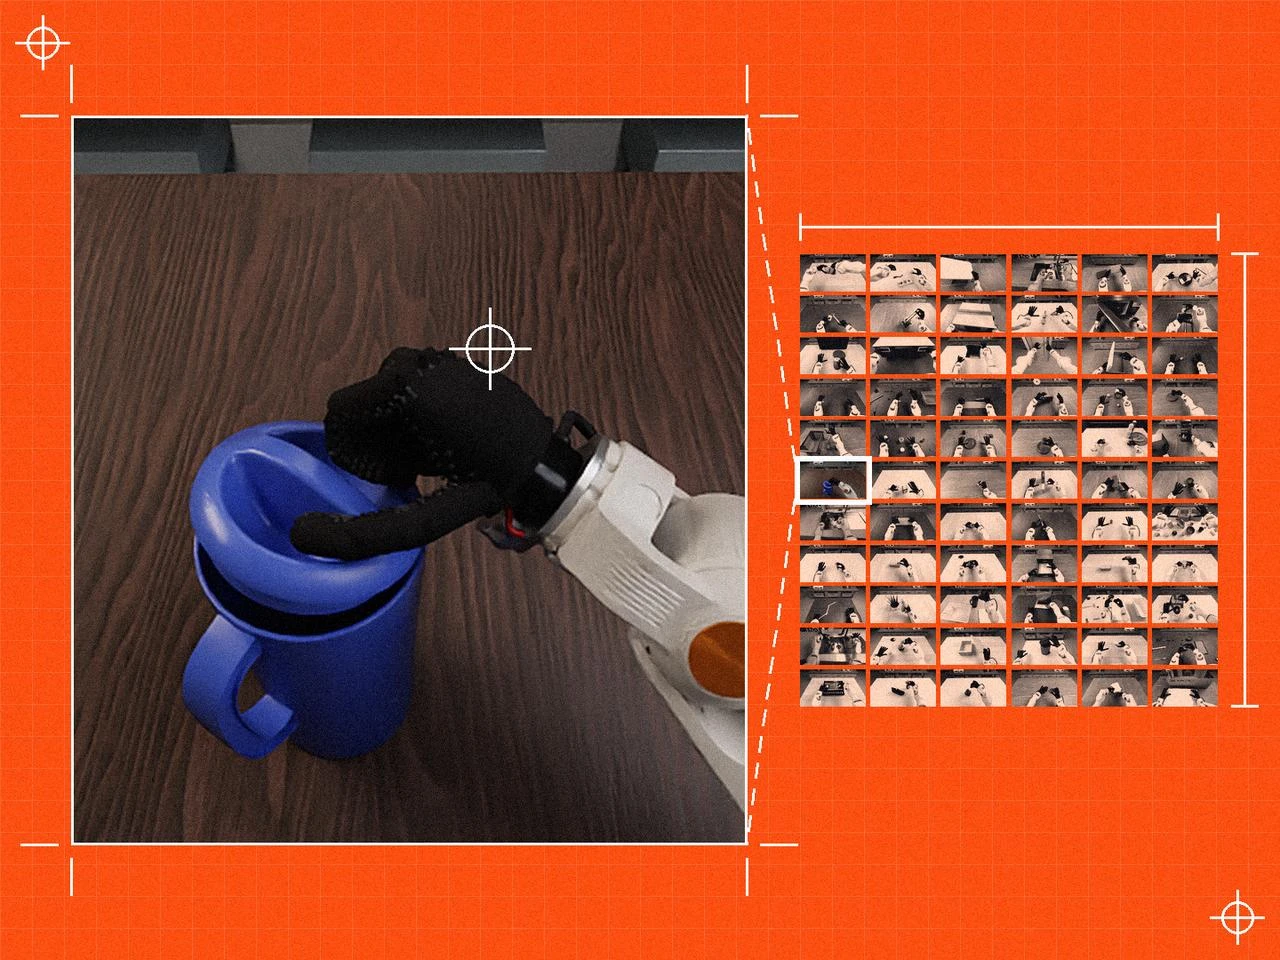
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
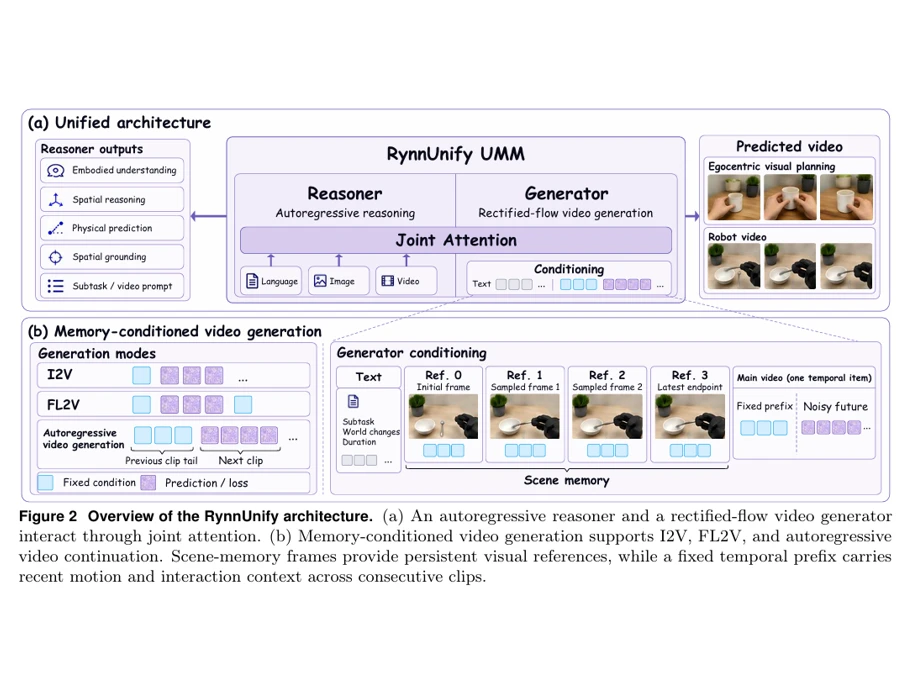
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
机器人训练数据公司 Maxinsights 完成 3,000 万美元种子轮融资,Peak XV 领投
美东时间 10 月 22 日,总部位于美国加州圣克拉拉的机器人训练数据公司 Maxinsights 宣布完成 3,000 万美元种子轮融资,由 Peak XV 领投,Tola Capital、South Park Commons、渶策资本和…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
机器人都能跑马拉松了,为什么走到前台还这么难?
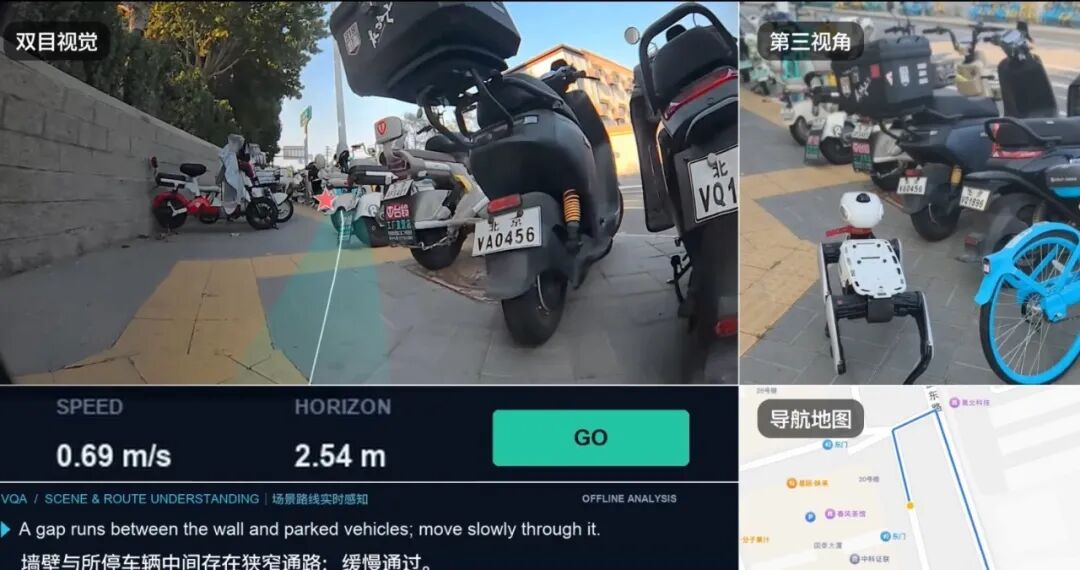
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
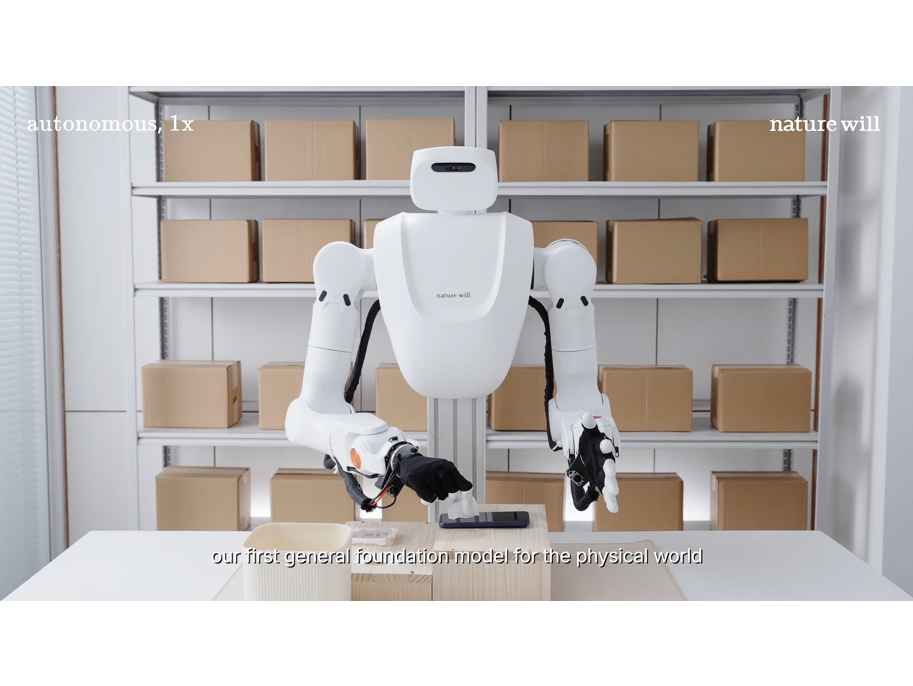
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
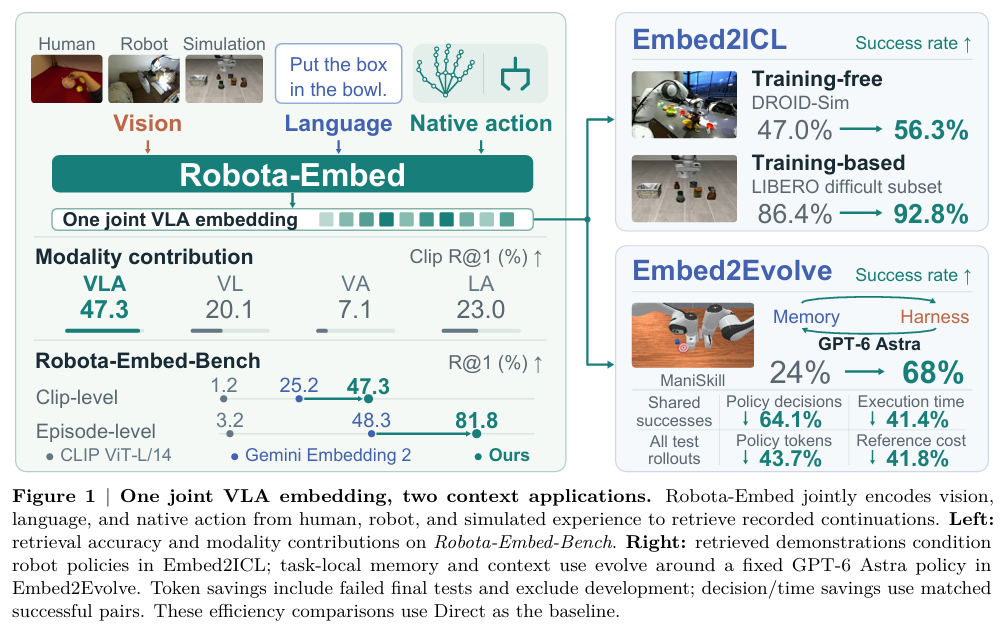
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
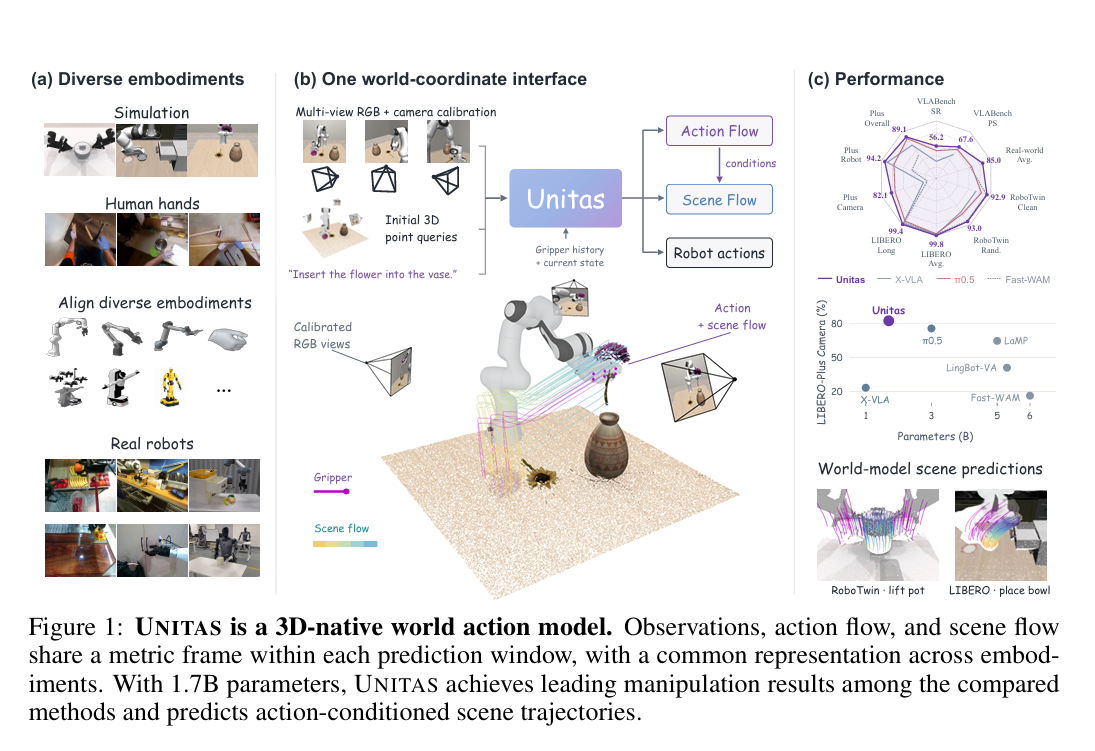
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
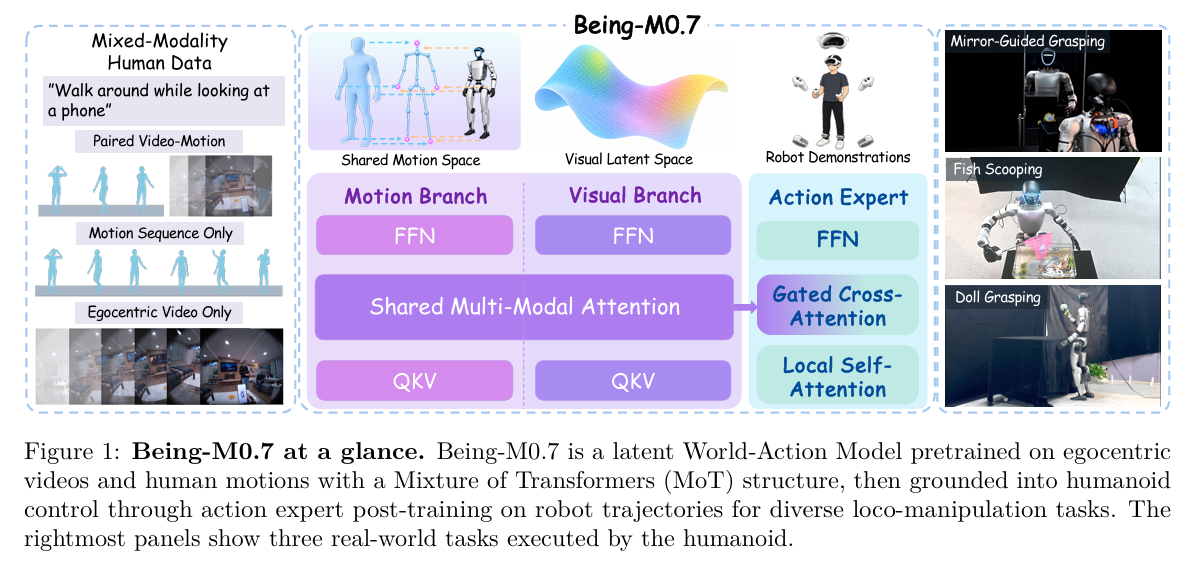
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…