
 EN
视频生成模型
共 8 篇相关内容
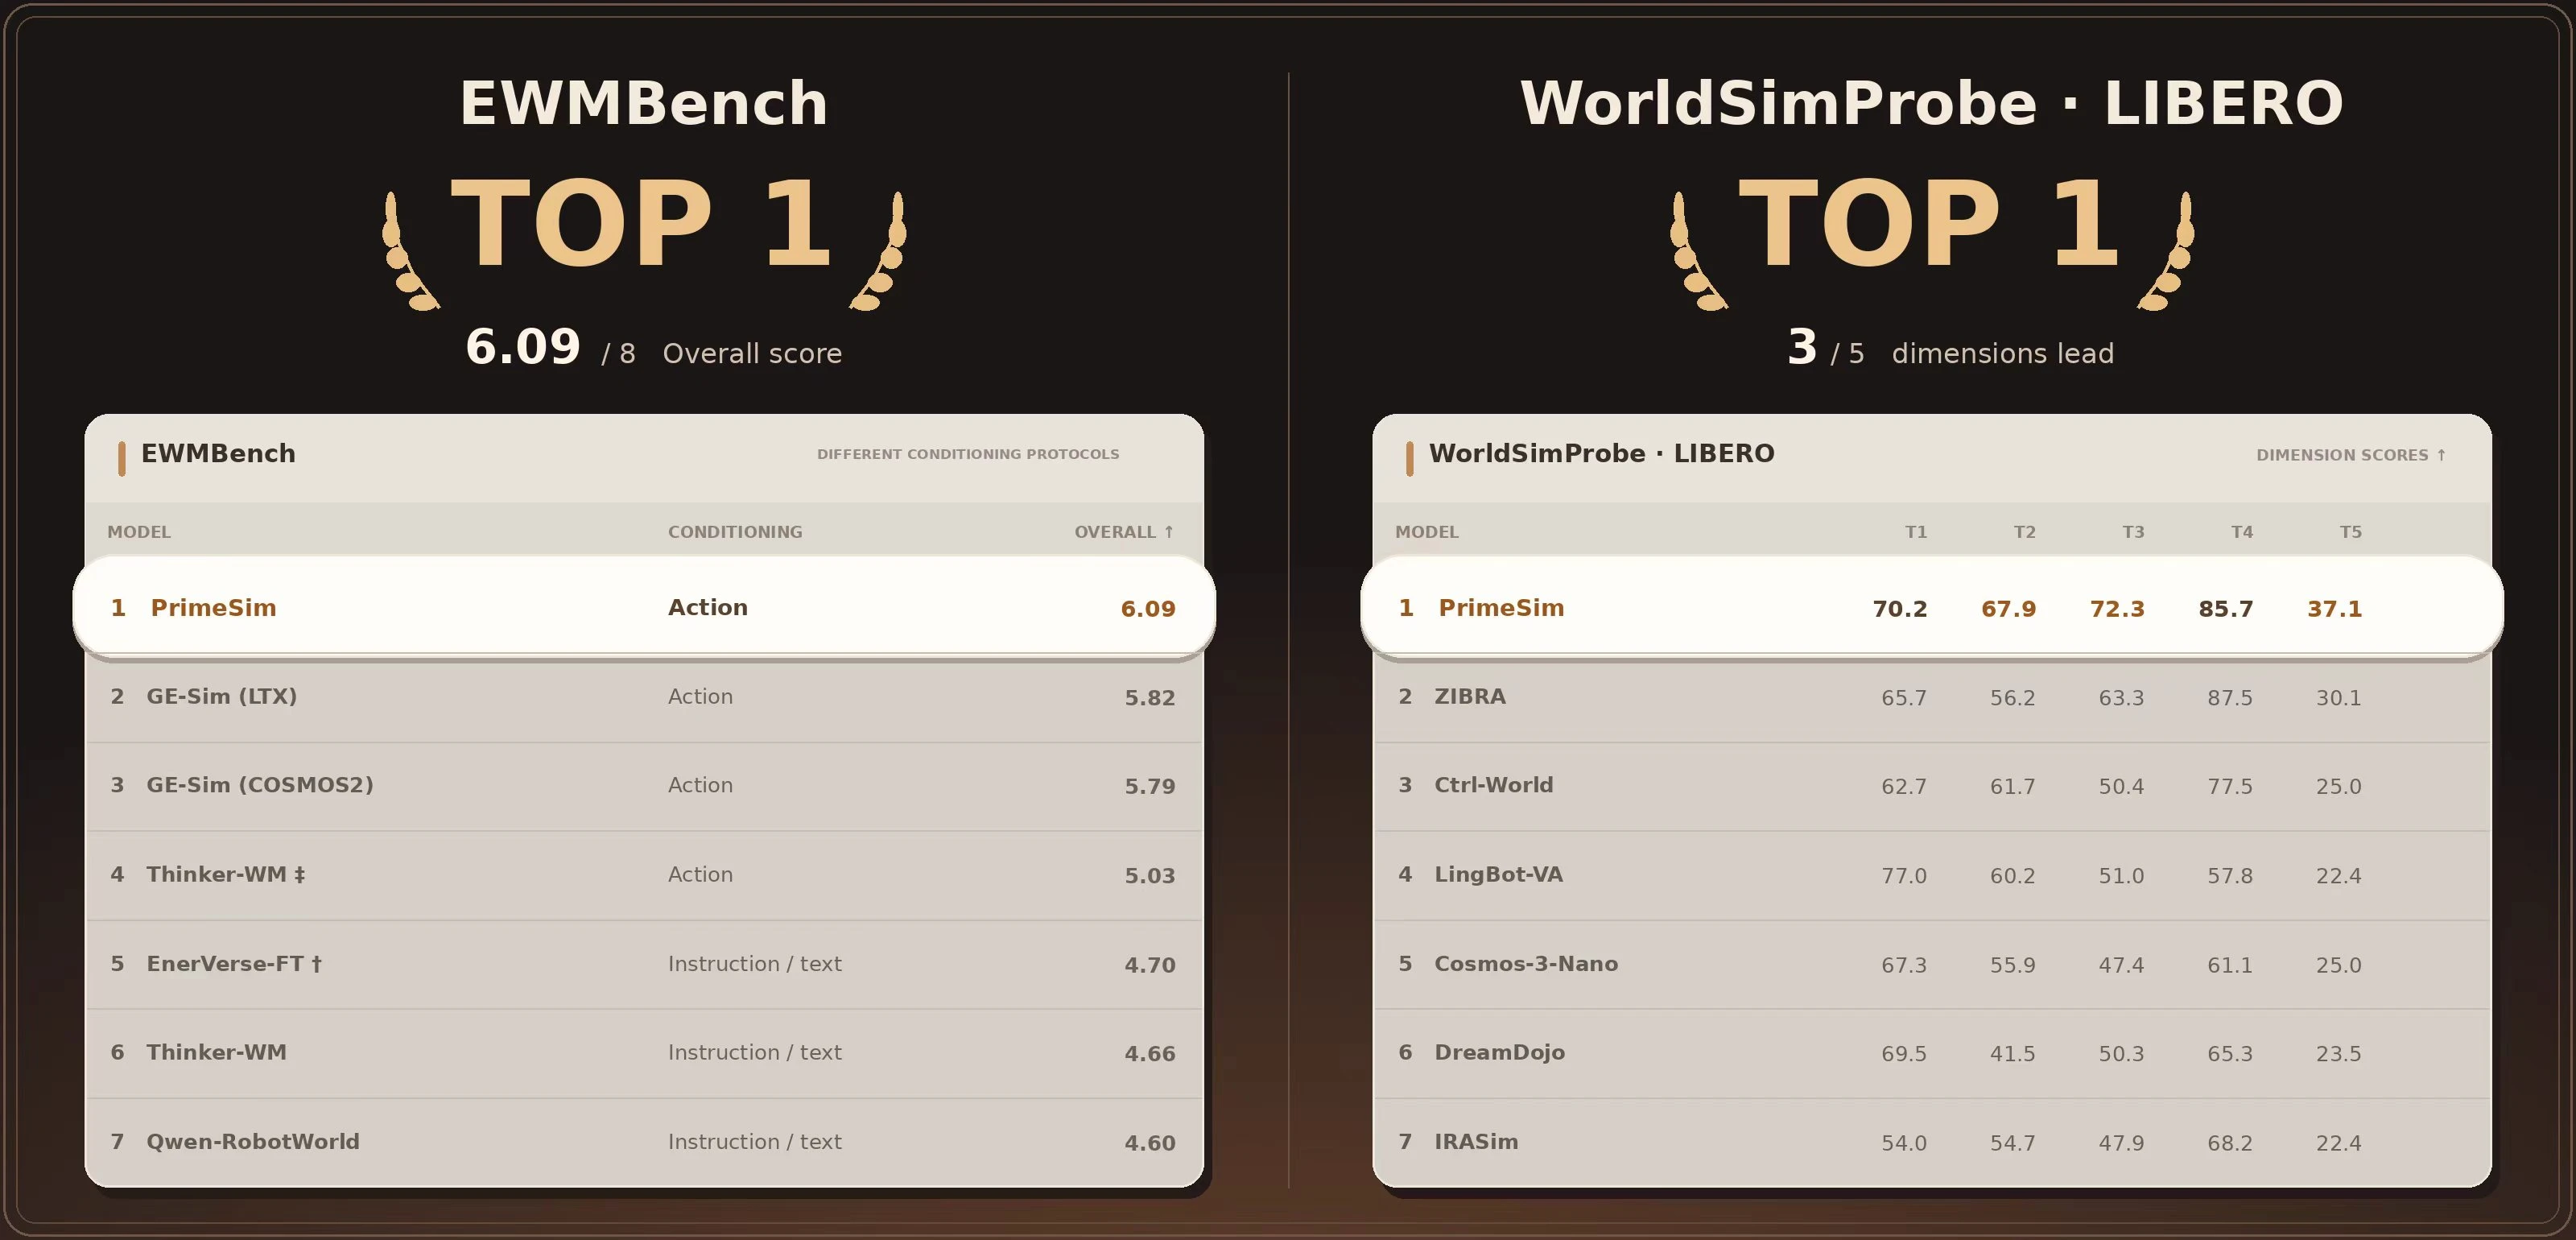
启元具身研究中心发布 PrimeSim,探索用视频生成模型构建机器人仿真器
11 月 4 日,启元具身研究中心发布世界模型仿真器 PrimeSim,面向机器人操纵任务开展策略训练。它以预训练视频生成模型为基础,经过中训练和后训练,尝试让模型根据机器人动作指令推演环境变化。团队称,相关权重、推理代码与训练代码计划于 …
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
宇树直接开源「王炸」技术,机器人圈疯了
9 月 15 日晚,宇树宣布开源 UnifoLM WMA 0 架构,这是 UnifoLM 系列下的世界模型 动作架构,专为通用机器人学习而设计。此次开源为跨不同类型机器人本体的通用学习提供了解决方案,有望推进全球具身智能行业的发展。 Uni…

1X AI 副总裁 Eric Jang:能跳舞的机器人很酷,但只能在家里跳没用
只会跳舞的机器人没用? 近日,成立于挪威的机器人初创公司 1X AI 副总裁 Eric Jang 与海外媒体 The Humanoid Hub 进行了一次深入访谈。 在访谈当中,Eric Jang 既表达了对特斯拉、宇树、众擎等公司机器人的…