

Genesis AI 完成 5 亿美元 A 轮融资,估值 35 亿美元
11 月 17 日,通用机器人企业 Genesis AI 通过美通社(PR Newswire)发布公告,宣布完成 5 亿美元 A 轮融资,投后估值达 35 亿美元。本轮融资由 Premji Invest、Khosla Ventures 与 Eclipse 联合领投。
机构参投方还包括 Durable Capital Partners、T. Rowe Price Associates 旗下顾问账户、法国国家投资银行 Bpifrance、HSG、英伟达、AMD Ventures、Zoom、Samsung Next 以及爱立信。
个人投资人阵容同样亮眼,包含前谷歌 CEO Eric Schmidt、Zoom 创始人兼 CEO 袁征、前雅虎 CEO 杨致远、法国知名科技创业者 Xavier Niel,以及特斯拉前 CFO Zach Kirkhorn。
本轮募资所得,将用于拓展数据采集、开展大模型规模化训练,提升机器人可执行任务的广度与复杂程度;持续打磨机器人在各类场景下的物理操作能力;推进旗舰通用机器人 Eno 的商业化落地;同时扩招 AI 研究、机器人与工程方向人才。
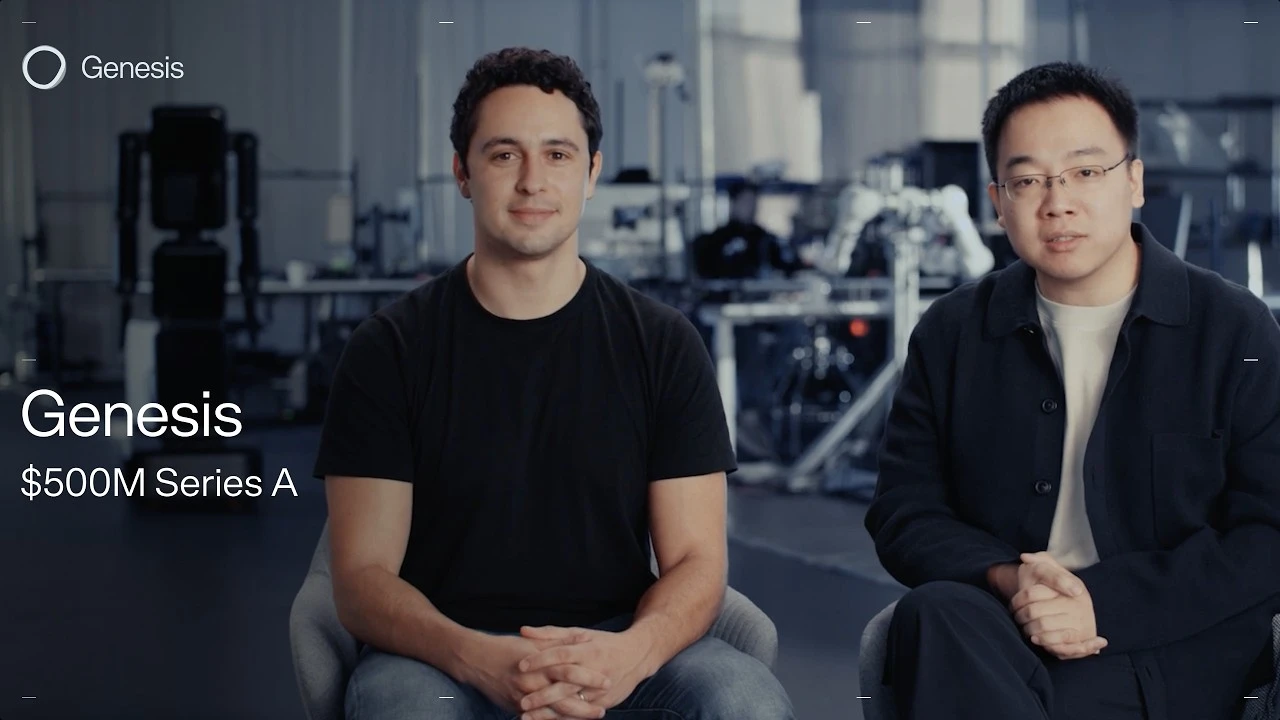
图丨Genesis AI 联合创始人兼总裁 Théophile Gervet(左)与联合创始人兼首席执行官周衔(右)(来源:Genesis AI 官方融资宣布视频)
Genesis AI 联合创始人、CEO 周衔表示:「我们的目标,是打破束缚人类行动的物理边界。为此我们正在打造性能顶尖的通用机器人,一款能够在真实环境中长期稳定作业的机型。这需要把智能算法、硬件、机器人训练与测试链路打通,做成一套完整闭环系统。自研全链路,才能精细打磨每个环节,加速整机迭代。这笔资金,将推动我们更快把通用机器人推向真实场景落地。」
Genesis AI 总裁、联合创始人 Théophile Gervet 与周衔相识于卡内基梅隆大学实验室,二人在 2024 年联合创立这家公司。早在 2025 年 7 月 1 日,Genesis AI 就官宣 1.05 亿美元种子轮融资,同样由 Eclipse 和 Khosla Ventures 联合领投。
公司坚持 AI、数据、硬件一体化自研迭代,现已陆续推出基础模型 GENE、配套数据采集手套的灵巧手、仿真平台 Genesis World,以及通用机器人 Eno。这套灵巧手可和数据手套实现人手动作一对一映射:一线工人佩戴传感手套,就能在日常作业中持续为模型采集训练数据;Genesis World 则负责在虚拟环境内完成机器人技能训练与验证。Eno 的设计思路对标人类作业能力,但并不追求复刻人形外观。

图丨Genesis AI 灵巧手(来源:Genesis AI 官网)
TechCrunch 在 11 月 17 日的报道中提到,目前已有上百名一线工人佩戴传感手套与配套头戴摄像头,持续为模型提供真实世界数据;机器人搭载的灵巧手,尺寸也参照人手比例设计。
按照规划,Eno 现阶段优先面向制造、物流、实验室等工业场景落地,后续逐步拓展至酒店、医疗,再延伸到消费与户外领域;公司计划在 2026 年底启动定向客户部署。
在硅谷的展示现场,周衔向 TechCrunch 演示了模型操控商用机械臂,独立完成装箱、封箱、贴标的整套流程。不过演示过程中也出现瑕疵:机械臂处理纸箱时出现失误,撕取小型标签环节遇到困难,现场并未安排 Eno 真机演示。

图丨Genesis AI 通用机器人 Eno(来源:Genesis AI 官方视频)
Genesis AI 透露,目前已经造出 30 至 40 台 Eno 原型机,暂未对外公布明年产能目标;公司已经敲定量产合作厂商,计划 2027 年在美国投产,量产机型设计方案已经锁定,正在和部分未公开客户开展试点测试。
周衔坦言,现阶段项目最大瓶颈来自硬件层面,涵盖机械结构设计、工业级机器人量产供应链等问题;目前灵巧手的稳定工作周期仅为数周,到期就需要更换。
领投方 Premji Invest 合伙人 Vedant Agrawal 评价:「Genesis 机器人最打动我们的一点,是它可以接近人类的速度自主完成一整套长流程、多步骤任务,动作连贯流畅。能够独立跑完完整作业流程,而不只是完成碎片化的简短动作,这才是企业能够真正信赖的机器人。」
发现文章有错?告诉我们