

世航沧穹大模型完成国家网信办备案,面向海洋机器人作业
作者:江思奇
世航智能近日宣布,其自主研发的海洋通用基座大模型「沧穹 CEORION」已完成国家网信办备案。模型基于 LWAM(语言—世界—动作模型)架构,融合视觉、声学、压力、流体和姿态等多种传感信息,试图让海洋机器人把「看见环境、理解任务、规划动作、完成作业」放进同一套模型中处理。
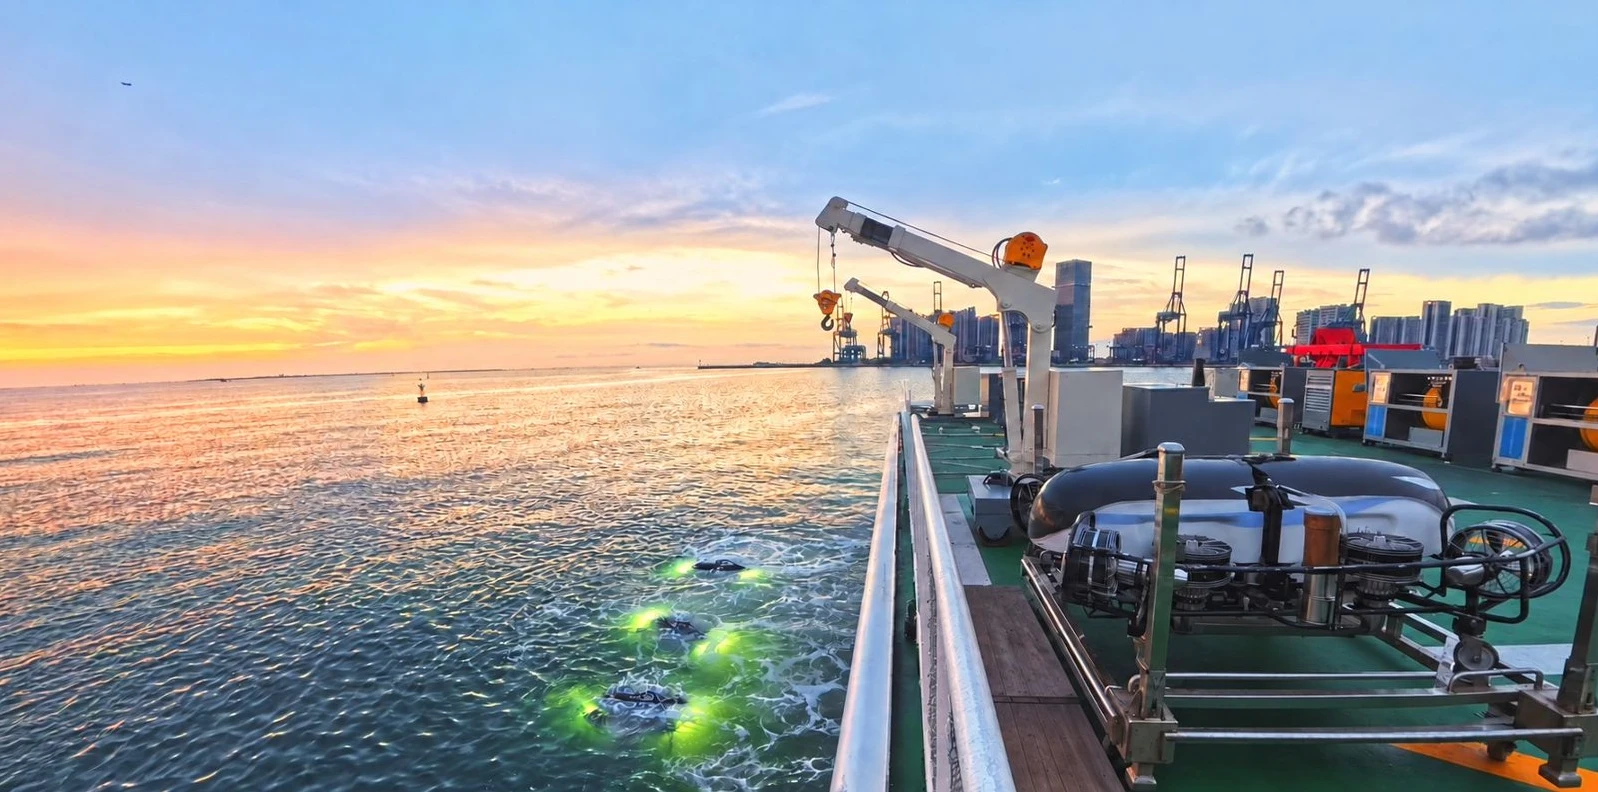
这套路线面对的是一组很具体的水下难题。随着作业深度增加,设备承受的压力会上升;洋流和水体扰动会影响机器人移动和操作;水下光线不足,浑浊水体与悬浮物也会干扰目标识别。与此同时,水下通信带宽有限、时延较高且连接不稳定,机器人难以持续把现场信息传回云端处理,也不能始终依靠远程操控。
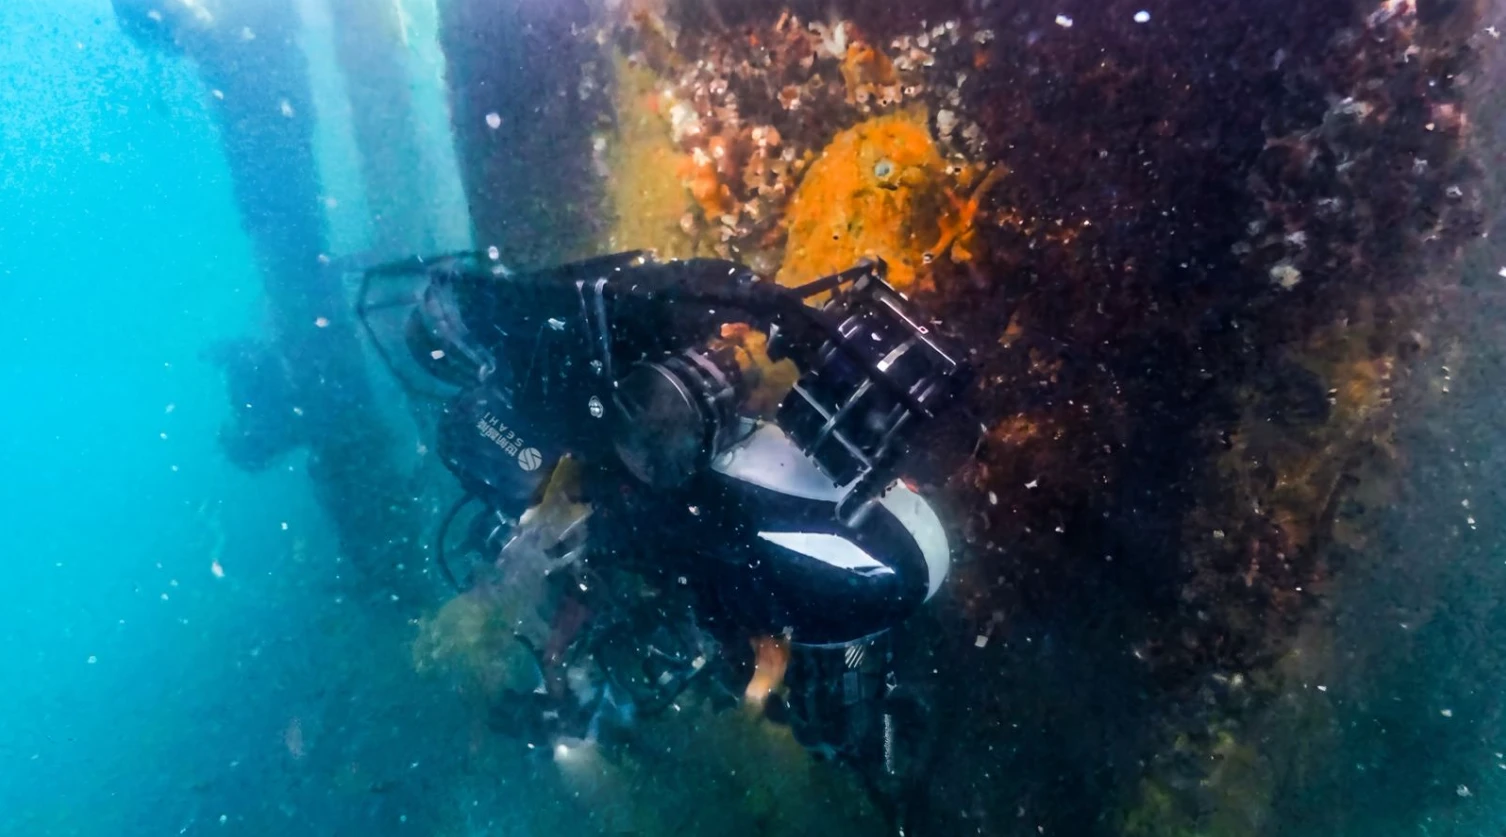
因此,海洋机器人需要在信息不完整、通信受限的情况下,根据现场变化继续判断任务并采取行动。世航智能介绍,沧穹可以融合声呐、力觉、惯导和视觉等信息,并根据作业环境调整感知通道,以支持低光照、高浑浊水域中的感知和作业。这个设计试图降低系统对单一视觉通道的依赖,让机器人在能见度较差时仍能获取作业所需的信息。
感知之外,机器人还要处理洋流和受力变化带来的动作不确定性。世航智能称,沧穹的海洋世界模型将流体力学和机器人运动学约束纳入模型,用于预判洋流冲击及水下受力反馈,并据此调整动作。模型还结合语言理解、环境建模与动作生成,支持水下环境感知、任务研判、路径规划、自主作业和应急处置等环节。
世航智能还围绕不同海洋作业场景开发专业模型,并通过 LWAM 架构协同这些能力。公司希望由此推动模型从单一任务执行扩展到跨场景、跨任务作业。按照世航智能的介绍,沧穹无需切换不同模型,可适配巡检、检测、清洗、抓取、切割、焊接、勘探、搜救、应急、采矿、运维和封存等 12 类水下作业。
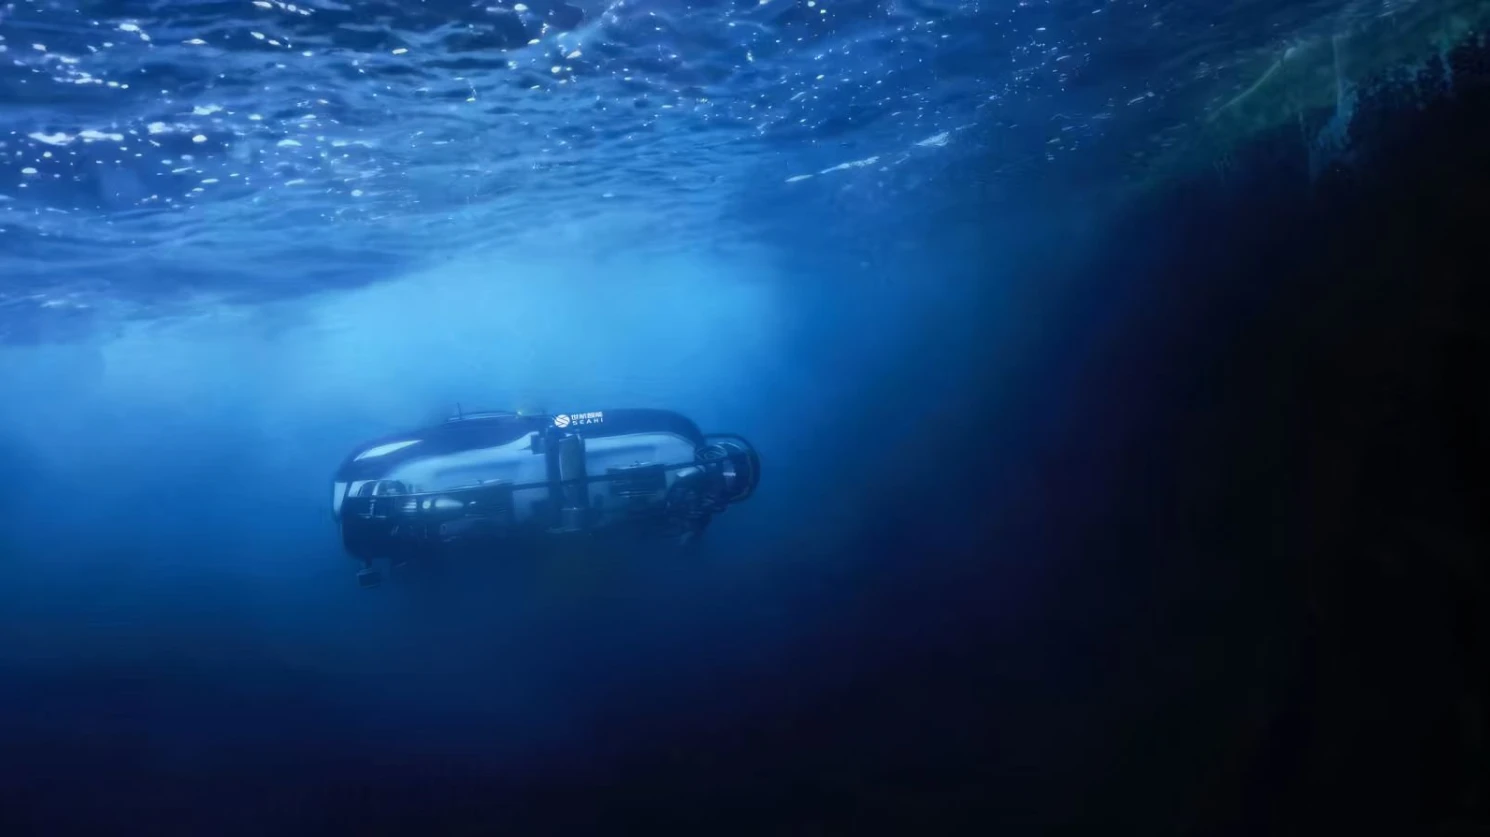
模型能力最终还要进入真实环境接受检验。世航智能表示,沧穹相关能力已应用于船舶清洗、港口清淤、渔业养殖、海洋工程与基础设施,以及深海资源勘探开发等领域。真实作业也为模型迭代提供了场景和数据,公司计划继续拓展应用范围,推动模型能力与海洋生产任务结合。
此次完成备案,是世航智能推进海洋通用基座大模型研发与应用的一项进展。公司表示,未来将继续深耕海洋通用智能领域,推动相关技术在海洋工程、资源开发和运维作业中的应用。