

工信部发布 5 项人形机器人标准,设 L0 至 L5 分级
11 月 16 日,工业和信息化部发布 2026 年第 30 号公告,批准《人工智能 关键基础技术 具身智能数据生成系统技术要求》等 274 项行业标准,其中电子行业 92 项。由工业和信息化部人形机器人与具身智能标准化技术委员会(MIIT/TC8)归口管理的 5 项人形机器人领域标准列入该公告,并自发布之日起实施。
这 5 项标准在公告附件 1 中的序号为 118 至 122,标准编号分别为 SJ/T 12353—2026 至 SJ/T 12357—2026,均属电子行业标准。据该标委会介绍,本批标准覆盖智能化能力评价、关键零部件、人形机器人训练三大方向,具体如下:
- 《人形机器人 训练场构建技术规范》(SJ/T 12353—2026)
- 《人形机器人 训练数据管理要求》(SJ/T 12354—2026)
- 《人形机器人 智能化能力分级》(SJ/T 12355—2026)
- 《人形机器人 电驱动一体化关节技术规范》(SJ/T 12356—2026)
- 《人形机器人与具身智能 灵巧手技术规范》(SJ/T 12357—2026)
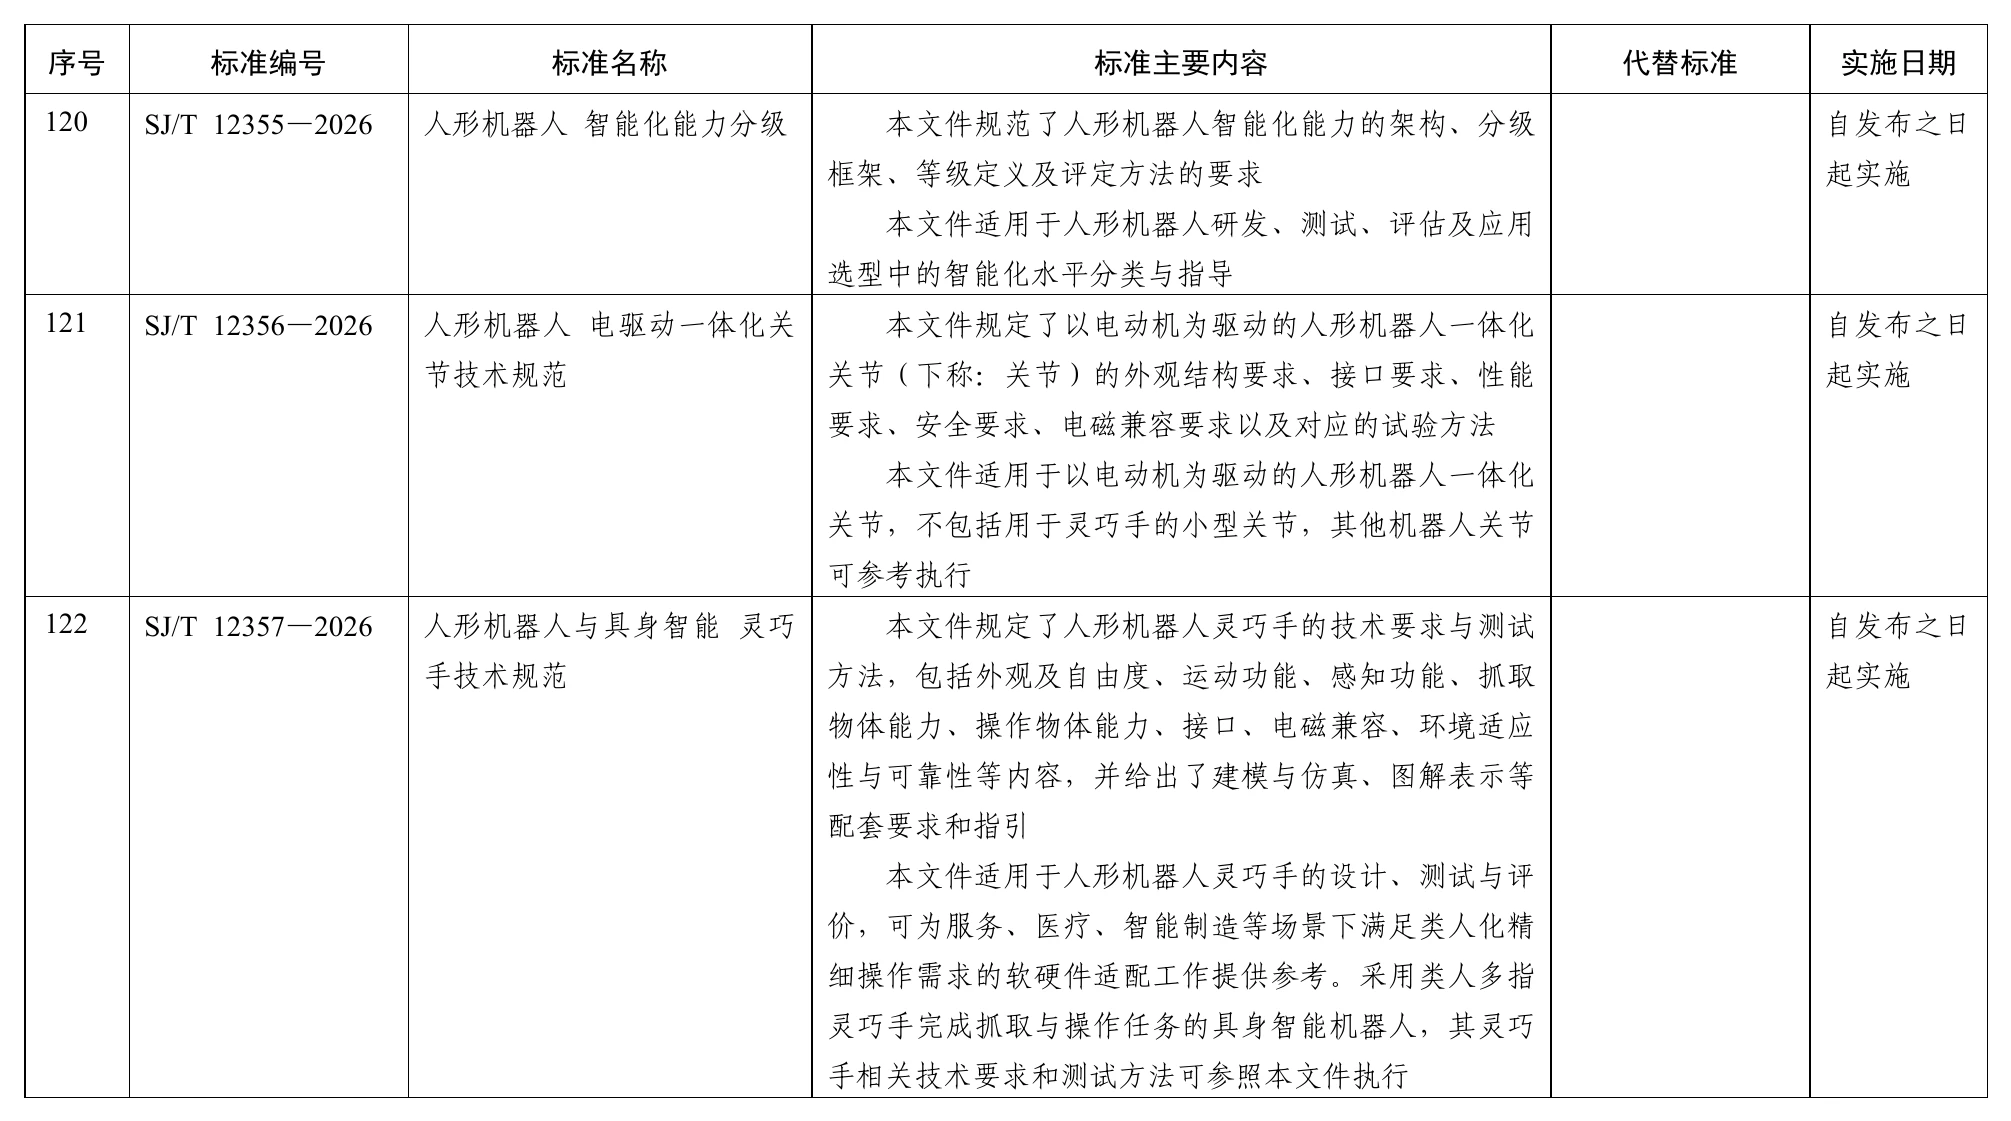
图丨工信部 2026 年第 30 号公告(来源:工业和信息化部)
公告附件对《人形机器人 智能化能力分级》(SJ/T 12355—2026)作出说明:该文件规范了人形机器人智能化能力的架构、分级框架、等级定义及评定方法的要求。该文件适用于人形机器人研发、测试、评估及应用选型中的智能化水平分类与指导。
据澎湃新闻 11 月 17 日从该标委会秘书处获悉的信息,这项标准围绕感知认知、决策学习、执行表现和协作交互四个维度,建立从 L0 到 L5 的智能化能力分级框架,为产品研发、检测评估、应用选型和场景适配提供评价依据。公告附件公布的是标准主要内容摘要,未列出 L0 至 L5 各级的具体定义和评定指标。
针对《人形机器人 电驱动一体化关节技术规范》(SJ/T 12356—2026),公告附件写明:该文件规定了以电动机为驱动的人形机器人一体化关节的外观结构要求、接口要求、性能要求、安全要求、电磁兼容要求以及对应的试验方法。
该文件适用于以电动机为驱动的人形机器人一体化关节,不包括用于灵巧手的小型关节,其他机器人关节可参考执行。澎湃新闻同篇报道介绍,该标准聚焦人形机器人躯干、腿部等核心关节,统一接口、性能指标和测试方法。
针对《人形机器人与具身智能 灵巧手技术规范》(SJ/T 12357—2026),公告附件写明:该文件规定了人形机器人灵巧手的技术要求与测试方法,包括外观及自由度、运动功能、感知功能、抓取物体能力、操作物体能力、接口、电磁兼容、环境适应性与可靠性等内容,并给出了建模与仿真、图解表示等配套要求和指引。
该文件适用于人形机器人灵巧手的设计、测试与评价,可为服务、医疗、智能制造等场景下满足类人化精细操作需求的软硬件适配工作提供参考。采用类人多指灵巧手完成抓取与操作任务的具身智能机器人,其灵巧手相关技术要求和测试方法可参照本文件执行。澎湃新闻介绍,这份标准面向灵巧手的设计、测试、评价和交付,着眼于改善接口不统一、整机集成效率不高等问题。
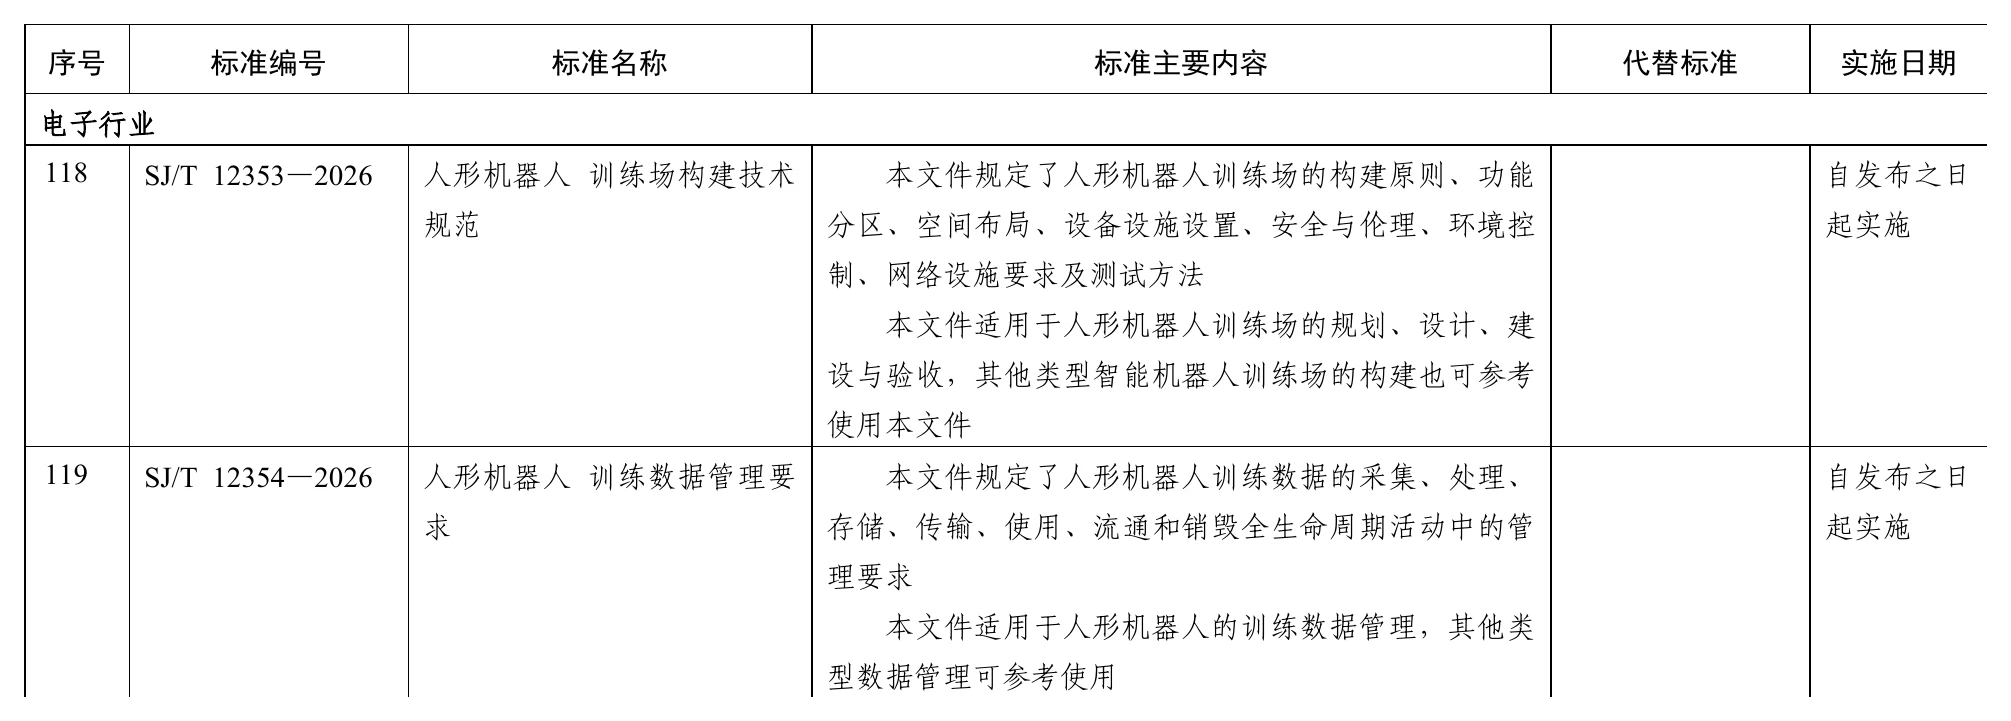
图丨工信部 2026 年第 30 号公告(来源:工业和信息化部)
针对《人形机器人 训练场构建技术规范》(SJ/T 12353—2026),公告附件写明:该文件规定了人形机器人训练场的构建原则、功能分区、空间布局、设备设施设置、安全与伦理、环境控制、网络设施要求及测试方法。该文件适用于人形机器人训练场的规划、设计、建设与验收,其他类型智能机器人训练场的构建也可参考使用本文件。
配套标准《人形机器人 训练数据管理要求》(SJ/T 12354—2026)写明:该文件规定了人形机器人训练数据的采集、处理、存储、传输、使用、流通和销毁全生命周期活动中的管理要求。该文件适用于人形机器人的训练数据管理,其他类型数据管理可参考使用。
同一份公告还批准了《人工智能 关键基础技术 具身智能数据生成系统技术要求》(SJ/T 12398—2026),在附件 1 中的序号为 126,同样自发布之日起实施。公告附件写明:该文件确立了具身智能数据生成系统的参考框架,规定了系统的技术要求。该文件适用于具身智能数据生成系统的设计、研发与测试。
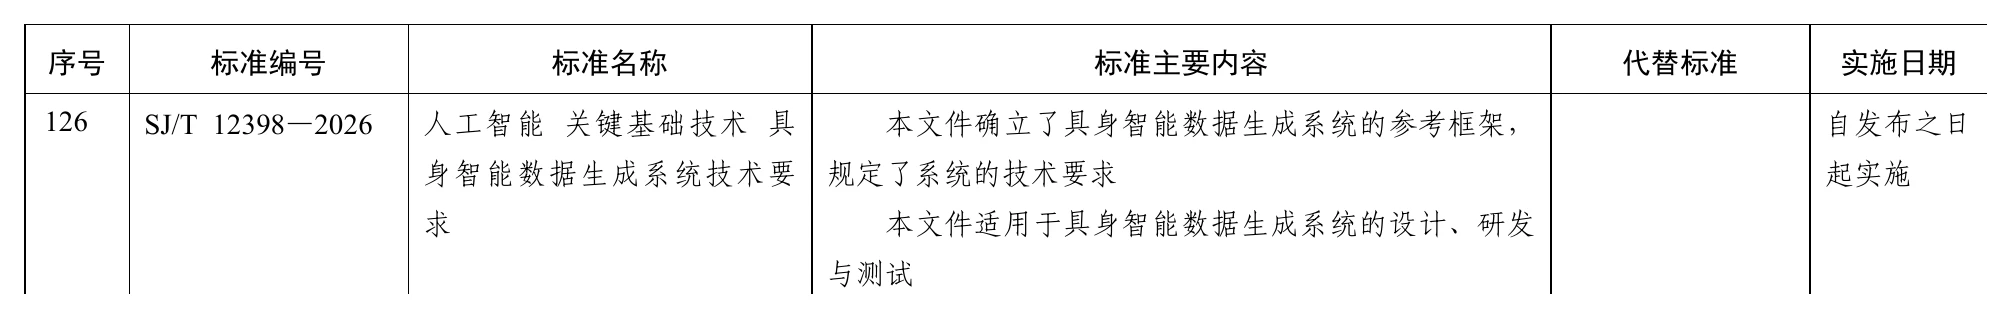
图丨工信部 2026 年第 30 号公告(来源:工业和信息化部)
发现文章有错?告诉我们