

基准
共 52 篇相关内容
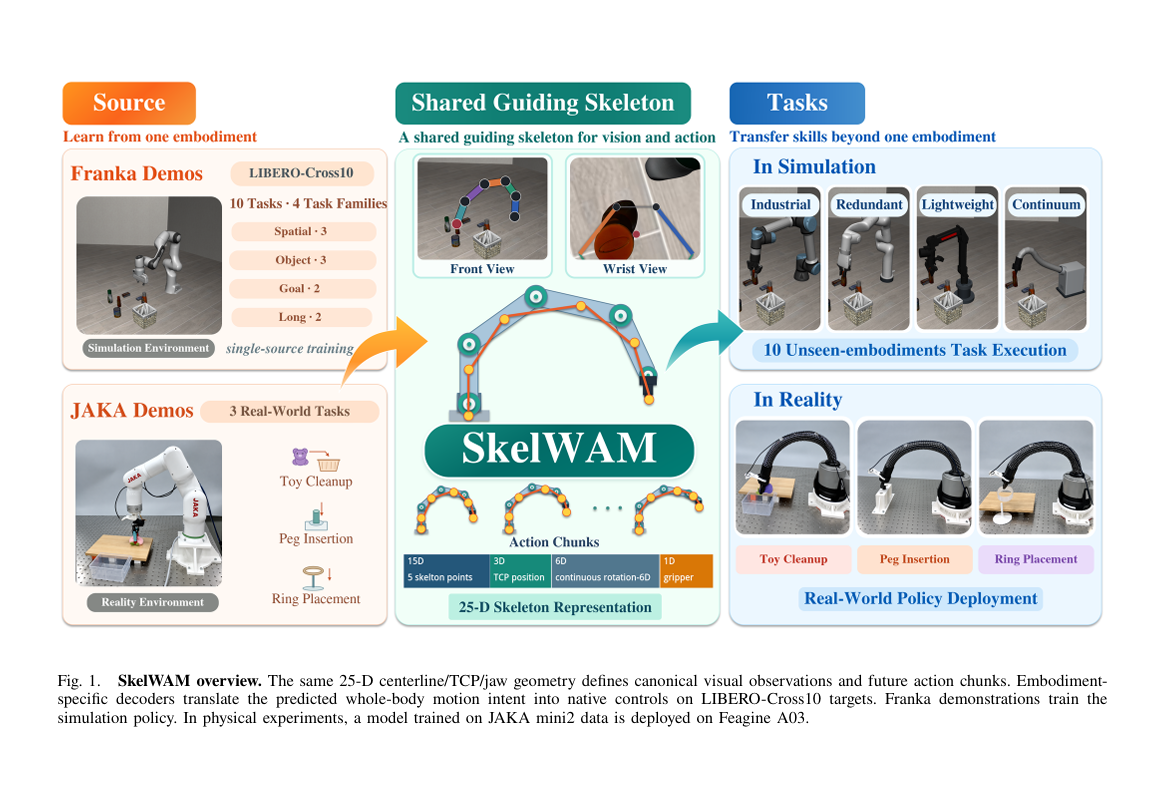
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
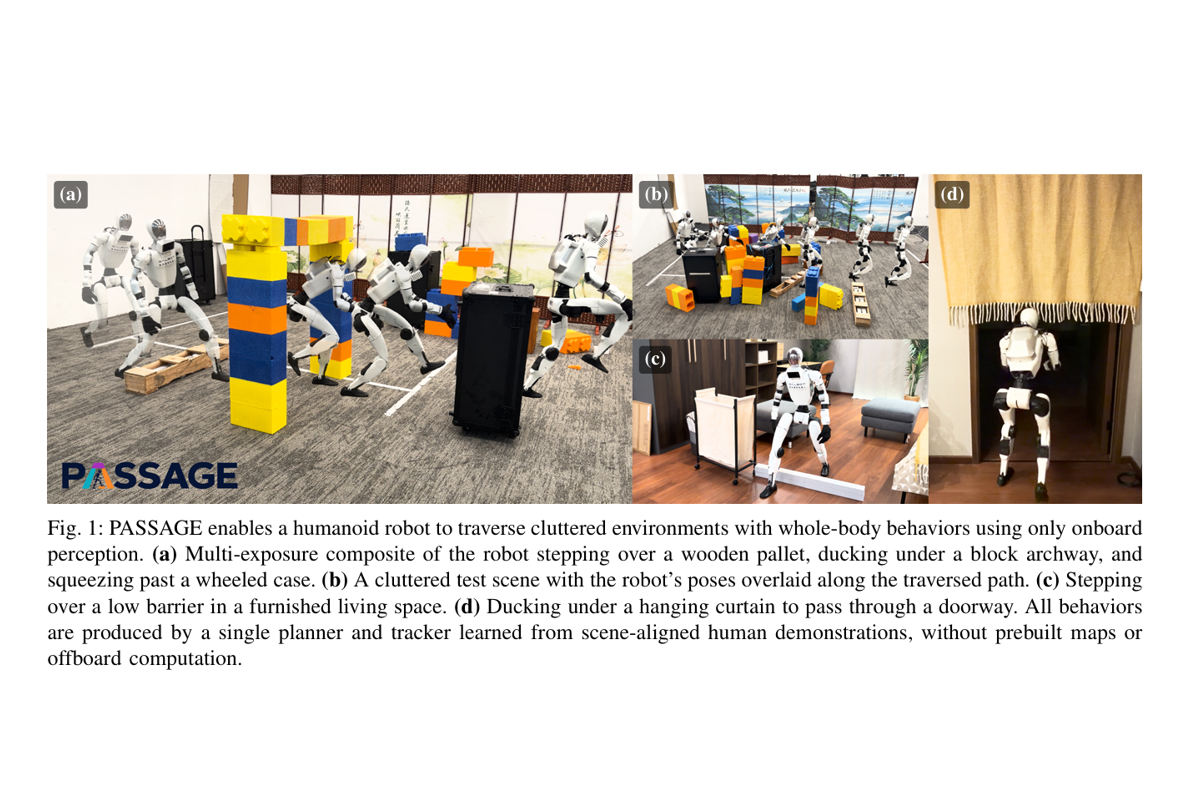
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
PASSAGE 研究将场景对齐的人体动作数据积累至100小时量级,通过流匹配规划器搭配感知增强的全身追踪器架构,让人形机器人能够在杂乱受限环境中自主选择并组合跨越下穿侧身避让等多元运动动作。仿真测试结果可以直观证明,机器人无接触通行的成功率…
ACE-Data-0 开源背后:我们和大晓机器人聊了聊具身数据的下一步
机器人看视频就能学会一切?那你就太高估它了。 比如生活中最简单的场景,从桌面拿起水杯。这件事人类几乎不需要思考;对机器人而言,却是一条由感知、移动、抓握、接触、物体状态变化和任务记忆共同组成的长链条。 视频可以告诉模型「拿起水杯」,但手指在…
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
上交卢策吾、浙大等团队提出 Track4Action:把「动作后的 3D 世界」蒸馏进 VLA
VLA 模型可以把图像和语言指令转换成机器人动作,训练的过程中,研究人员通常只评价机器人的动作像不像专家。至于机器人的动作会怎样改变物体、空间关系和任务状态,通常没有被明确交给模型学习。短任务可能掩盖这个缺口;一旦任务变长,或者视角、背景和…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
机器人学新忘旧?港大、原力无限等团队用真机给 VLA 做了一场压力测试
机器人的神经网络中,有个由来已久的问题:灾难性遗忘。 今天机器人学会了整理餐具,明天又学会了叠毛巾,后天学会了打包纸箱。等多个任务都学完之后,再回到第一个任务,它可能就退化到像没学过一样,不知道如何处理。对于家庭、工厂这些场景而言,学新忘旧…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
融资数亿美元后榜单登顶,无界动力发布 MWA 隐空间世界模型
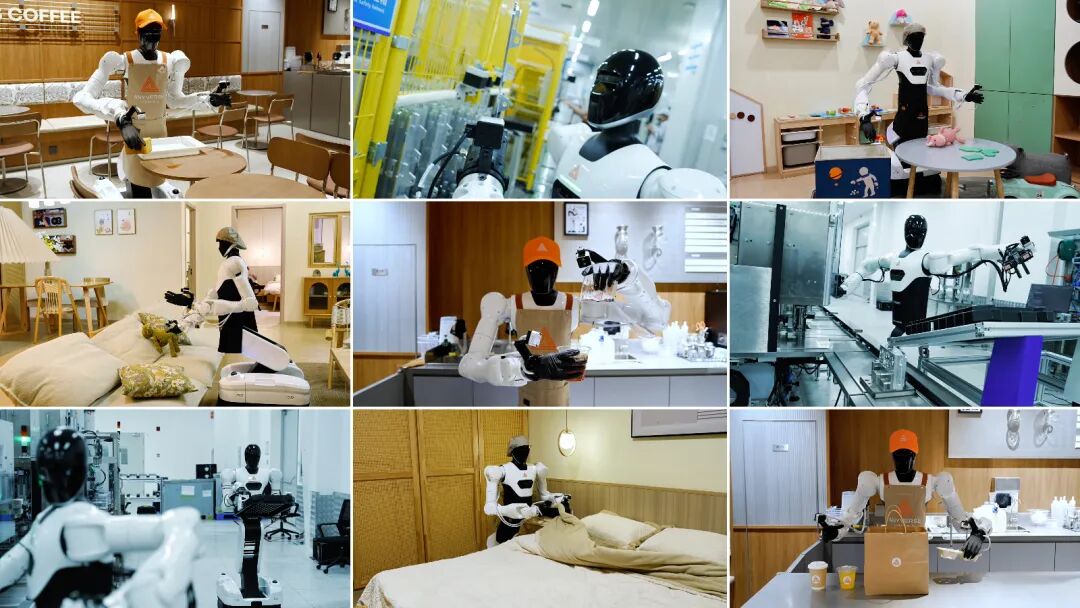
6 月 29 日,无界动力正式发布「长时序双向物理因果链」隐空间世界模型——MWA 具身通用大脑,同时在由斯坦福大学等机构联合发起的具身智能榜单 RoboCasa GR1 TableTop 中刷新行业纪录、登顶全球第一。 MWA 摒弃了像素…