
 EN
机器人操作
共 14 篇相关内容
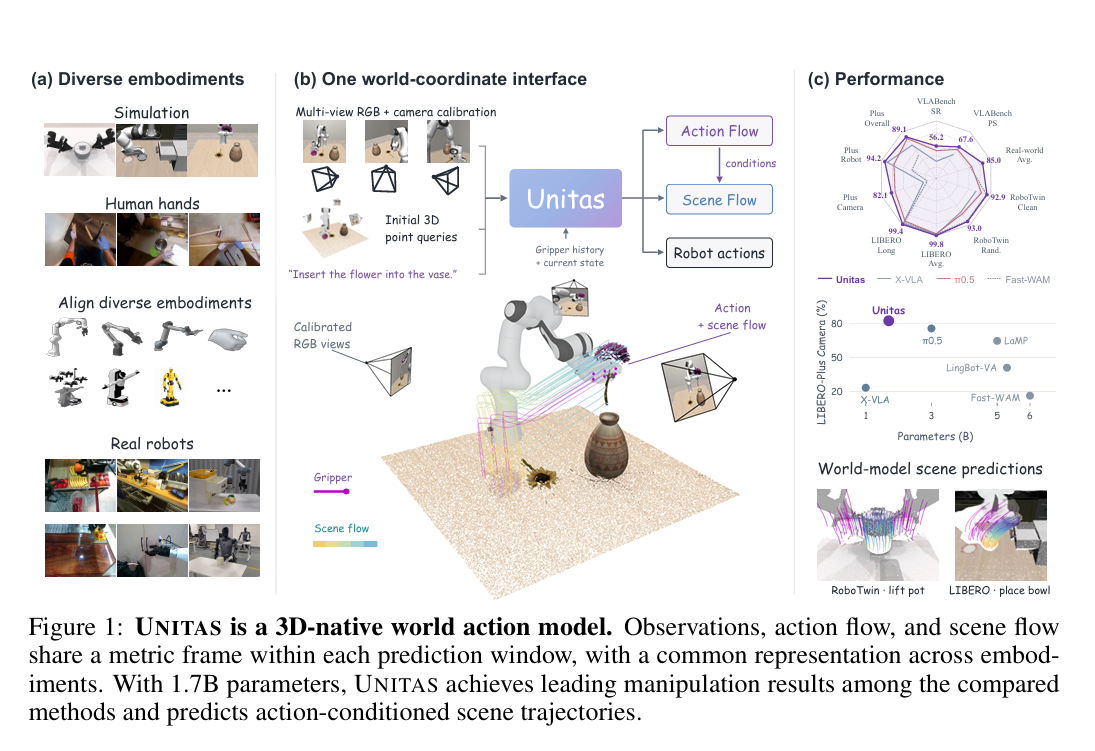
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
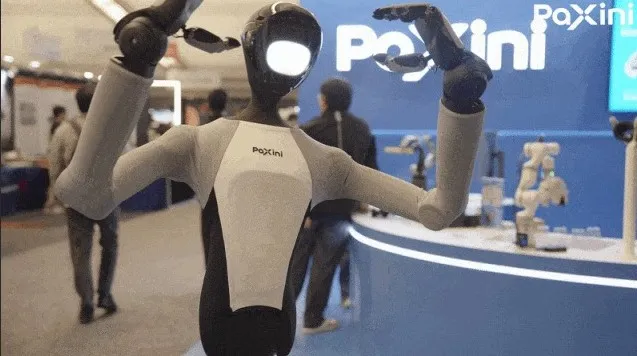
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
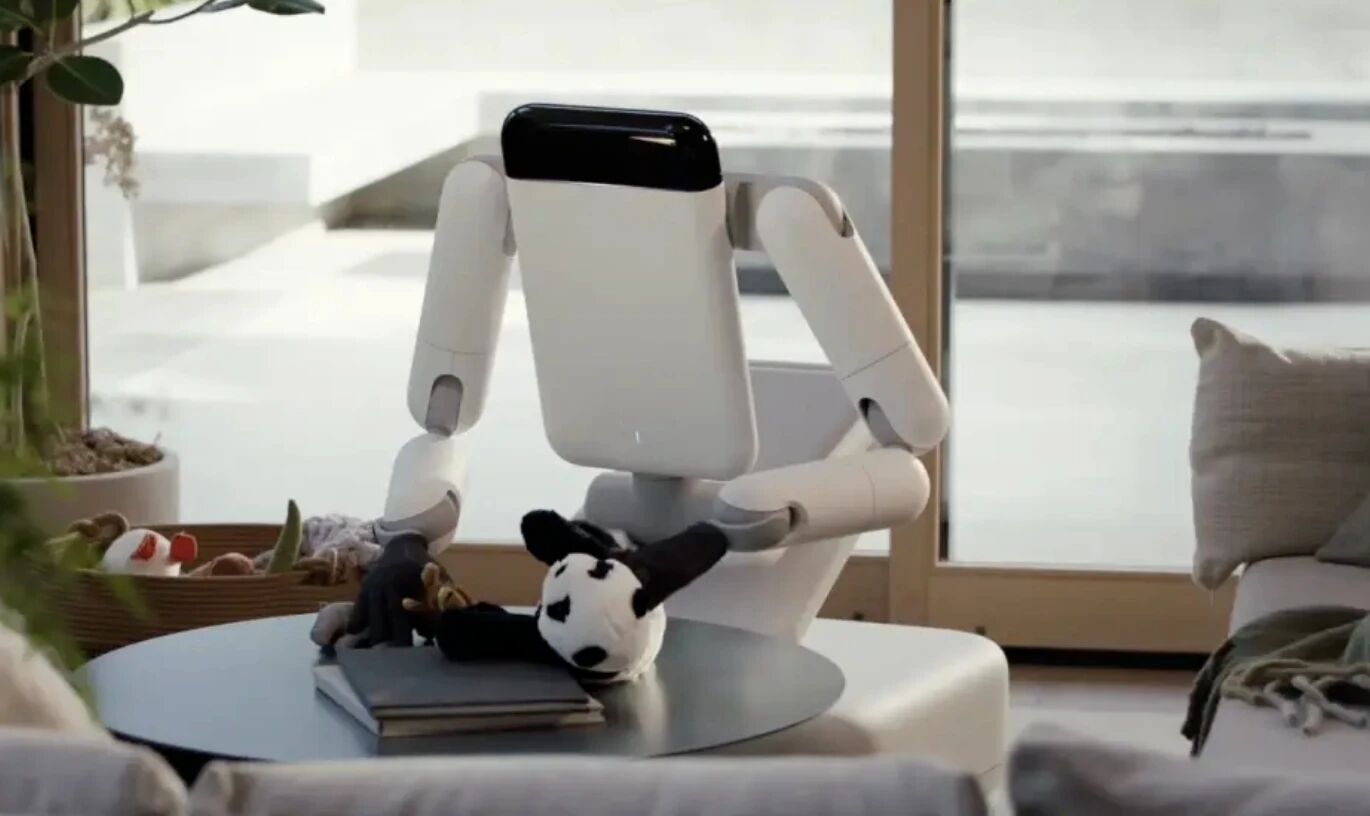
Genesis AI 发布 Eno:机器人商业化,可能不需要先长得像人
Genesis AI 发布了它的第一款通用机器人 Eno。 这不是一台传统意义上的人形机器人。它没有头,也没有两条腿,而是采用轮式底盘、双臂和一组三段式可折叠躯干。 如果只看第一眼,Eno 最容易被记住的是外形:身体可以展开,也可以折叠收起…

开门、铺床、点头示意,Figure 让两台机器人当起了「同事」
Figure 已经不满足于单独一台机器人炫技了,开始瞄准双机协同操作。 在 Figure 最新公布的模型进展中,搭载 Helix 02 模型的 Figure 03 机器人开始进入卧室场景,完成收拾衣物、整理床铺、归纳杂物等一系列长时序任务。…

让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…
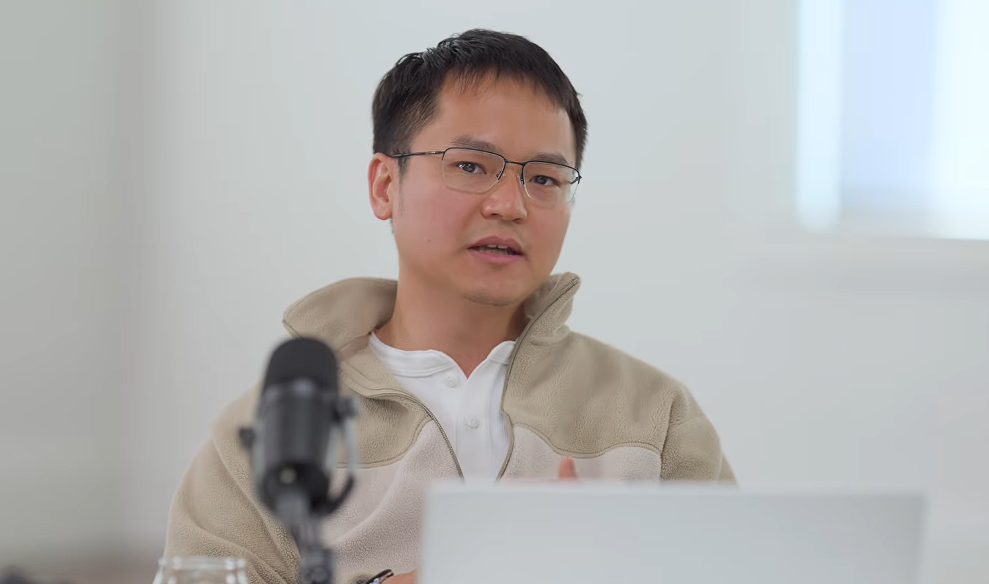
PI 全力押注操作系统,一个模型真能适配所有机器人?
最近,美国具身智能公司 Physical Intelligence 的联合创始人 Quan Vuong 参加了 YC 团队的播客节目,在近 1 小时的访谈中,Quan Vuong 就机器人的 ChatGPT 时刻、数据瓶颈、云端推理等问题进…

小米开源具身模型真机后训练,想让机器人不再「偷懒」?
在前不久发布 Xiaomi Robotics 0 具身模型后,今天小米又带来了新的能力演示,并正式发布了 Xiaomi Robotics 0 真机后训练全流程。 在真机后训练中,小米团队仅利用了 20 小时的任务数据,就让模型掌握了「将耳机…
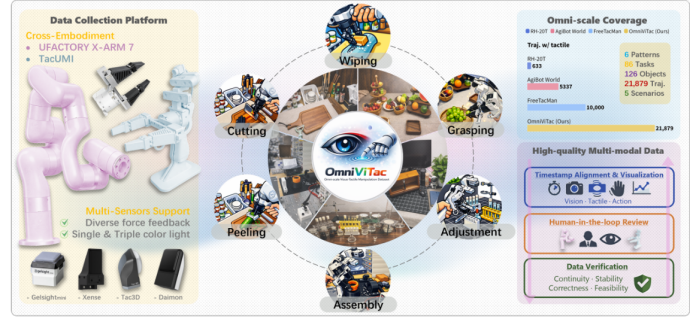
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…