
 EN
技术路线
共 51 篇相关内容

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
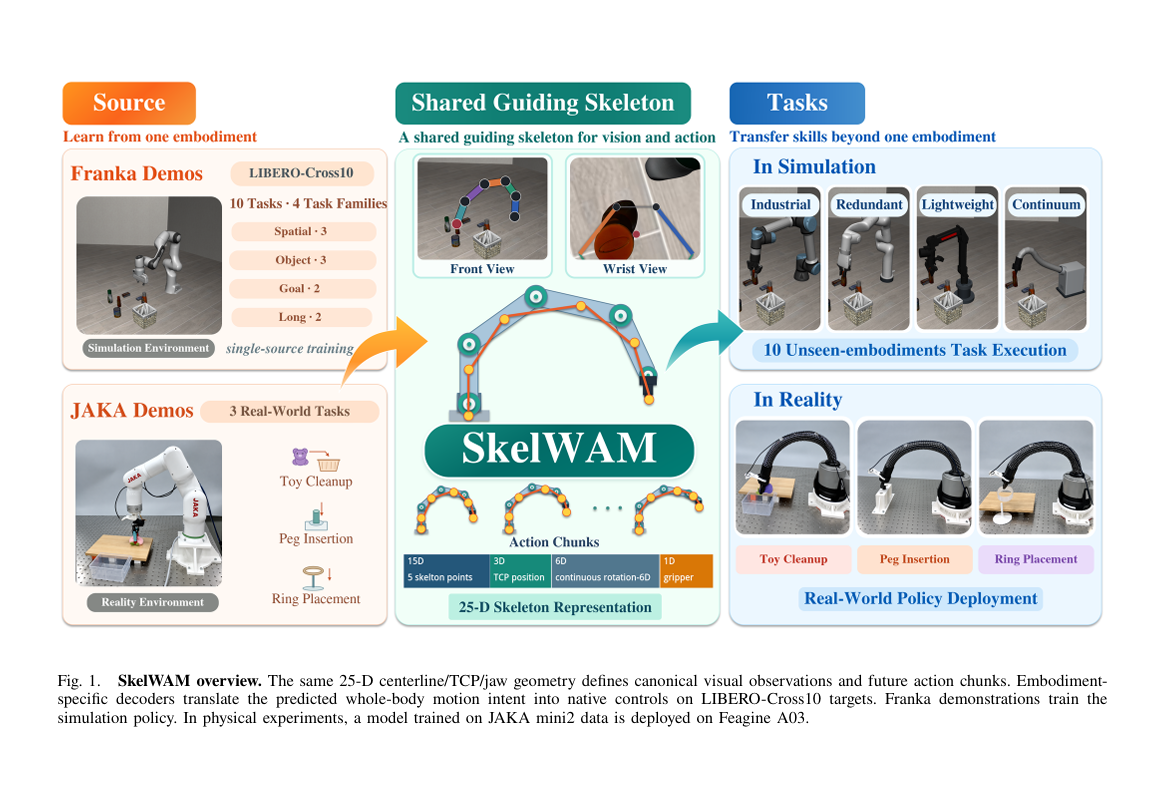
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…