

方案
共 147 篇相关内容

完成 4 亿美元 C 轮融资,地瓜机器人交出最新「增长答卷」
地瓜机器人又完成了一轮大额融资。 地瓜机器人拿下了迄今规模最大的一轮融资。 9月17日,地瓜机器人宣布完成4亿美元C轮融资。本轮融资由未来资产领投,美团战投,合肥国投、南山战新投、璟泉资本等政府投资平台,凯辉基金、华美国际投资集团有限公司、…
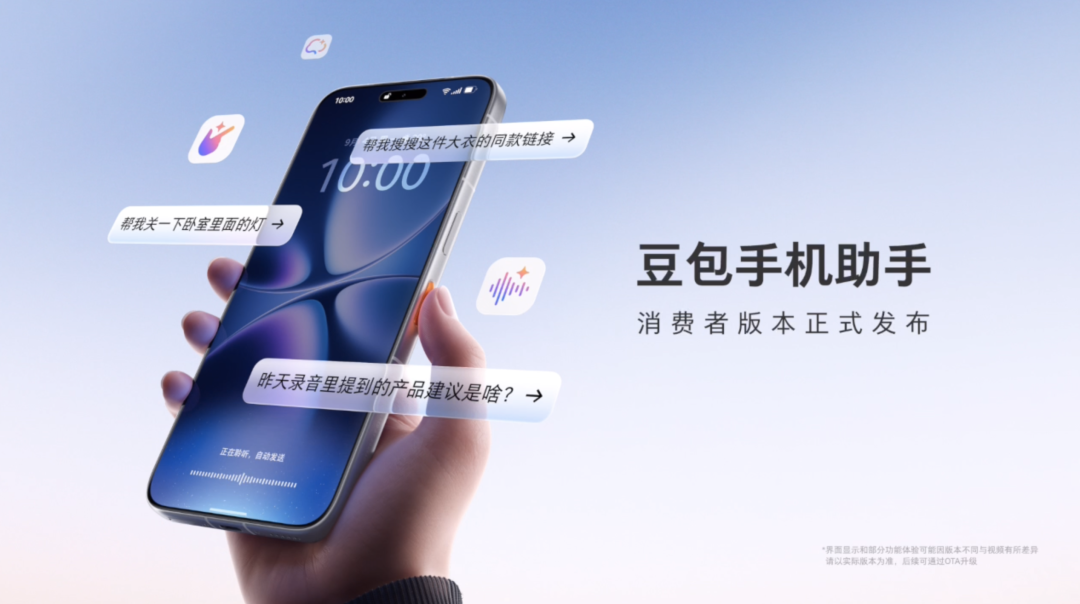
卷土重来的豆包手机,把隐私问题解决了吗?
2025 年 12 月 1 日,搭载豆包手机助手技术预览版的努比亚 M153 以工程样机的形式少量发售,定价 3,499 元,很快售罄。官方演示中,它可以根据一篇种草笔记寻找商品、跨平台比价,也能整理旅游攻略、在地图中标记餐厅,再根据行程继…
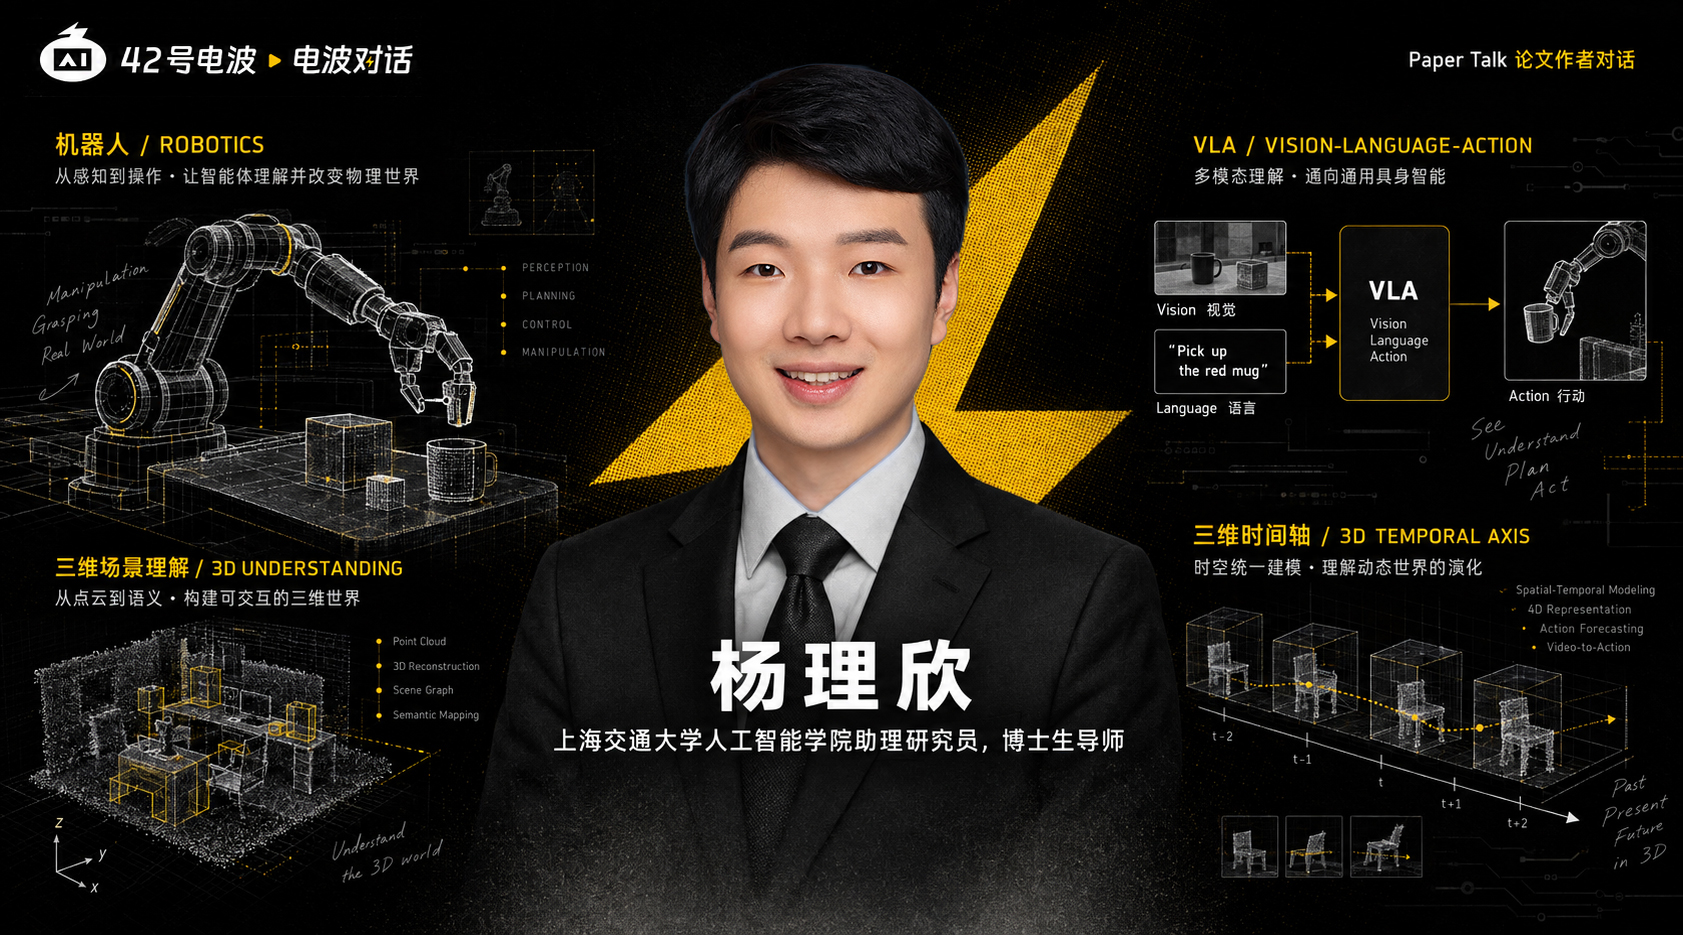
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…
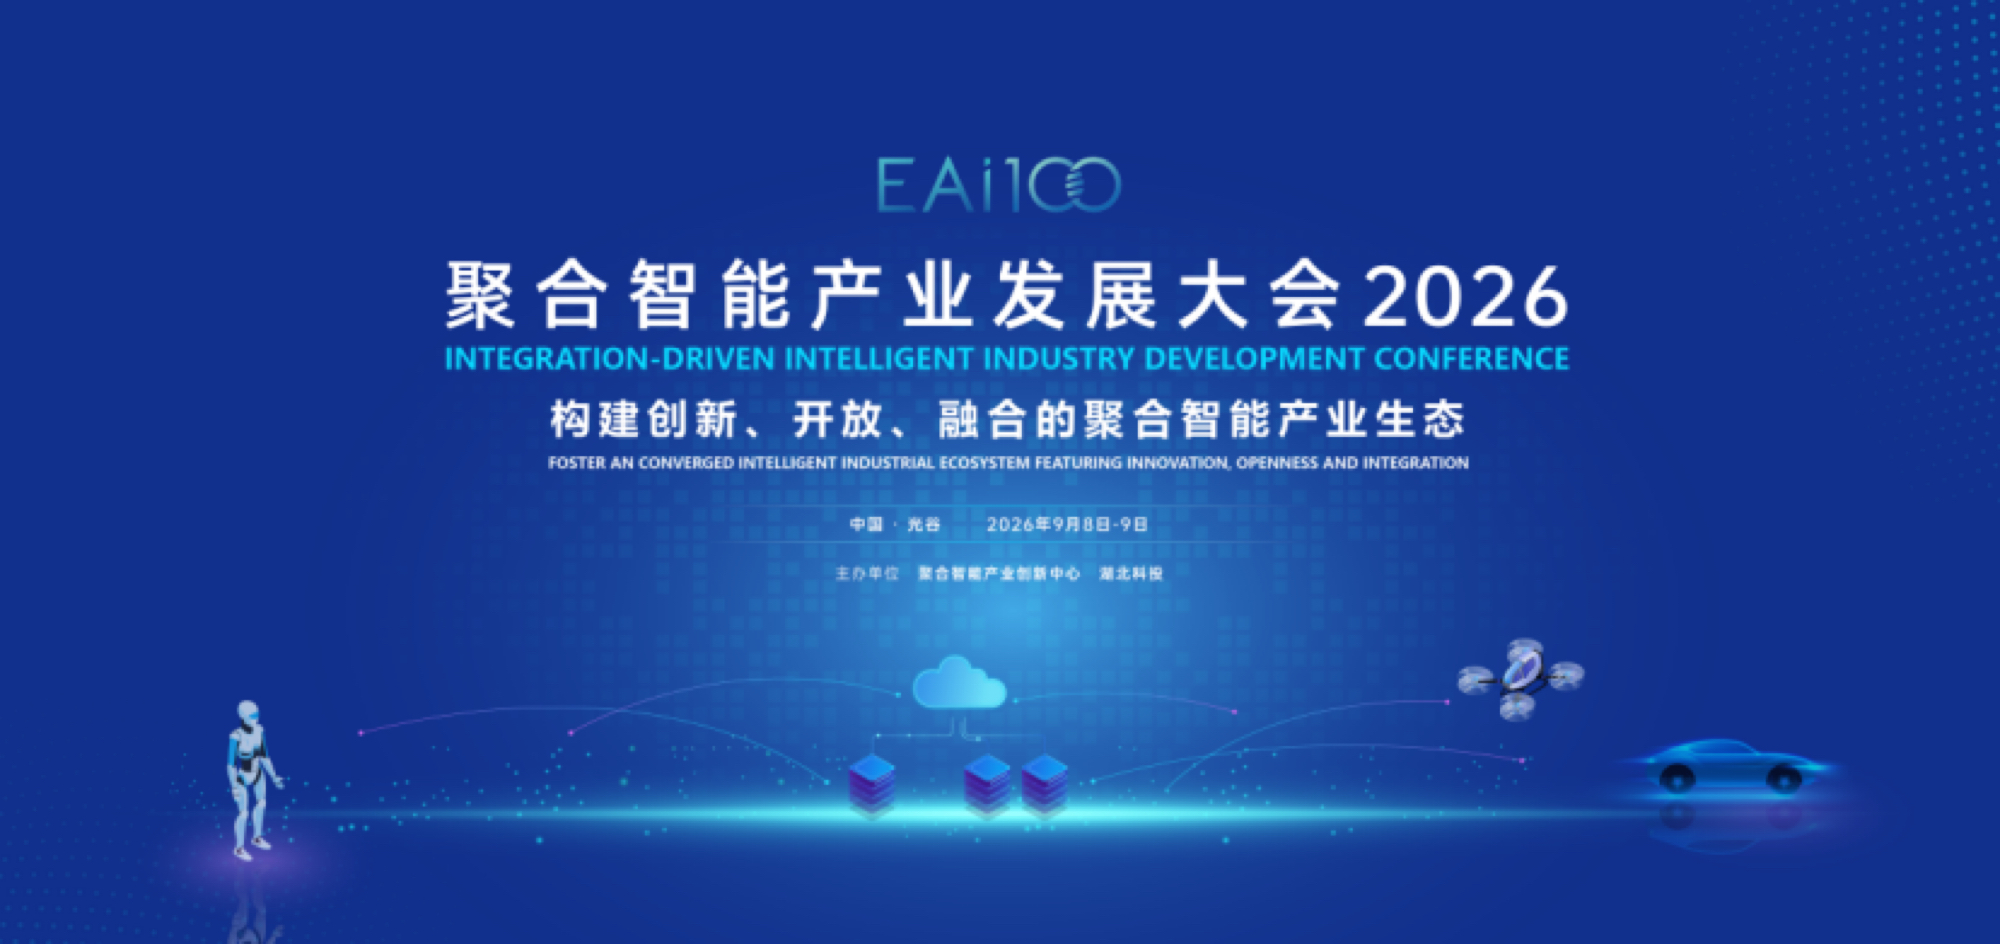
聚焦智能汽车、具身智能、低空经济|2026 聚合智能产业发展大会将在光谷举办
2026 年政府工作报告首次提出「打造智能经济新形态」,要求深化拓展「人工智能+」,为智能产业升级、新质生产力培育指明方向。智能汽车、具身智能、低空经济作为新质生产力「三大件」,凭借技术同源、产业链条相通、应用场景融合的特点,逐步聚合形成新…
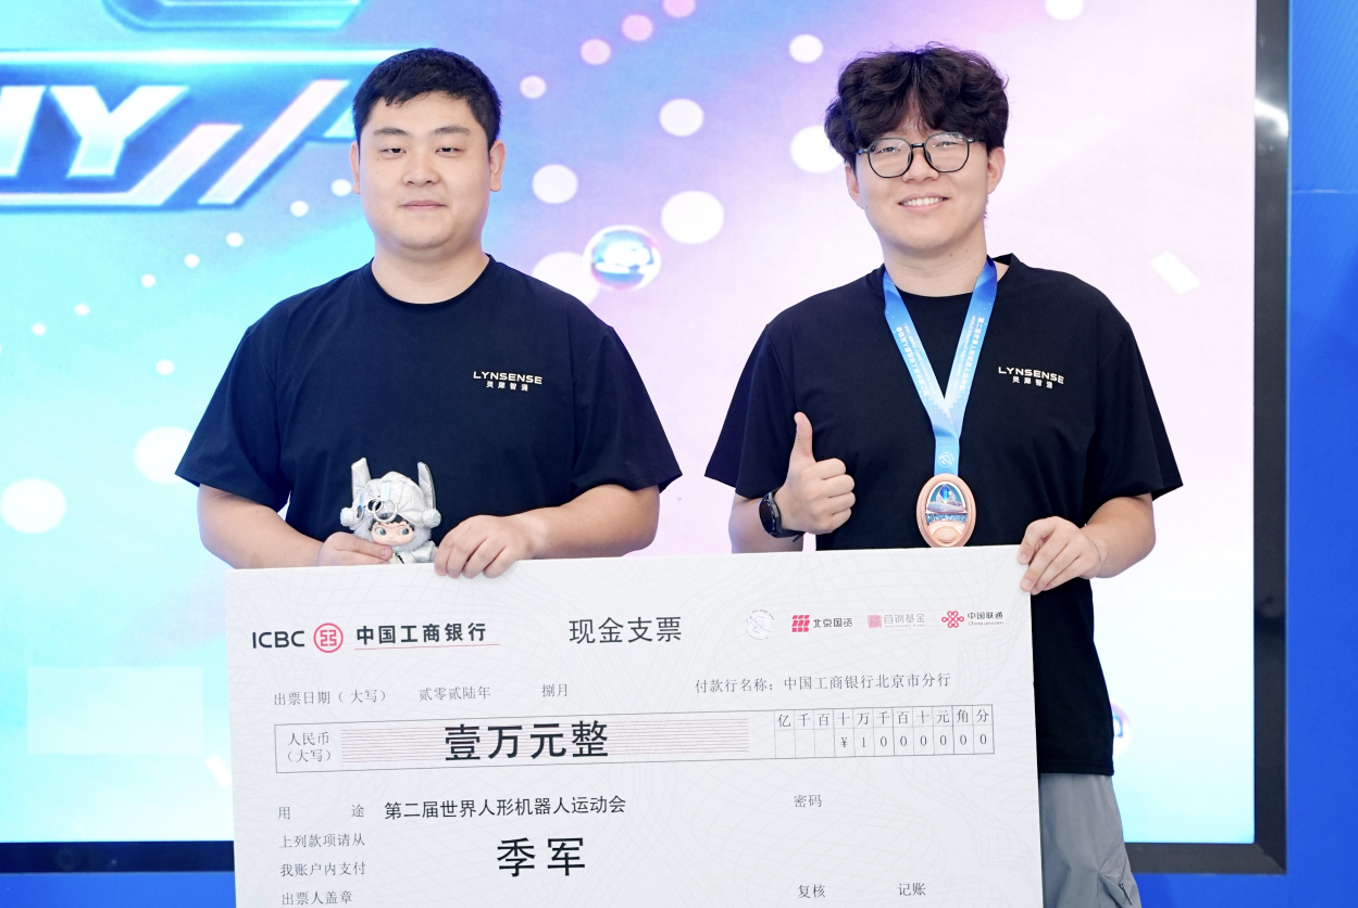
成立数月跻身全国前三,灵犀智涌把 ROSS Harness 带上工业赛场
搬运 10 公斤物料箱、完成七类零件拣选,再将 18 个气门装入发动机缸盖——第二届世界人形机器人运动会工业场景「装配上料岗」,要求机器人在有限时间内连续完成一套接近真实产线的任务。与突出速度和力量的竞技项目不同,这类场景赛更关注作业精度、…

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…
对话眺月科技王方正:造一台既会跳、也会飞的机器人
还没来得及正式打招呼,眺月科技 CEO 王方正已经准备开始演示产品。 「我们先来看看这个产品吧,让它跳起来给大家演示一下。」 那是上海创新创意设计研究院的一间大会议室。长桌上摆着电脑和咖啡杯,并不是专门为机器人清理出来的测试场地。王方正把机…

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
机器人学新忘旧?港大、原力无限等团队用真机给 VLA 做了一场压力测试
机器人的神经网络中,有个由来已久的问题:灾难性遗忘。 今天机器人学会了整理餐具,明天又学会了叠毛巾,后天学会了打包纸箱。等多个任务都学完之后,再回到第一个任务,它可能就退化到像没学过一样,不知道如何处理。对于家庭、工厂这些场景而言,学新忘旧…
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…