
 EN
机器人精细操作
共 2 篇相关内容
清华大学、银河通用将 552B 视觉语言表征用于机器人精细操作
视觉语言模型在大规模图文预训练中积累了物体识别、空间理解和指令处理能力。前沿模型开始展现机器人操作能力,但不少视觉—语言—动作模型(VLA)的视觉语言主干仍然较小。 大模型从图文数据中学到的表征,能否转化成更省示范、更适合精细操作的机器人策…
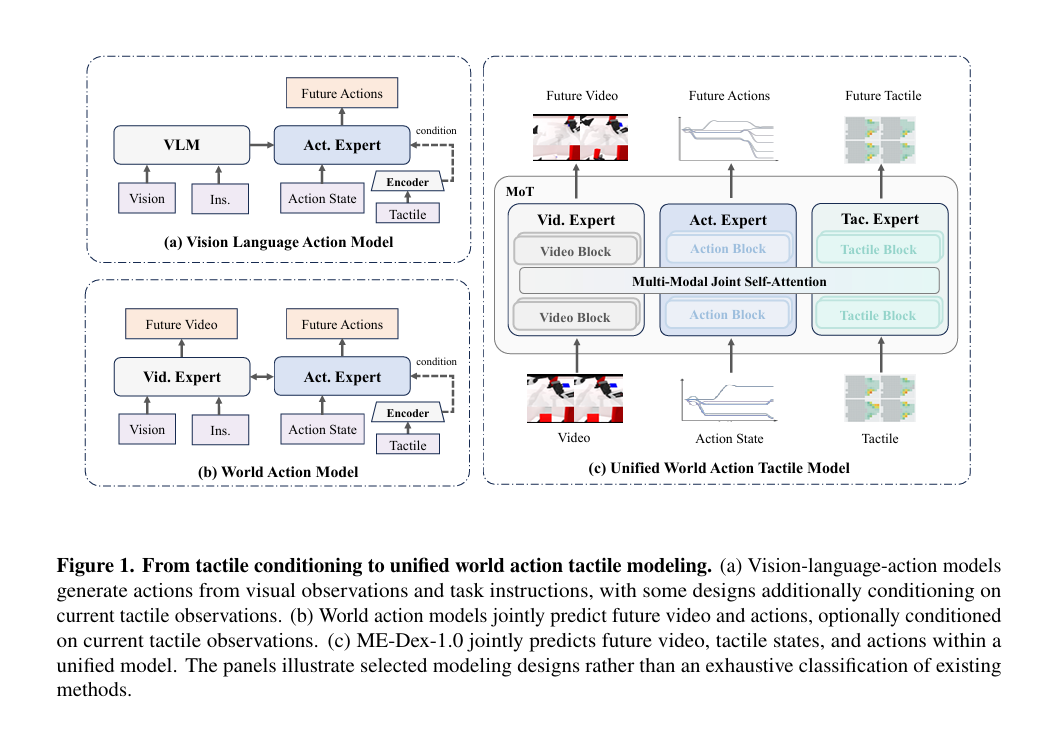
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…