
 EN
端到端策略
共 6 篇相关内容
世界模型该不该要,Finn 与 Max Li 辩后现场票数反转 | CoRL 2026
2026 年 11 月 12 日中午,机器人学习会议(CoRL)工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)在奥斯汀 JW Marriott 的 Brazos 房间进入最后的辩论环节。 工作坊…
Chelsea Finn:不必显式世界模型,端到端策略也能做长任务 |CoRL 2026
11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)按照工作坊的官方说明,世界模型(w…
李昀烛:世界模型要够可控,才能给机器人做训练和评估 | CoRL 2026
2026 年 11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)。 按照工作坊的官方…
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…
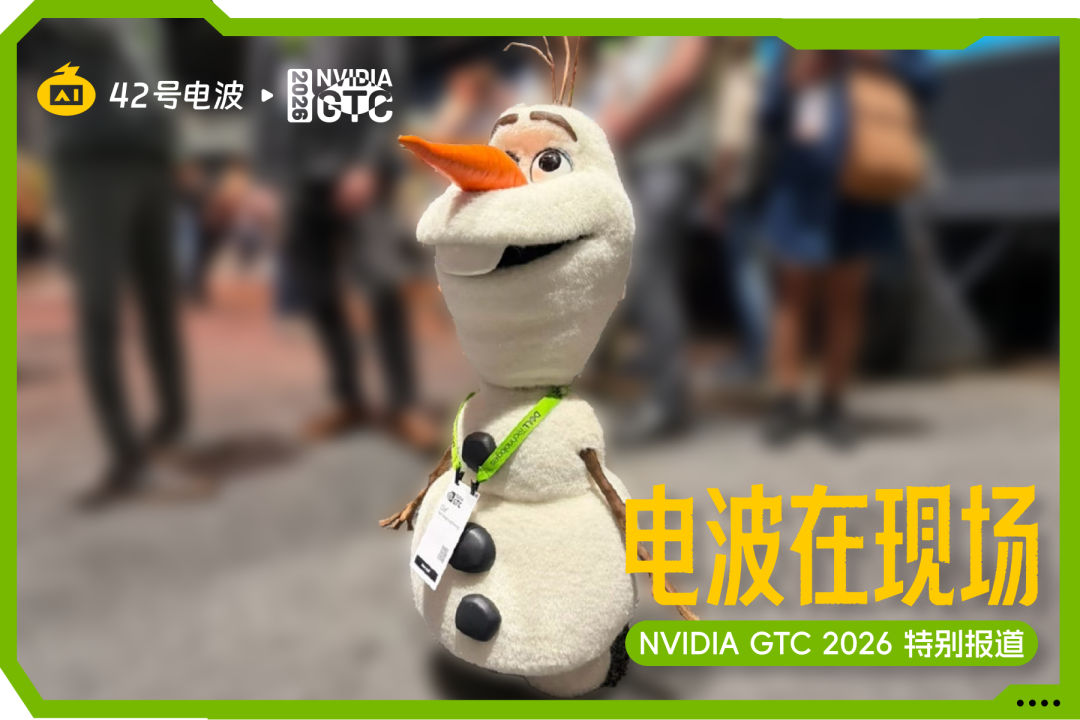
机器人正在抛弃语言?GTC 2026 给出的真实答案
在这次 GTC 2026 上,黄仁勋在演讲中带来了迪士尼的经典 IP 雪宝机器人,来跟大家现场互动。 而雪宝的背后,其实也隐藏了英伟达面向机器人的一整套技术更新,包括新版 Isaac Platform、多模态基础模型,以及进一步强化仿真与现…