

优必选 Thinker-Sim 上线,一站式解决具身智能仿真、数据合成与评测
作者:江思奇
11 月 2 日,优必选发布具身智能仿真平台 Thinker-Sim。平台以 Real2Sim2Real 为核心,把真实场景数字化、规模化仿真数据合成和机器人能力评测放进同一套体系,单个 8 GPU 节点日均可合成 390 小时仿真数据。
平台瞄准具身智能训练里三个现实痛点:真实数据采集成本高,仿真环境构建复杂,算法验证周期长。Real2Sim2Real 对应的流程是先把真实场景搬进仿真,在仿真里批量生成训练数据、验证机器人能力,再回到真实环境部署。
场景重建是这套流程的第一步。平台依托自研的 Thinker-GS 高保真场景重建算法,从真实场景采集、三维重建一路转换到仿真资产。
以工业工厂为例,平台基于真实产线环境做三维重建,还原厂区空间布局、环境结构和视觉细节,形成静态背景场景,再按训练、数据采集或算法评测的需要,加载机器人、生产设备、人员等前景资产,组装成可交互的仿真环境。面向商业服务场景,平台可以生成商业展厅的数字孪生环境,供机器人训练和部署验证。
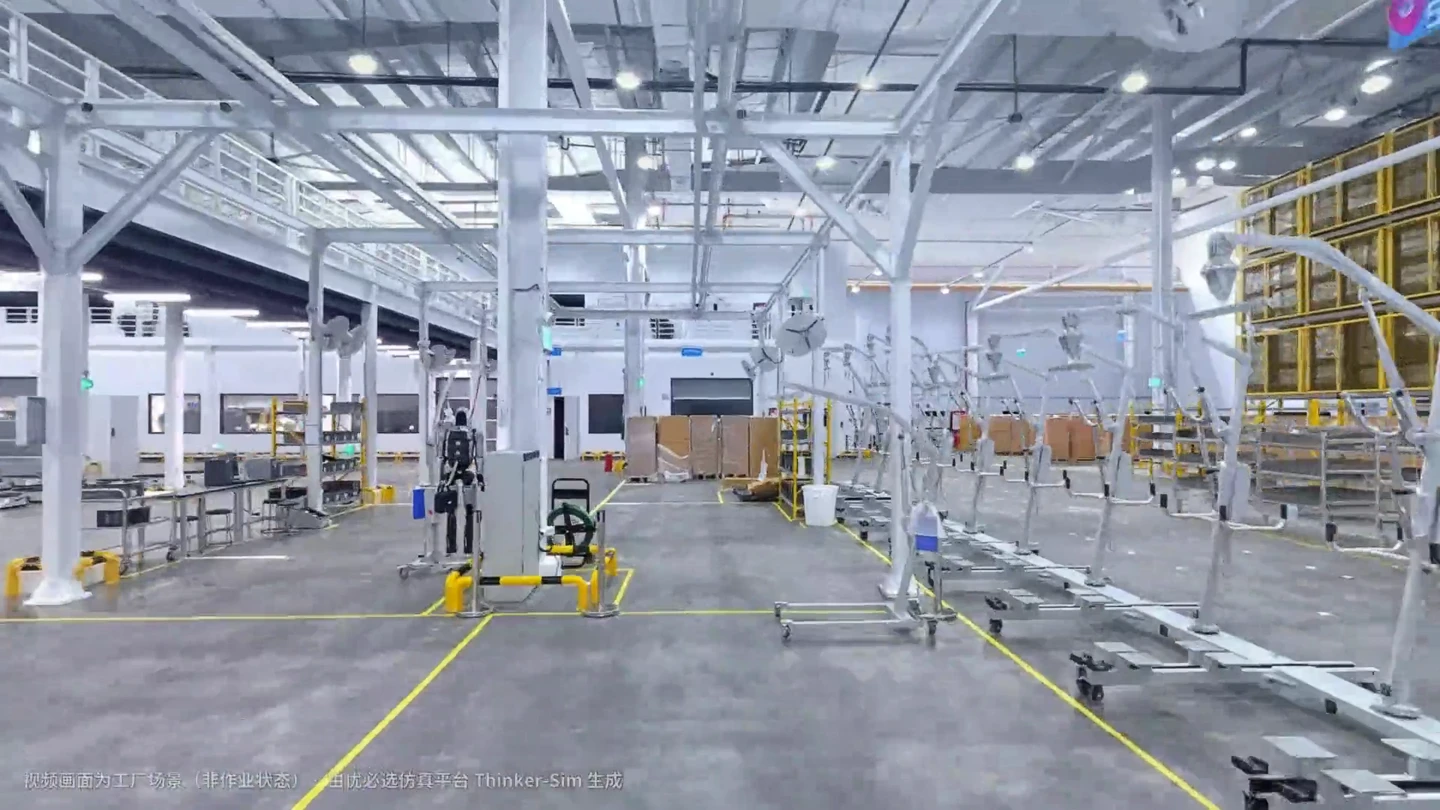
图丨由 Thinker-Sim 生成的工厂仿真场景,画面为非作业状态(来源:优必选,经 IT之家)
仿真环境里的物体同样需要批量制作。官方为此搭建了全流程 SimReady 资产自动化生成体系,涵盖图文驱动的三维资产批量生成、低模拓扑优化、视觉材质生成和碰撞体自动配置。与传统仿真建模相比,这套体系可以降低人工建模和资产处理成本,同时兼顾资产的视觉真实感和物理交互能力。
数据合成环节依靠自研的高性能渲染引擎、大规模并行仿真架构和数据合成算法。官方披露了三项指标:自研渲染引擎的渲染效率提升 67.3%;单节点(8 GPU)日均仿真数据合成产能 390 小时;自研高性能通信模块用于 SIL/HIL(软件在环、硬件在环)通信,通信效率提升超过 400%。
评测模块搭建了统一的仿真验证框架,覆盖感知、导航、操作等机器人典型任务,支持对各类算法、模型做标准化测试。平台支持对场景、光照、纹理、材质做随机扰动,用来验证算法在多变环境下的泛化与鲁棒性。
操作层面,用户选定任务模板、配置参数即可启动仿真;也能通过可视化工作流,自由组合场景、机器人、算法与评测组件。官方介绍,这套零代码模式可以覆盖 90% 以上目标仿真场景。平台同时接入自研 Ulab-Agent,用户直接用自然语言下达指令,由 Agent 自动完成场景创建、环境随机化、任务编排等操作。
Thinker 这个名字此前已用在优必选的具身智能大模型上。
今年 1 月底,优必选在 GitHub 和 Hugging Face 开源了 4B 参数的具身智能大模型 Thinker(CC BY-NC-SA 4.0 非商用许可,基于通义千问 Qwen3-VL-4B 微调),并称已基于它在 Walker S2 上实现工厂搬运、工件分拣等场景的深度部署。
优必选在此次发布中称,Thinker-Sim 将持续夯实具身智能大模型相关基础能力,为人形机器人在工业、商业等场景规模化落地提供基础设施。