

酷哇科技首次亮相进博会,展示端侧世界模型多形态机器人应用
作者:江思奇
11 月 6 日,第九届中国国际进口博览会于上海启幕。首次参展的酷哇科技亮相国家会展中心(上海)7.2H 馆 A2—03 展位,展出 D0 重载四足机器人与 X1 城市作业服务机器人,对外介绍以端侧世界模型驱动多形态机器人的技术路线。
两款机器人均搭载酷哇自研 COOWAM 双层智能体世界模型。上层 Urban VLM 负责解读行业作业规范、拆解任务并完成长程规划;下层 CooWAIM 在隐空间内实现高速动作推演与执行。整套模型部署于机器人端侧,感知、规划与动作控制在本机闭环,降低对稳定网络的依赖,即便处于弱网甚至断网场景,机器人也可独立运行。
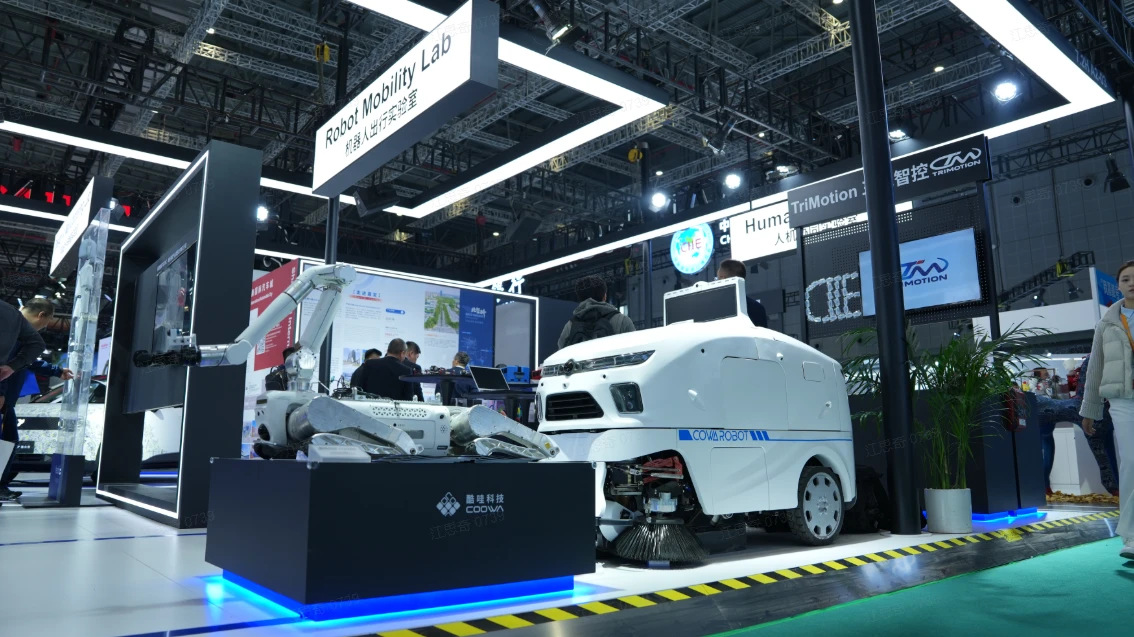
D0 基于 Aether 重载四足平台,能够适应楼梯、斜坡、碎石路面等非平整地形;搭配可替换上装模块,可承接市政环卫、末端配送、安防巡检等多样化任务。X1 搭载 Glide 一吨级三轮线控底盘,聚焦人行道、辅道等城市动态空间,实现沿边清扫、障碍物绕行、窄道脱困等作业。二者移动形态、适用场景各不相同,却共用同一套模型底座,直观体现酷哇「一脑多态」的技术思路。
城市作业对机器人的要求远不止单点动作复现。路沿、台阶、临时障碍物随时改变通行条件,清扫这类持续性任务,也要求机器人依照流程稳定推进。酷哇的核心思路,是依靠统一模型底座,让不同硬件本体复用任务理解与环境规划能力,再依托自身结构适配差异化作业。
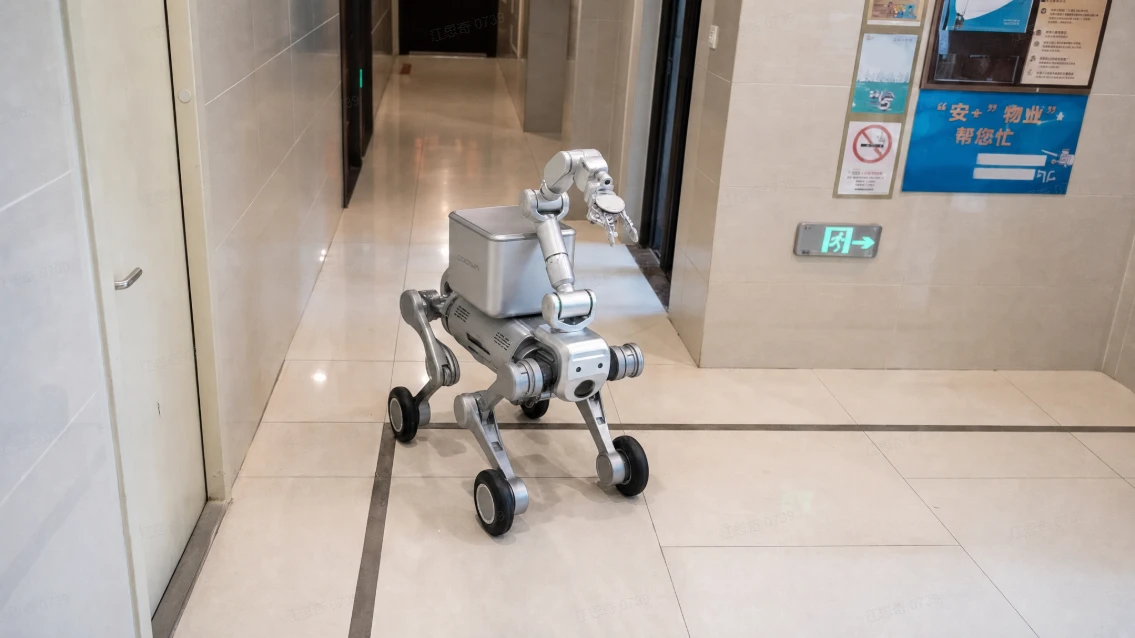
现场还披露了社区配送机器狗 D2。这款产品瞄准社区末端配送,可完成从驿站到住户家门口的导航、行进、抓取与投放,适配小件快递、生鲜、外卖等配送需求,预计 2027 年正式发布,将酷哇的落地场景从市政作业、安防巡检拓展到贴近日常的社区服务。
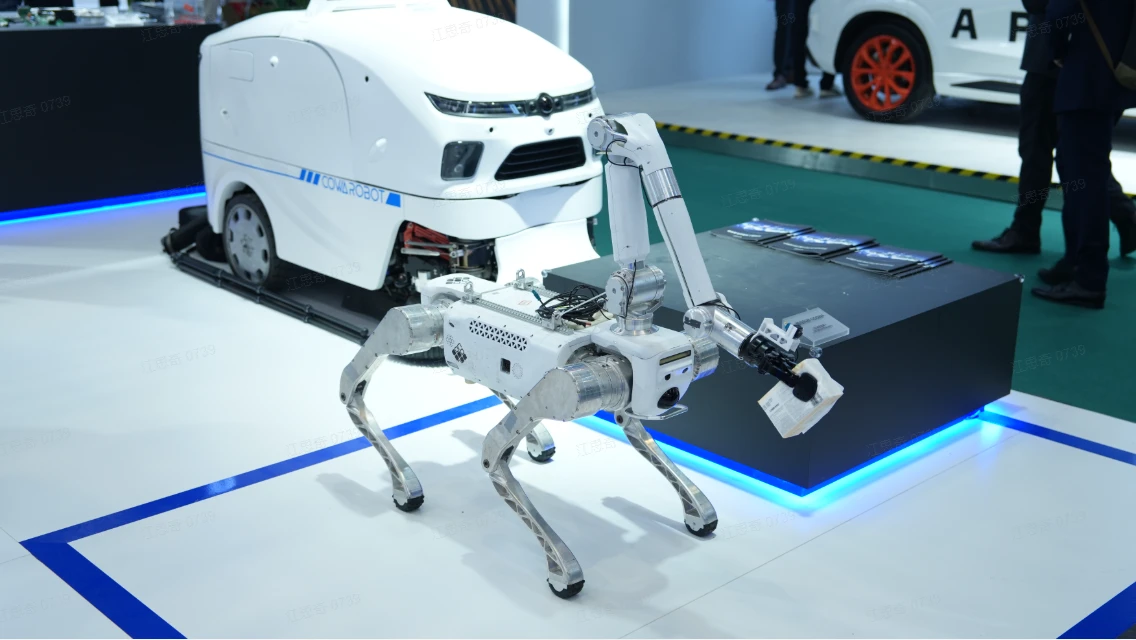
酷哇将这套多机共享智能底座的愿景命名为「RoboCity」。在这一构想下,轮式机器人、无人小巴、四足、人形机器人等设备作为独立的物理智能体(Physical Agent),围绕各类城市任务协同运转。酷哇科技创始人兼 CTO 廖文龙提到,世界模型必须同时读懂物理规则与人类社会逻辑,机器人才能真正落地真实环境、稳定承担工作。