

实时控制
共 10 篇相关内容
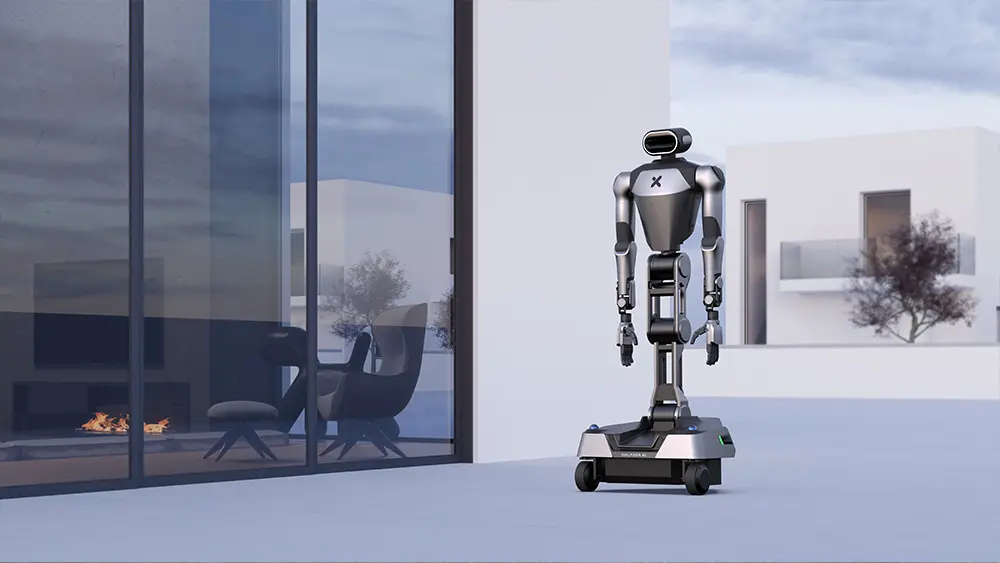
百亿估值后,这家机器人公司推出「最快」世界模型
在机器人落地干活这条路上,世界模型(WM)被很多人认为是上限更高的技术路径,不过在行业逐渐对其范式形成共识之际。星海图团队发布的世界模型研究成果 Fast WAM,让机器人的反应速度大幅提升的同时,也提出了一个非常直接的问题: 「WAM(世…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
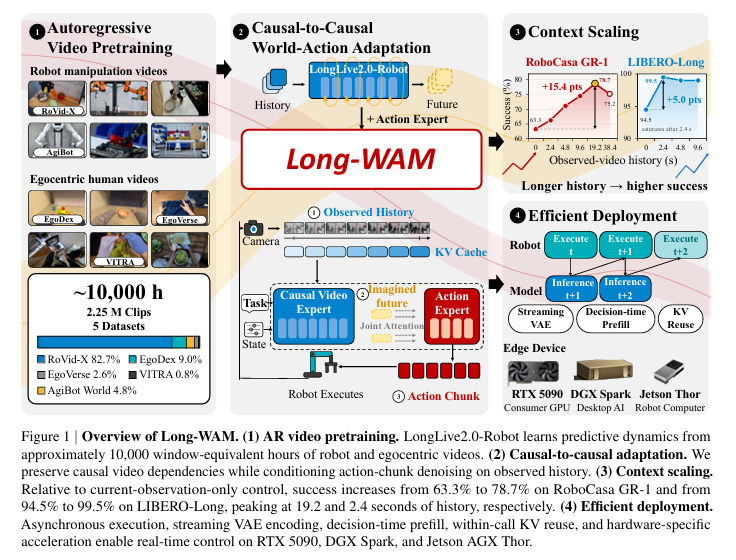
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
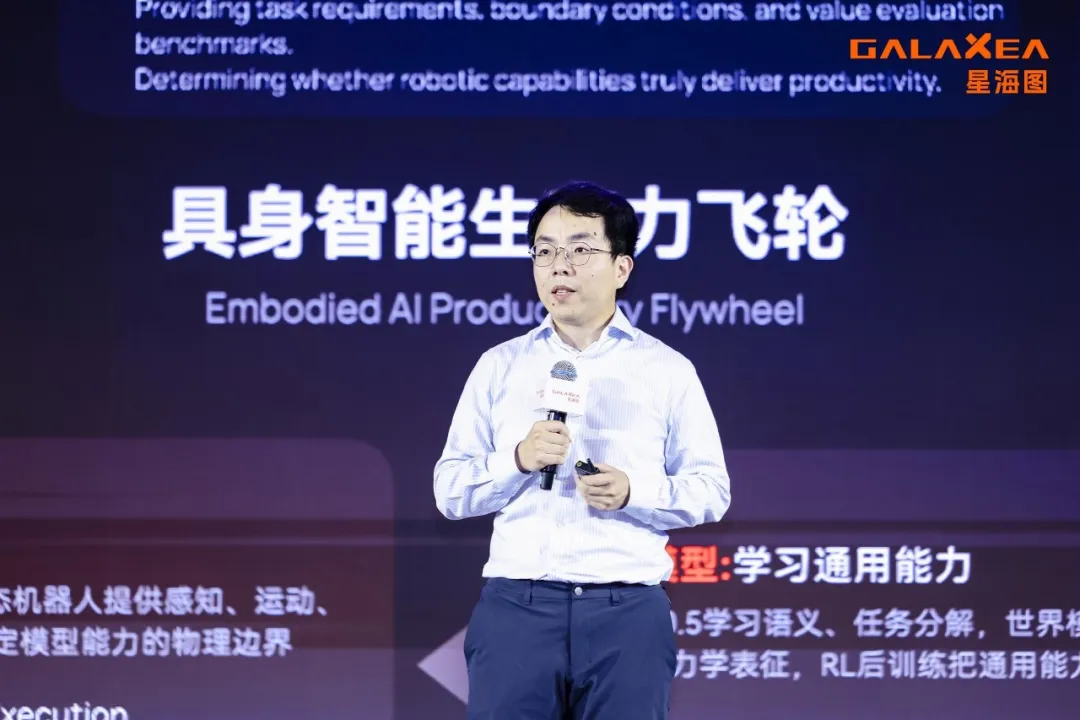
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
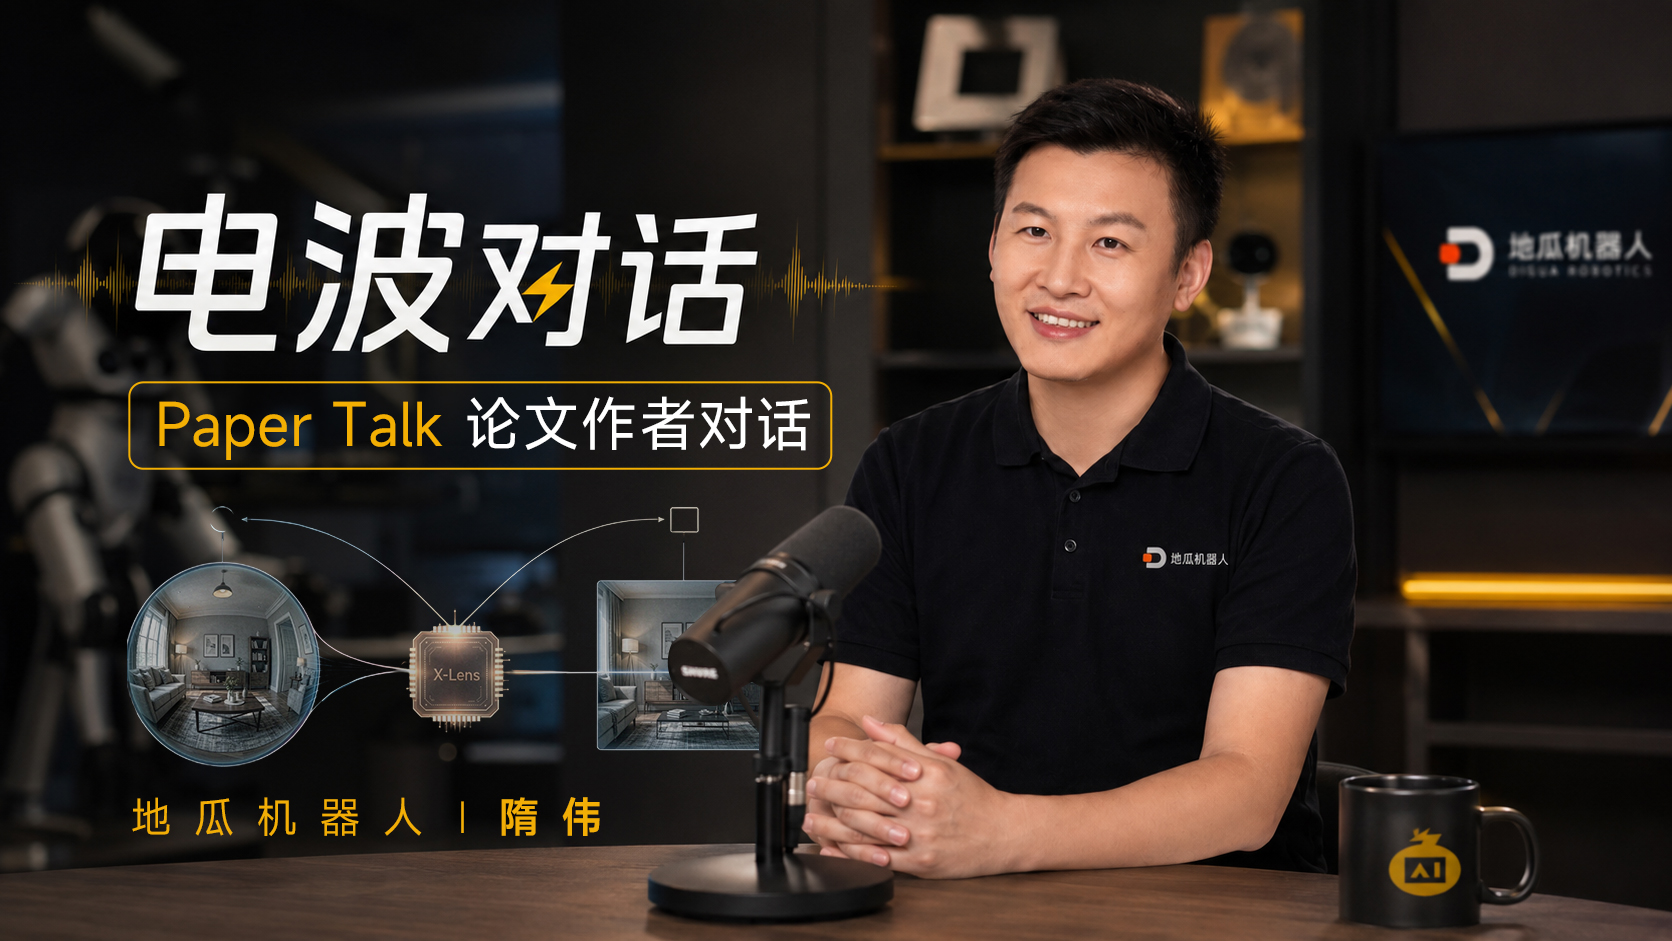
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…
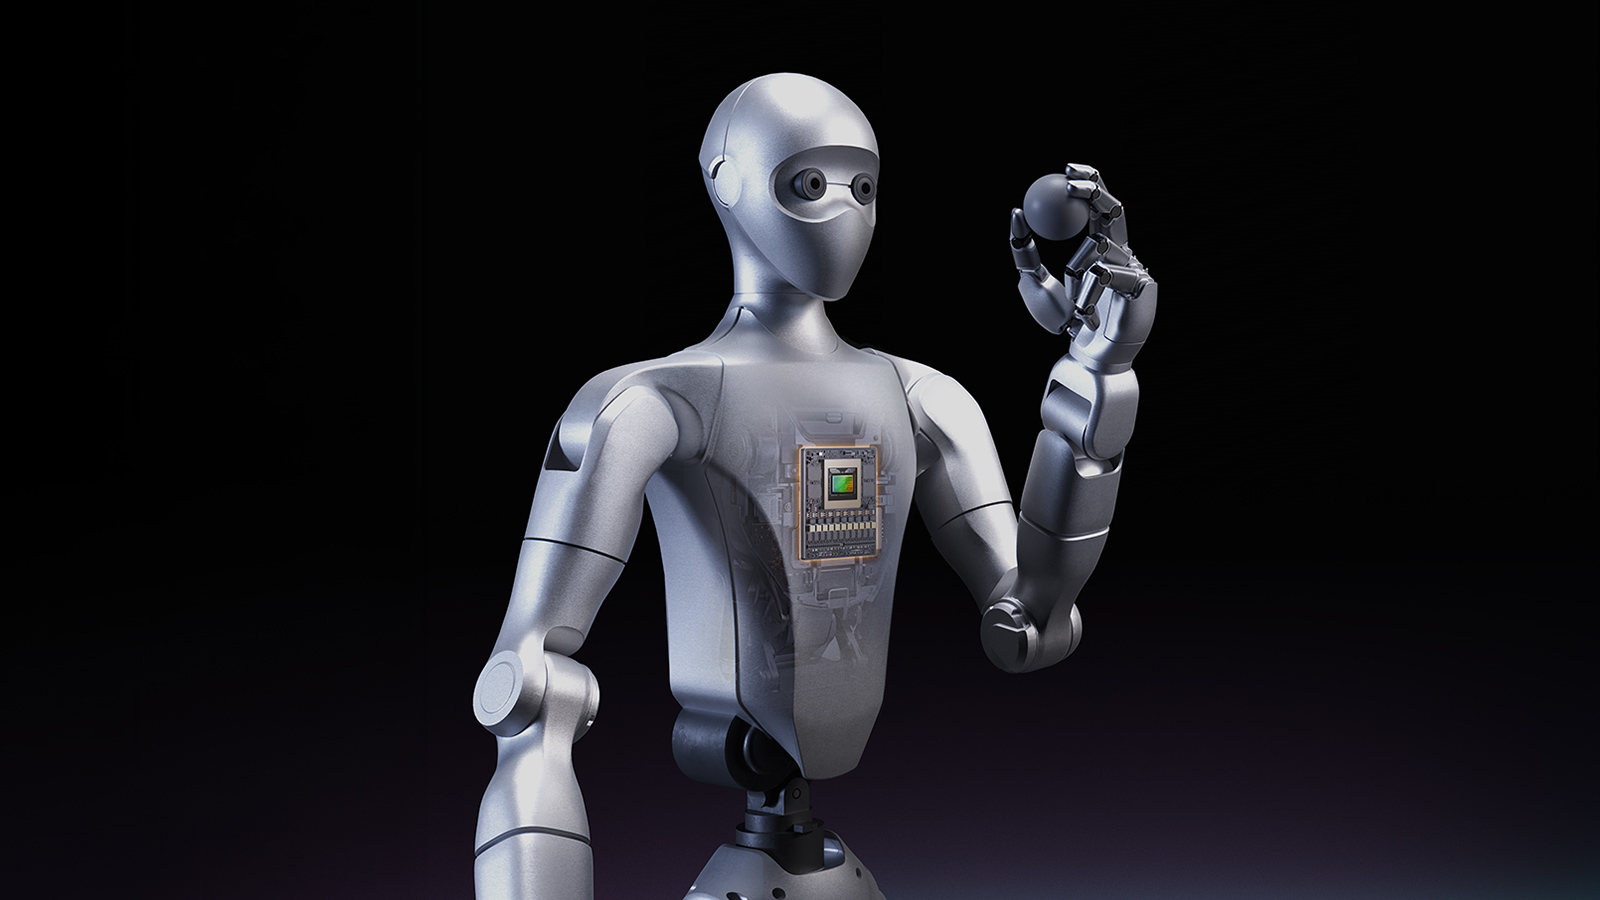
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
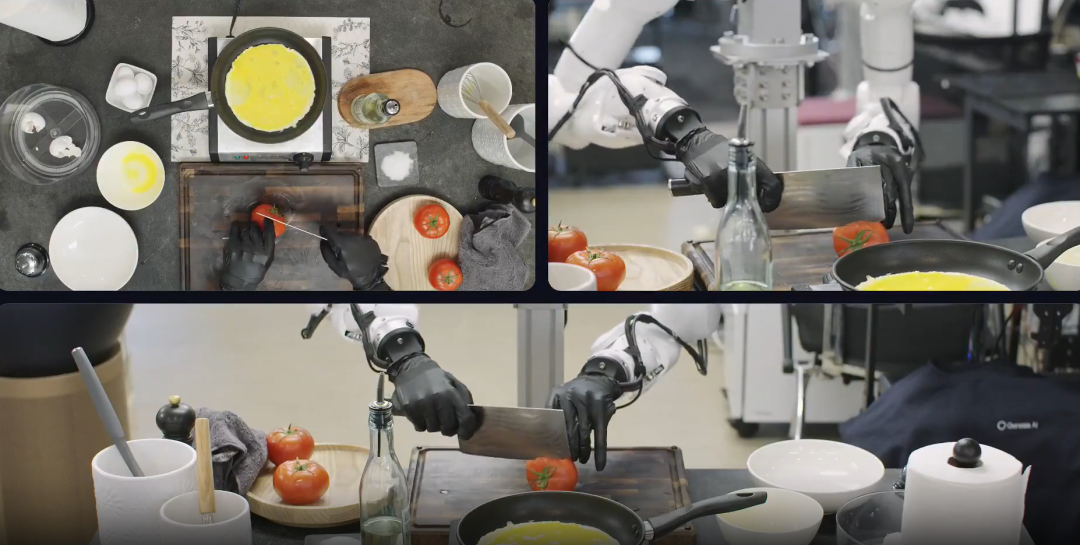
让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…
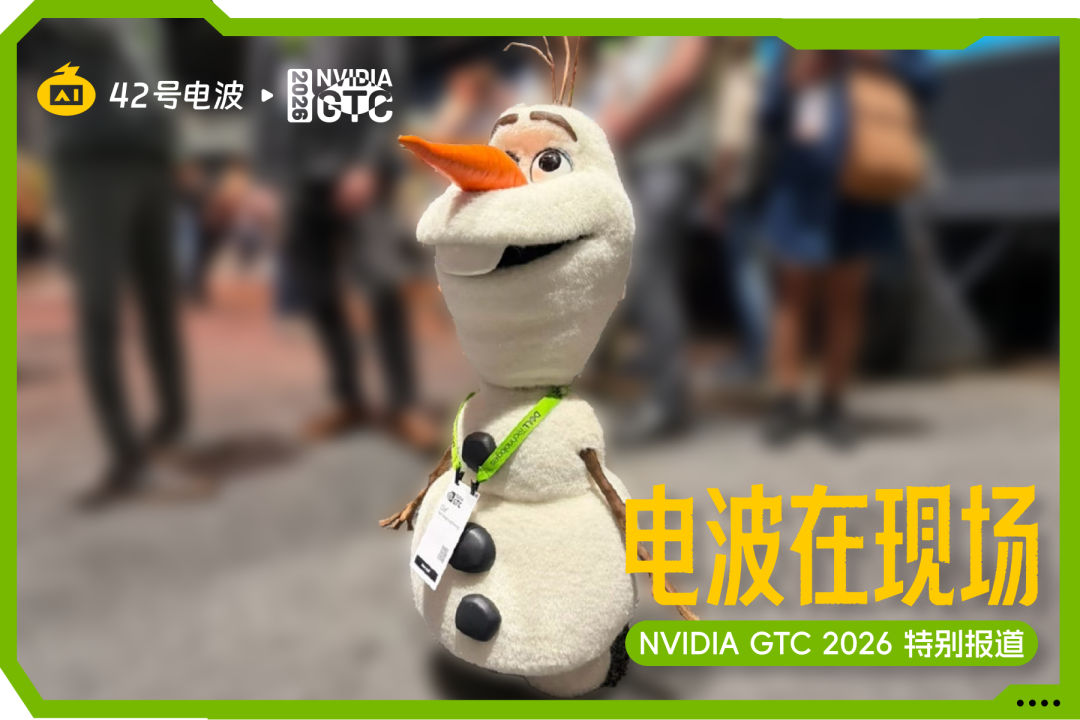
机器人正在抛弃语言?GTC 2026 给出的真实答案
在这次 GTC 2026 上,黄仁勋在演讲中带来了迪士尼的经典 IP 雪宝机器人,来跟大家现场互动。 而雪宝的背后,其实也隐藏了英伟达面向机器人的一整套技术更新,包括新版 Isaac Platform、多模态基础模型,以及进一步强化仿真与现…