

提出
共 91 篇相关内容
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
半年狂揽 4 亿美元的逐际动力,按下上市快进键
具身智能赛道的百亿独角兽,再添一员猛将。 7 月 14 日,通用人形机器人公司逐际动力宣布完成 Pre IPO 轮融资,融资金额近 2 亿美元,投后估值达 150 亿元。在过去的半年时间里,逐际动力已经累计完成 4 亿美元融资。 同时,这也…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
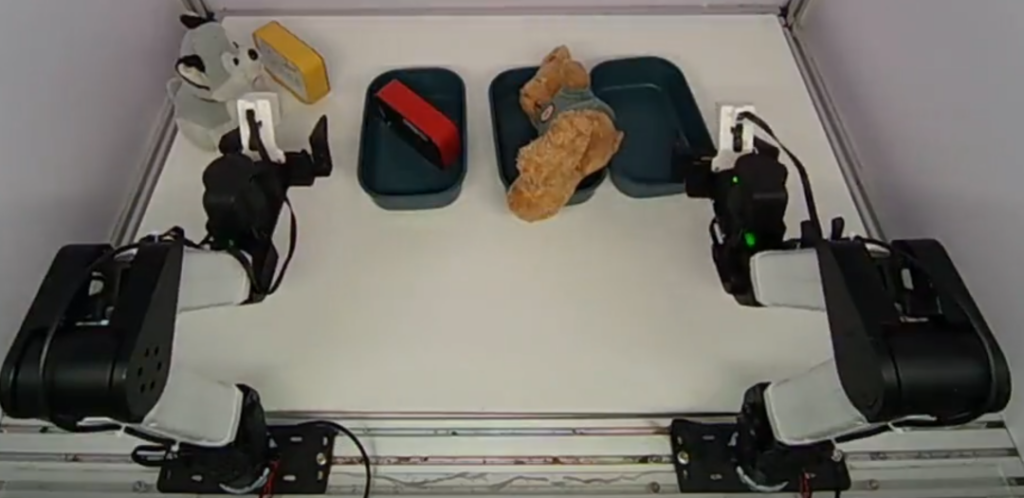
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
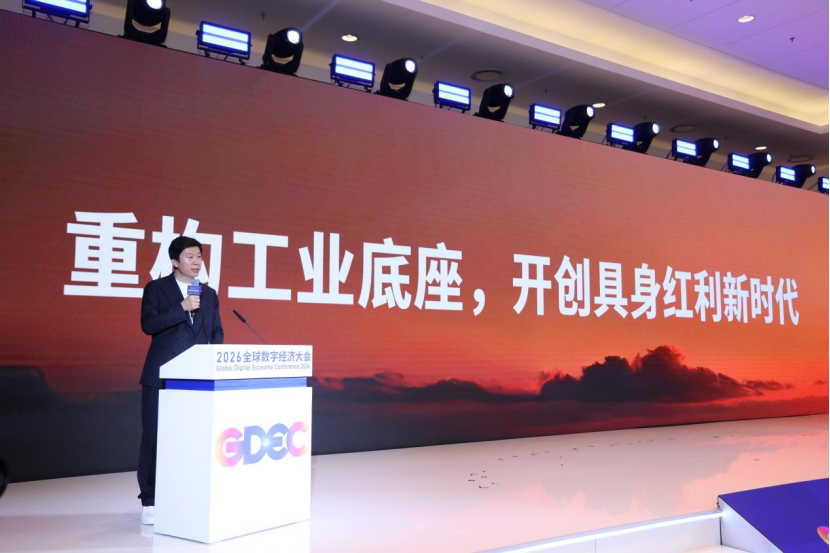
小雨智造乔忠良首提「具身红利」,三大技术发布与首款焊接机器人同步落地
2026 年 7 月 2 日至 4 日,由北京市人民政府与新华通讯社联合主办的「2026 全球数字经济大会」在北京国家会议中心举行。全栈式工业具身智能公司小雨智造首次公开亮相,创始人兼 CEO 乔忠良出席主论坛,并在 7 月 3 日的「数字…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
不愿只做车企的理想,如今选择做 AI
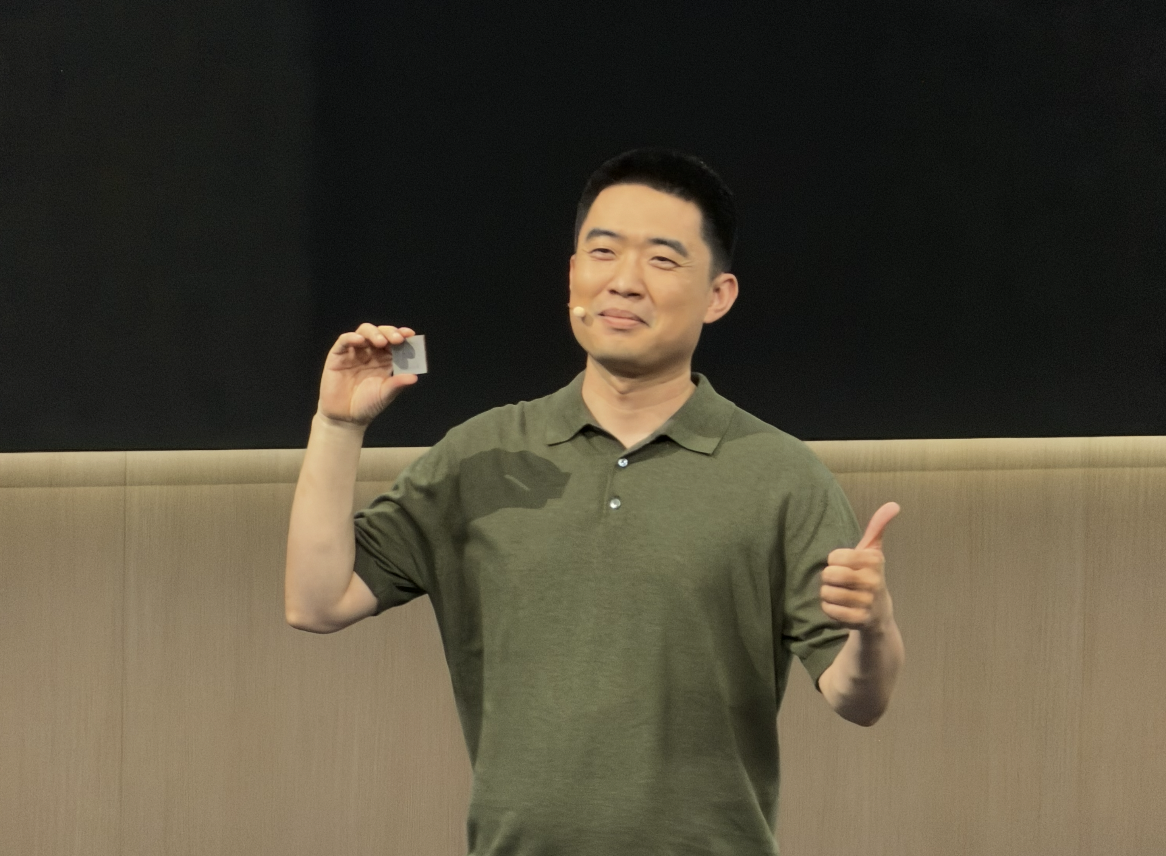
看完这场 Livis Day,我最直接的感受是:理想正在变得越来越不像一家传统车企了。 当然,它不是贬义。 如果把时间往前倒几年,我们熟悉的理想,还是那家把家庭需求拆得极细的公司。它会认真告诉你为什么一台车要有冰箱、彩电、大沙发,为什么二排…
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
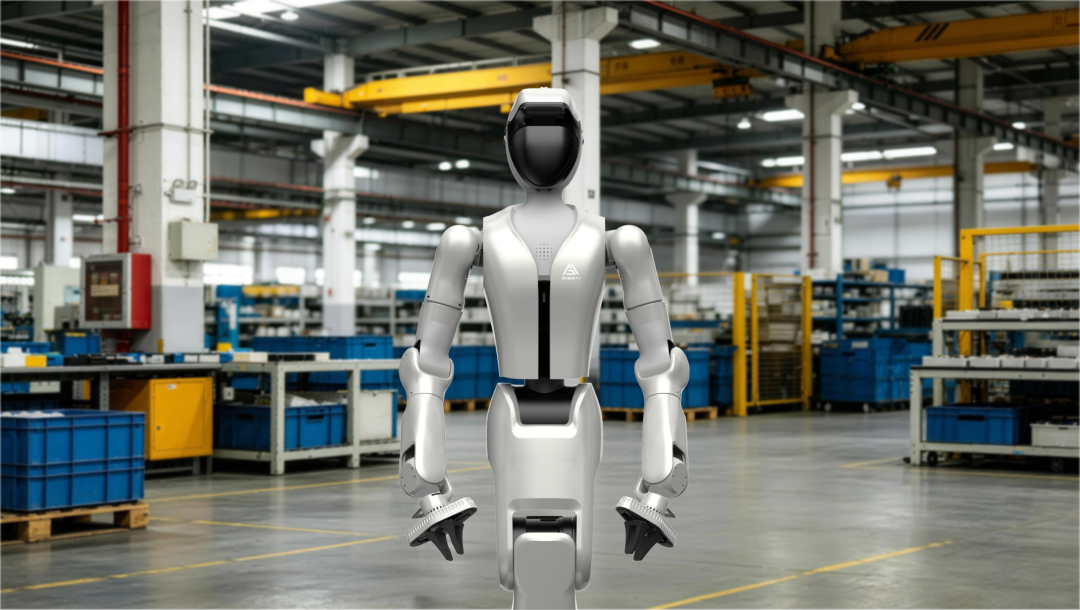
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
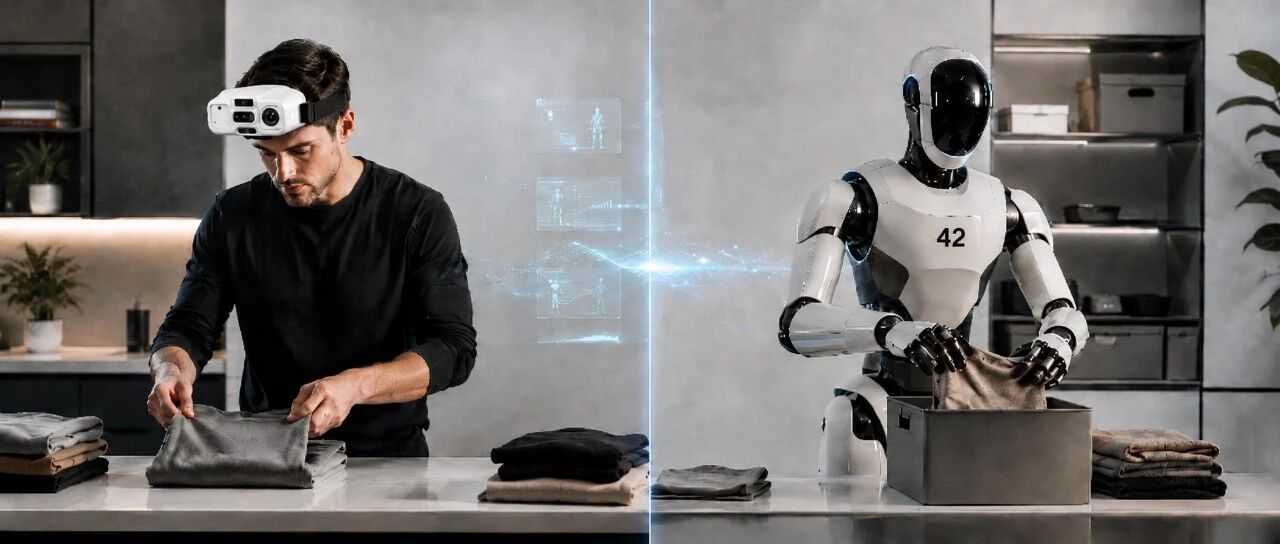
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…