

提出
共 91 篇相关内容
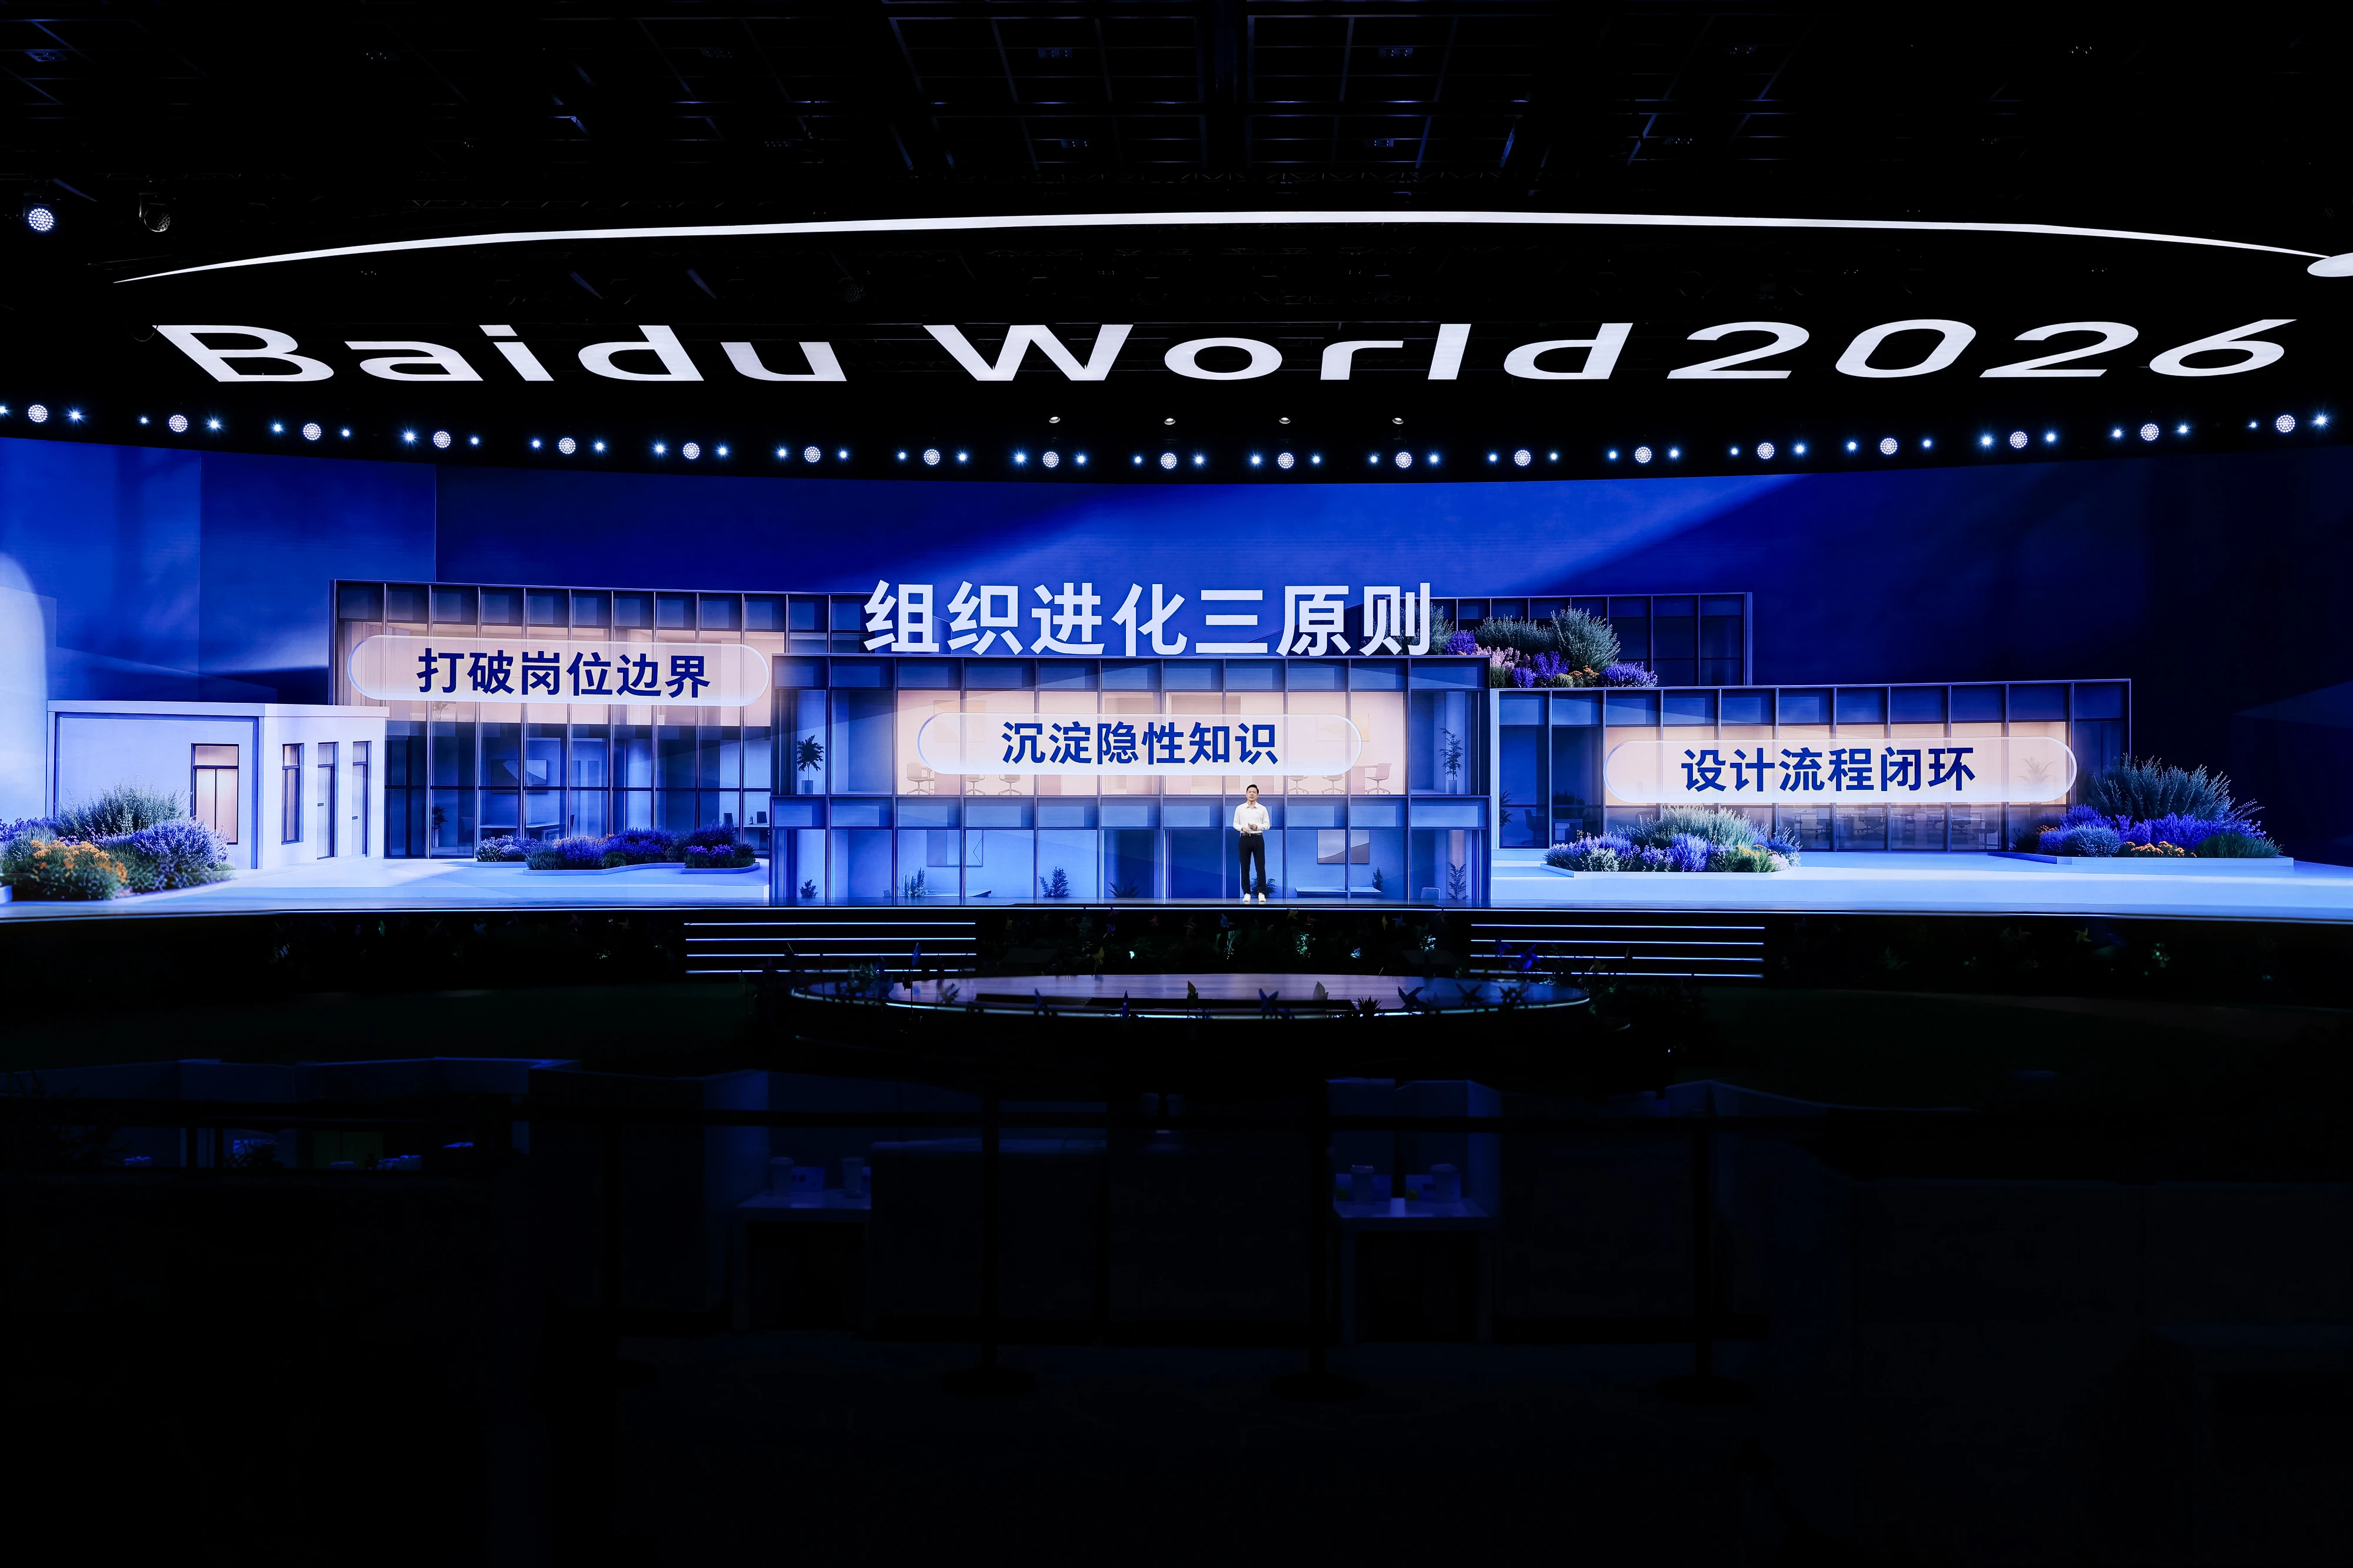
百度世界 2026 发布多项 AI 产品,李彦宏提出「组织进化三原则」
11 月 12 日,百度世界 2026 在北京举办。百度创始人李彦宏在开幕式上提出,人工智能的下一幕是「智能组织」,并首次提出「组织进化三原则」:打破岗位边界、沉淀隐性知识、设计流程闭环。 当天,百度推出大模型交易平台「词元所」,发布文心 …
机器人 97% 的时间都在等大模型,星海图赵行谈破解实时性难题|CoRL 2026
11 月 9 日,CoRL 2026 机器人学习大会在美国得克萨斯州奥斯汀举行。当地时间 9:30 – 10:00,大会举行首场早期职业主旨演讲。 清华大学交叉信息研究院助理教授、星海图联合创始人兼首席科学家赵行,以「Organizing …
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
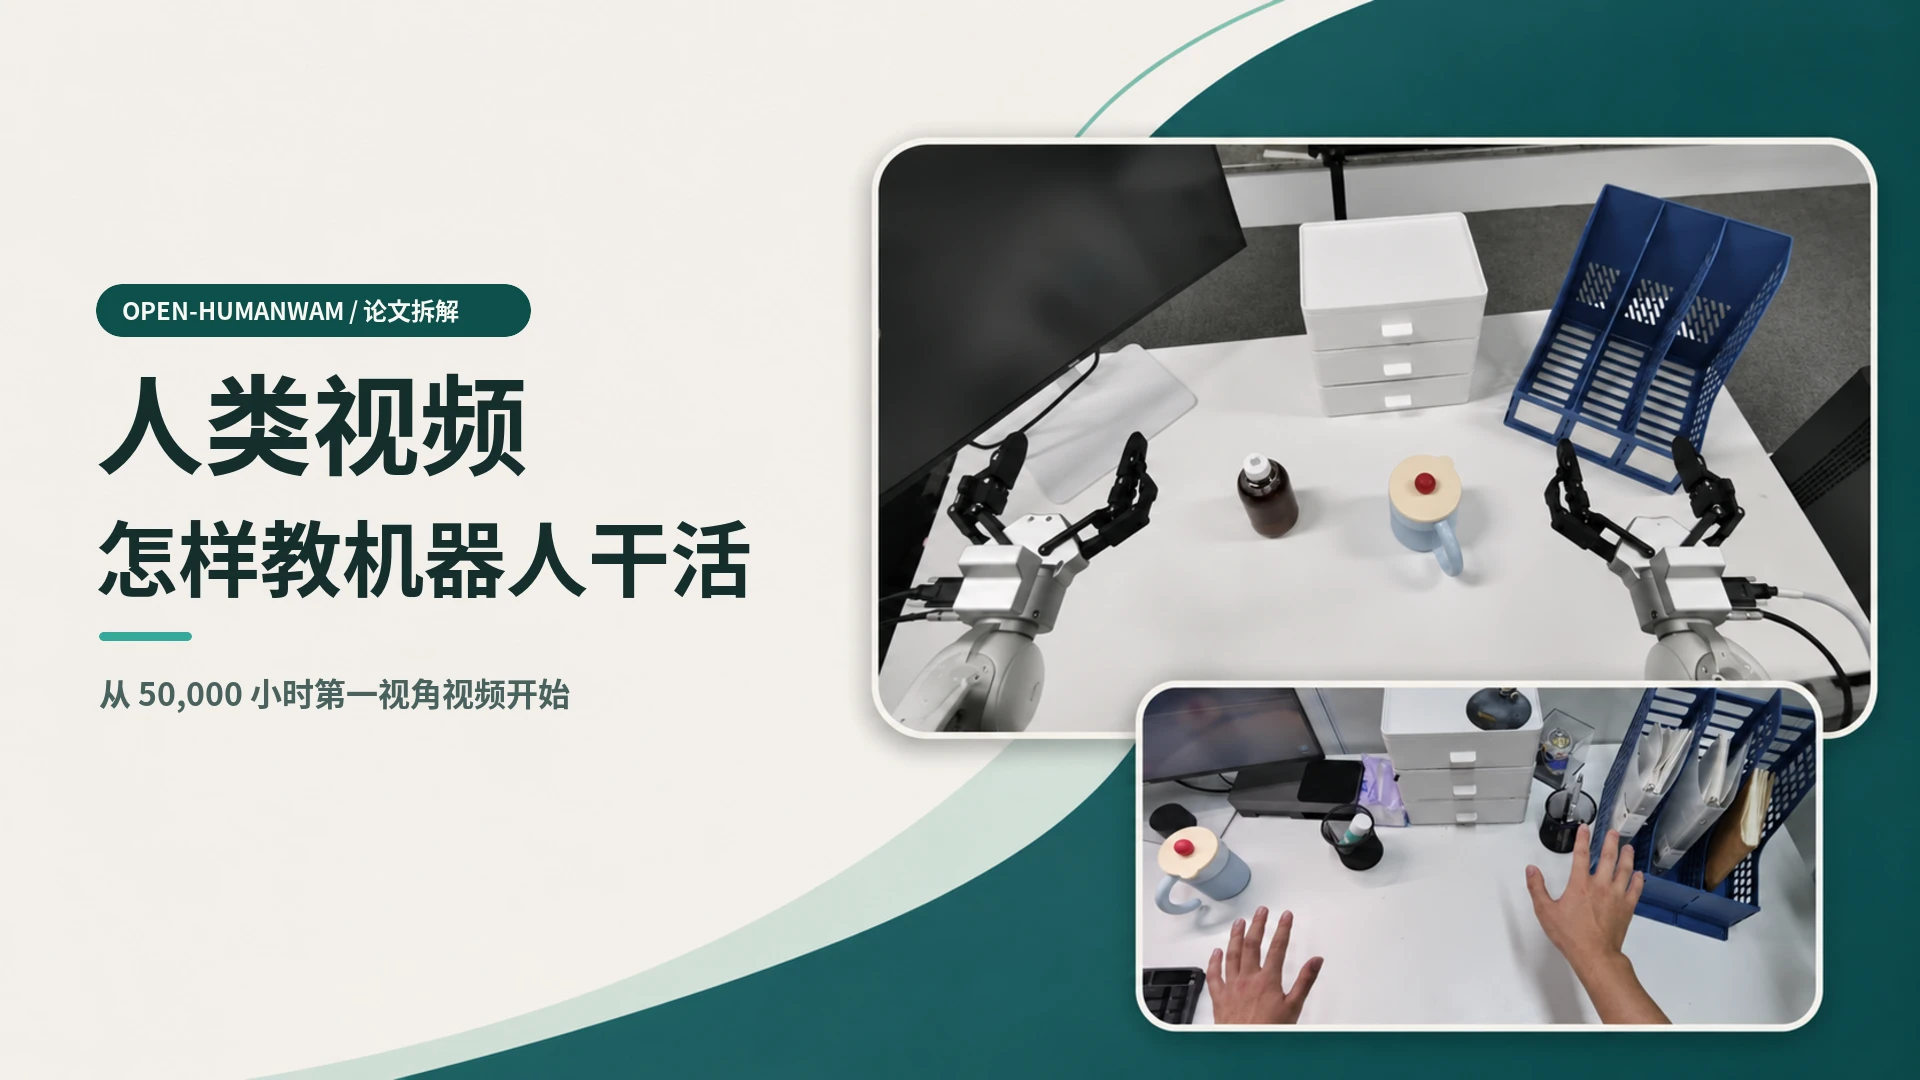
北大团队提出 Open-HumanWAM,纯人数据训出机器人底座
人类视频里有大量拿取、收纳和整理的过程,机器人怎样从这些视频里学到能用的操作经验? 11 月 5 日,北京大学联合新加坡国立大学、麻省理工学院、加州大学圣迭戈分校与英伟达发表论文《Open HumanWAM: An Open Recipe …
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
苹果把人形感知写进仿真,HALO 或零样本入户
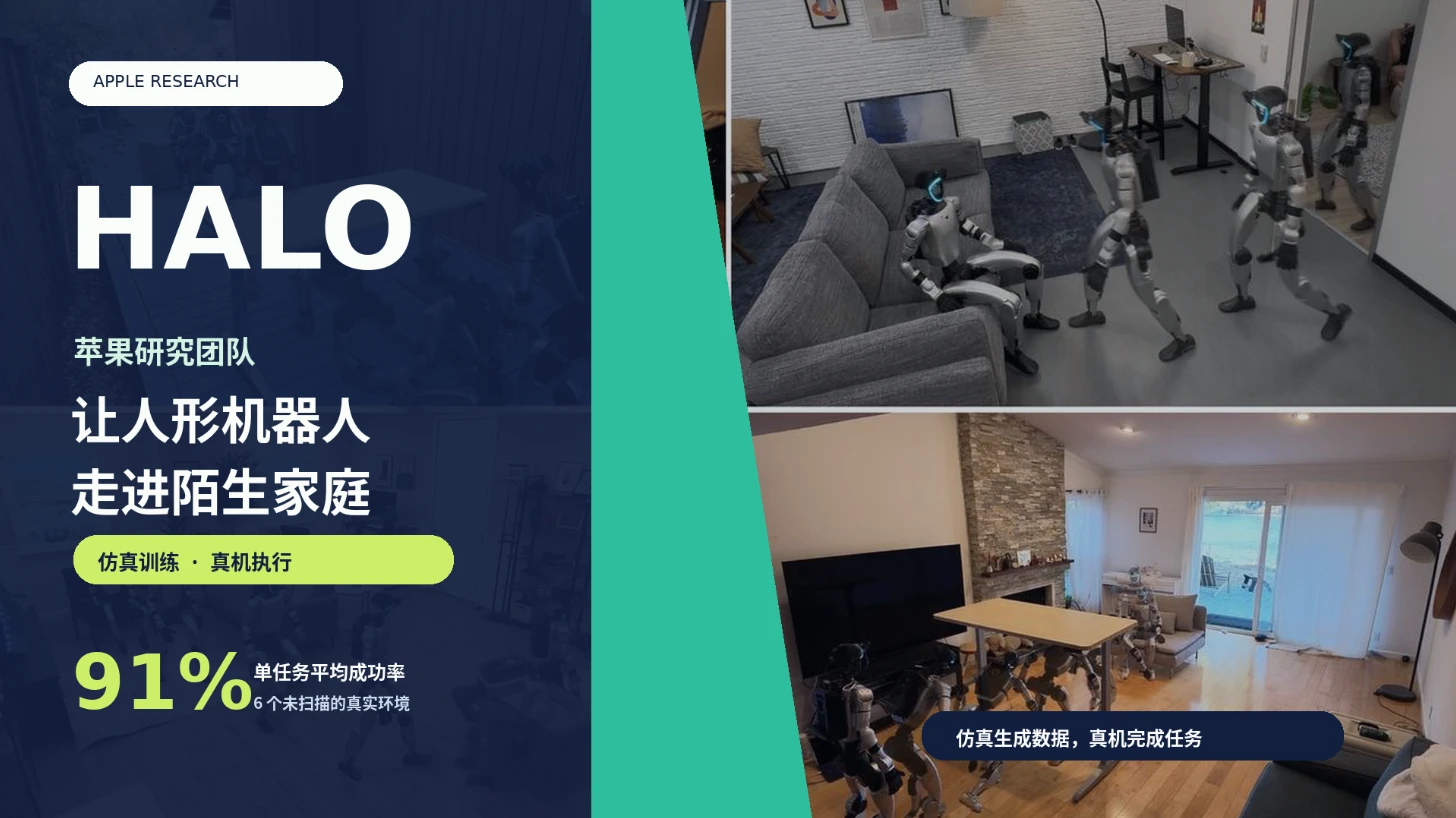
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …
百万小时背后,数据生意正在重新分工
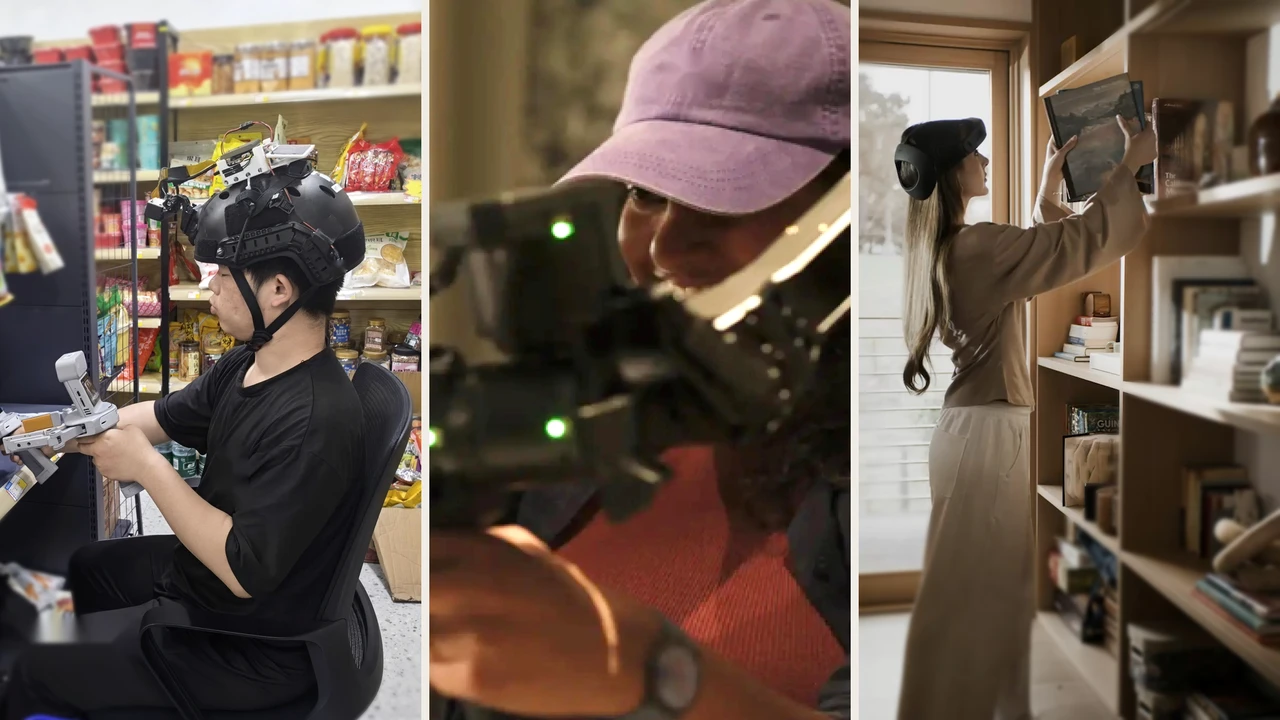
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
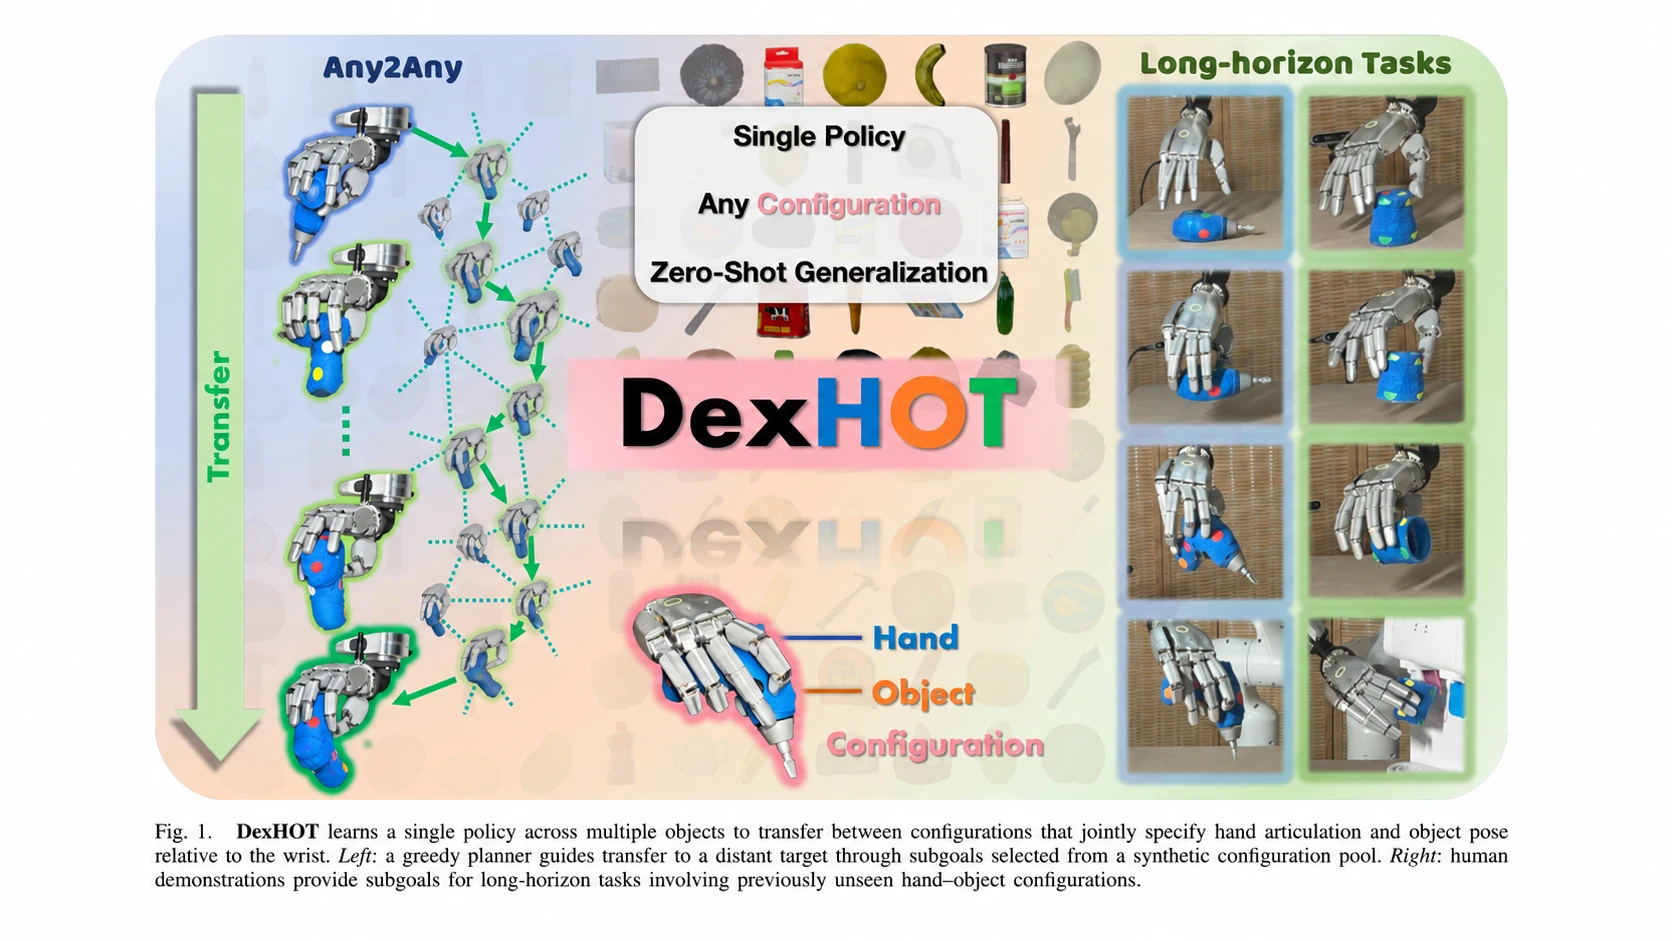
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
LiberAI 发布 Liber-0,打通人类动作经验到机器人
11 月 4 日,物理世界模型初创公司 LiberAI 正式发布世界动作模型 Liber 0。 根据官方信息,Liber 0 在超 220 万小时的人类经验数据上完成预训练。团队采用 GPT 6 提出的 60 项操作任务做零样本评测:任务分…
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
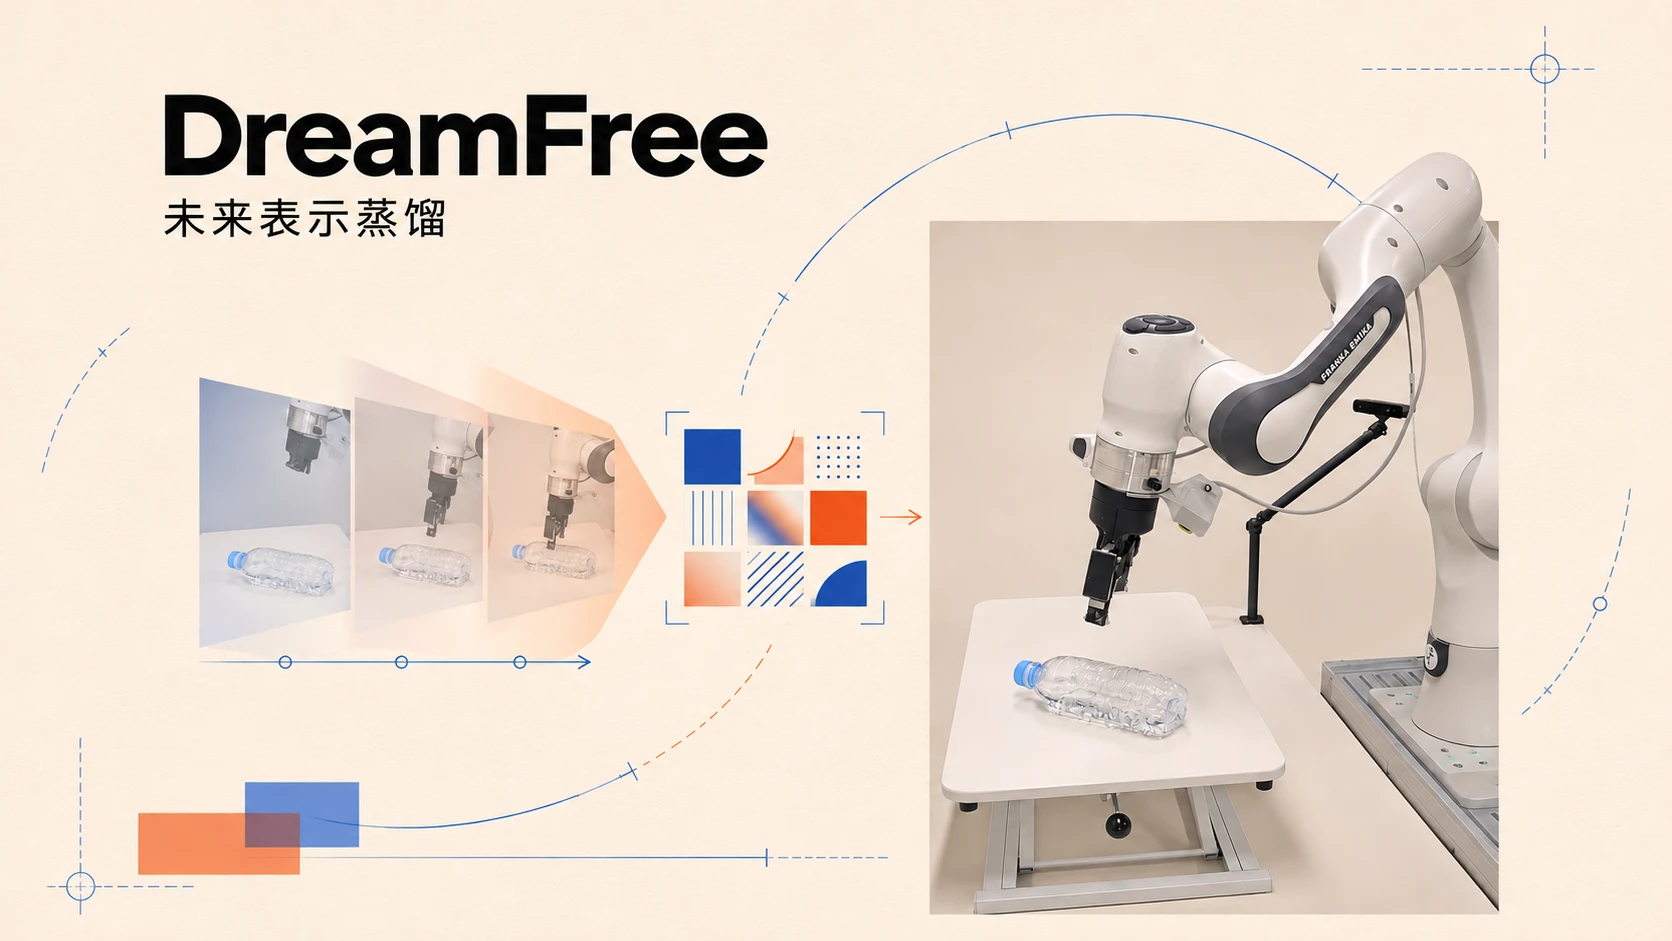
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…
下载破 220 万,蚂蚁灵波 LingBot 亮相乌镇峰会
11 月 2 日至 5 日,2026 世界互联网大会乌镇峰会在浙江乌镇举办,本届大会主题为「开源开放 共建共享 —— 携手构建网络空间命运共同体」。 据封面新闻报道,蚂蚁集团旗下具身智能公司蚂蚁灵波,携全栈开源的机器人通用大脑亮相本次峰会,…
清华团队提出 Utility-WAM,按需启用未来视频做机器人动作规划
把「先想几帧未来画面,再出动作」写进策略,是具身智能近两年很受关注的技术路线。机器人可以在模型内部推演后续场景画面,让动作规划获得动态前瞻能力,理论上更适配长程、多阶段任务。 但是,预测未来画面会改动模型输出的动作,改动有好有坏,正负效果互…