

表征
共 44 篇相关内容
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…

2030 年千亿营收目标背后,智元真正想做的是什么?
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…
不做机器人本体,这家公司却拿了 385 亿估值,它赌的是操作系统
最近,美国具身智能公司 Physical Intelligence 的联合创始人 Sergey Levine 参加了播客节目《Invest Like The Best》,在 1 个多小时的访谈中,Sergey Levine 就机器人模型路线…
百亿估值后,这家机器人公司推出「最快」世界模型
在机器人落地干活这条路上,世界模型(WM)被很多人认为是上限更高的技术路径,不过在行业逐渐对其范式形成共识之际。星海图团队发布的世界模型研究成果 Fast WAM,让机器人的反应速度大幅提升的同时,也提出了一个非常直接的问题: 「WAM(世…
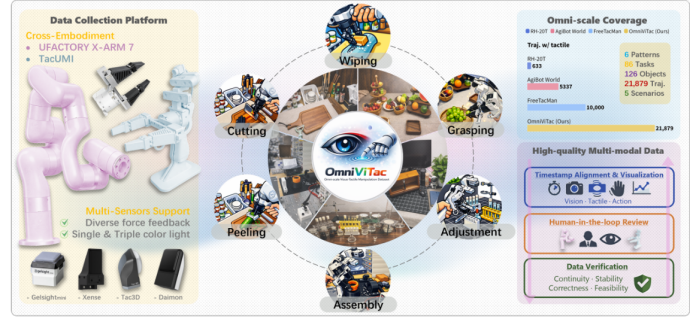
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…
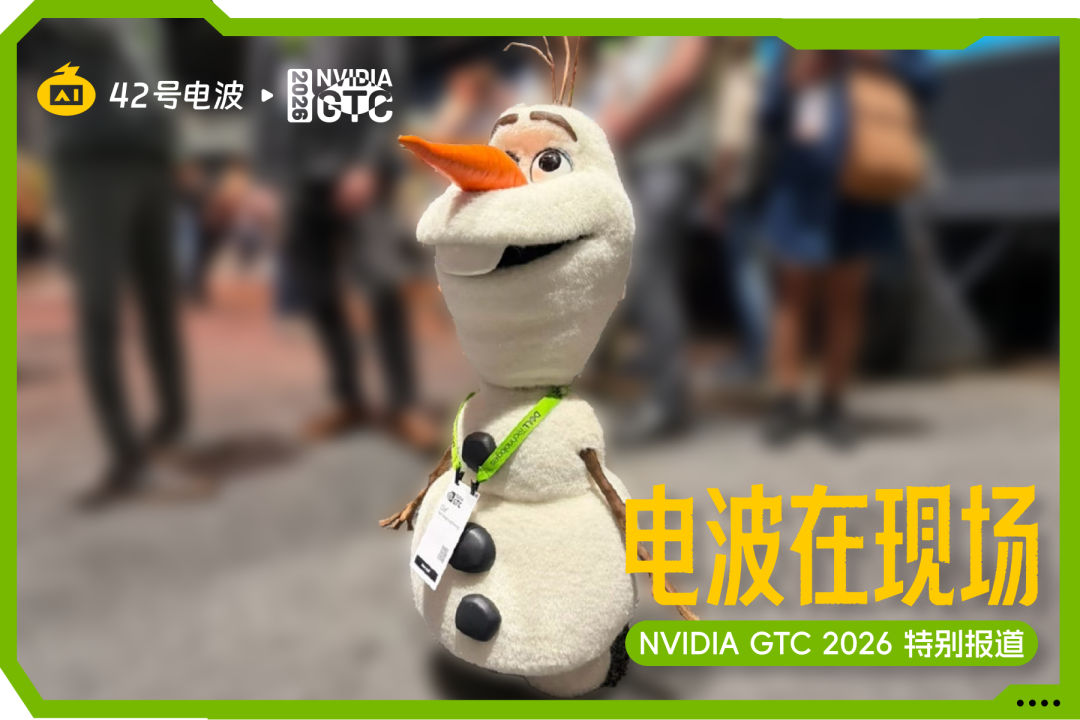
机器人正在抛弃语言?GTC 2026 给出的真实答案
在这次 GTC 2026 上,黄仁勋在演讲中带来了迪士尼的经典 IP 雪宝机器人,来跟大家现场互动。 而雪宝的背后,其实也隐藏了英伟达面向机器人的一整套技术更新,包括新版 Isaac Platform、多模态基础模型,以及进一步强化仿真与现…
Figure 创始人 Brett Adcock:我们至少领先其他机器人公司 1 到 2 年
在最近旧金山举办的全球顶级科技大会 Dreamforce 上,Figure 创始人 Brett Adcock 接受了深入访谈,这也是他在发布新品 Figure 03 后首次在大型活动中发表自己的观点。 在 Figure 第一代到第三代机器人…

1X AI 副总裁 Eric Jang:能跳舞的机器人很酷,但只能在家里跳没用
只会跳舞的机器人没用? 近日,成立于挪威的机器人初创公司 1X AI 副总裁 Eric Jang 与海外媒体 The Humanoid Hub 进行了一次深入访谈。 在访谈当中,Eric Jang 既表达了对特斯拉、宇树、众擎等公司机器人的…