

轨迹
共 62 篇相关内容

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
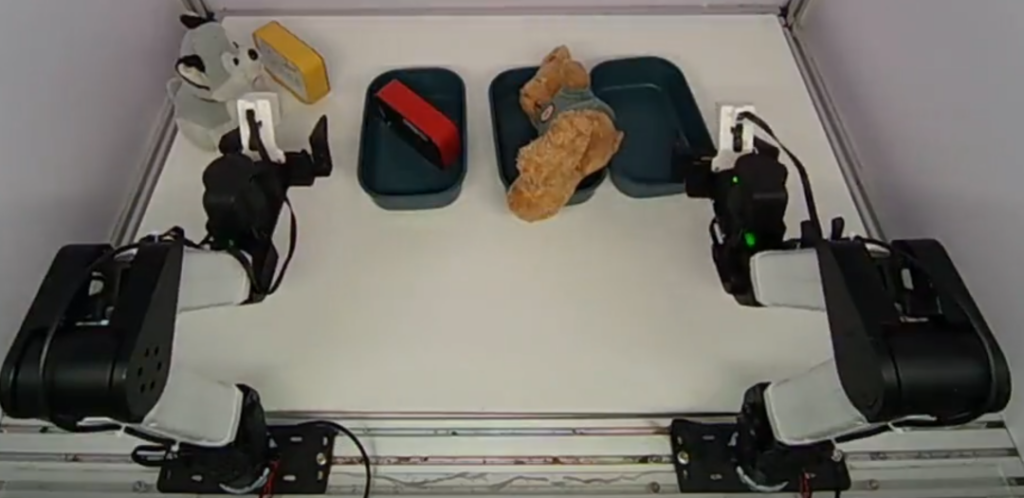
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
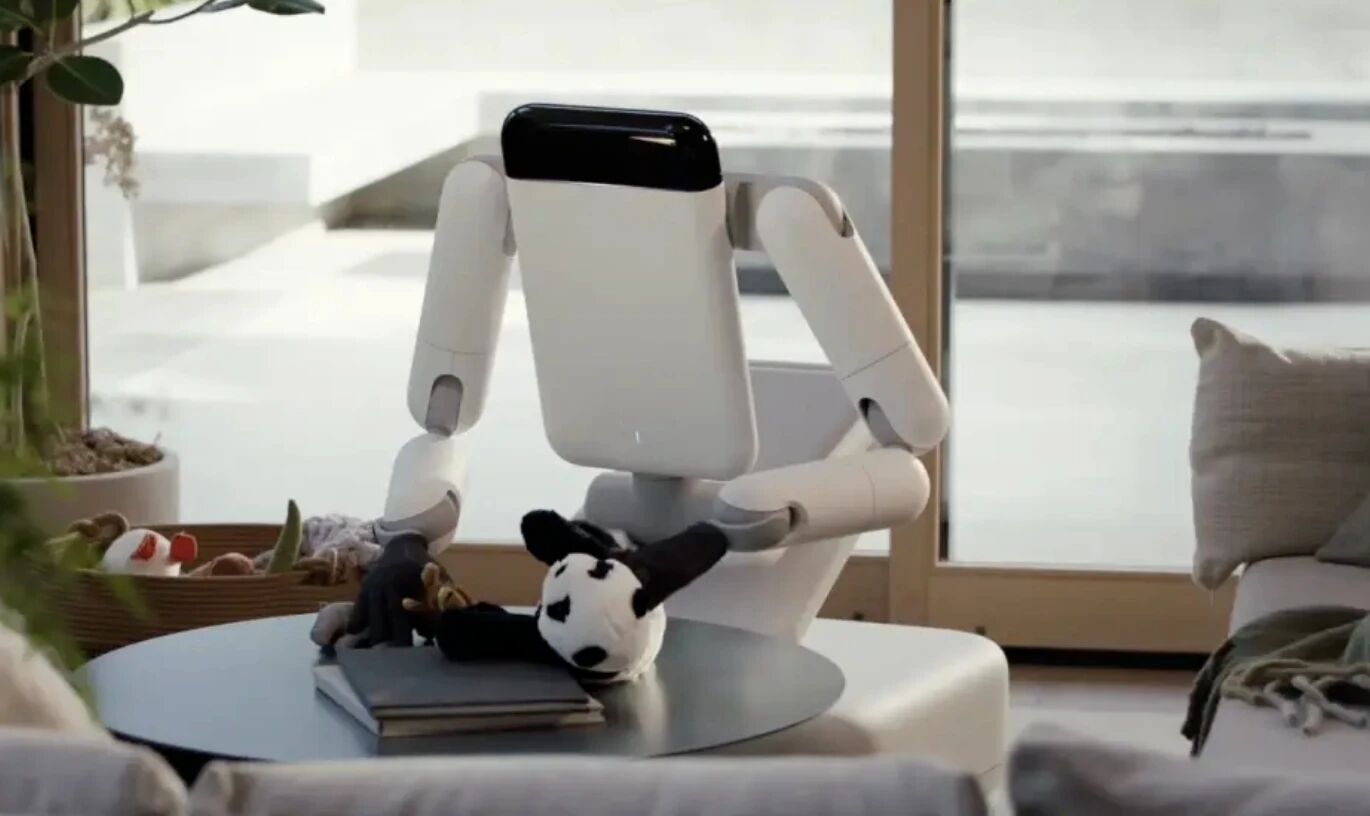
Genesis AI 发布 Eno:机器人商业化,可能不需要先长得像人
Genesis AI 发布了它的第一款通用机器人 Eno。 这不是一台传统意义上的人形机器人。它没有头,也没有两条腿,而是采用轮式底盘、双臂和一组三段式可折叠躯干。 如果只看第一眼,Eno 最容易被记住的是外形:身体可以展开,也可以折叠收起…
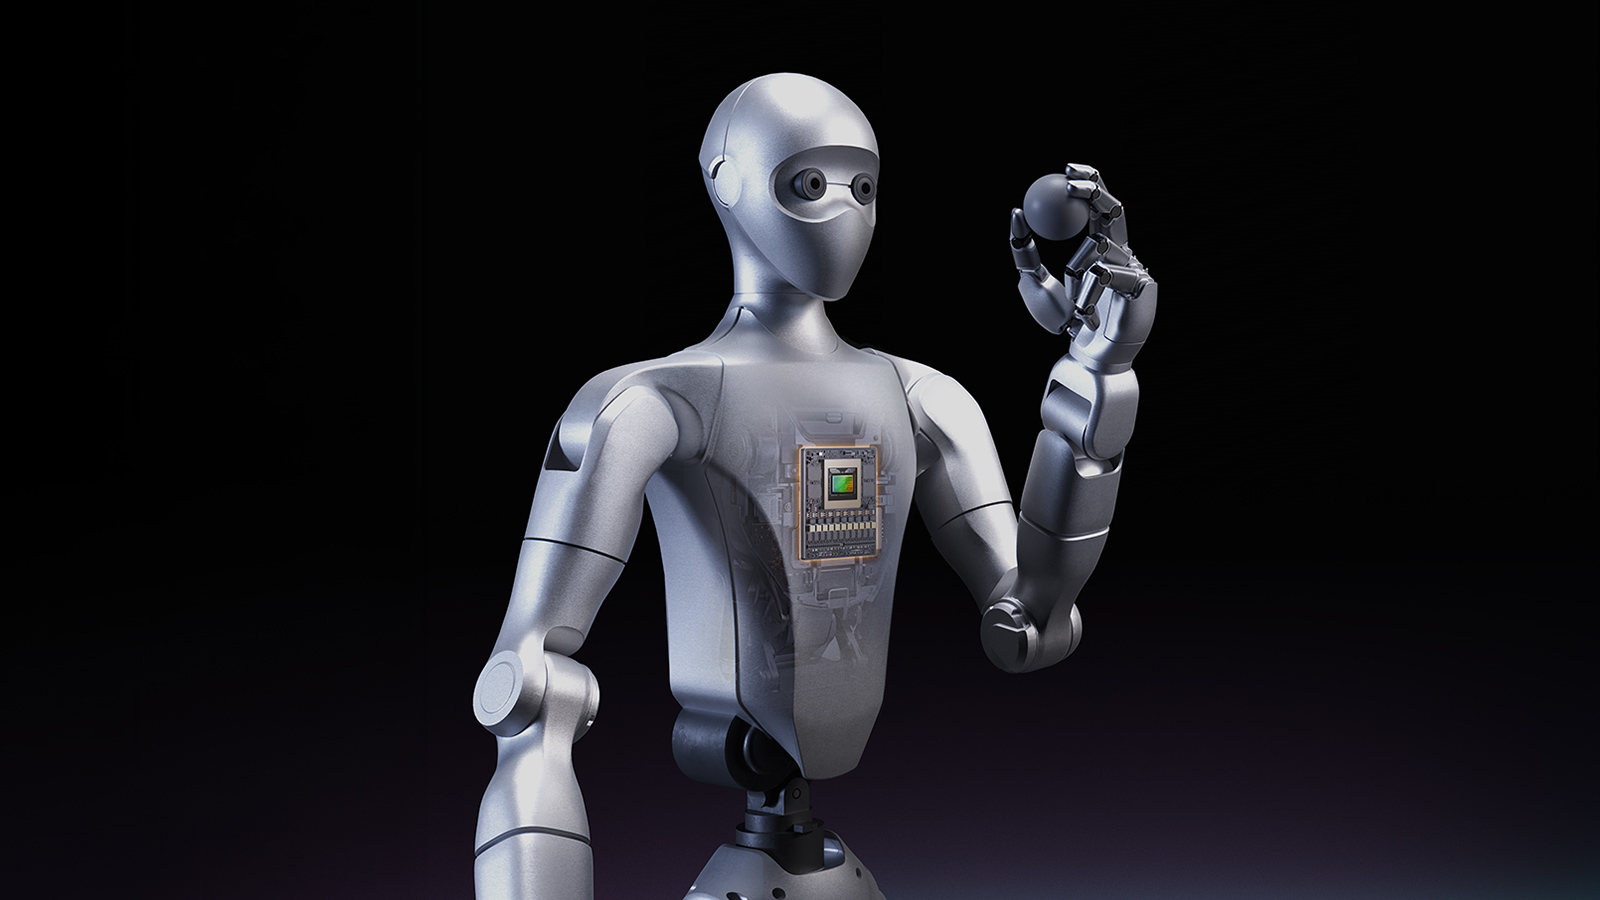
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
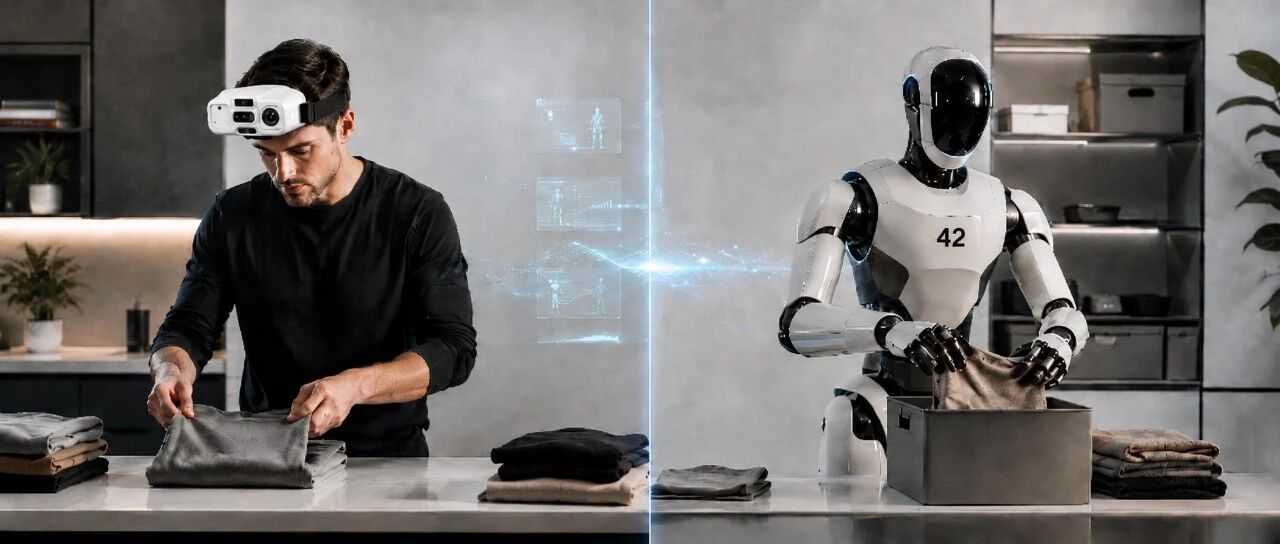
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
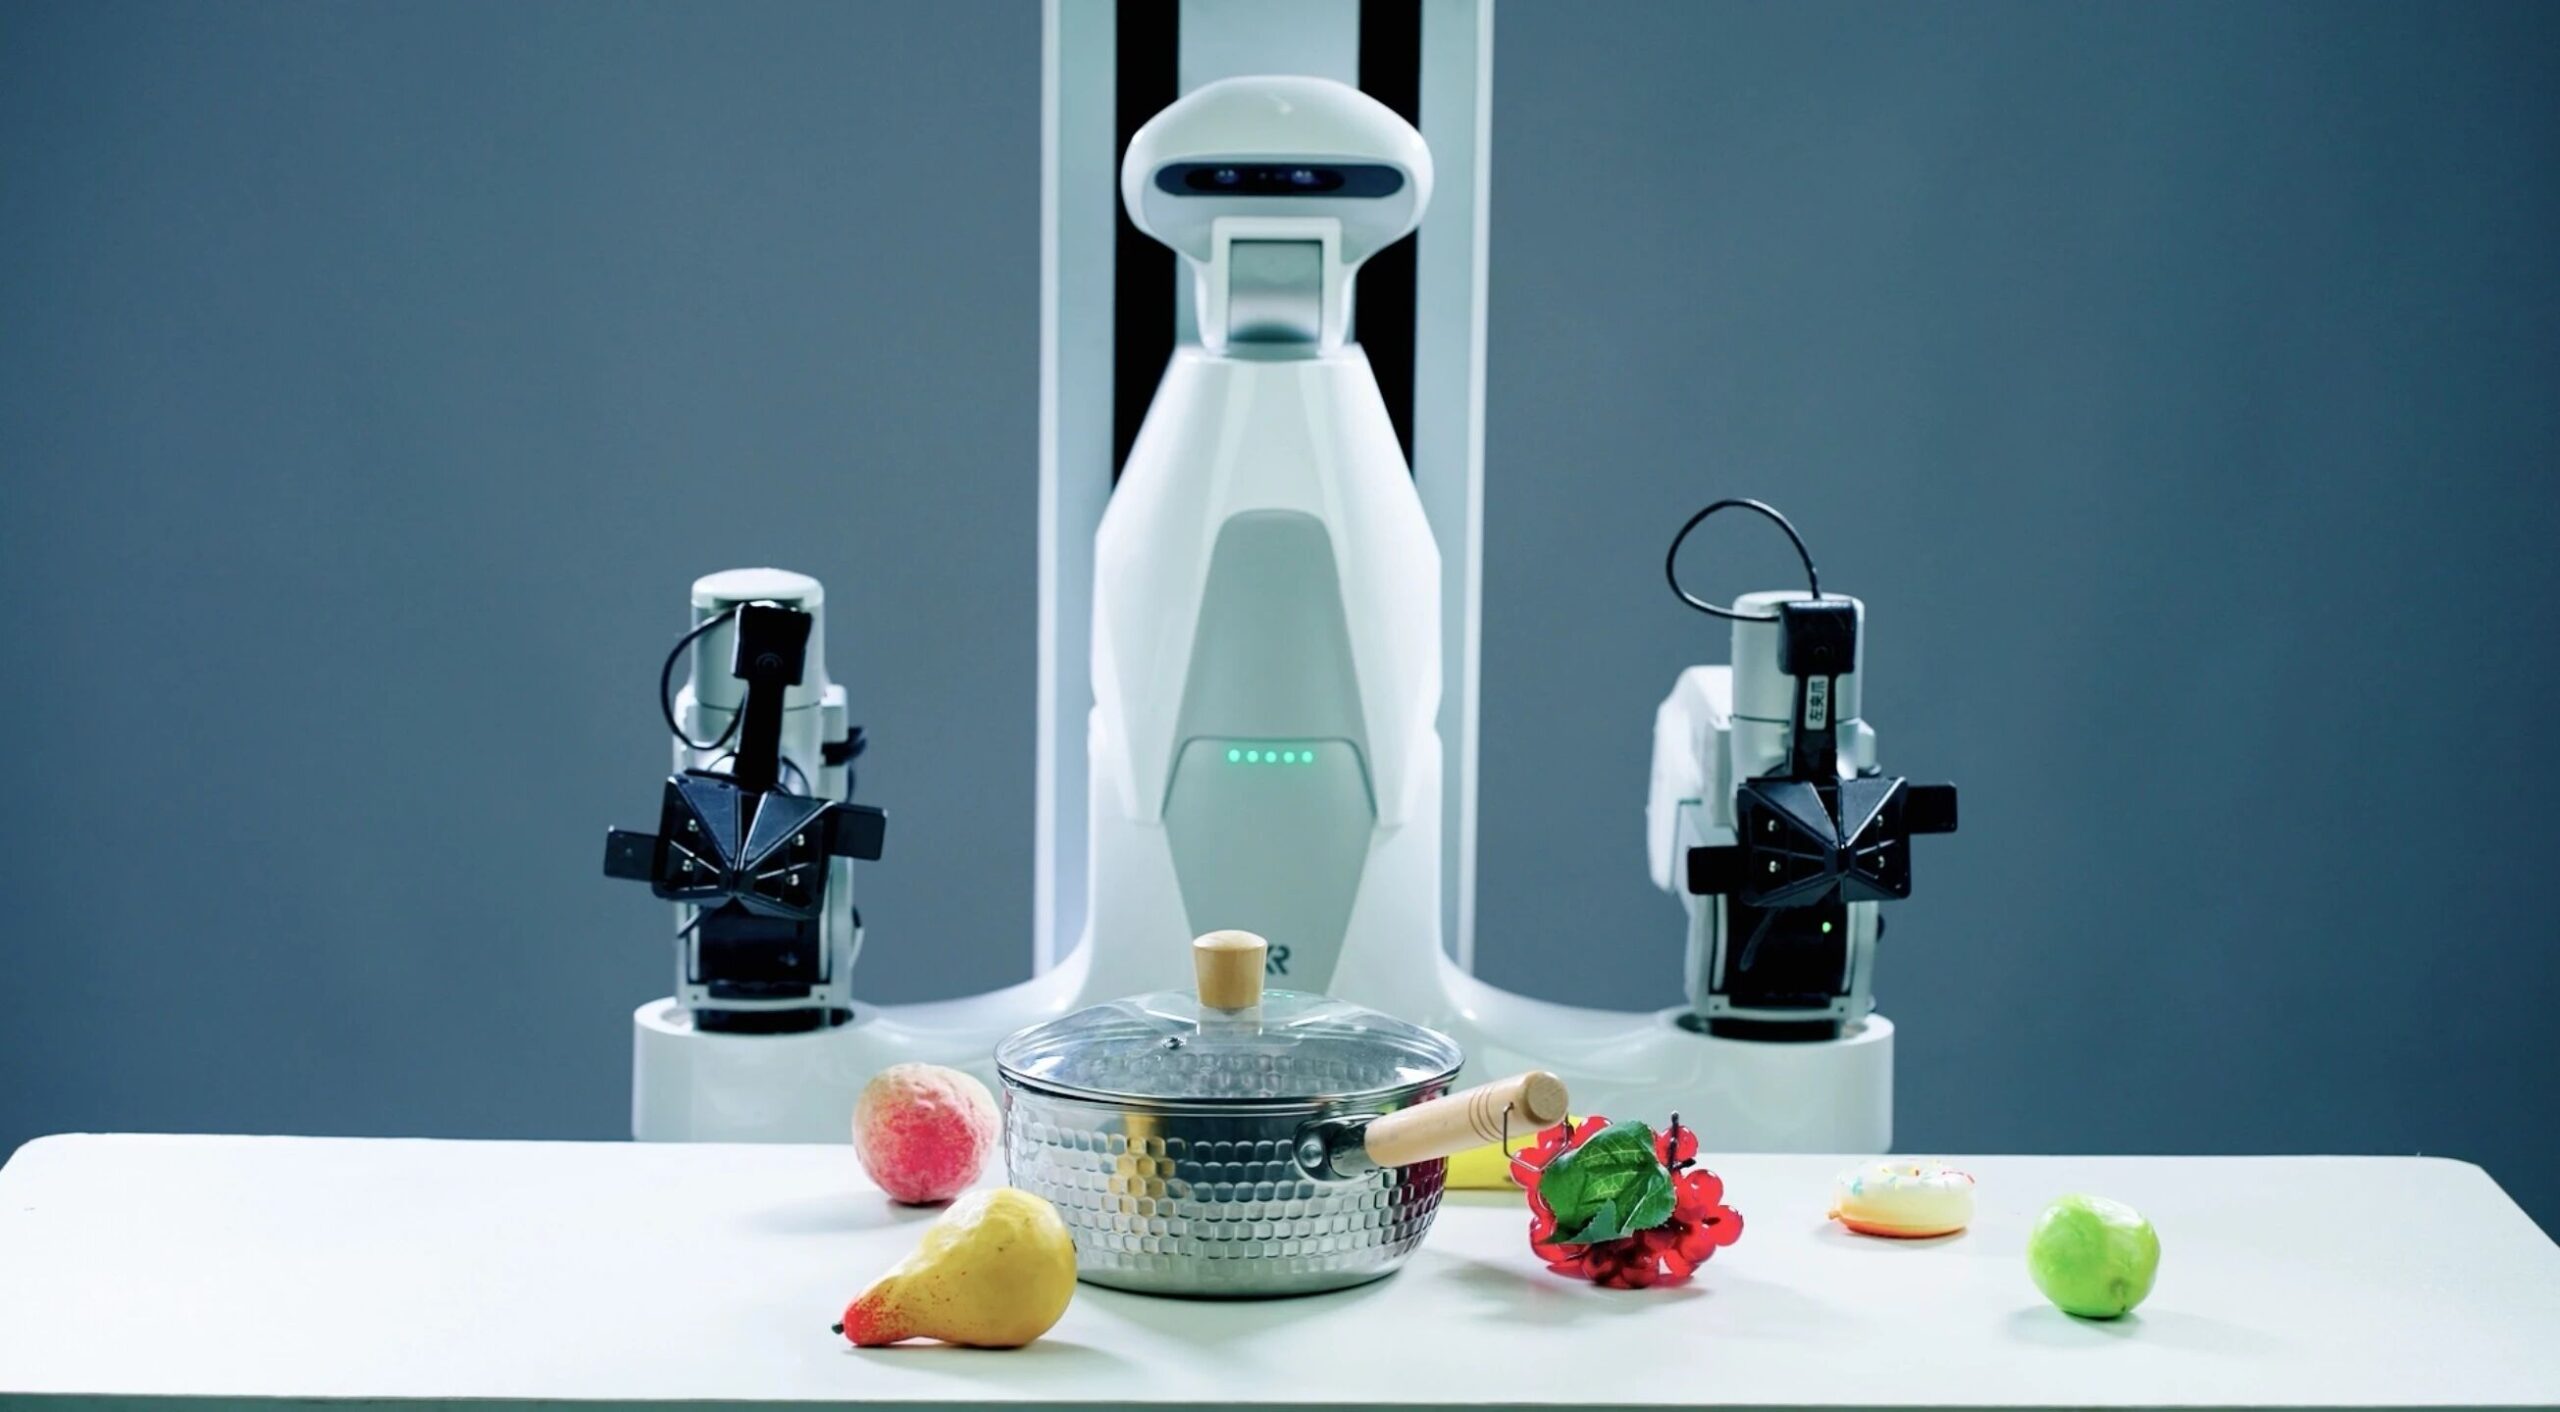
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…
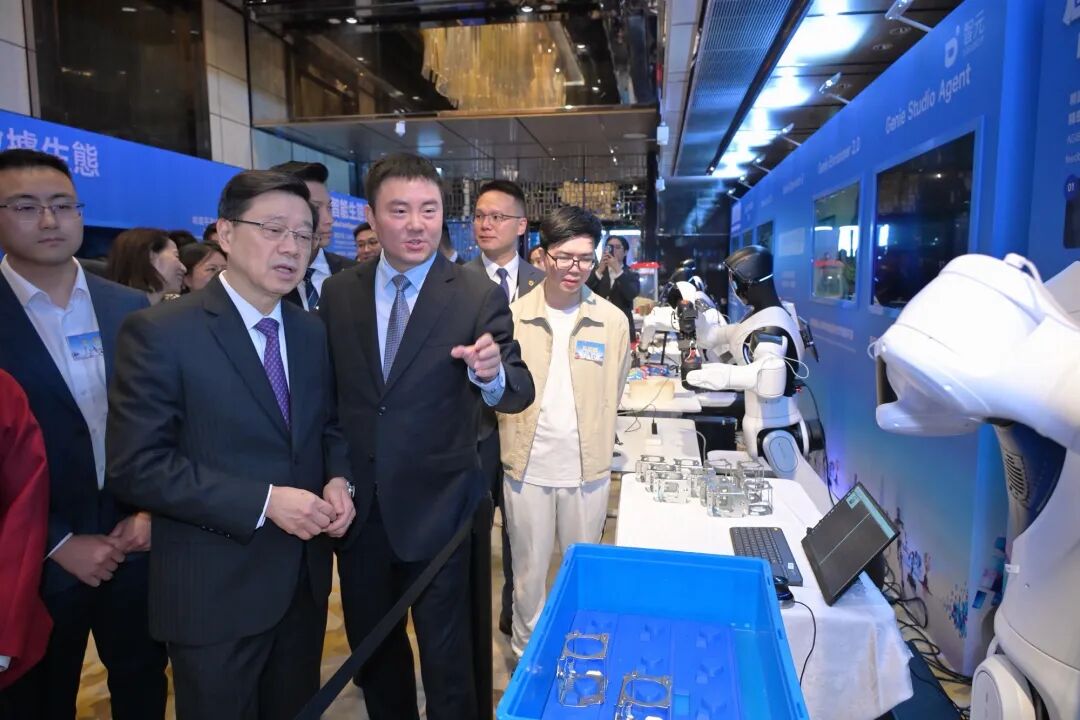
2030 年千亿营收目标背后,智元真正想做的是什么?
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…
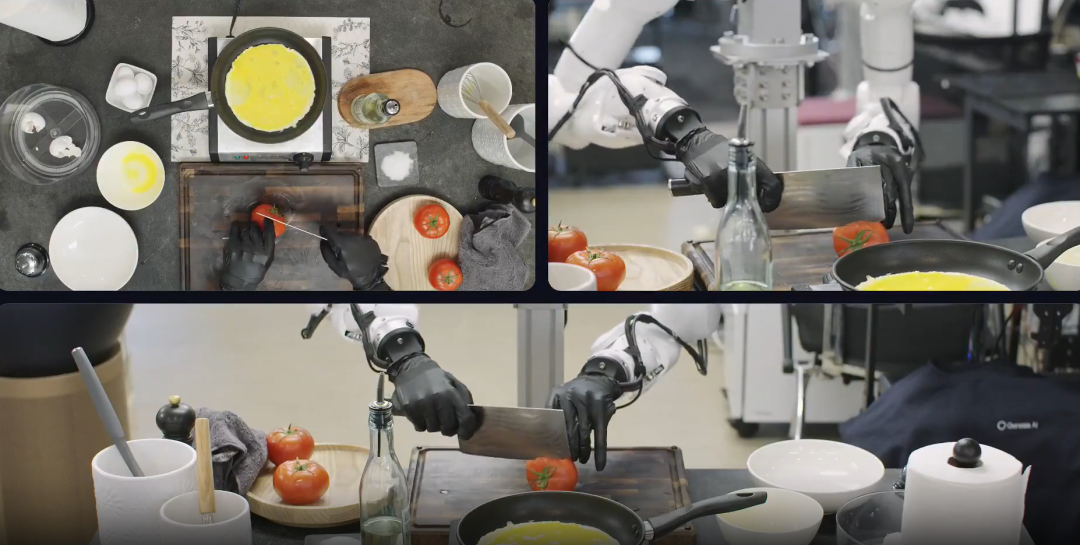
让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…
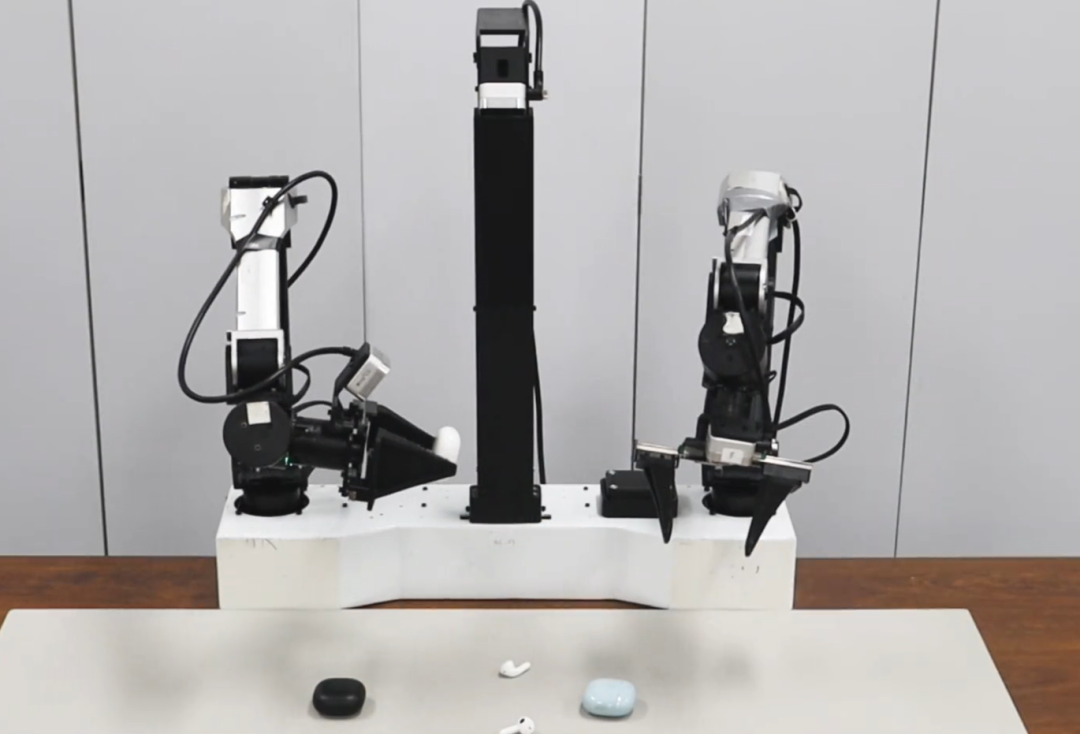
小米开源具身模型真机后训练,想让机器人不再「偷懒」?
在前不久发布 Xiaomi Robotics 0 具身模型后,今天小米又带来了新的能力演示,并正式发布了 Xiaomi Robotics 0 真机后训练全流程。 在真机后训练中,小米团队仅利用了 20 小时的任务数据,就让模型掌握了「将耳机…