

运行
共 124 篇相关内容

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
上交卢策吾、浙大等团队提出 Track4Action:把「动作后的 3D 世界」蒸馏进 VLA
VLA 模型可以把图像和语言指令转换成机器人动作,训练的过程中,研究人员通常只评价机器人的动作像不像专家。至于机器人的动作会怎样改变物体、空间关系和任务状态,通常没有被明确交给模型学习。短任务可能掩盖这个缺口;一旦任务变长,或者视角、背景和…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
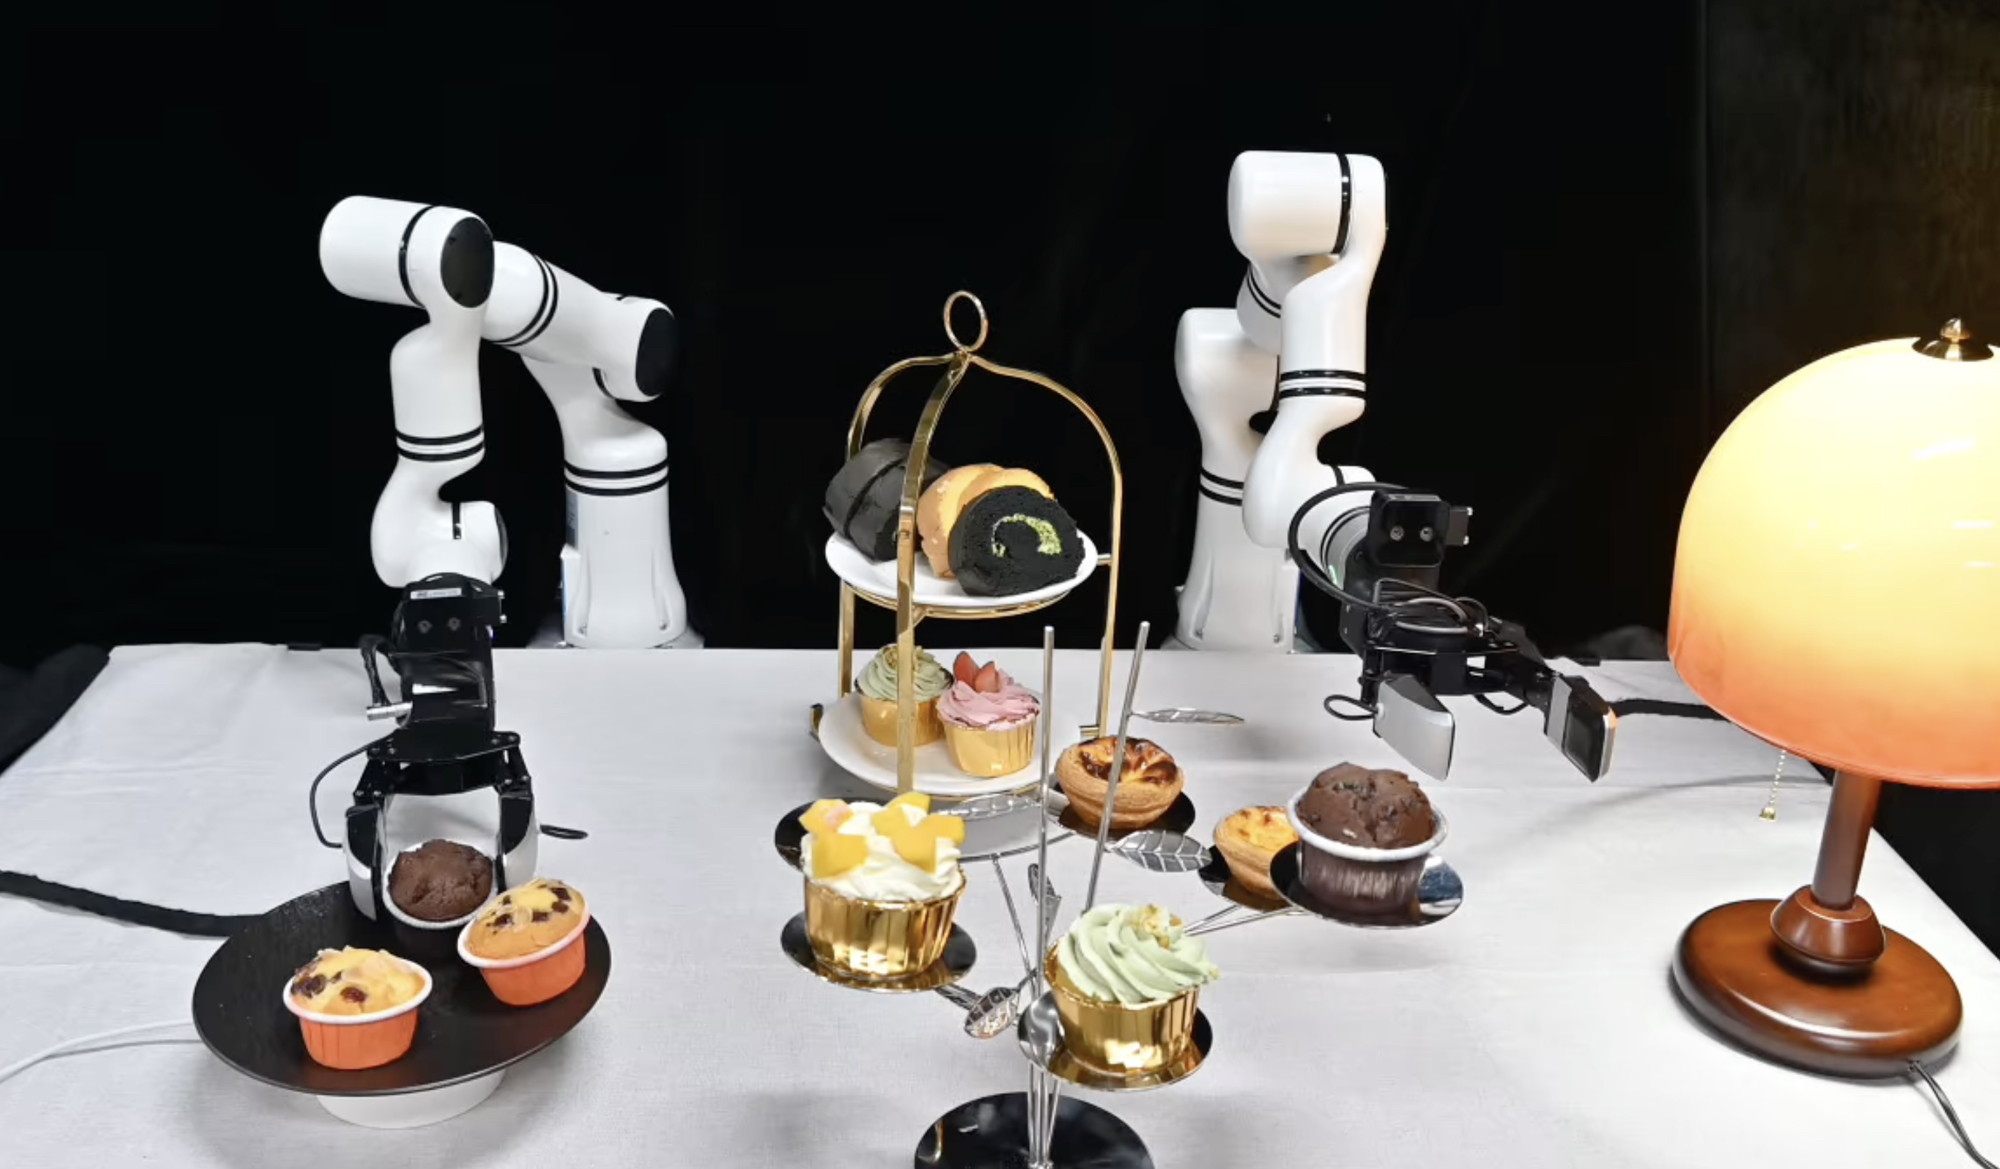
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…
宇树新大脑首秀,全身智能从概念走向真机
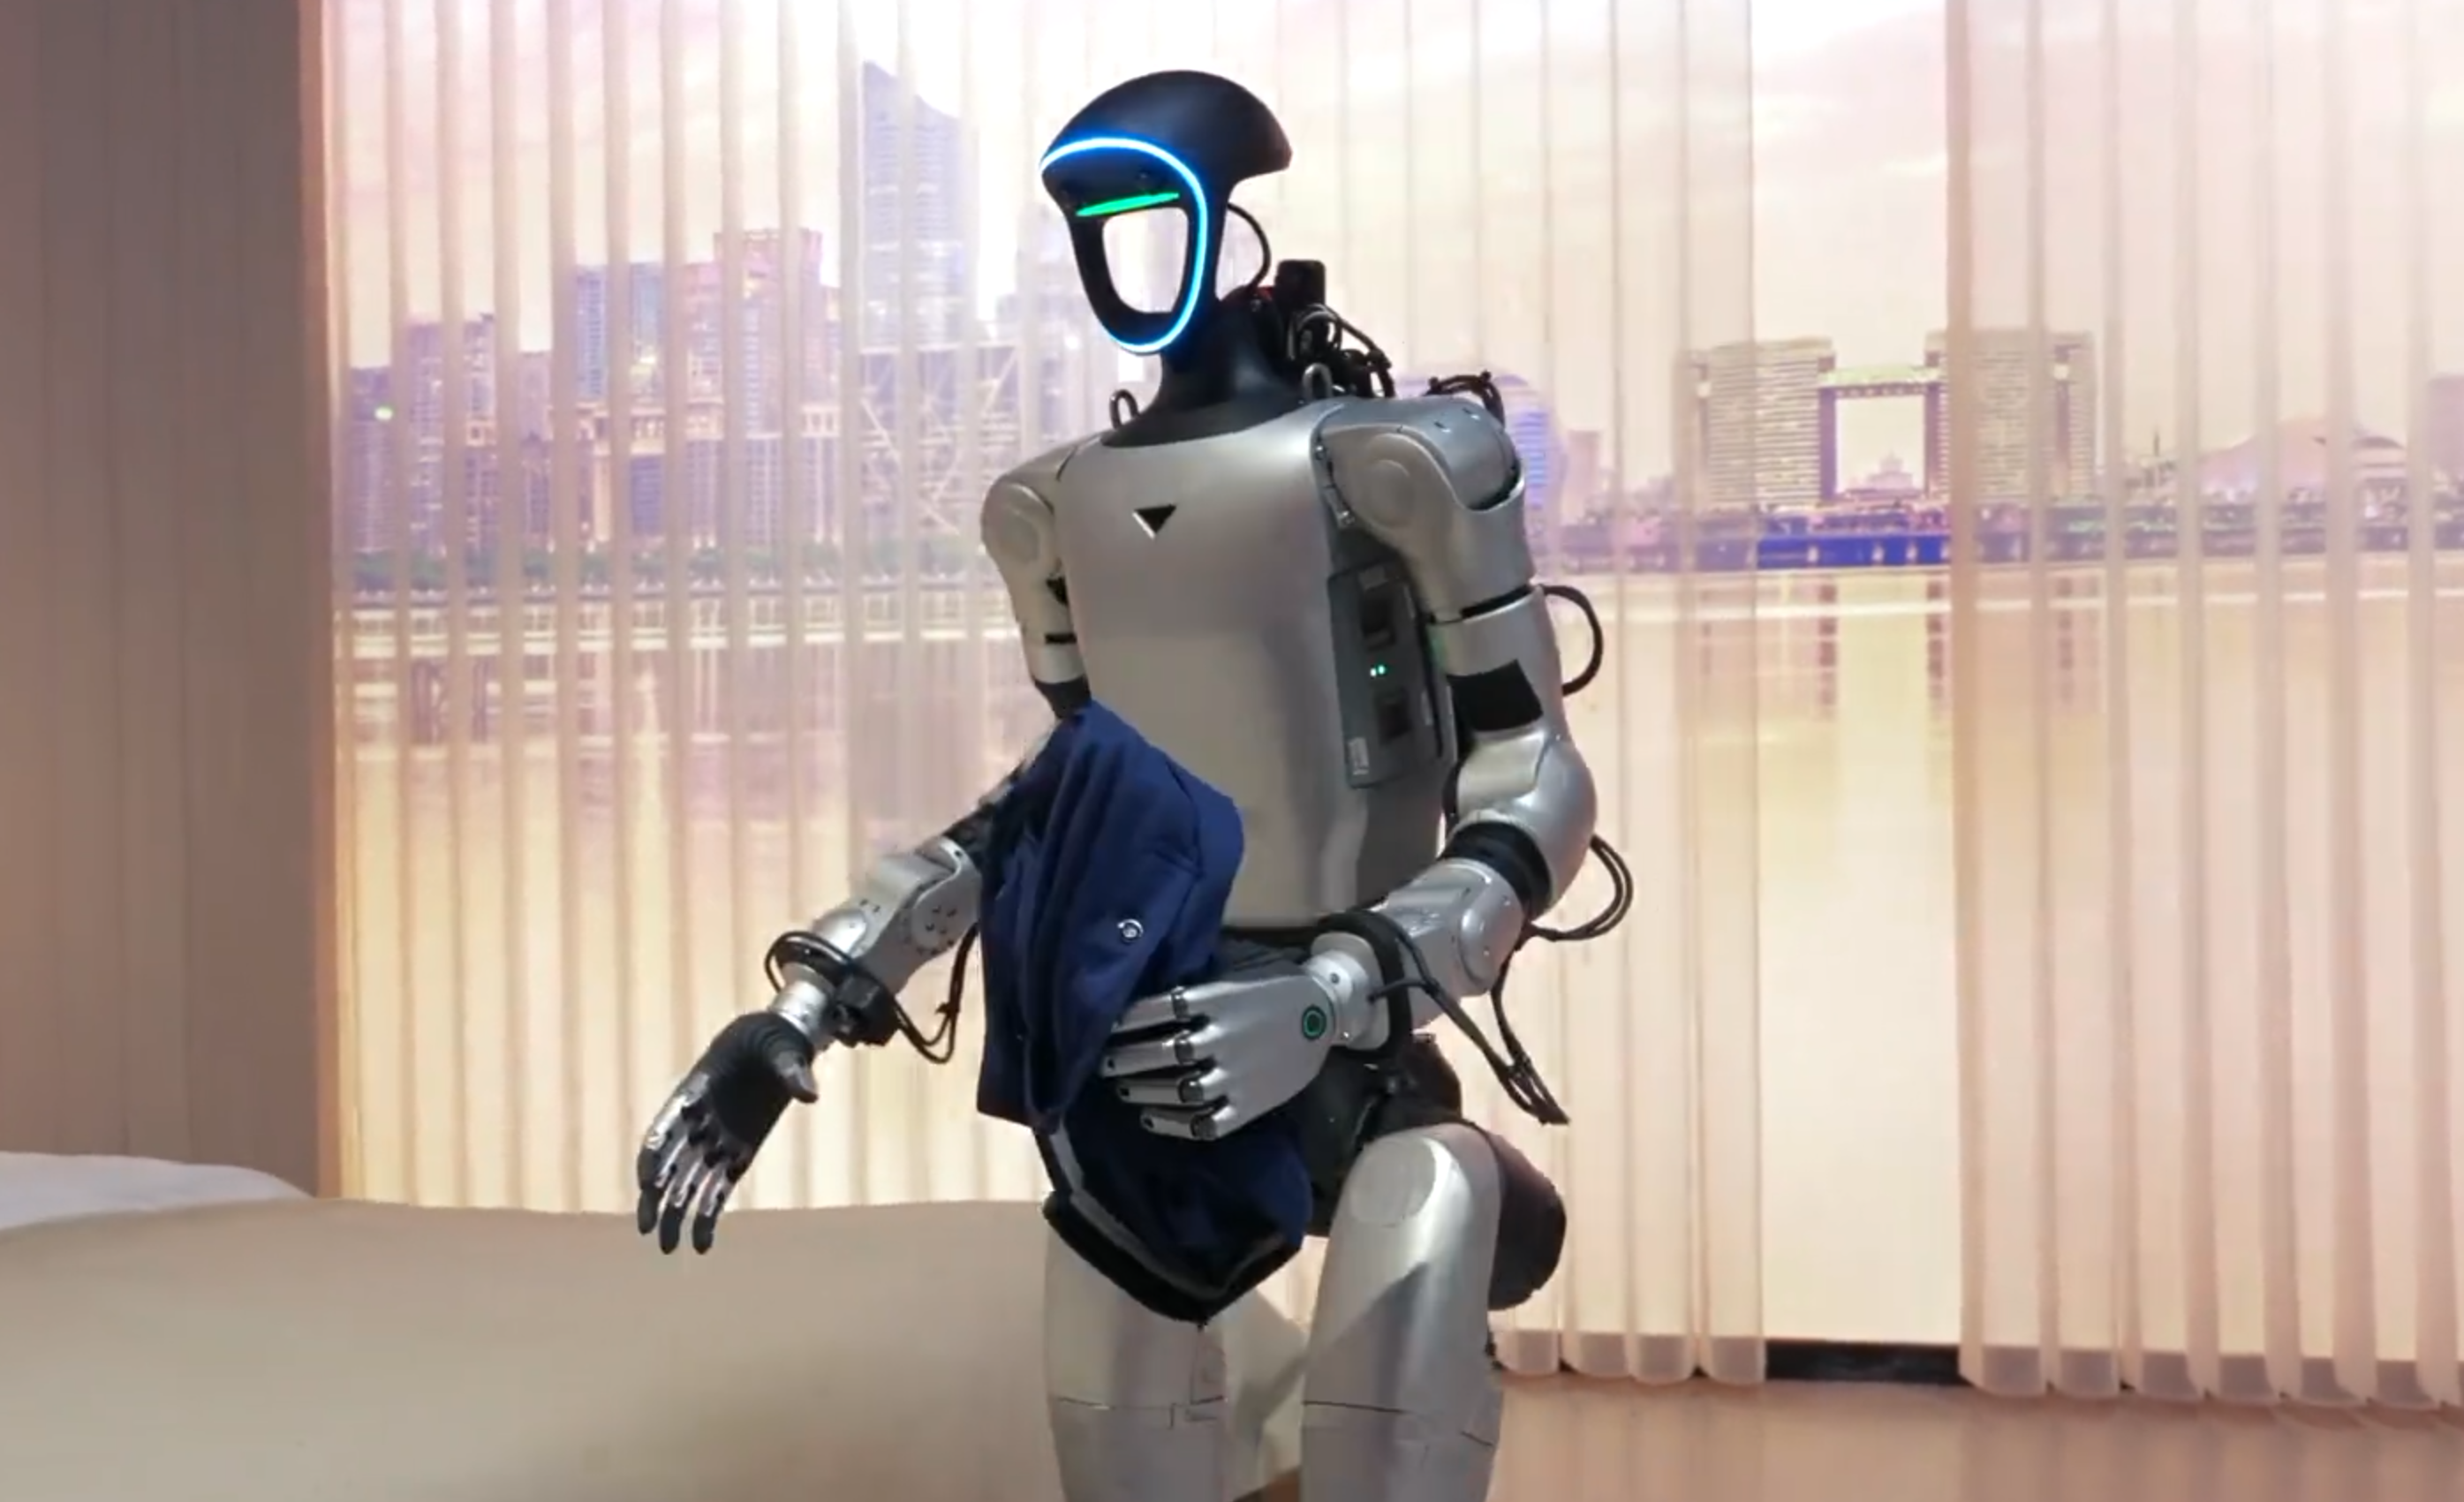
7 月 20 日,宇树科技正式发布 面向家居康养多任务 的具身大模型宇树 UnifoLM OminiA 0.3,并且该模型原生搭载于宇树 G1 机器人,标志着宇树机器人在民用服务赛道进入实质性落地阶段。 从官方描述来看,宇树 UnifoLM…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
中美具身第一股:宇树和 Agility 各自走了什么路线?
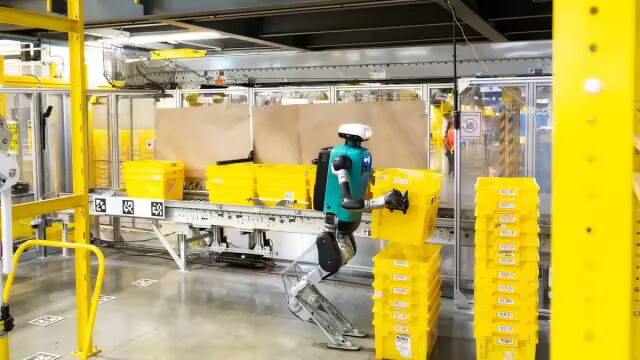
2026 年 6 月 24 日,美国俄勒冈州的人形机器人公司 Agility Robotics 宣布,将与特殊目的收购公司(SPAC)Churchill Capital Corp XI 合并,并以借壳上市的方式登陆纳斯达克。交易完成后,合并…
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
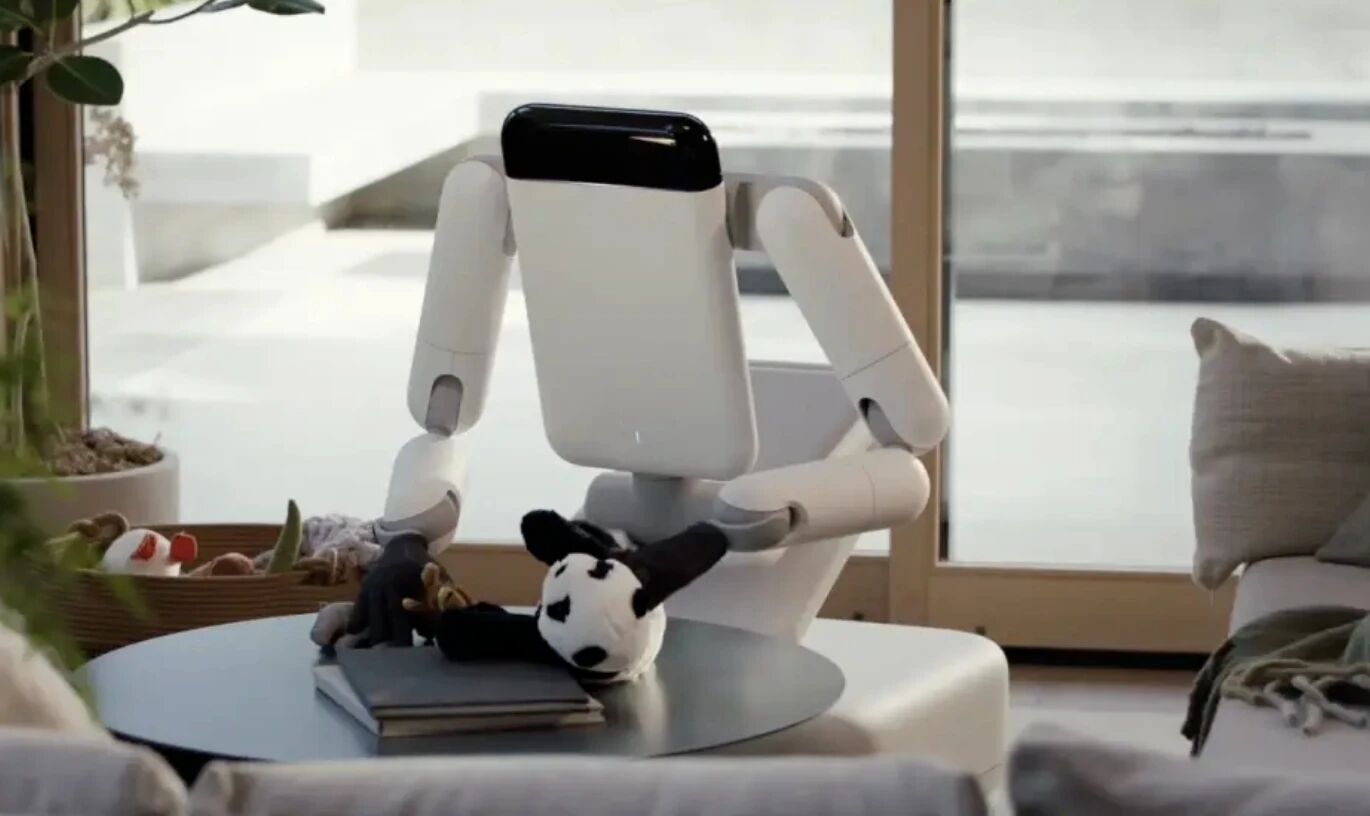
Genesis AI 发布 Eno:机器人商业化,可能不需要先长得像人
Genesis AI 发布了它的第一款通用机器人 Eno。 这不是一台传统意义上的人形机器人。它没有头,也没有两条腿,而是采用轮式底盘、双臂和一组三段式可折叠躯干。 如果只看第一眼,Eno 最容易被记住的是外形:身体可以展开,也可以折叠收起…
从智元 6 天工厂作业,看具身智能的「部署态」拐点
在过去两年时间里,全球具身智能行业迎来高速扩张。硬件层面百花齐放,自由度不断刷新,行走速度日益精进。然而,机器人熟练地叠衣服、倒咖啡或是后空翻背后,很可能就是大量失败之中巧合的一次成功。 机器人什么时候能真正走向规模落地? 具身智能的产业拐…