

运行
共 124 篇相关内容
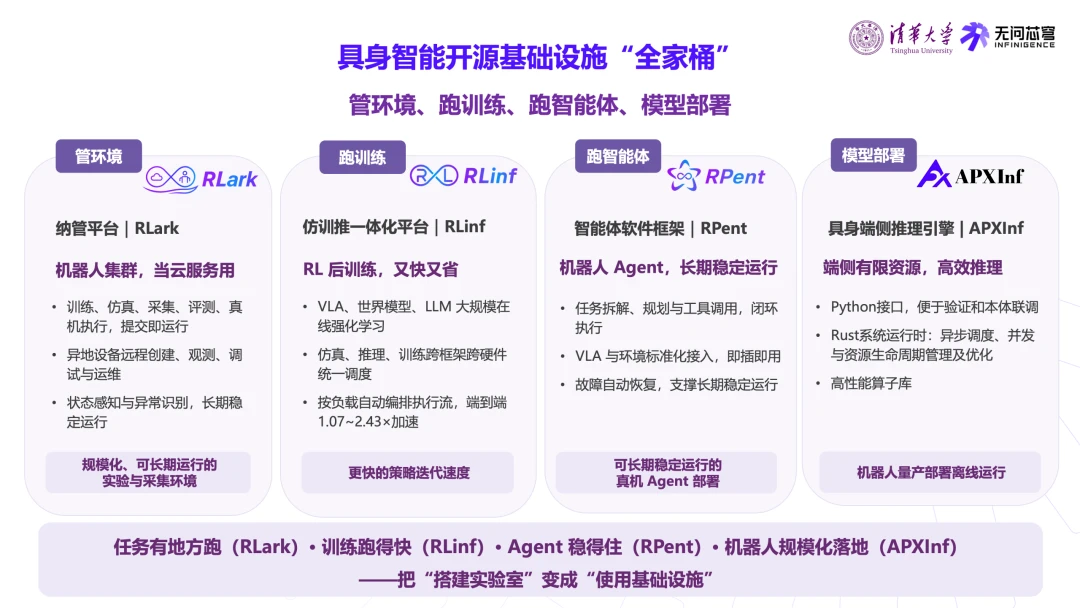
地瓜机器人与无问芯穹合作,推进具身智能开源工具链适配
11 月 13 日,地瓜机器人与无问芯穹宣布达成战略合作,推进具身智能开源工具与地瓜旭日系列计算平台、RoboGo 软件平台的适配。合作涉及 RLark、RLinf、RPent 和 APXInf,覆盖设备管理、模型后训练、智能体运行和端侧推…
数亿元战略融资落地,擎天租从机器人租赁转向生产力服务
11 月 13 日,擎天租宣布完成数亿元战略融资,并同步升级品牌与商业模式,从机器人租赁转向机器人生产力服务。公司表示,将围绕 Worken 生产力计量框架、跨品牌集群调度和区域履约网络,推进机器人在多类场景中的应用。 过去,机器人服务通常…
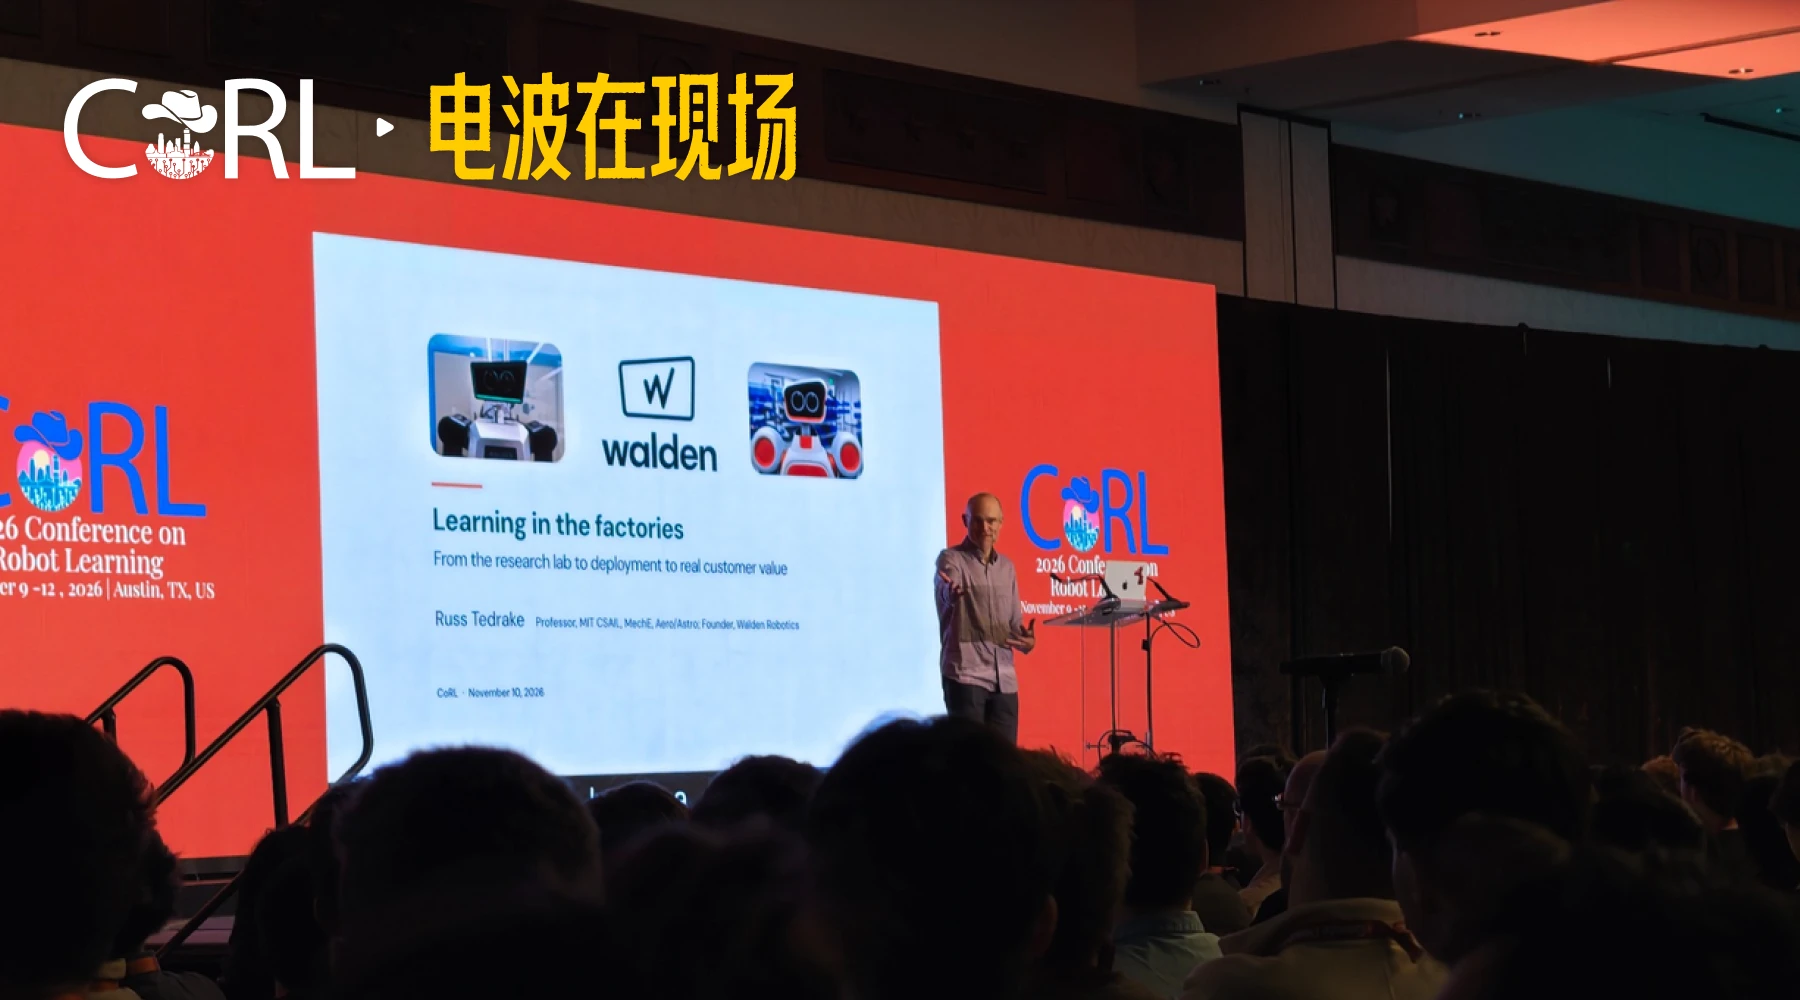
从丰田研究院走进工厂,Walden 在真实部署中改进机器人丨CoRL 2026
美国当地时间 11 月 10 日,机器人学习顶会 CoRL 2026 在得克萨斯州奥斯汀开幕。 在本次大会的议程中,Walden 联合创始人兼 CEO、麻省理工学院教授 Russ Tedrake,带来题为《Learning in the f…
卖智能戒指赚不到钱,改卖睡眠报告就能了吗?
10 月 29 日晚,王腾在北京开了离开小米后的第一场发布会。会上,王腾创办的今日宜休拿出了两款睡眠产品:ISHO Ring 智能戒指和 iFlow 智能温控系统。 会后接受采访时,他聊起过一段跑供应链的经历:在深圳的代工厂里,一枚智能戒指…
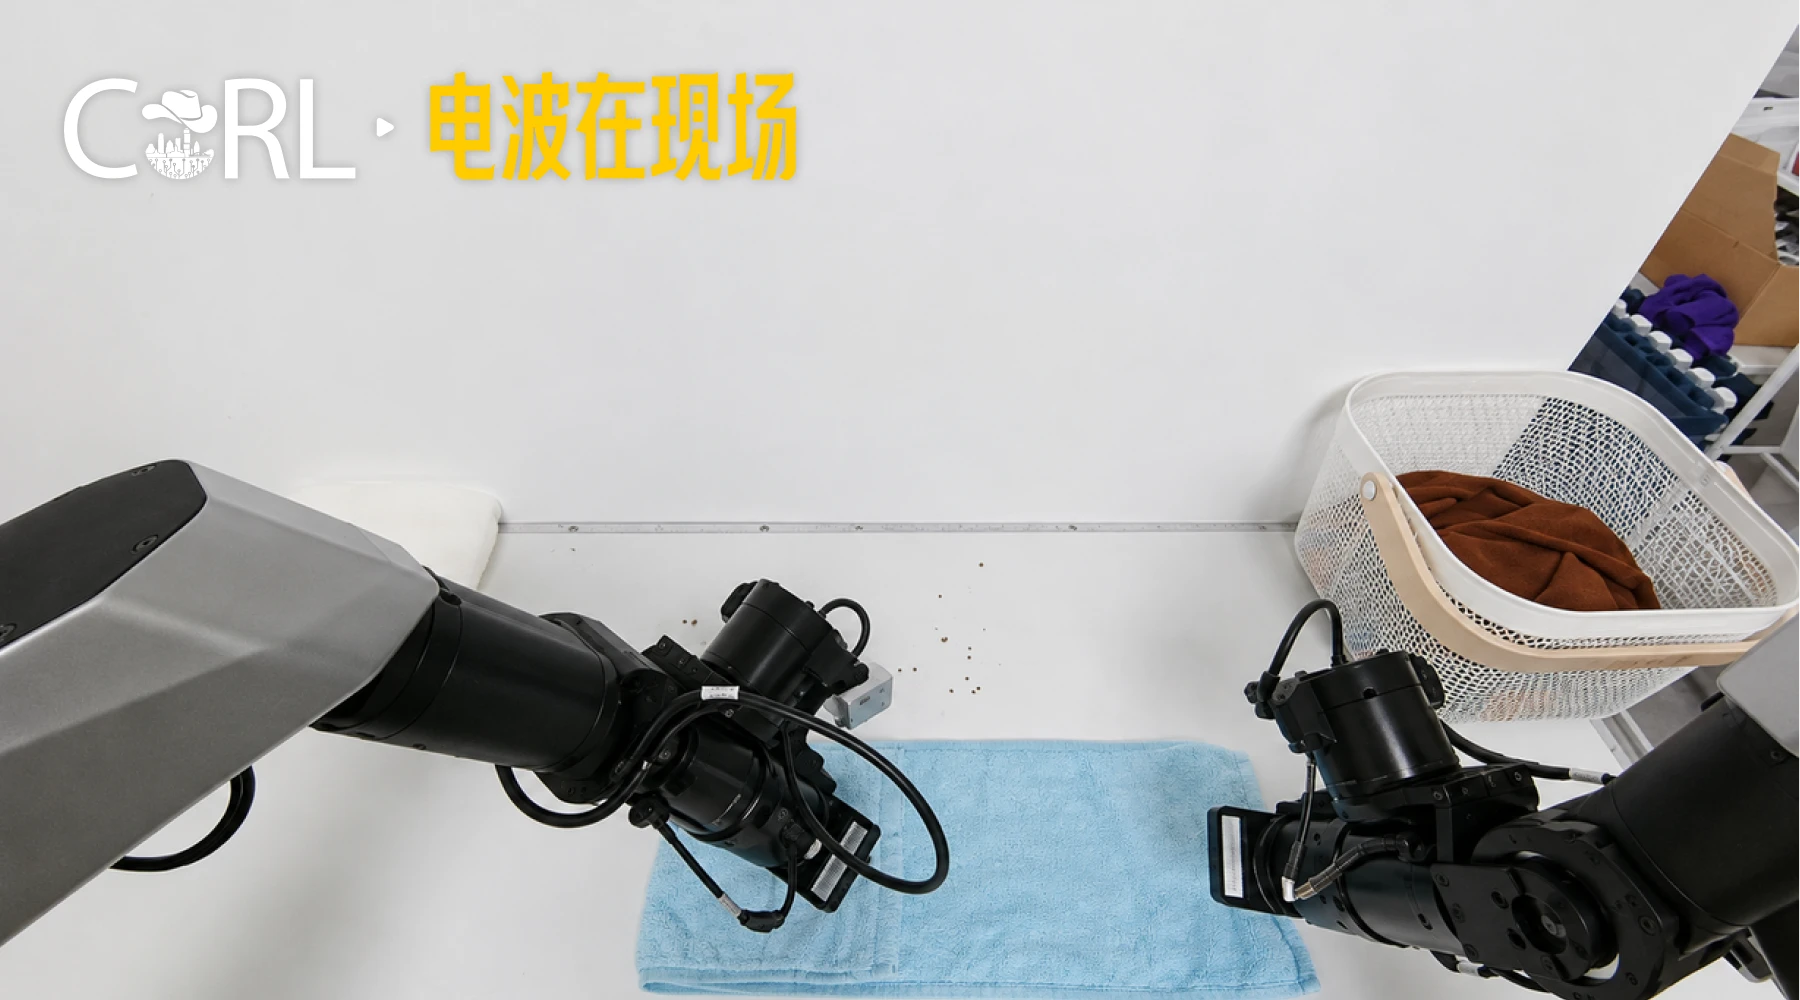
机器人 97% 的时间都在等大模型,星海图赵行谈破解实时性难题|CoRL 2026
11 月 9 日,CoRL 2026 机器人学习大会在美国得克萨斯州奥斯汀举行。当地时间 9:30 – 10:00,大会举行首场早期职业主旨演讲。 清华大学交叉信息研究院助理教授、星海图联合创始人兼首席科学家赵行,以「Organizing …
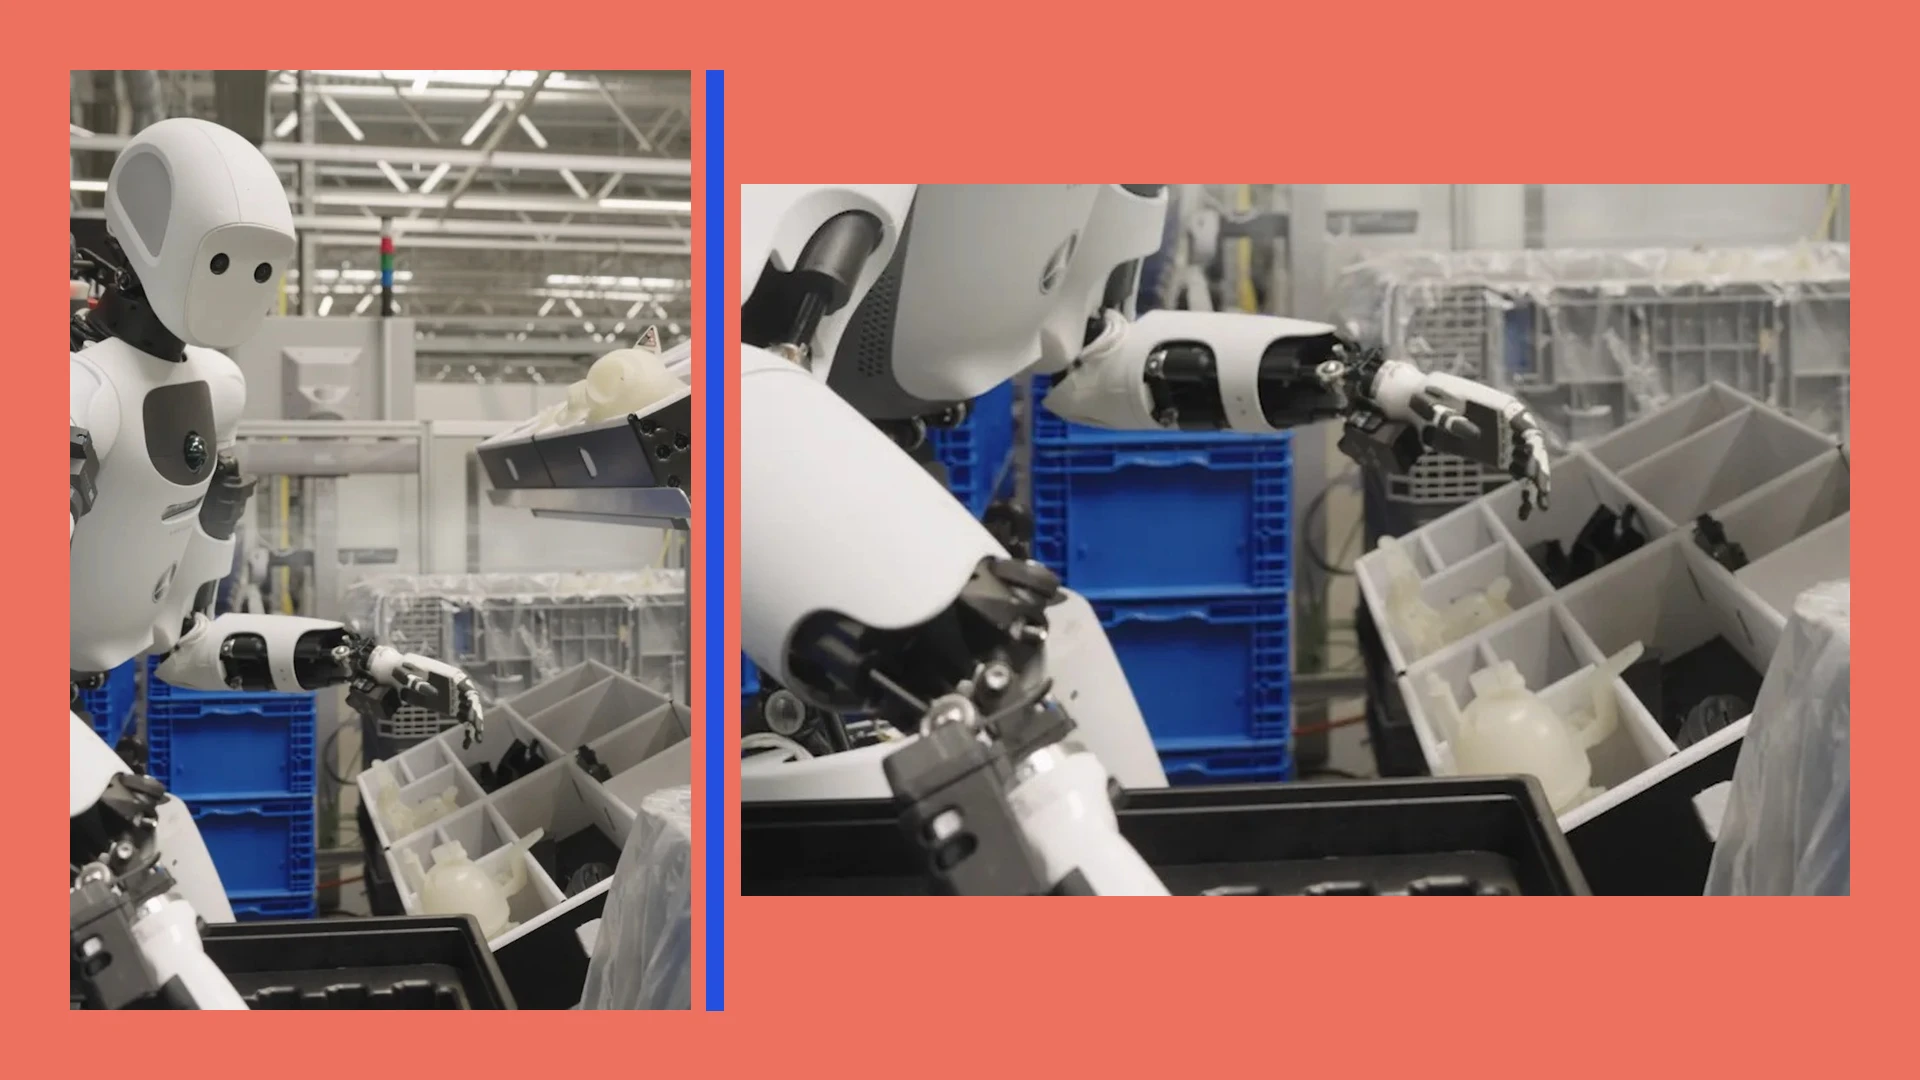
谷歌更新机器人 VLA 模型,Apollo 2 在奔驰产线实现 96% 分拣成功率
11 月 10 日,谷歌通过旗下 DeepMind 官方博客发布视觉 — 语言 — 动作(VLA)模型 Gemini Robotics 2.5。 从实验室任务落地到奔驰产线试点,这一版本模型究竟在哪些地方实现了提升? 根据谷歌披露,在与 A…
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
优理奇完成 5 亿元 Pre‑A 轮融资,绿地入局推进服务机器人落地
11 月 9 日,优理奇机器人官宣完成 5 亿元 Pre‑A 轮融资。原本作为下游应用伙伴的绿地集团,此次入局成为战略投资方,双方将在多个场景共同推动机器人落地。 本轮投资方阵容包括绿地集团、柯力传感、华工创投、新景富盈、红鸟启航基金、玉林…
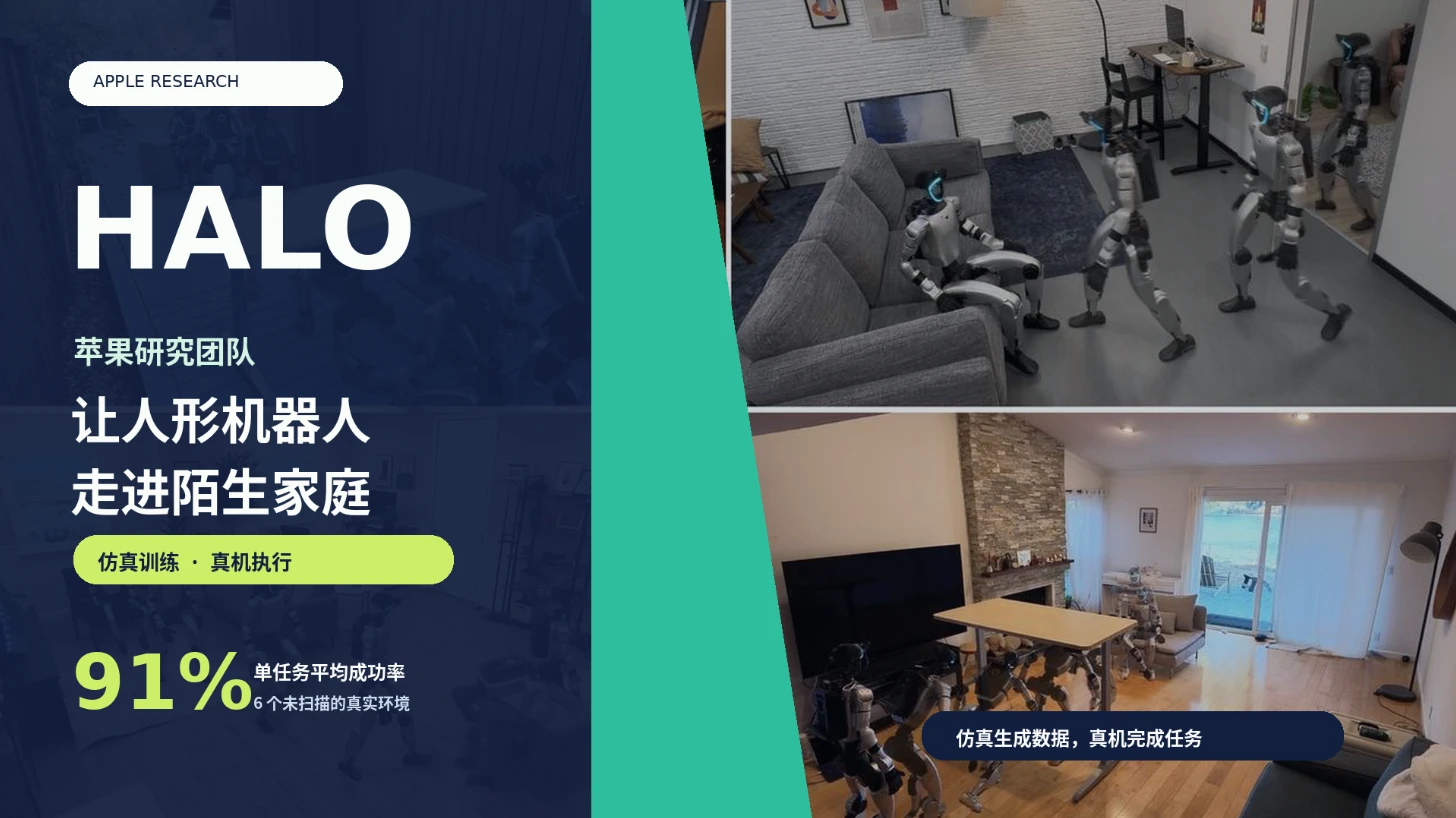
苹果把人形感知写进仿真,HALO 或零样本入户
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …
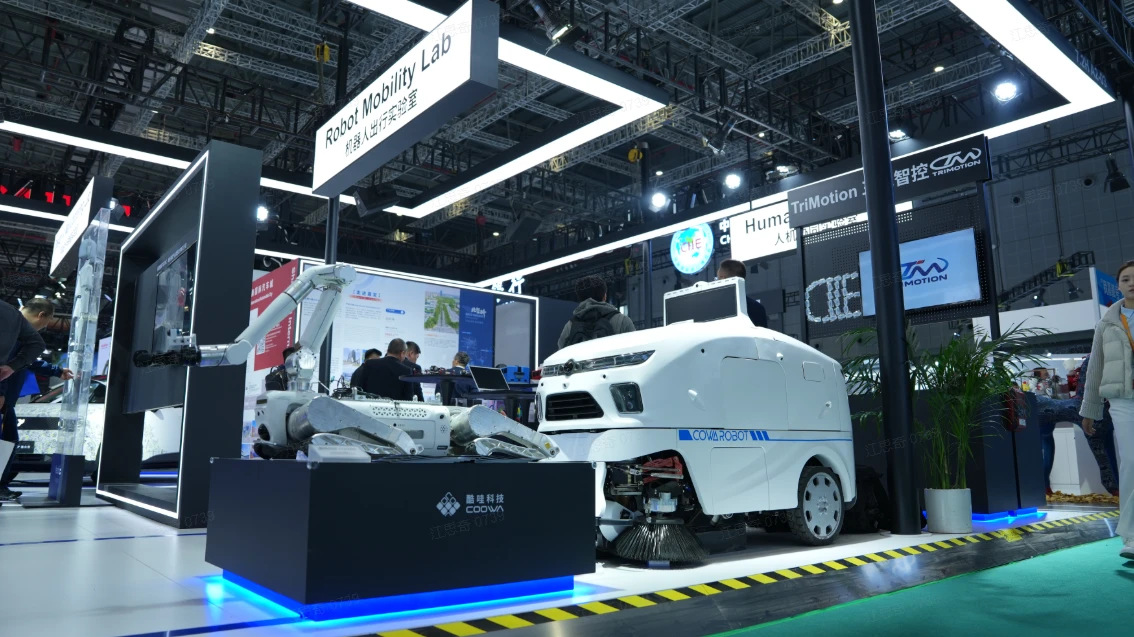
酷哇科技首次亮相进博会,展示端侧世界模型多形态机器人应用
11 月 6 日,第九届中国国际进口博览会于上海启幕。首次参展的酷哇科技亮相国家会展中心(上海)7.2H 馆 A2—03 展位,展出 D0 重载四足机器人与 X1 城市作业服务机器人,对外介绍以端侧世界模型驱动多形态机器人的技术路线。 两款…
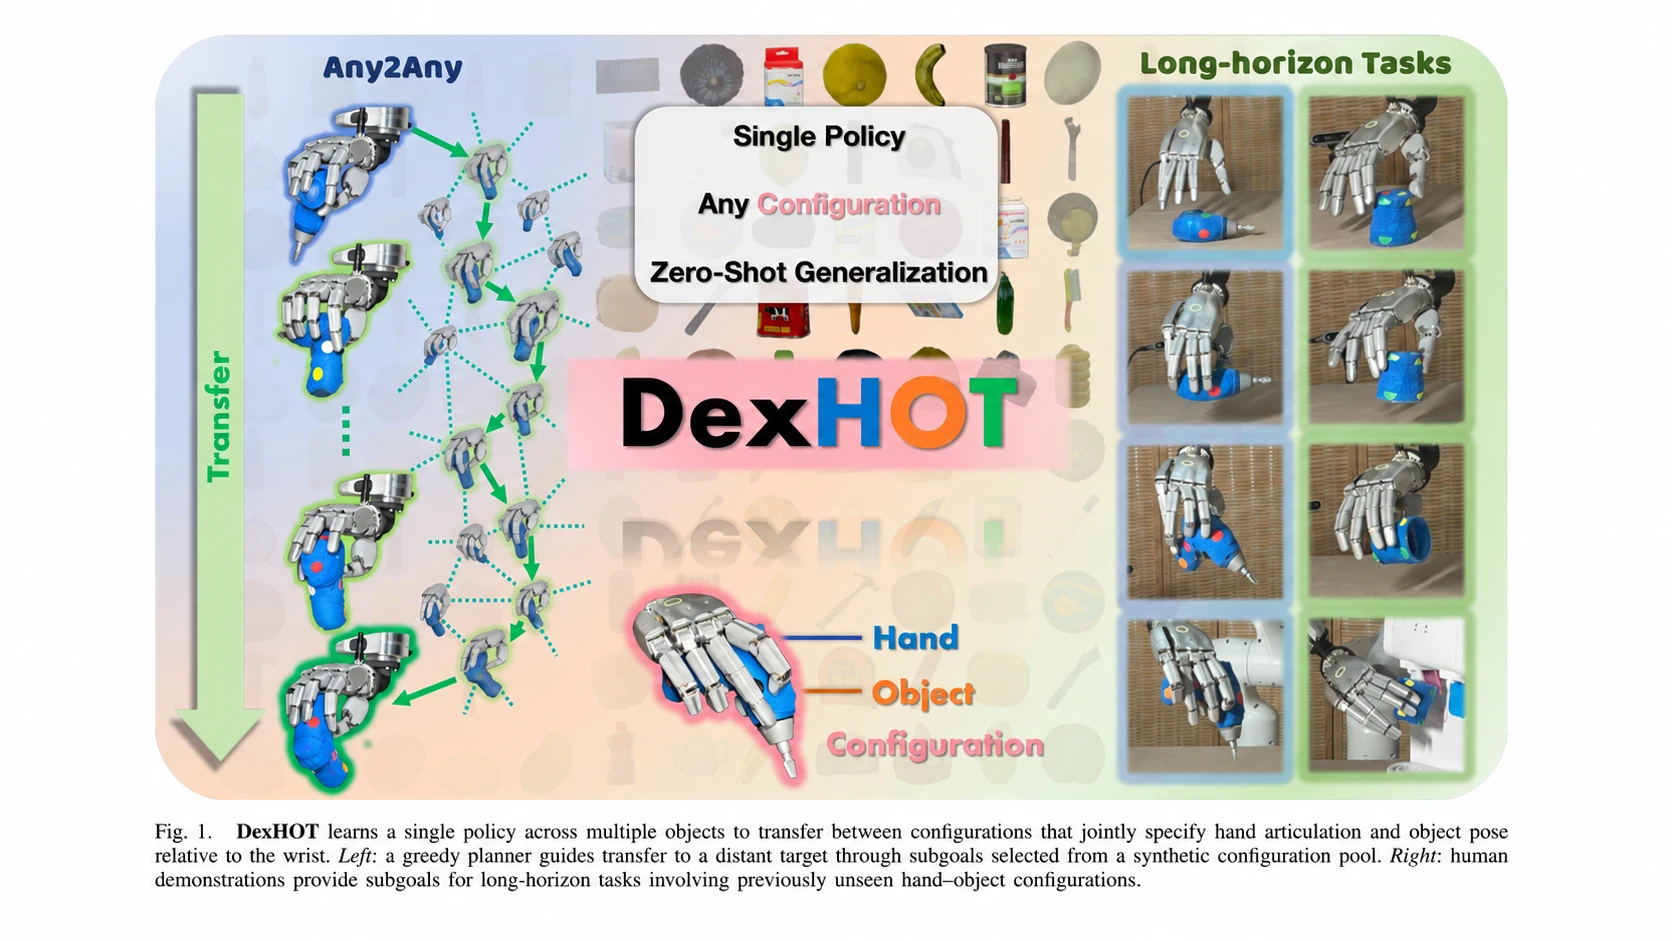
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
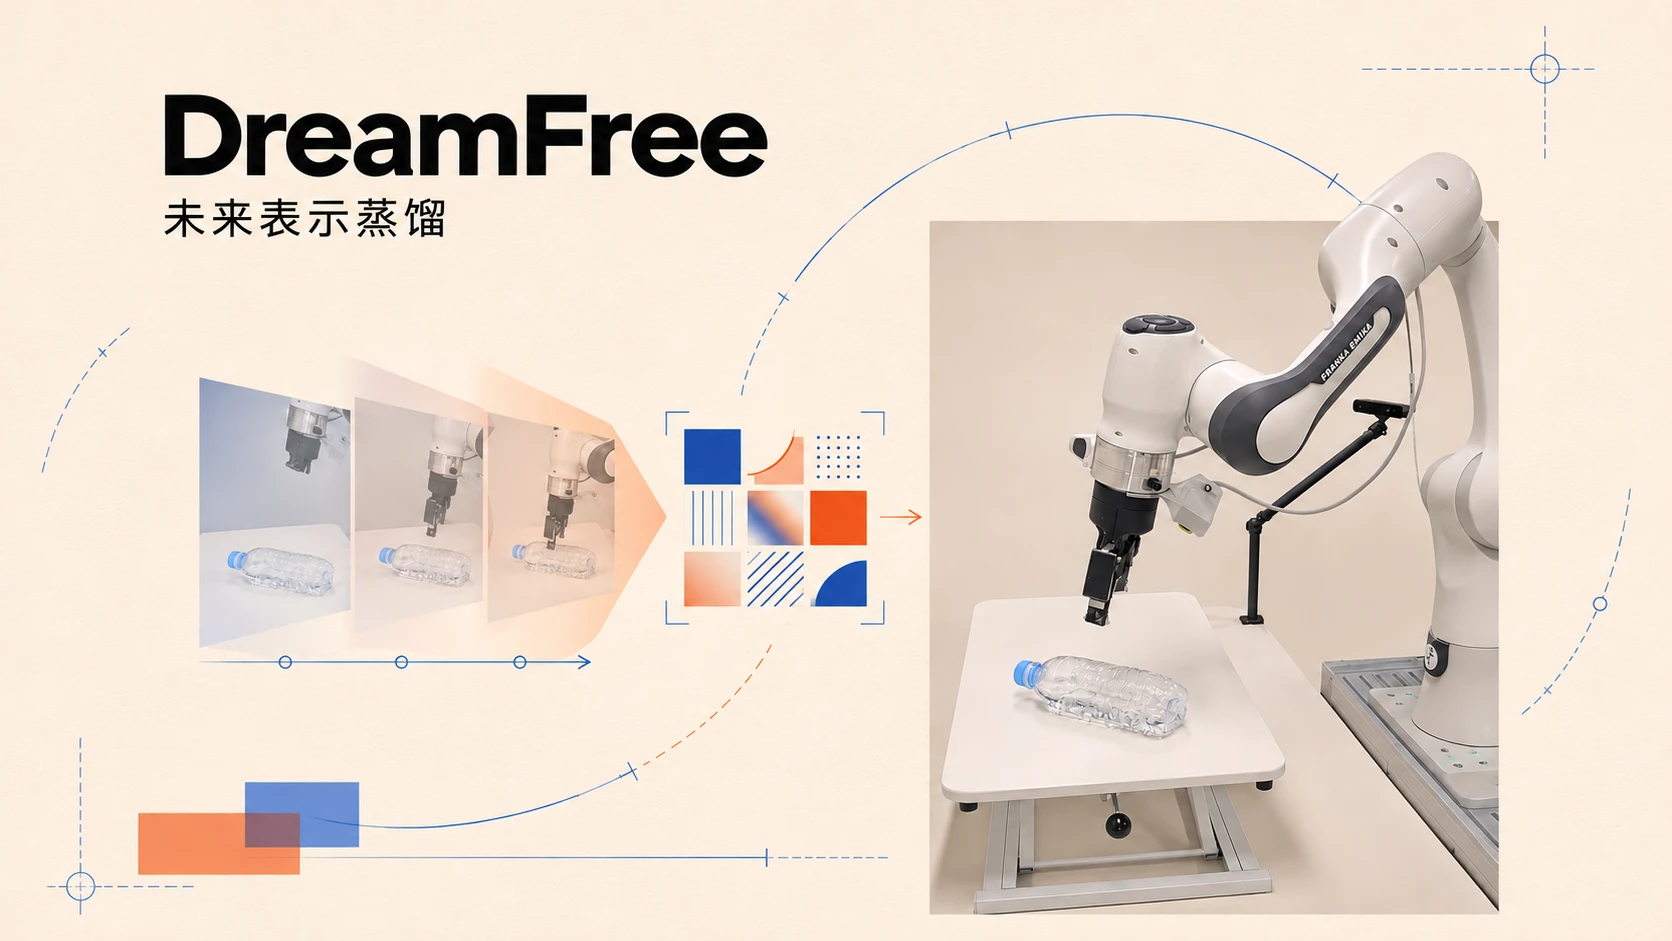
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…