

对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终,Primotion、Northstar 和 XJTU_Talent 分获前三名。
「大家刷出来的成绩,比我们官方提供的 baseline 要好不少。」董豪在接受 42 号电波采访时说。这场挑战赛的参与和成绩,都有些超出他的预期。
董豪是北京大学计算机学院长聘副教授,也是启元机器人首席科学家。围绕这次赛事与团队近期的研究进展,42 号电波与董豪进行了一次深入交流,话题从双臂操作延伸到家庭产品,他反复提到的一个问题是:怎样以可承受的成本,让机器人在更多环境和任务中持续学习。
「在作业智能里面,大规模的后训练是我们的重点。」董豪说。在他看来,机器人获得基础能力之后,还要通过后训练,把具体任务做得更可靠。面向家庭,这种提升还要覆盖更多物品、环境和任务。「既要高成功率,又要泛化的时候就难。」
要让后训练覆盖更多环境和任务,首先要解决数据采集的成本和实施难度。通过人工纠错进行的后训练,往往依赖真实机器人:模型执行任务,人在需要时接管,再把纠正过程加入训练。随着机器人数量和地点增加,设备投入、运输部署与人工操作都会成为负担。
董豪举了一个设想:「1,000 台乃至 10,000 台机器人放到不同的房间里面去做后训练,一方面成本很高,实施难度也是很高的。」
围绕这个问题,团队提出了 HIL-UMI,尝试降低机器人后训练的数据采集成本。其中,Zimu Han、Yiming Zeng、Jiyao Zhang 为论文的第一作者,董豪为通讯作者。
有了基础能力,后训练从哪里开始
谈到机器人模型的性能提升,预训练与后训练各自贡献了多少时,董豪认为,两者是前后衔接的两个阶段,不能简单按贡献比例拆开。
他用汽车的启动与加速作比喻:预训练先为模型打底,让它具备开始做任务的能力;在这个基础上进一步提高表现,是后训练要做的事。「启动完了以后,我要再进一步加速,这个时候就是后训练的事情。」他说。
这也解释了他所说的预训练、后训练「不分家」:先建立基础能力,再根据执行任务时遇到的问题继续学习,两个阶段需要衔接。对他来说,关键在于模型到了什么能力阶段、要去解决什么任务。
不同场景,可以从不同的位置开始。在工业场景里,一些工位需要应对的变化范围有限,模型获得一定能力后,就可以较早围绕具体任务做后训练,把成功率推高。家庭要覆盖更多任务,面对更广泛的变化,前面的基础能力积累同样重要。
因此,董豪对后训练的重视,也包含对预训练规模的要求。在他看来,面向 家庭,两者的规模都小不了。已有能力决定了后训练从哪里出发,之后的训练则要让这些能力在具体环境中变得可靠。
读博之前,董豪曾有过三年的全职创业经历,那几年他就住在工厂里。他回忆,当时即使做出产品,也很难在成本上与大厂竞争,这让他决定继续深造。
2019 年回国后,董豪在北京大学投入机器人学习研究。他希望 AI 能够与真实世界互动,进而改变物理环境,并把这称为「主动 AI」。
当时,国内做具身智能的人很少。董豪设想,可能要等上十年,再看这个方向能否落地。但到了 2023 年,具身智能就已经开始走向产业化,这样的进展超出了他的预期。
如今谈到如何选择研究问题,他给出的衡量标准很具体:达到相同的成功率,需要付出多少时间和投入。「越少就越好。」他说。
放到家庭场景,这笔投入还要随着房间、物品和任务的增加反复计算。如果每次补充经验,都要把机器人部署到现场、安排人守着它执行与纠错,后训练就很难低成本地扩大。HIL-UMI 要改变的,正是这一步的数据取得方式。
把后训练的数据采集从真机上移开
HIL-UMI 由北京大学、启元机器人、西安交通大学与等研究者共同完成。这项研究沿用了 UMI 的采集思路。UMI 全称为 Universal Manipulation Interface,即通用操作接口,是一套机器人数据采集与策略学习框架。采集时,人手持夹爪完成任务,系统记录画面、夹爪的运动轨迹和开合状态,再用这些示范训练机器人。
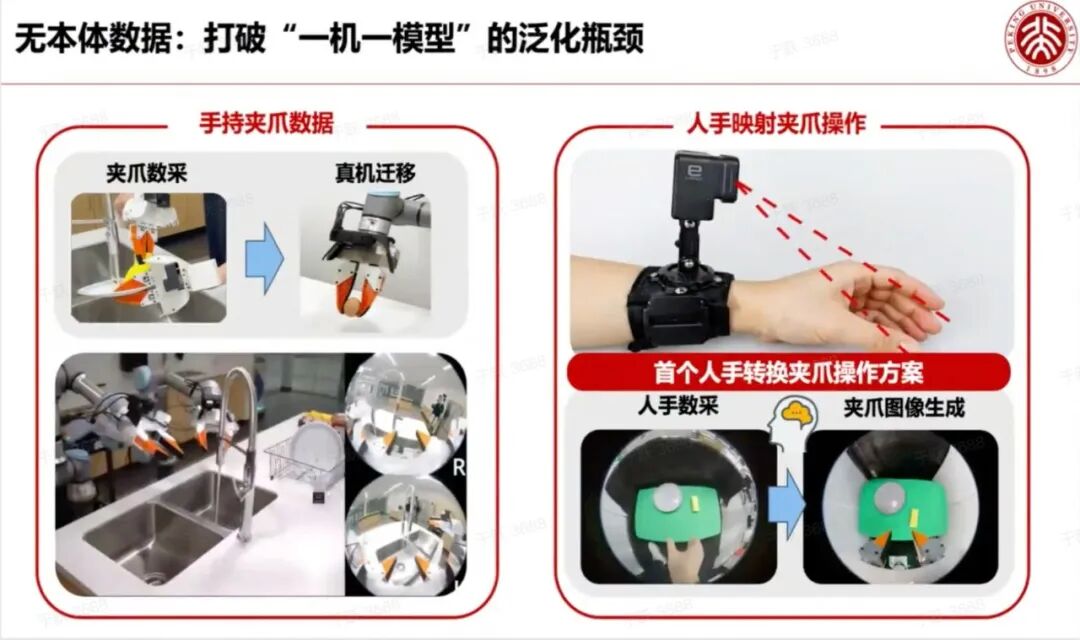
人可以带着夹爪和配套设备,到不同地方做示范。但还需要判断:这些动作模型是否已经学会,哪些地方需要补充训练?董豪用一句话解释他们的做法:「人在采数据的时候,后面那个模型也在推理分析。」
系统比较模型预测的动作与人的实际动作,差异较大时,就记录相应的示范片段,用于下一轮训练。这一步无需真实机器人实际执行预测动作。模型更新后,下一轮采集的重点也会随之改变。
为了让补来的数据更有效,团队还训练了一个「优势估计器」,判断一段动作推动任务前进了多少,并用新示范持续改进这个判断。训练动作策略时,系统根据进度判断为基础示范添加标签,把定向采集的新示范作为正向样本,一起训练;执行时,则使用正向条件,引导模型生成更能推进任务的动作。这套做法被称为优势条件行为克隆,简称 ACBC。
在一台 Franka 单臂机器人上,董豪和团队成员验证了折毛巾、清理桌面、叠积木和盖章四项任务。按相同的每轮新增数据预算比较,完整 HIL-UMI 方法的最终任务进度评分,高于继续采集普通示范并做监督微调的基线。这个评分会记录任务完成到了哪一步,例如毛巾是否铺平、是否完成折叠、是否 放进篮子。
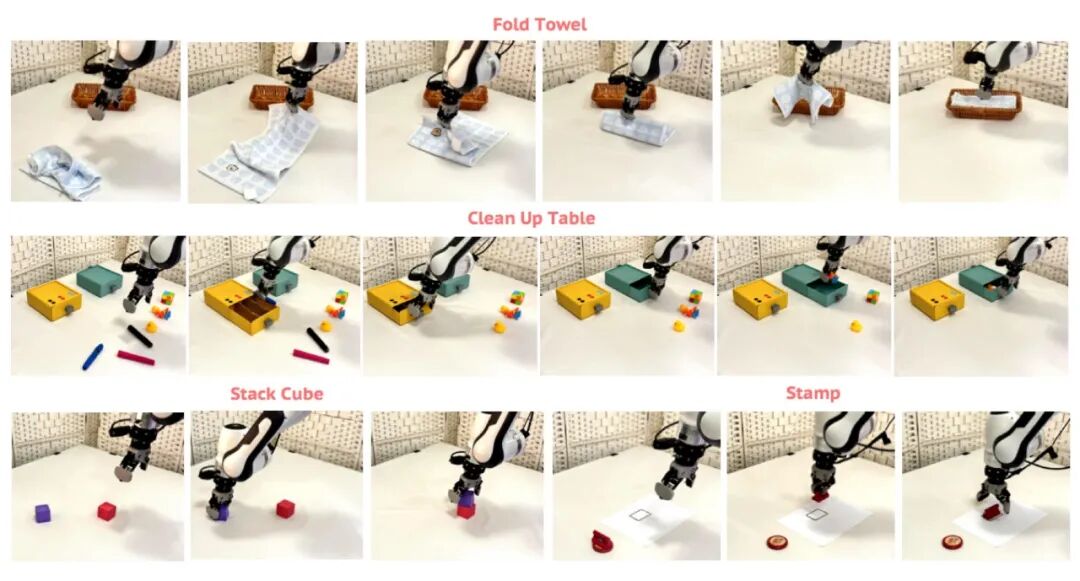
在清理桌面任务上,按每帧数据的采集耗时计算,HIL-UMI 的采集速度达到 真机人工接管方法 HG-DAgger 的 5.63 倍,最终任务进度评分也高出约 5 分。减少反复运行机器人、等待人工接管的时间,是这项研究展示的直接收益。
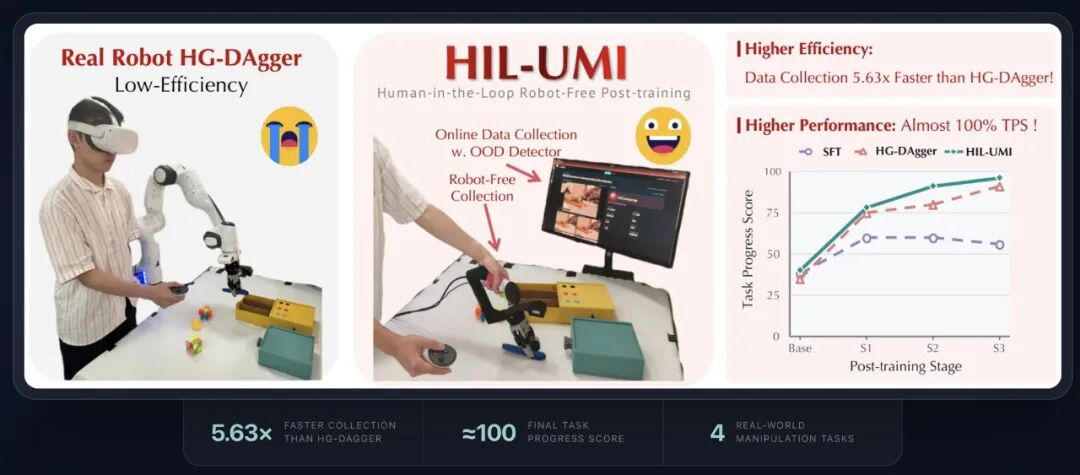
「目前还是单机单臂,原理跑通是第一步,我们现在已经在做双臂多机。」董豪说。论文进一步提出,让不同地点的操作者并行采集数据,发展成分布式后训练系统。便携夹爪降低了进入不同场景采集的负担;如何组织更多人、更多地点持续参与,是接下来的扩展方向。
家庭需要的,是可靠性与泛化性一起提高
当研究落到家用产品上,董豪首先考虑的,是需求明确、每天反复出现的家务。洗衣服、晾衣服、收衣服、叠衣服,也是他自己感受到的日常需求。在他的设想里,机器人可以先从这些稍微结构化一点的事情做起。
任务的选择,还要考虑失败之后是否容易补救。以叠衣服为例,「叠一下没叠好,我再叠一下就好了。」董豪说。他希望机器人具备自纠错能力,第一次没有叠好,可以重新尝试。即使速度慢一些,只要最终能把事情做好,也能带来实用价值。
这让后训练有了具体的目标:模型需要学习完成任务的动作,也要积累出错后继续做下去的经验。用户需要的是一项家务能够被持续、可靠地完成。
谈及启元现有的消费级机器人时,董豪把接下来的工作重点放在了「作业智能」上,也就是让机器人实际承担家务。他确认,面向这类能力,团队正在内部推进不同于现有产品的设计。
谈到家用机器人与人的近距离接触,董豪强调,硬件和算法都要支持力控,让机器人能够感知自身状态。
而当同一个模型要进入更多家庭,衣物、家具、房间和任务都会变化。董豪倾向于让一个模型覆盖更多场景和任务,并考察已经学到的能力,能否帮助它更快地掌握下一项任务。
这就是他提到「横向 Scaling Law」时增加的一个维度:模型掌握的任务数量。以相同的成功率为门槛,已经学会更多任务的模型,接触新任务时,能否有更高的起点、需要更少的数据、更快进入后训练?
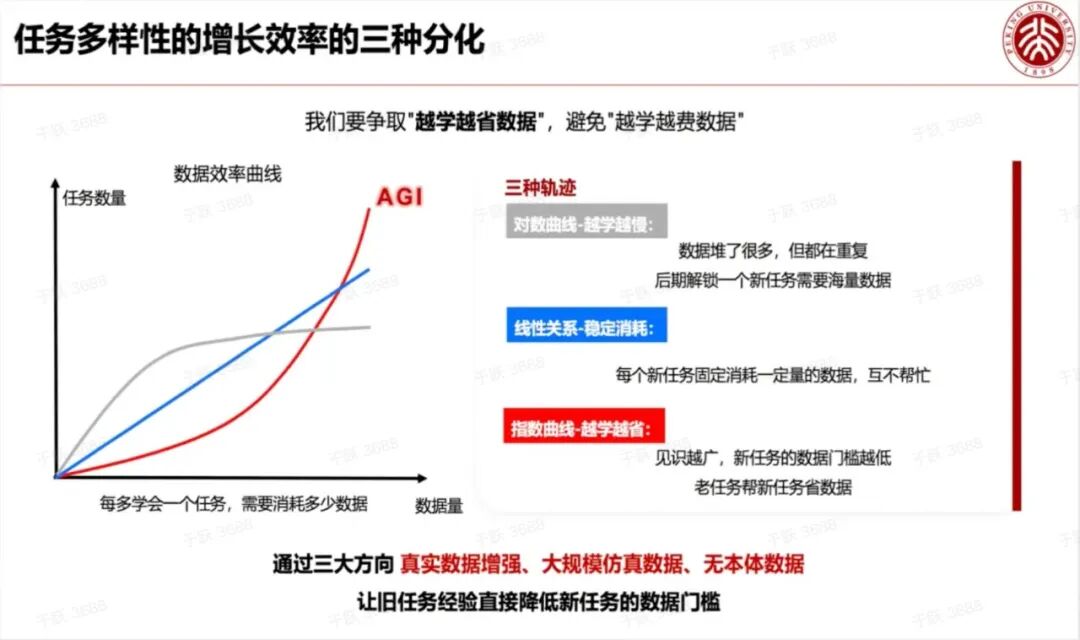
「随着我不断覆盖,我以后做新的任务,我需要的数据量就会更少。」董豪这样描述他希望获得的通才能力。对他而言,覆盖更多任务的意义,还在于后续学习成本能否下降。
这种不断积累的经验,能否让机器人更容易适应下一个任务、下一个家庭,也是大规模后训练最终需要回答的问题。
在这个过程中,人的示范与纠正仍然不可缺少。采访谈到机器人自我进化时,董豪强调,即使希望未来实现更自动化的学习,也要先经过有人参与的后训练,建立足够的能力。
「人一定会在,只不过人的比例会不断下降。」他说。目前,HIL-UMI 已在四项单臂任务上完成验证,团队正在推进双臂与多机扩展。从便携采集走向大规模后训练,还需要更多实验与部署来验证。董豪接下来关注的,正是如何把这一步继续向前推。