

对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
作者:江思奇
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
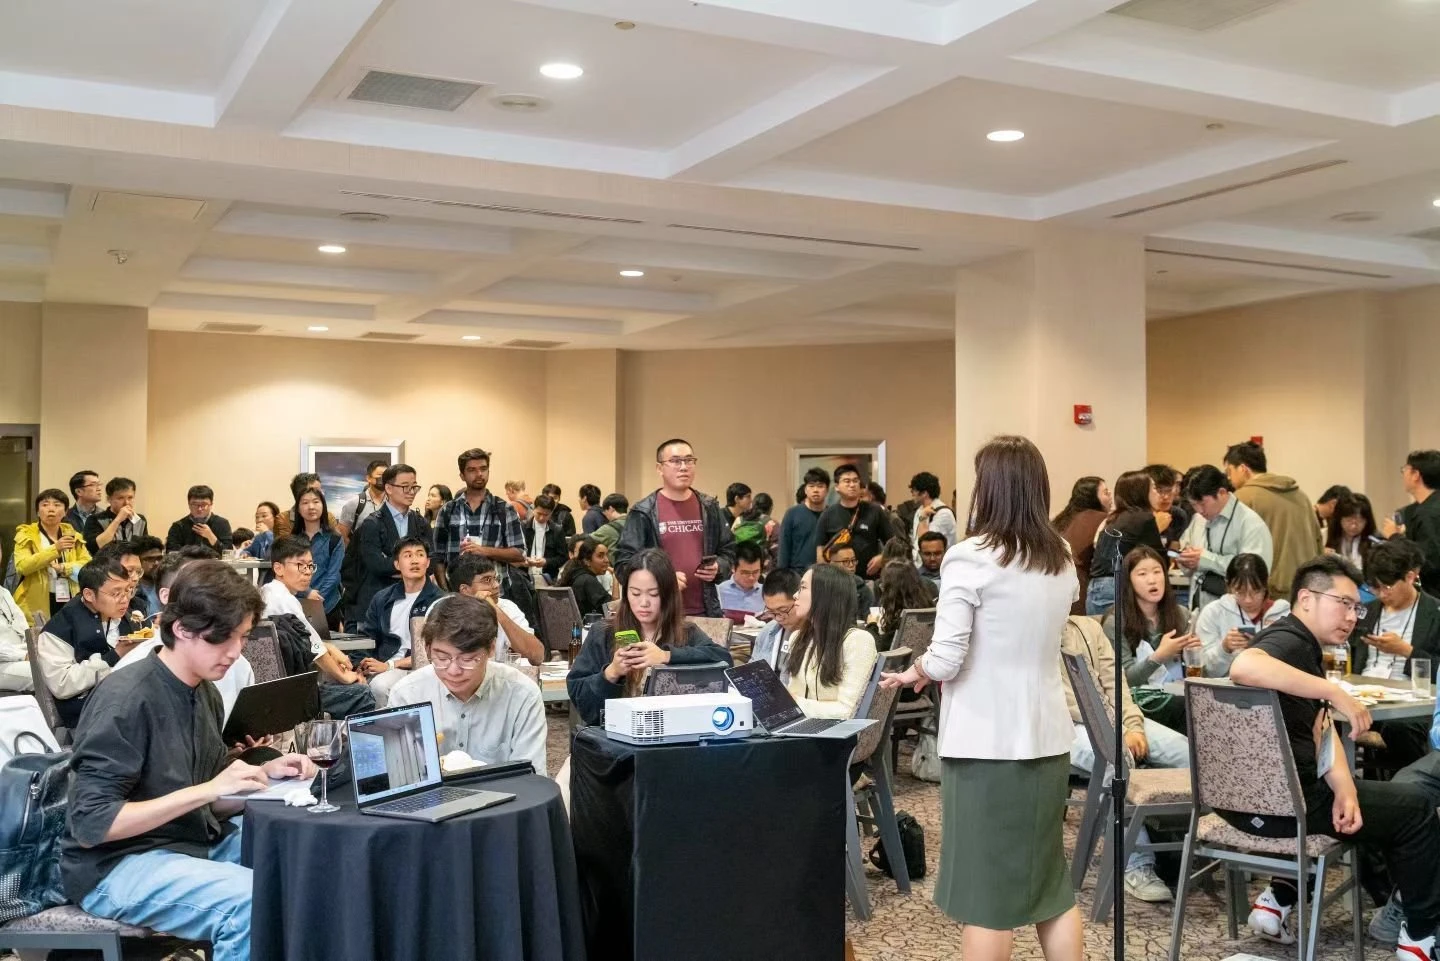
图片展示的是Saturday Robotics举办的一场Robotics Research Night活动场景。场地内多人围坐,部分人使用笔记本电脑,还有人手持手机。一位身着白色上衣和绿色裙子的女性站在前方,似乎在进行演讲或介绍。背景中可见多扇门和墙上的装饰。该图片与上下文紧密相关,直观呈现了活动的现场氛围,与文档中提到的活动报名人数、持续时间及参与人员构成相契合。
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。
2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Research Night。白天的学术日程结束后,研究者、创业者和投资人换到另一个场地,用十分钟左右的闪电演讲继续讨论机器人安全、强化学习、世界模型和具身智能。据活动的报名记录,近 400 人报名,来自 16 个国家和地区的 200 多家机构。
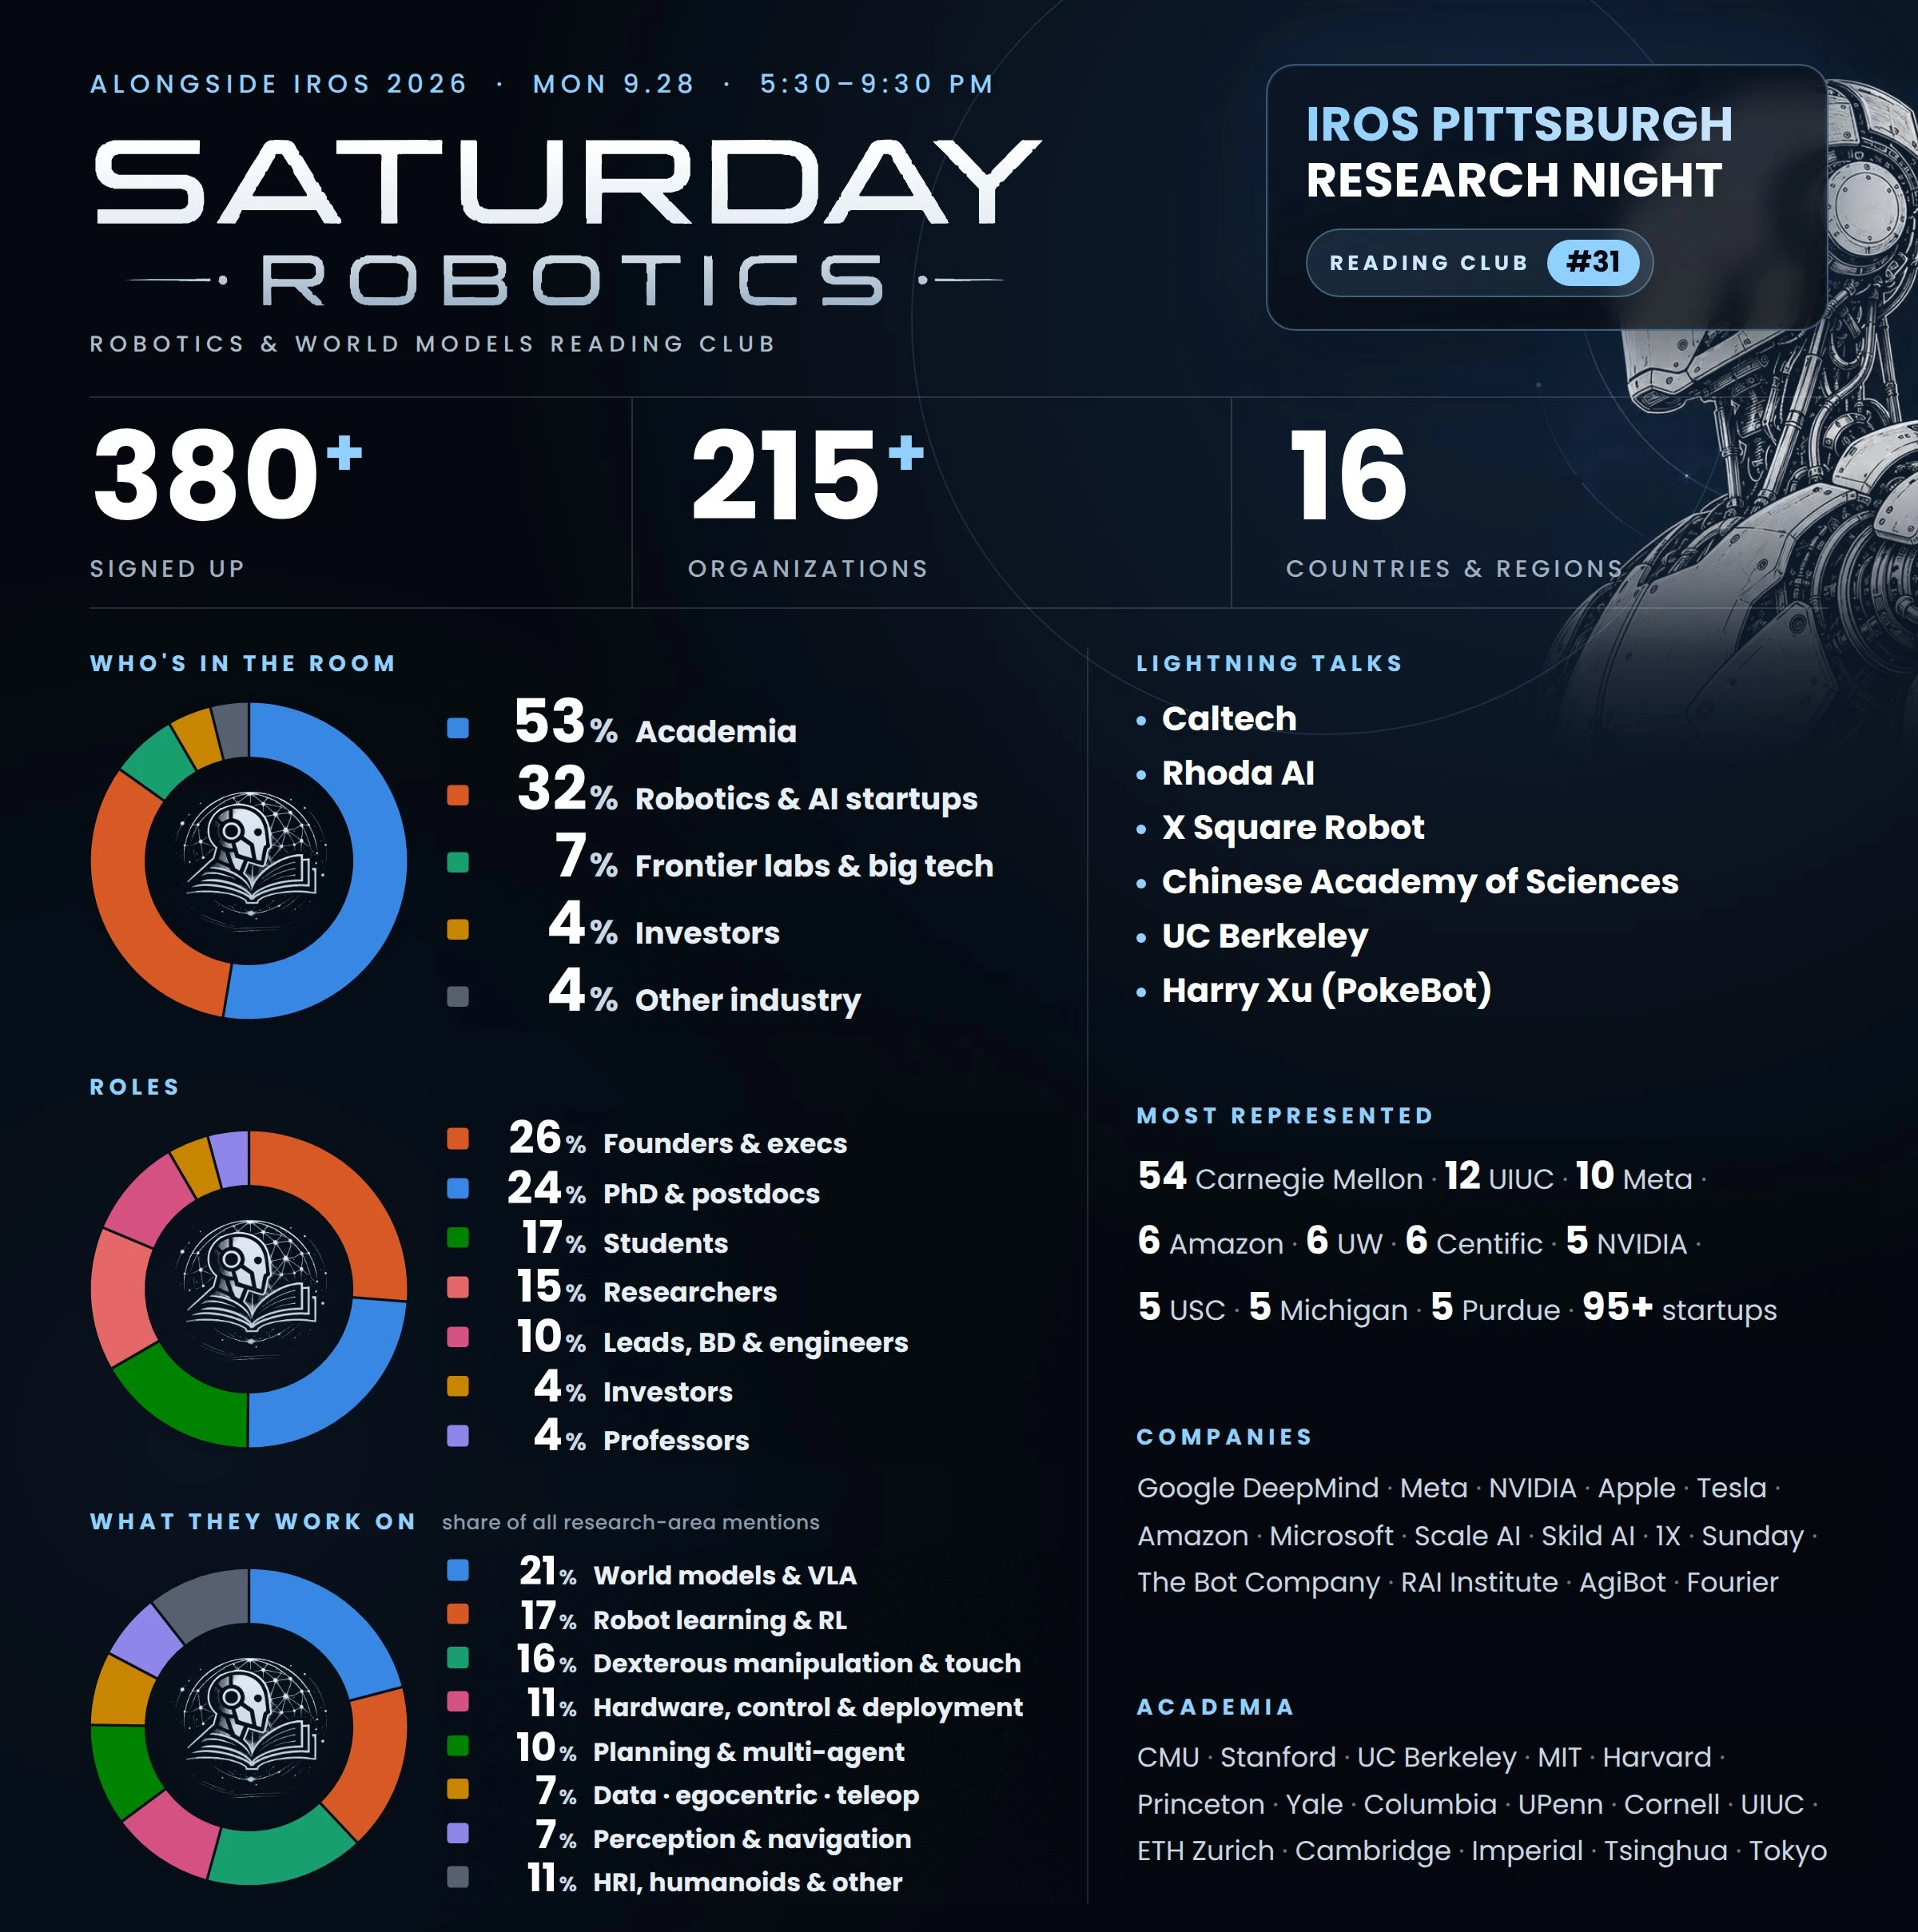
图片展示了Saturday Robotics举办的Robotics Research Night活动信息。活动于2026年9月28日,5:30 - 9:30 PM在匹兹堡举行。报名人数380+,来自215+组织,16个国家和地区。参与者中53%为学术界,32%是机器人和AI初创公司等。演讲者包括Caltech、Rhoda AI等,代表公司有Carnegie Mellon、Amazon等。该图与上下文紧密相关,直观呈现了活动规模、参与者构成及重要信息。
两天前,他还在旧金山主持周六的读书会。活动结束后,他坐红眼航班经芝加哥转机到匹兹堡,接着参加 IROS、见研究者,再把晚上的活动搬到线上。朱俊帆说,自己「已经快到带宽的极限」。
这个节奏与机器人研究本身很像。一个研究者用半年完成实验,等完投稿、审稿和发表,最初的想法可能已经落后一年。GPT-6 Astra 这类通用模型的能力又在改写一批原有课题的价值:过去需要机器人研究者手工完成的场景建模、代码和评估工作,开始可能被更通用的 computer agent 接管。
「白垩纪」并不是说过去的论文突然全部失效,而是研究者需要频繁重新评估:自己正在解的问题,还是不是问题;一篇被顶会接收的论文,是否还站在能力前沿上。
这也解释了一个机器人读书会为什么在半年里迅速长大。
Saturday Robotics 于 2026 年 3 月底在旧金山湾区发起。第一期原本只打算在一间狭小的配电房里聚集 30 人;报名链接发出两天后,接近 100 人注册,团队只好临时换场地。
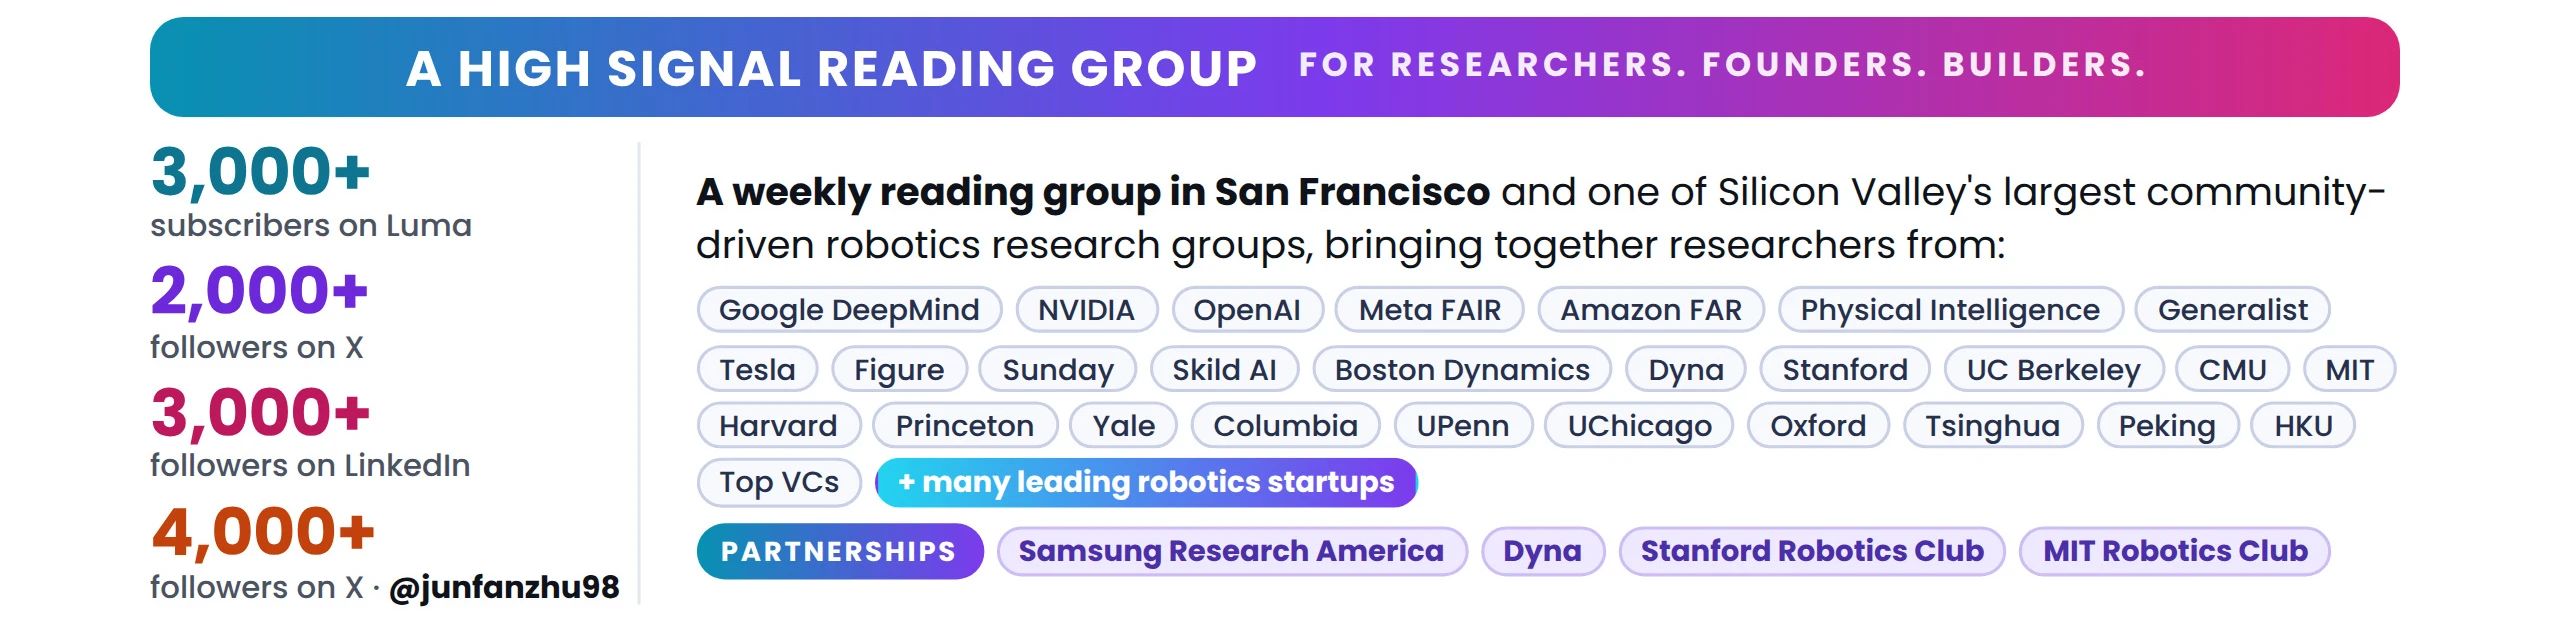
图片展示了Saturday Robotics读书会的相关信息。其为旧金山湾区的一个每周读书会,也是硅谷最大的社区驱动机器人研究组织之一,聚集了来自Google DeepMind、NVIDIA等知名机构及斯坦福大学、加州大学伯克利分校等高校的研究者。还列出了其在Luma、X、LinkedIn、X等平台上的订阅和关注者数量,以及合作伙伴如Samsung Research America、Dyna等。该图片与上文提到的Saturday Robotics读书会在半年内迅速增长,报名人数爆满相呼应,直观呈现了其影响力。
据公开活动页,截至 10 月 3 日已举办 32 期;朱俊帆称,截至 10 月中旬,Luma 订阅者已超过 3,700 人,其中约一半是创业者,另一半是研究者。这些数字是社群规模,不等于每场的实际到场人数;但活动的频率和演讲者名单,已经足以说明它对湾区机器人圈子的吸引力。
作为创始人兼程序主席(Program Chair),朱俊帆负责读书会的技术内容:每一期选什么题、请哪位讲者、用什么形式,以及现场主持讨论。讲者包括 NVIDIA Cosmos 机器人与世界模型方向的技术负责人 Zhaoshuo (Max) Li、Dyna Robotics 联合创始人兼首席科学家 Jason Ma、三星北美研究院机器人智能实验室负责人 Kris Hauser 教授。
三星北美研究院、Dyna Robotics 等机构曾与读书会合办活动;三星北美研究院的 Nan Tian 在领英上写道:「很高兴和朱俊帆一起合办 Saturday Robotics 第 20 期读书会。昨天三星北美研究院座无虚席。」
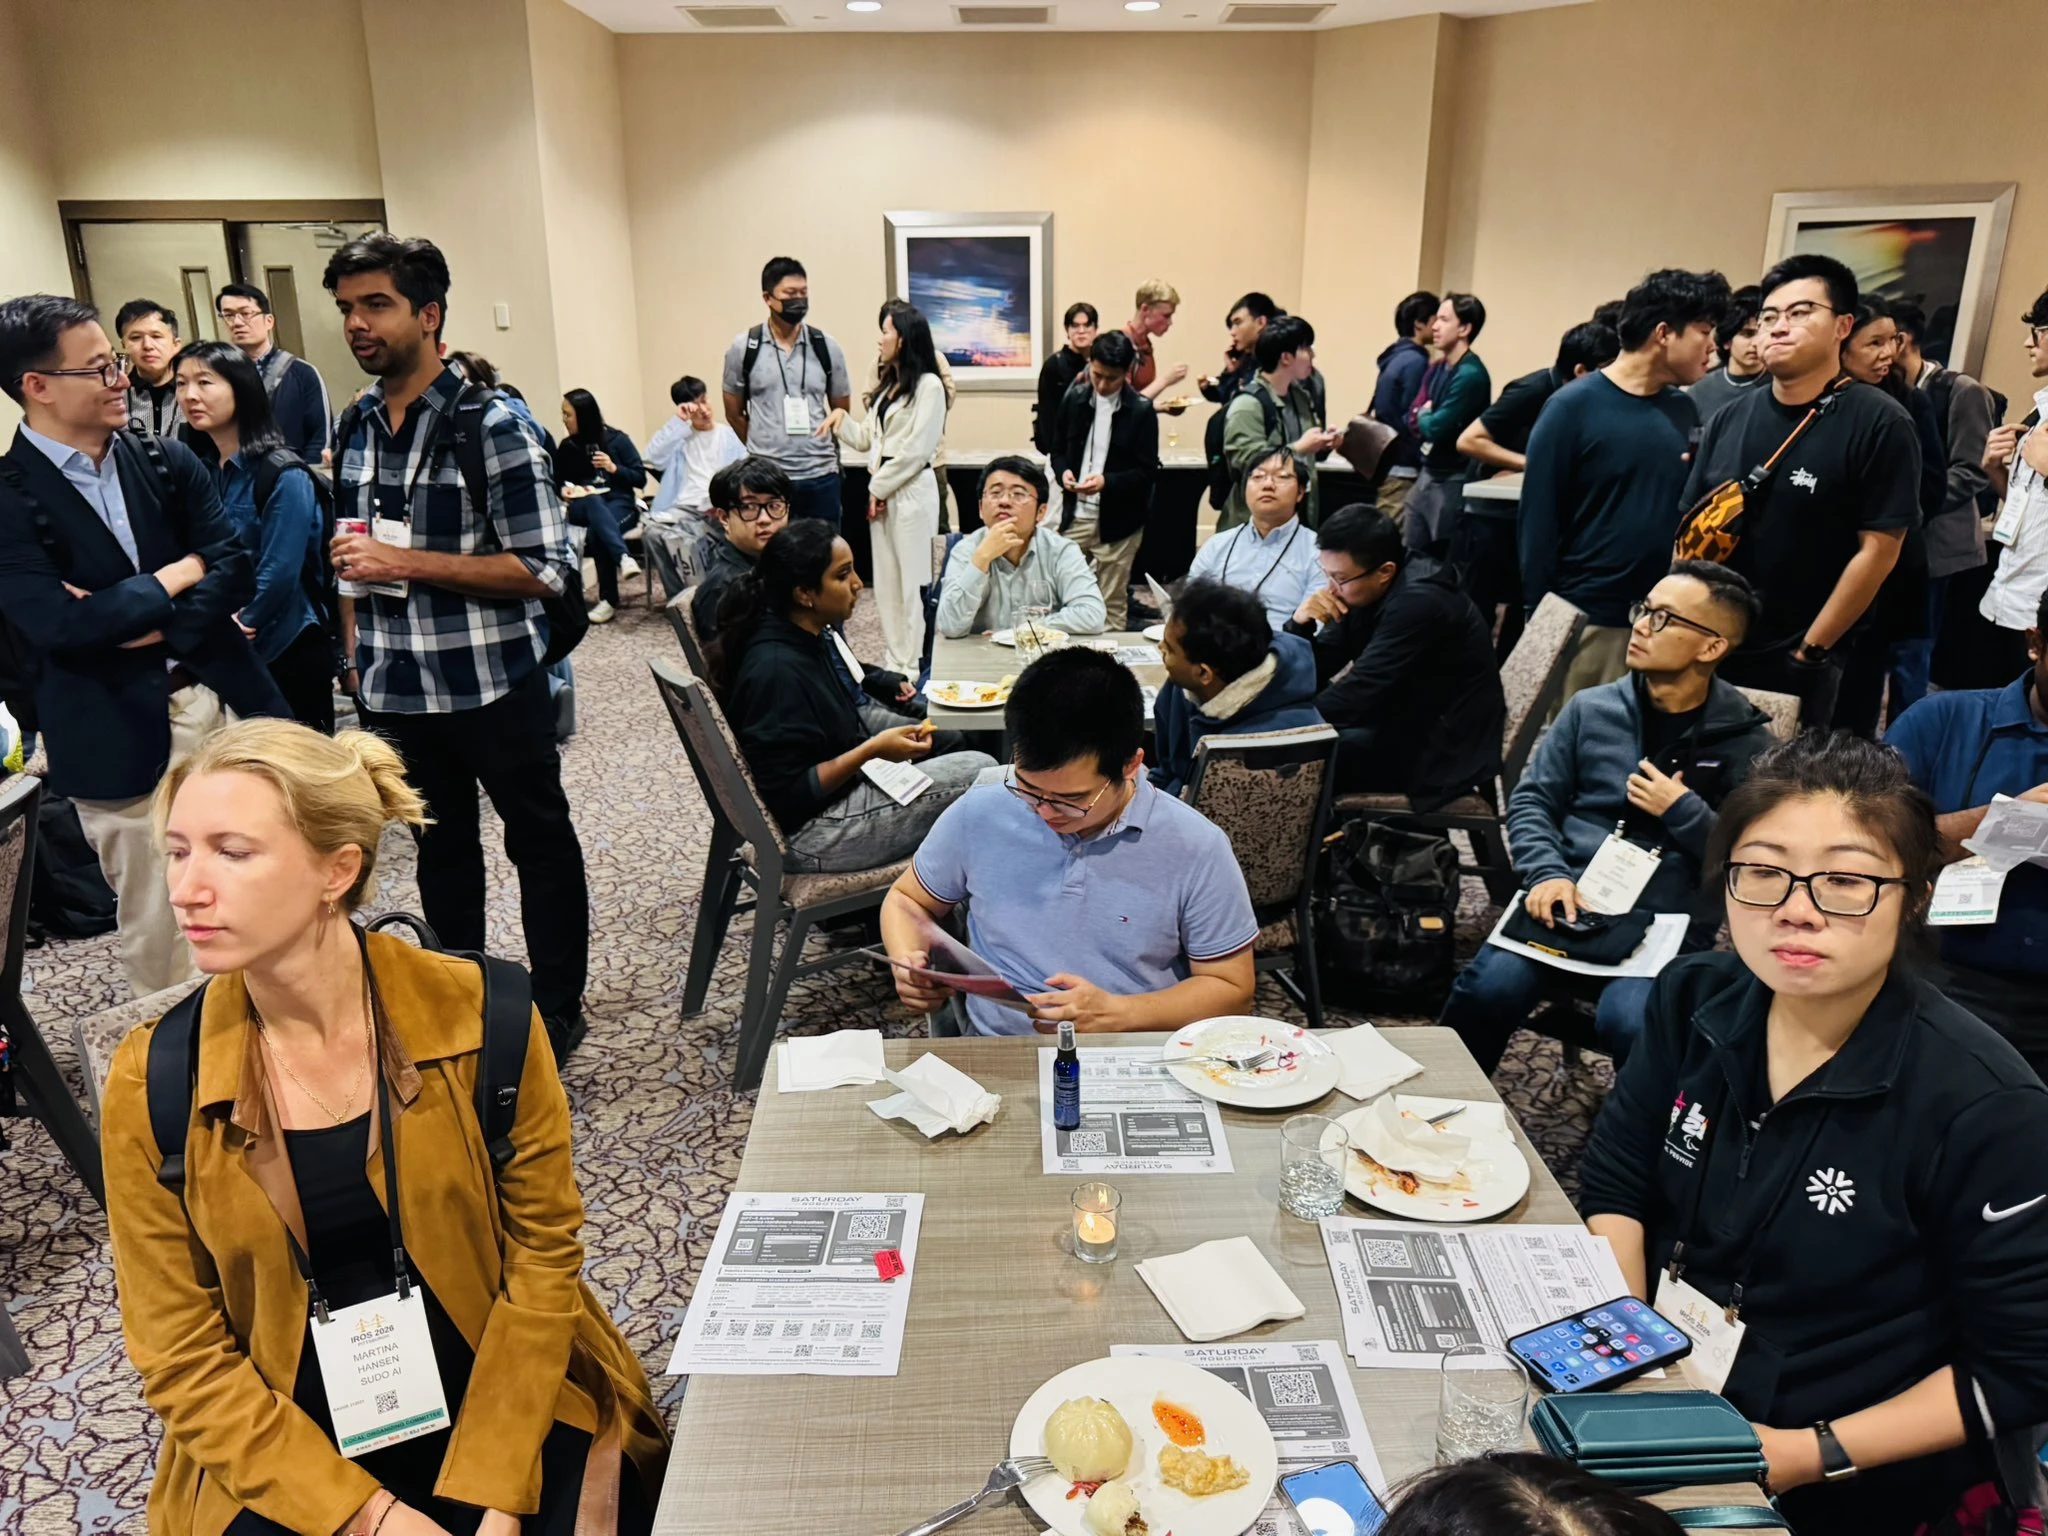
这张图片展示了一场学术交流活动的室内场景,是类似研讨会或社交餐会的场合。画面中有数十位参会者,有的围坐在餐桌旁,桌上摆放着餐盘、纸巾、电子设备、活动相关的纸质资料,还有小型蜡烛装饰;另有不少人在会场内站立交流,部分参会者佩戴着带有身份标识的胸牌,整体氛围是参会者在活动间隙互动、整理材料的状态,和文档中提及的CVPR 2026期间的研究之夜、ACM SIGGRAPH 2026专场等学术活动的场景相契合。
CVPR 2026 期间在丹佛举办的研究之夜收到 624 份报名,录取 317 人;43 份闪电演讲提案中,朱俊帆选出了 6 个。
7 月,他还在 ACM SIGGRAPH 2026 上组织了世界模型主题的 Birds of a Feather 专场「World Models for Robotics: Bridging Graphics, Simulation, and Physical Intelligence」,该专场经大会录用,并以他的名字列入官方日程。
朱俊帆曾学习数学和计算机,做过量化和自动驾驶相关工作。他的研究关注如何评测在物理世界中运行的 AI 系统。
图片展示的是Saturday Robotics创始人朱俊帆。他站在户外,阳光明媚,天空湛蓝。朱俊帆戴着黑色眼镜,穿着白色外套、红色内搭和蓝色裤子,背着黑色背包,面带微笑。背景中有一幅色彩鲜艳的壁画,画中是一只戴着眼镜的羊驼,旁边有“LAM”字样及“DISCO HUAYLLAS COLOR 1-WAL HOLIDAY LULU MARANA 2022”等文字。该图片与文档中介绍朱俊帆的内容相关,直观呈现了朱俊帆的形象。
朱俊帆,Saturday Robotics 创始人兼程序主席
他参与合著的自动驾驶交互数据集与分层评测基准 IEDD 于今年 7 月被 Scientific Data(Nature Portfolio)接收;他为多机构联合的长程智能体评测基准 Agents’ Last Exam 贡献了量化金融方向的任务,该基准入选 NeurIPS 2026 评测与数据集赛道。
他担任这一赛道和 EMNLP 2026 Industry Track 的审稿人,Manning 出版社也两次请他评审世界模型方向的书稿选题。
这次 IROS,他是物理世界模型 workshop(PWMS)的程序委员会委员,并主持了全部两场口头报告和 WorldArena 2.0 挑战赛环节。今年 7 月,他还受邀在 AUTONOMOUS 2026 峰会上主持制造业 Physical AI 的 CEO 圆桌。
他形容自己在 Saturday Robotics 里既是「校长」,也是「学生」:他不是为行业给出一条确定路线,而是把不同路线的人叫到一起,看哪些争论能被实验和部署结果推进。
我们在匹兹堡 IROS 期间与朱俊帆聊了一个多小时。话题从读书会的起点,逐渐转向中美机器人生态的差异,以及 GPT-6 Astra、仿真、触觉、benchmark 和数据公司的价值正在怎样变化。他对不少问题都没有给出确定答案。在他看来,不足以证明或证伪的阶段,让分歧充分暴露,比过早建立共识更有价值。
以下是 42 号电波与 Saturday Robotics 创始人朱俊帆的对话,略经编辑。
一个读书会,两天里从 30 人变成近 100 人
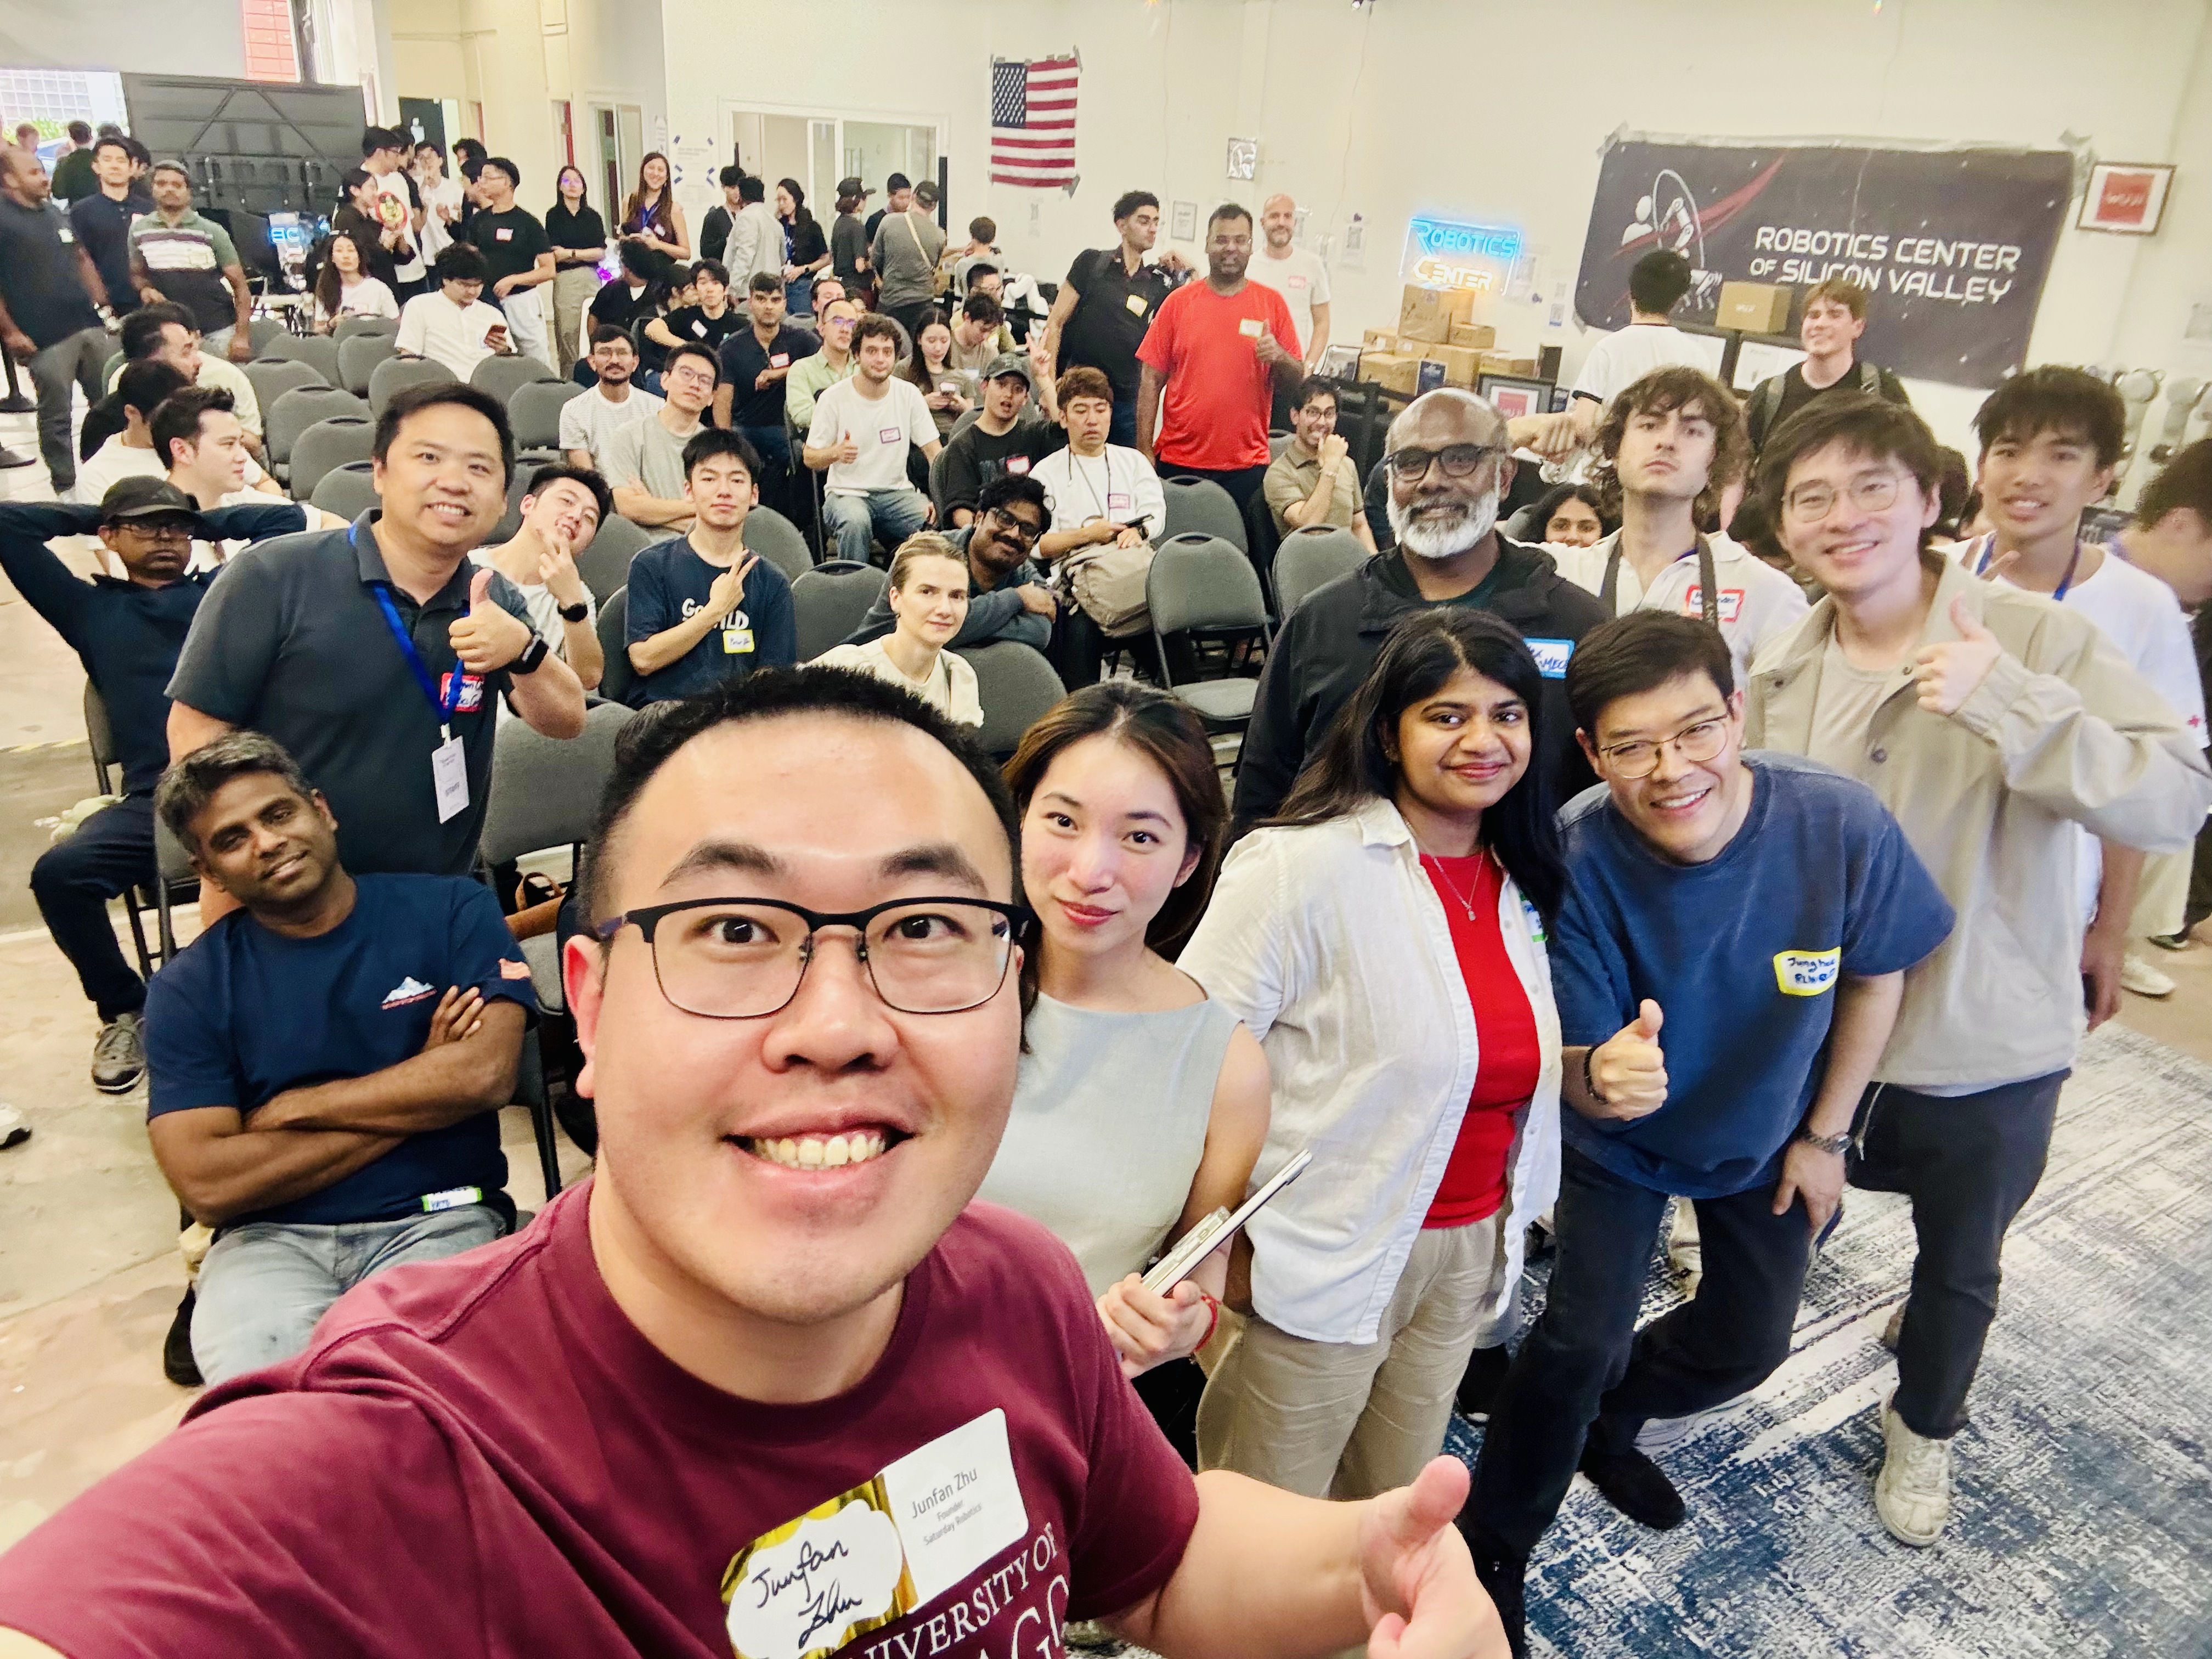
**42 号电波:**Saturday Robotics 只成立了半年,为什么能这么快形成规模?
**朱俊帆:**最开始并没有想要做成这么大。
我们 3 月 28 日开始第一期。那时我刚从南湾搬到旧金山,一开始只想做一次非正式的朋友聚会。我当时住处的楼里有一间 electric power room,非常狭小,也没有阳光,是真正的「小黑屋」。原来想从 30 人开始,再慢慢扩到 60 人。
我在周四发了 Luma,到周六已经有接近 100 人报名。那个小黑屋肯定放不下,Aurora 找到了一个 VC 提供的场地,一次朋友聚会就这样变成了正式活动。
第一期的主题与 JEPA 有关,杨立昆也点赞和转发了。我们后来发现,大家确实需要这样一个 forum。行业进展很快,每家公司的路线又没有收敛,大家需要一个地方讨论最前沿的工作。
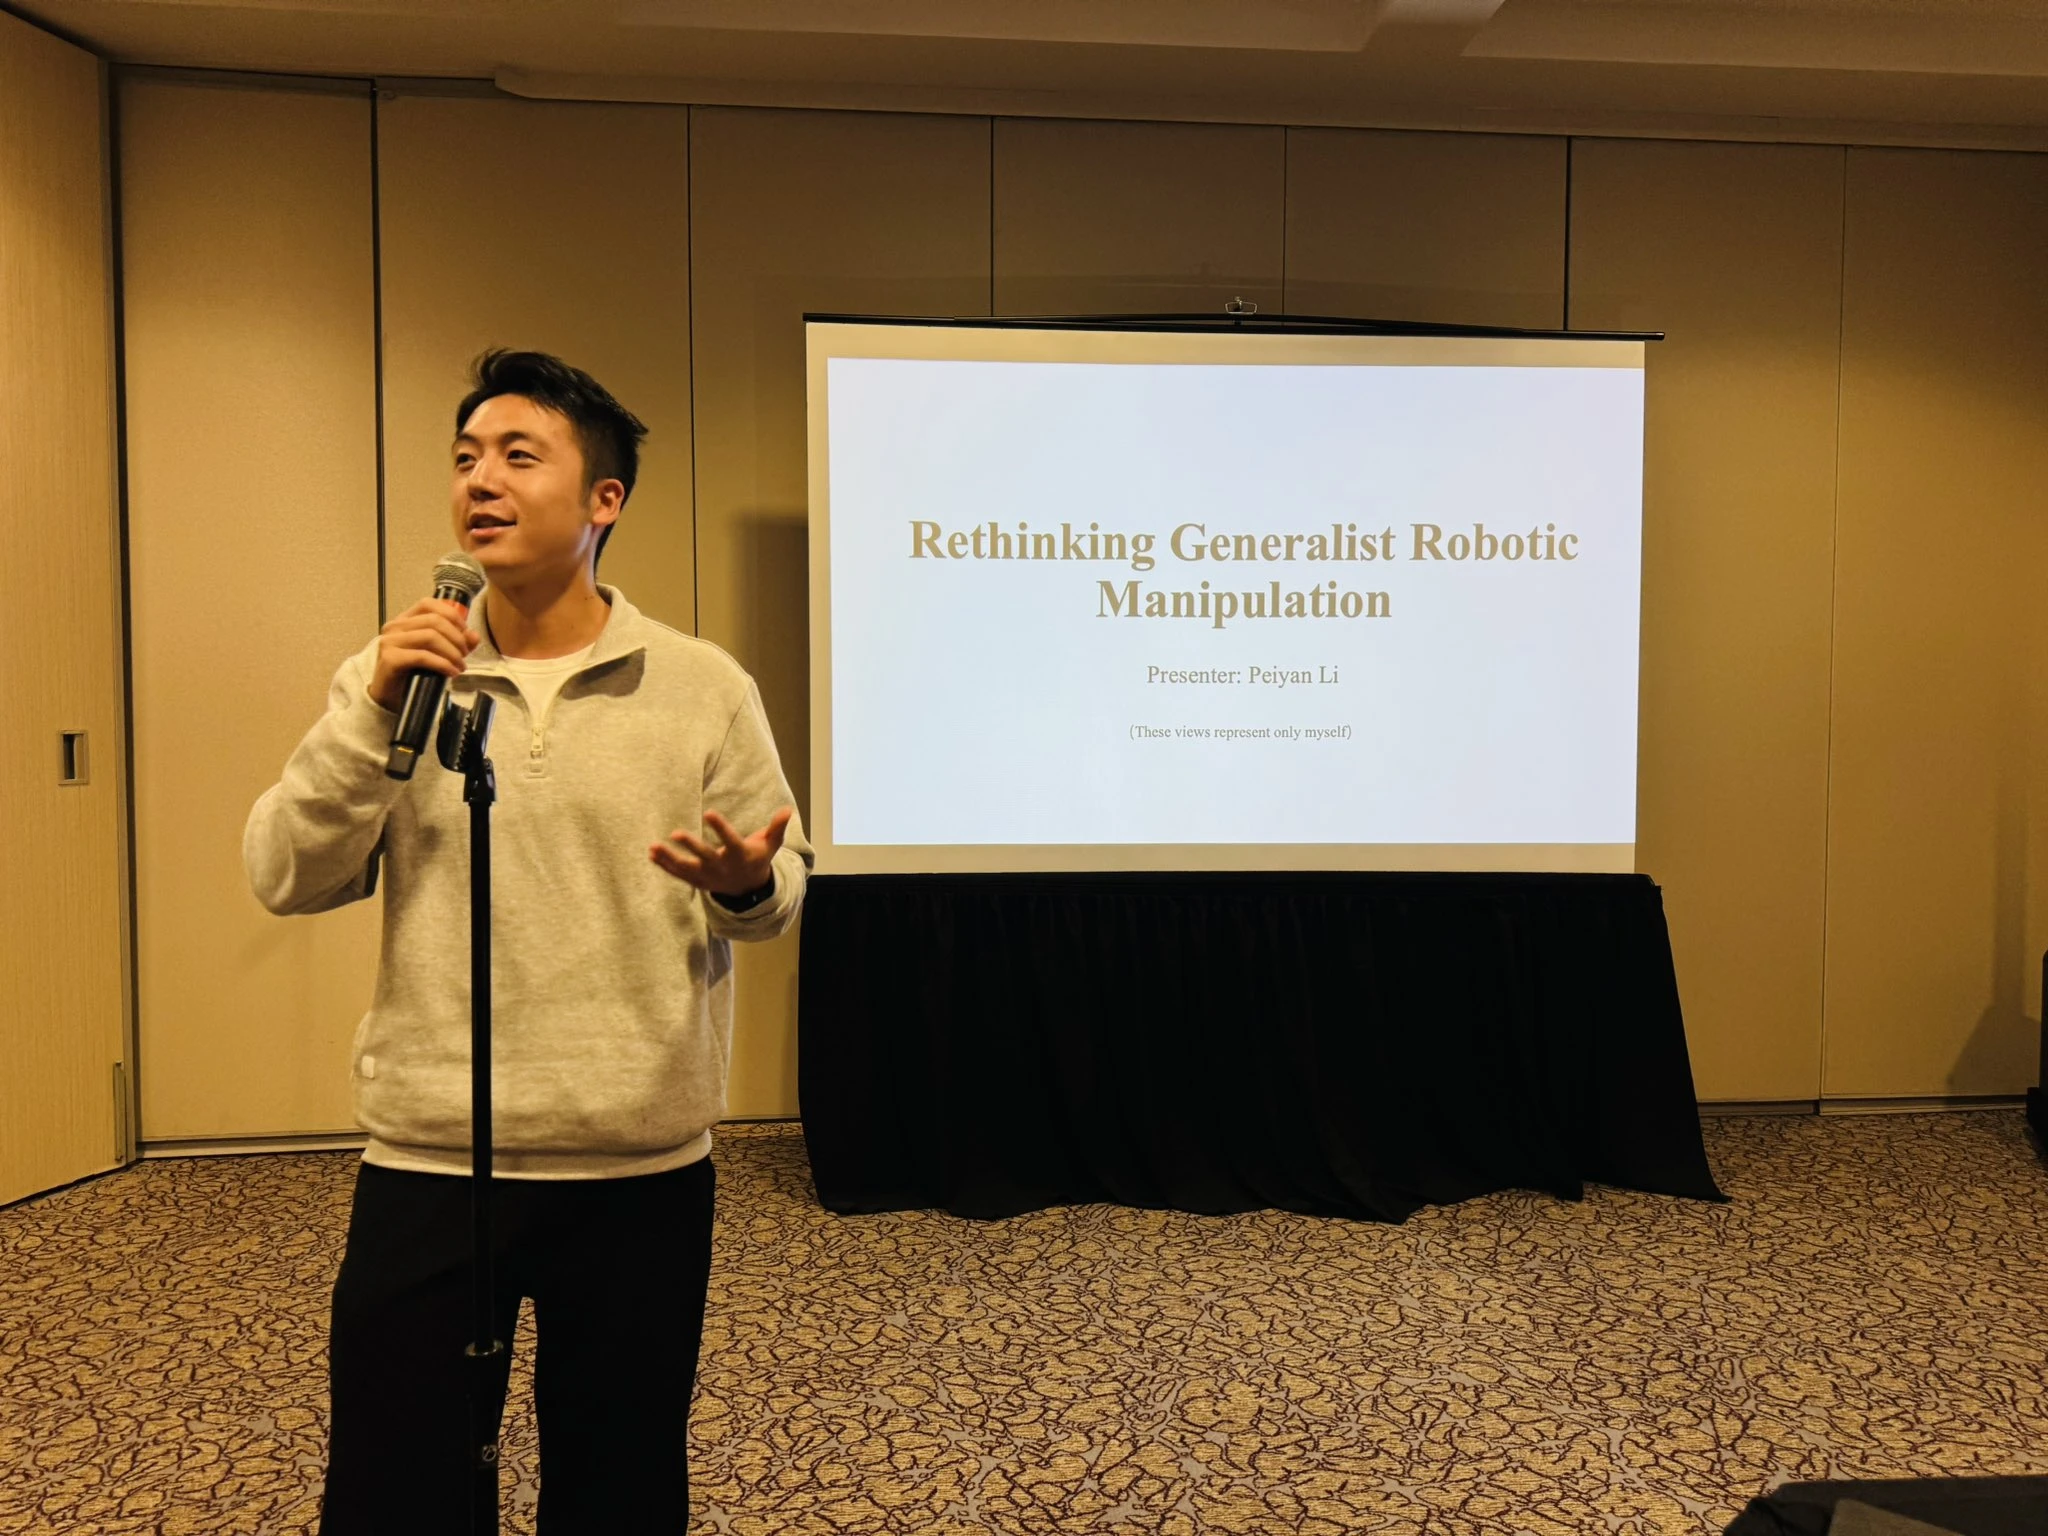
这张图片呈现了Saturday Robotics活动的现场场景,中国科学院李培岩正在进行演讲。画面中,李培岩手持麦克风,身着浅灰色上衣搭配黑色长裤,正在进行分享;他身后的投影屏幕上显示着英文标题“Rethinking Generalist Robotic Manipulation”,下方标注了演讲者为“Peiyan Li”,屏幕内容对应了他在活动现场的演讲主题,与文档中“中国科学院李培岩在Saturday robotics活动现场演讲”的内容相吻合。
中国科学院李培岩在 Saturday robotics 活动现场演讲
**42 号电波:**但一次活动撞上热门话题,可能有偶然性。你自己总结,半年里最重要的增长原因是什么?
**朱俊帆:**我们没有最 fancy 的场地,经费和人手也有限,所以把精力都放在内容上,形式够用就好。真正重要的是两件事。
第一是内容必须足够前沿,要有 hot take。只有这样,才能吸引真正的 researcher 和 builder 过来辩论。如果只是普通的 startup demo day,硅谷到处都有,不会成为大家每周六专门开车参加的活动。
第二是自媒体。我很勤快地在 LinkedIn 和 X 上发布内容,让旧金山以外的人也能看到。后来慕尼黑、苏黎世的研究者会来联系我,中国研究者也会在小红书上刷到活动。技术品位决定什么人愿意来,持续传播决定这个圈子能不能越过一间屋子。
**42 号电波:**一个学术社群增长太快,也可能变成少数人相互认可的小圈子。你怎样避免同温层?
**朱俊帆:**这是我一开始就在考虑的问题。硅谷有很多所谓的小圈子,一群人只在自己里面讨论。我想把这件事做得更 open,尤其要吸收年轻人。
互联网时代,一个人经验积累很久,他的话语权会更大。机器人不完全一样。很多年轻研究者正在新工作里扮演关键角色。我们挑选分享者的标准是他有没有 hot take:这项工作是否足够新,是否有 insight,或者是否引起了重要争论。
一个人可以只是刚毕业,也可以只是实习生。我们请他,不是因为他是资深教授,而是因为他做了一项对行业有 impact 的工作。
**42 号电波:**但「hot take」也容易变成追逐新概念。你们如何判断一个新方向值得讨论?
**朱俊帆:**现在的问题是,很多路线还无法被证明或证伪。
例如我们第五期与第六期的分享者,做的东西非常不同,甚至可以说技术路线大相径庭。他们各自都会对对方有问题。我们做的是先让一方讲 keynote,再让另一群人向他提问。这些方法可能都已经 scale 出一些能力,但我们还不能因此宣布谁是最终赢家。
只要这项工作本身重要,而且其中存在可以展开的分歧,就值得拿出来讨论。不是读书会替大家选出答案。
**42 号电波:**你把自己定义为一个活动组织者,还是研究者?
**朱俊帆:**两者都是。我一直在做独立研究,方向是物理世界里 AI 系统的评测,写论文、做审稿;读书会是我现在投入时间最多的事。
机器人是一门很难全栈掌握的学科。我更多从算法和 world-action model 角度看问题,但硬件、仿真、触觉、电机同样是机器人的重要组成部分。其中很多方向并不是我的专长。
所以我既是「校长」,也是「学生」。每个人都有自己的知识盲区,想成为一个全栈的机器人学家太难了。
**42 号电波:**三年以后,Saturday Robotics 会仍然是一个社区,还是会变成某种行业基础设施?
**朱俊帆:**我希望它能在机器人的不同领域都做出一些贡献。
科研方面,我们已经在与一些社群成员合作做 research,也有研究者在准备新的 benchmark。产业方面,我们想从理论性较强的读书会往 deployment 走。比如办硬件黑客松,让硬件公司、数据公司和研究者一起做出东西,而不是只讲论文。
再往后,它也可能变成一个 Venture Studio,成为创业者、VC、数据、算力和硬件之间的桥梁,帮湾区的早期机器人团队把研究更快地变成真正落地的产品。但现在我不想把形态定死。我们会先做一次尝试,收集 feedback,再迭代。
中国不只有硬件,美国也不只有模型
**42 号电波:**你一直强调 Saturday Robotics 是连接中美机器人生态的桥梁。这两个生态真正互补的地方在哪里?
**朱俊帆:**中国公司在硬件、供应链和产业链上确实有非常大的优势,很多美国公司需要与中国公司合作,或者到深圳找供应链和人才。
但中国绝不是只有硬件。从 NeurIPS 等顶会的作者构成中,可以看到中国大陆、香港高校和中国公司有很强的研究力量。我在北京做 WRC 活动时,也能感受到很多研究者的观点非常前沿。
湾区特别的地方,是它有很多规模很小、但在一个 niche 上很强的公司。这些 founder 有各自的 insight,又与 Google DeepMind、英伟达、OpenAI、亚马逊等大公司的研究者处在同一个生态里。我们想做的,是让硅谷成为全球机器人研究者交流的中心:来自中国的研究者和工程师带来硬件、供应链和产业一线的经验,湾区的团队带来前沿的模型和算法,大家在同一个房间里比较什么真正 work。
**42 号电波:**你第一次尝试把两边直接接起来,是 WRC 期间在北京办的那场活动?
**朱俊帆:**对。那次我们邀请了一些北美业界和学界的研究者远程加入。问题是,要同时照顾北京和加州的时区,活动只能放在「两国都很困」的时刻。
我在旧金山早上 6 点起床,有些 speaker 7 点刚上线;北京那边从晚上 10 点一直讨论到凌晨,听说有人待到 1 点。大家白天已经逛了一天展,还愿意留下来听讨论,我很感动。跨国社区并不是把两边的名字放在一张海报上,最先遇到的往往是这种非常具体的时间和组织成本。
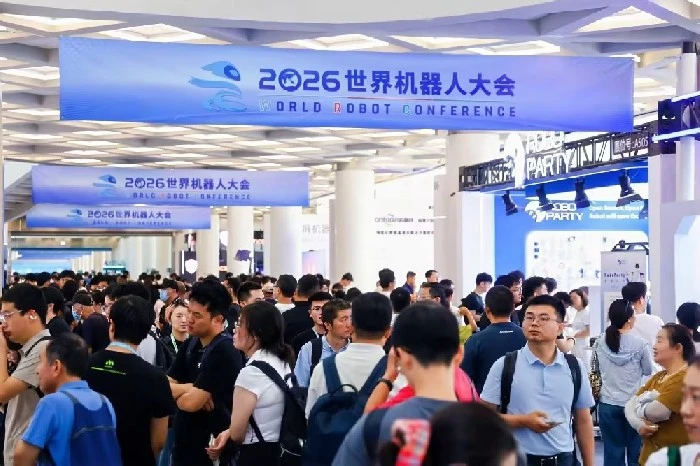
图片展示的是2026世界机器人大会现场。画面中人群密集,大家穿着各式服装,有的背着包,有的手持资料,似乎在交流或参观。背景中有蓝色横幅,上面印有“2026世界机器人大会”及英文“WORLD ROBOT CONFERENCE”字样,还有“WORLD PARTY”标识。该图片与上文提到的朱俊帆在北京WRC和匹兹堡IROS做活动相呼应,直观呈现了机器人大会的热闹场景。
**42 号电波:**你在北京 WRC 和匹兹堡 IROS 都做过活动。对比中美两边,最明显的差异是什么?
**朱俊帆:**我不想简单地归纳成「中国硬件、美国软件」。
这次 IROS 有很多来自苏州、北京、上海和深圳的中国公司。有些公司很低调,但已经很有实力。CES、CVPR、IROS 都能看到越来越多中国公司。它们不只展示供应链,也在展示自己的研究和创新能力。
美国硬件生态相对欠缺一些,但有很强的学术、基模和创业生态。两边不是一方向另一方输出能力,而是各自有比较优势。
**42 号电波:**但「连接中美」很容易停留在活动和社交。你希望产生什么可见的结果?
**朱俊帆:**我们已经看到一些成员之间形成了合作,有学术合作,也有湾区的创业团队在这里找到了客户、投资人,以及数据、硬件和算力上的合作伙伴。
我们在旧金山有一个相对稳定的社区,也在北京、丹佛、匹兹堡做过尝试,下一场研究之夜会在 CoRL 2026 期间的奥斯汀。未来可以去西雅图、波士顿,以及伦敦、慕尼黑、苏黎世这些研究重镇。
现在核心团队还很精简:我负责选题、邀请讲者和主持讨论,联合主办方和志愿者一起执行。要真正变成一个世界范围的网络,需要更多人手,也需要更稳定的组织方式。
GPT-6 Astra 提高了仿真的权重,但没有消灭现实世界
**42 号电波:**这次 IROS 最值得关注的技术议题是什么?
**朱俊帆:**GPT-6 Astra 带来了很多新的想法。其中一个是 real-to-sim-to-real 可能会变得更重要。
它在 computer use 和 Blender 这类 3D 工作上表现得很强。过去构建 3D 资产、写场景和做仿真,需要大量人工。如果这样的 agent 能稳定地把工作拆成更小的 atomic action,自动完成一部分场景搭建和调参,过去需要大量人工的实验就会便宜很多,一些以前不可行的研究也可能变得可行。不过这还需要实际结果来证明。
我以前并没有把 simulation 的权重放得这么高。GPT-6 Astra 发布以后,我会更重视这条路线。但现在仍然有两派观点:一派认为它会真正改变机器人研究,另一派认为它只是激起了一点水花。我还在观察。
**42 号电波:**除了仿真,这次你还重点提到了 in-context learning。为什么它在这个时点变得重要?
**朱俊帆:**Skild AI 和 Generalist 的 GEN-1.5 都在强调 in-context learning。它的理想状态是,不再为每一个新任务做一轮完整训练,而是给机器人一个或少量几个示例,它就能在 context 里学会新任务。
但这也是一个有争议的 topic。有人认为 in-context learning 是机器人基础模型必须获得的能力;也有人认为,真正的 foundation model 应该直接追求 zero-shot,不应把现场示例当成必需条件。我觉得还需要更多研究和部署结果,才能知道它究竟是通往泛化的路,还是另一种现场适配方法。
**42 号电波:**你之前说机器人还需要一个类似 ImageNet 的 benchmark moment。Astra 出现后,你又弱化了这个判断。是它改变了你的想法吗?
**朱俊帆:**这是两个 topic。我这次加了一些 GPT-6 Astra 的内容,之前关于 benchmark 的表达被淡化了,但我仍然认为 benchmark 很重要。只是现在非常难做。
语言模型能从互联网获得大量训练数据,评估方式也相对简单。机器人涉及接触、力和非常高的自由度。比如拆开一块幸运饼干,视频里两次动作看起来几乎一样,施力稍微多一点,饼干就碎了。这种差异很难靠常规视频和单一分数捕捉。
**42 号电波:**所以机器人不会出现一个统一 benchmark?
**朱俊帆:**我认为会出现很多 benchmark,而且这是必要的,但不太可能由一家公司做一个 benchmark,就 rule for all。在自动驾驶上,我和同一个研究团队合著的两项工作也是这个思路:今年被 Scientific Data 接收的 IEDD,把交互密集的驾驶场景整理成一个带分层评测基准的数据集;后续的预印本 SSP,把同一个安全攸关事件(比如加塞、横穿)分别在合成数据、仿真和物理世界里构造出对应的版本,看驾驶模型在三种条件下的表现是否一致。结果挑战了一个常见假设:模型在物理域的表现并不必然更好。两项工作里,我负责的是评测设计。
不同 benchmark 会关注不同问题:有的关注 safety,有的关注 dexterity,有的关注长程任务。现实世界还有很多难以定义的 context。一只猫跳到机器人身上,机器人应该把它拿下来,还是继续让它待着?一个婴儿向水杯伸手,他是想喝水,还是想拿杯子玩?
一个机器人在 A benchmark 排第一,在 B benchmark 排第三,不能只看分数比较。即使都被记为失败,完全做错与已经非常接近成功,意义也不同。机器人的 benchmark moment 还没有到来。
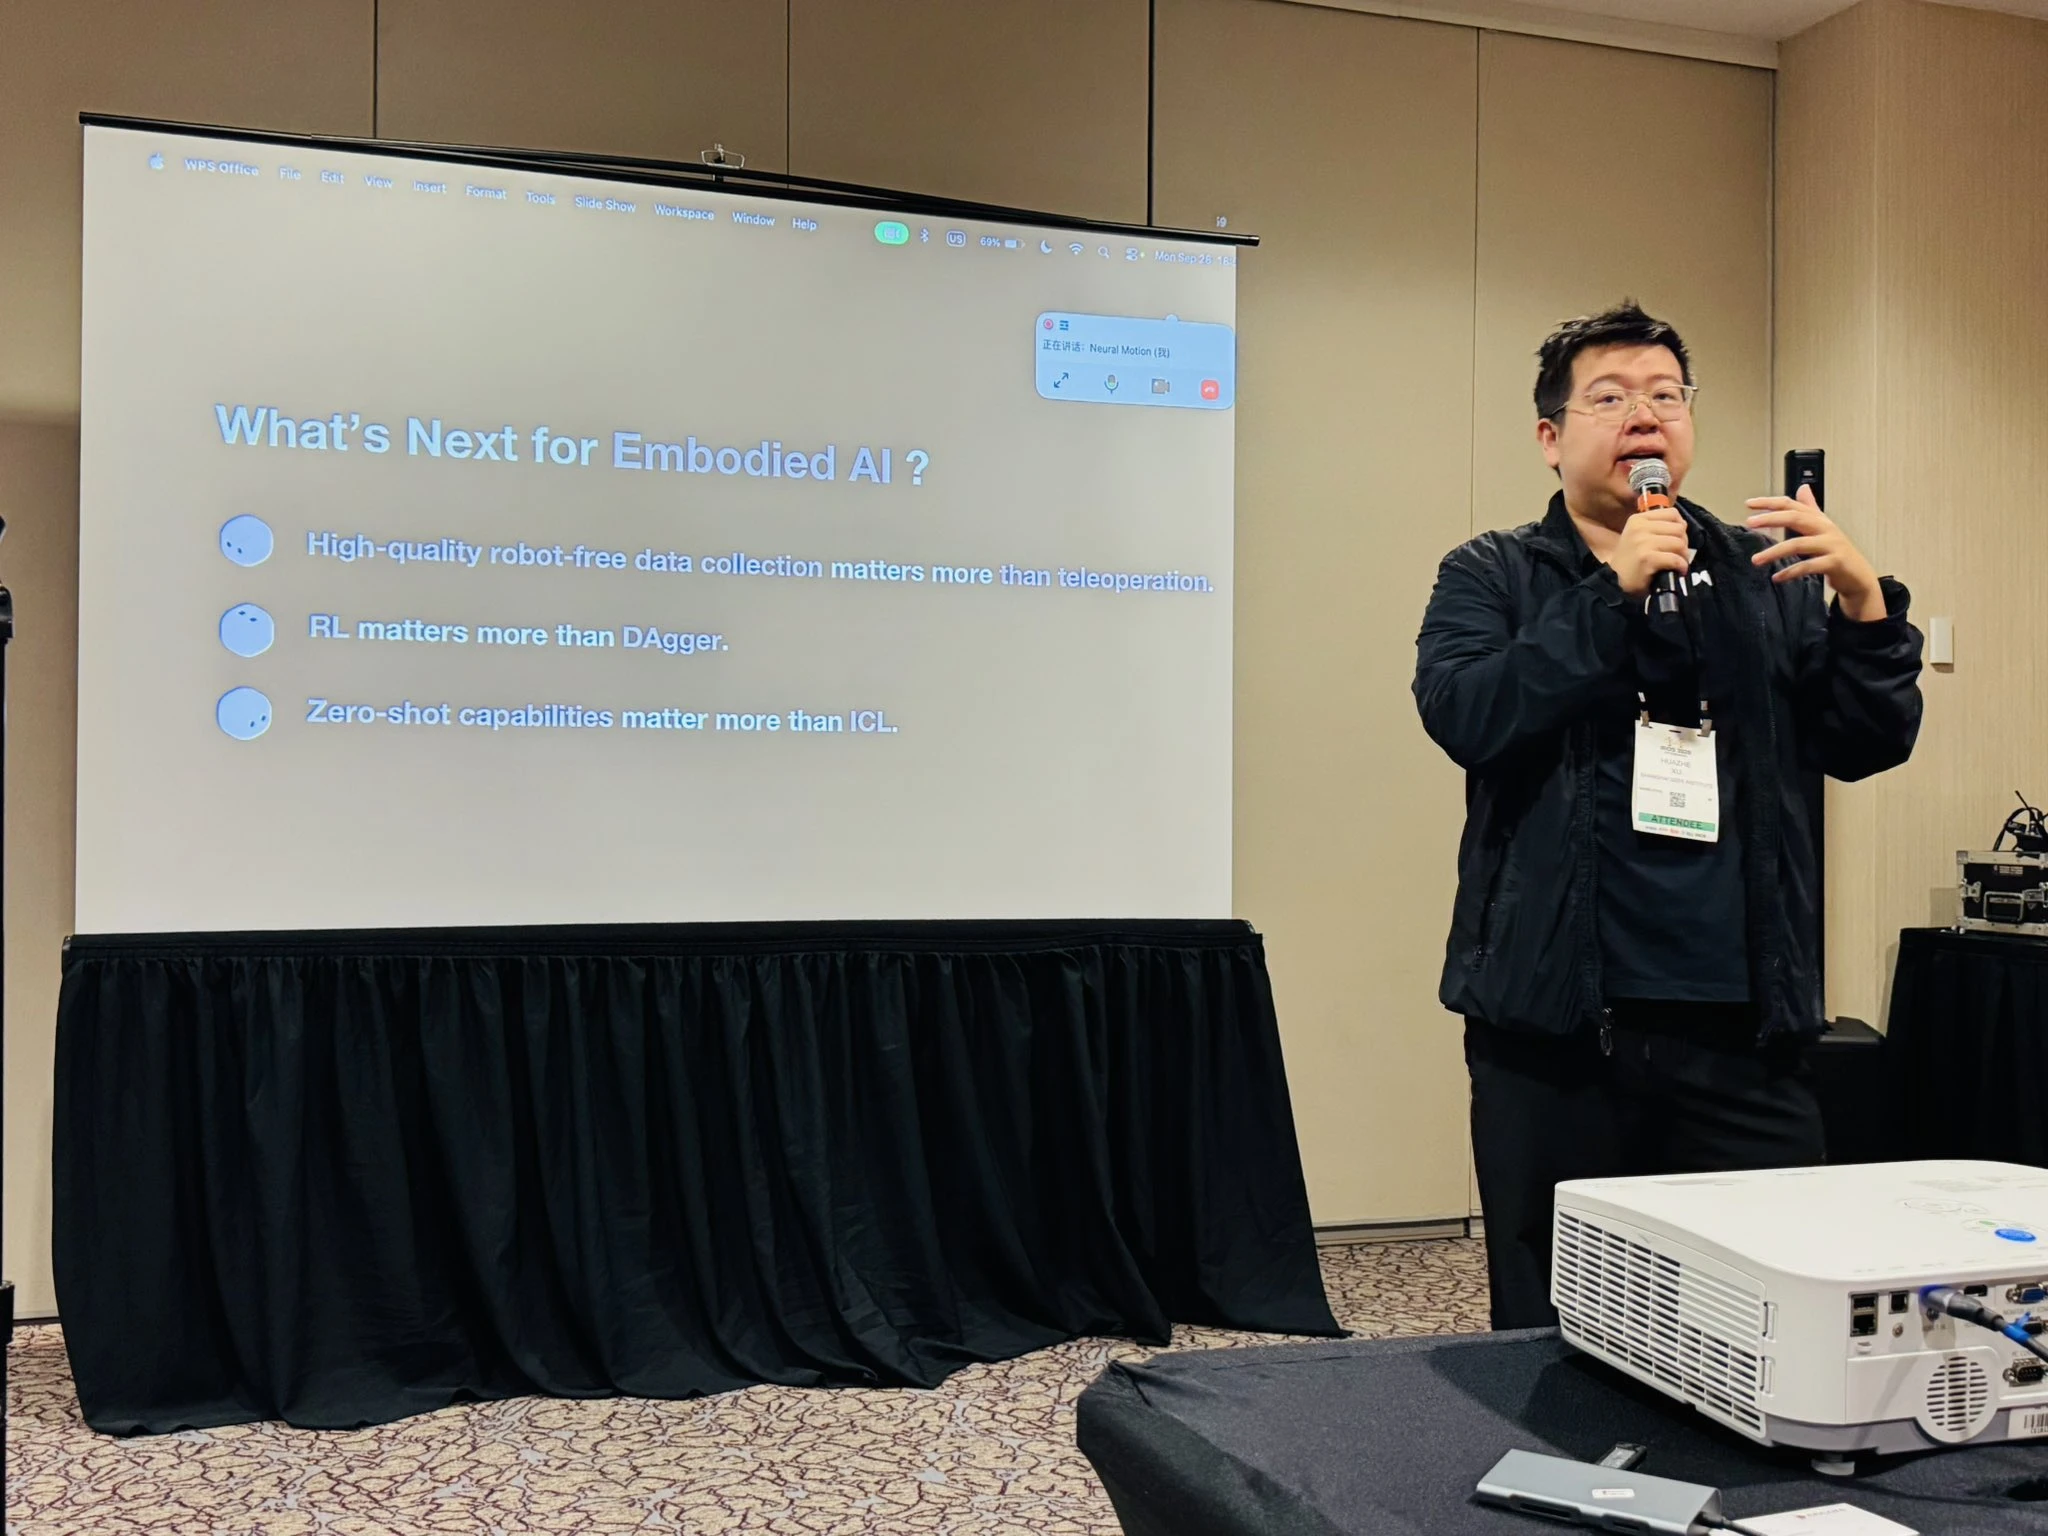
这张图片呈现了一场关于具身AI技术探讨的分享场景,一位佩戴参会胸牌的男性正在手持麦克风发言,他身旁的投影屏幕上显示着标题为“What's Next for Embodied AI?”的内容,下方列出三点核心观点:高质量无规则机器人数据采集比模仿更重要、强化学习(RL)比DAgger更重要、零样本能力比ICL更重要,这些内容与上下文探讨机器人技术路线、benchmark相关的话题呼应,聚焦具身AI发展的关键方向。
破壳机器人创始人许华哲在 Saturday robotics 活动现场演讲
**42 号电波:**如果通用模型已经能够提供越来越强的感知、推理和仿真能力,机器人公司还应该把价值放在哪里?
**朱俊帆:**真正有价值的公司和产品,最终一定要服务于人。它可以进入家庭做家务,照顾老人;也可以进入工厂,提高生产力、释放劳动力。
但真正进入生活,reliability 非常难。Demo 里可以把衣服或毛巾叠得很好,真正进家以后,不能三天两头打碎一个杯子。成功率每多一个 9,需要的工作都可能成倍增长。这也是我自己最想推进的方向:在机器人真正进入家庭和工厂之前,用更好的评测方法提前找出它会在哪里失败。具体来说,就是做能区分「差一点成功」和「完全失败」的测试,检验在仿真里有效的模型到了真实世界是否依然有效,并把失败数据变成测试用例,而不是直接丢掉。我希望这些方法是开放的,让高校实验室和创业公司都能用,而不只是最大的几家公司。
我觉得 deployment 本身会是一种护城河。尤其是家庭,公司需要真正进入家庭,才能形成数据和产品迭代的飞轮,但一开始又必须先有足够好的可靠性。这是一个鸡生蛋、蛋生鸡的问题。
**42 号电波:**这是不是意味着,真正有价值的公司会更靠近接触、触觉、灵巧操作和最终执行?
**朱俊帆:**触觉是一个被低估的方向。很多 omni model 已经处理视觉、语言等模态,但还没有真正把触觉纳入一个可以 scale 的体系。大家可能都在等第一个吃螃蟹的人。
另一个方向是 agentic robotics。GPT-6 Astra 强化了大家对 code-as-policy 的关注。但 agentic 能力是否也能放到 dexterity 上?它能否像调用工具一样,通过 language prompting 学会过去没见过的灵巧任务?现在这方面的工作还比较少。
最后一段 deployment gap 可能还需要 RL 和 fine-tuning。现在一些公司直接丢掉失败数据,我认为这是很大的浪费。怎样把 suboptimal policy 和失败数据变废为宝,既是业界问题,也是学界问题。
**42 号电波:**那么 GPT-6 Astra 更适合做机器人的「大脑」,还是一个负责调度和评价的「主管」?
**朱俊帆:**这个问题可以转化为:未来是大模型公司接管机器人,还是机器人公司发展出自己的 backbone?
昨天晚上不同研究者也在讨论这件事。机器人公司当然更希望自己接管整个系统,大模型只是辅助。但我现在还在观察。
我办读书会,有点像当一个「美食家」:不同的研究、观点和派系,我都来品尝一遍,希望能形成一张整体的 landscape。另一方面,这也帮我判断 Saturday Robotics 和我自己的研究,接下来该押注哪条路线。
现在新技术出现,会让我 swing,也会让我重新调整对原有观点的权重。Vision 与 language model 还处在一种并行互动、左脚踩右脚向上走的状态。我还不知道最后谁会接管谁。
**42 号电波:**如果 agent 能自己搭建仿真环境、生成训练数据,再由 AI 评价这些结果,会不会形成一个错误的闭环?系统自己产生错误,又自己把它强化了。
**朱俊帆:**这是一个非常重要的问题,我也不确定答案。
现在一些公司非常重视 simulation,通过仿真和自己的 evaluation pipeline 挑选数据。有的团队称几乎不使用遥操数据,也展示了搬箱子、按电梯按钮等能力。所以这条路线有一些可观察的结果支持,并不只是设想。
但关键是 diversity。如果系统只用自己生成的 simulation 左脚踩右脚循环迭代,完全可能 garbage in, garbage out,数据多样性还会不断下降。
例如我把一个便签本扔到对面的椅子上,它弹回来砸到我的头;或者机器人用肘关节顶开咖啡店的门,门因为有回弹力又撞了回来。这些事不常见,但在真实世界中完全可能发生。纯粹靠仿真很难找到这些 out-of-distribution 数据。
特定、窄小的任务,比如 pick and place 或工厂里重复的操作,可能可以主要靠 simulation 做到很熟练。如果想走向更通用的机器人,我不确定仿真本身能不能提供足够的多样性。系统还需要一种能力:面对没见过的场景,能够快速学习,而不是预先把世界上所有数据都包含进去。
论文还没发表,研究问题可能已经变了
**42 号电波:**GPT-6 Astra 这类通用能力出现后,会不会让 IROS 上一部分原本有价值的机器人论文,突然失去意义?
**朱俊帆:**会。这个时代变化太快,几年前 bet 的一件事,很可能被新技术降维打击。一个人用很长时间钻研的课题,甚至作为职业生涯的一部分,可能很快被改变。
我不是特指 GPT-6 Astra,而是指很多新技术都可能发生这种影响。它们让一部分旧课题失去权重,同时也会催生新问题。总体上它仍然在推动行业往前,但研究者会感到疲惫和眼花缭乱。
你必须不断评估:这项研究在今天的行业中处于什么位置?两年前的观念,放在今天的机器人领域,有时已经像白垩纪或者石器时代的东西。
**42 号电波:**那研究者是不是干脆等两年?等到模型能力更清楚,再决定值得做什么。
**朱俊帆:**有人开玩笑说,现在躺平、去睡觉,过两年像坐时光机一样醒来,可能已经是 GPT-10,过去很多工作都不必做了。
但我还是觉得必须留在浪潮里观察。观察本身很累,也很消耗脑细胞,但如果你不持续看新论文、新模型和新部署,就更难判断这个行业正在往哪里走。
**42 号电波:**这是不是也在削弱传统学术会议的价值?
**朱俊帆:**传统会议和论文仍然很有参考价值,但今天的迭代速度已经快到,一篇论文公开时,它反映的可能是一年前的 idea。
研究者先花半年做出来,再经历投稿、审稿和发表。审稿人自己可能也不理解这个新方向,或者观念仍然停留在两年前。某些非常新的工作,现有的评审机制很难及时认出它的价值:它可能因为与既有想象的 gap 太大而被拒,过一段时间才得到应有的关注。
所以大家会更关注 workshop、X 上的讨论,以及读书会这类快速交流。Workshop 里讲的可能是今天正在发生的事,不是一年前的研究截图。
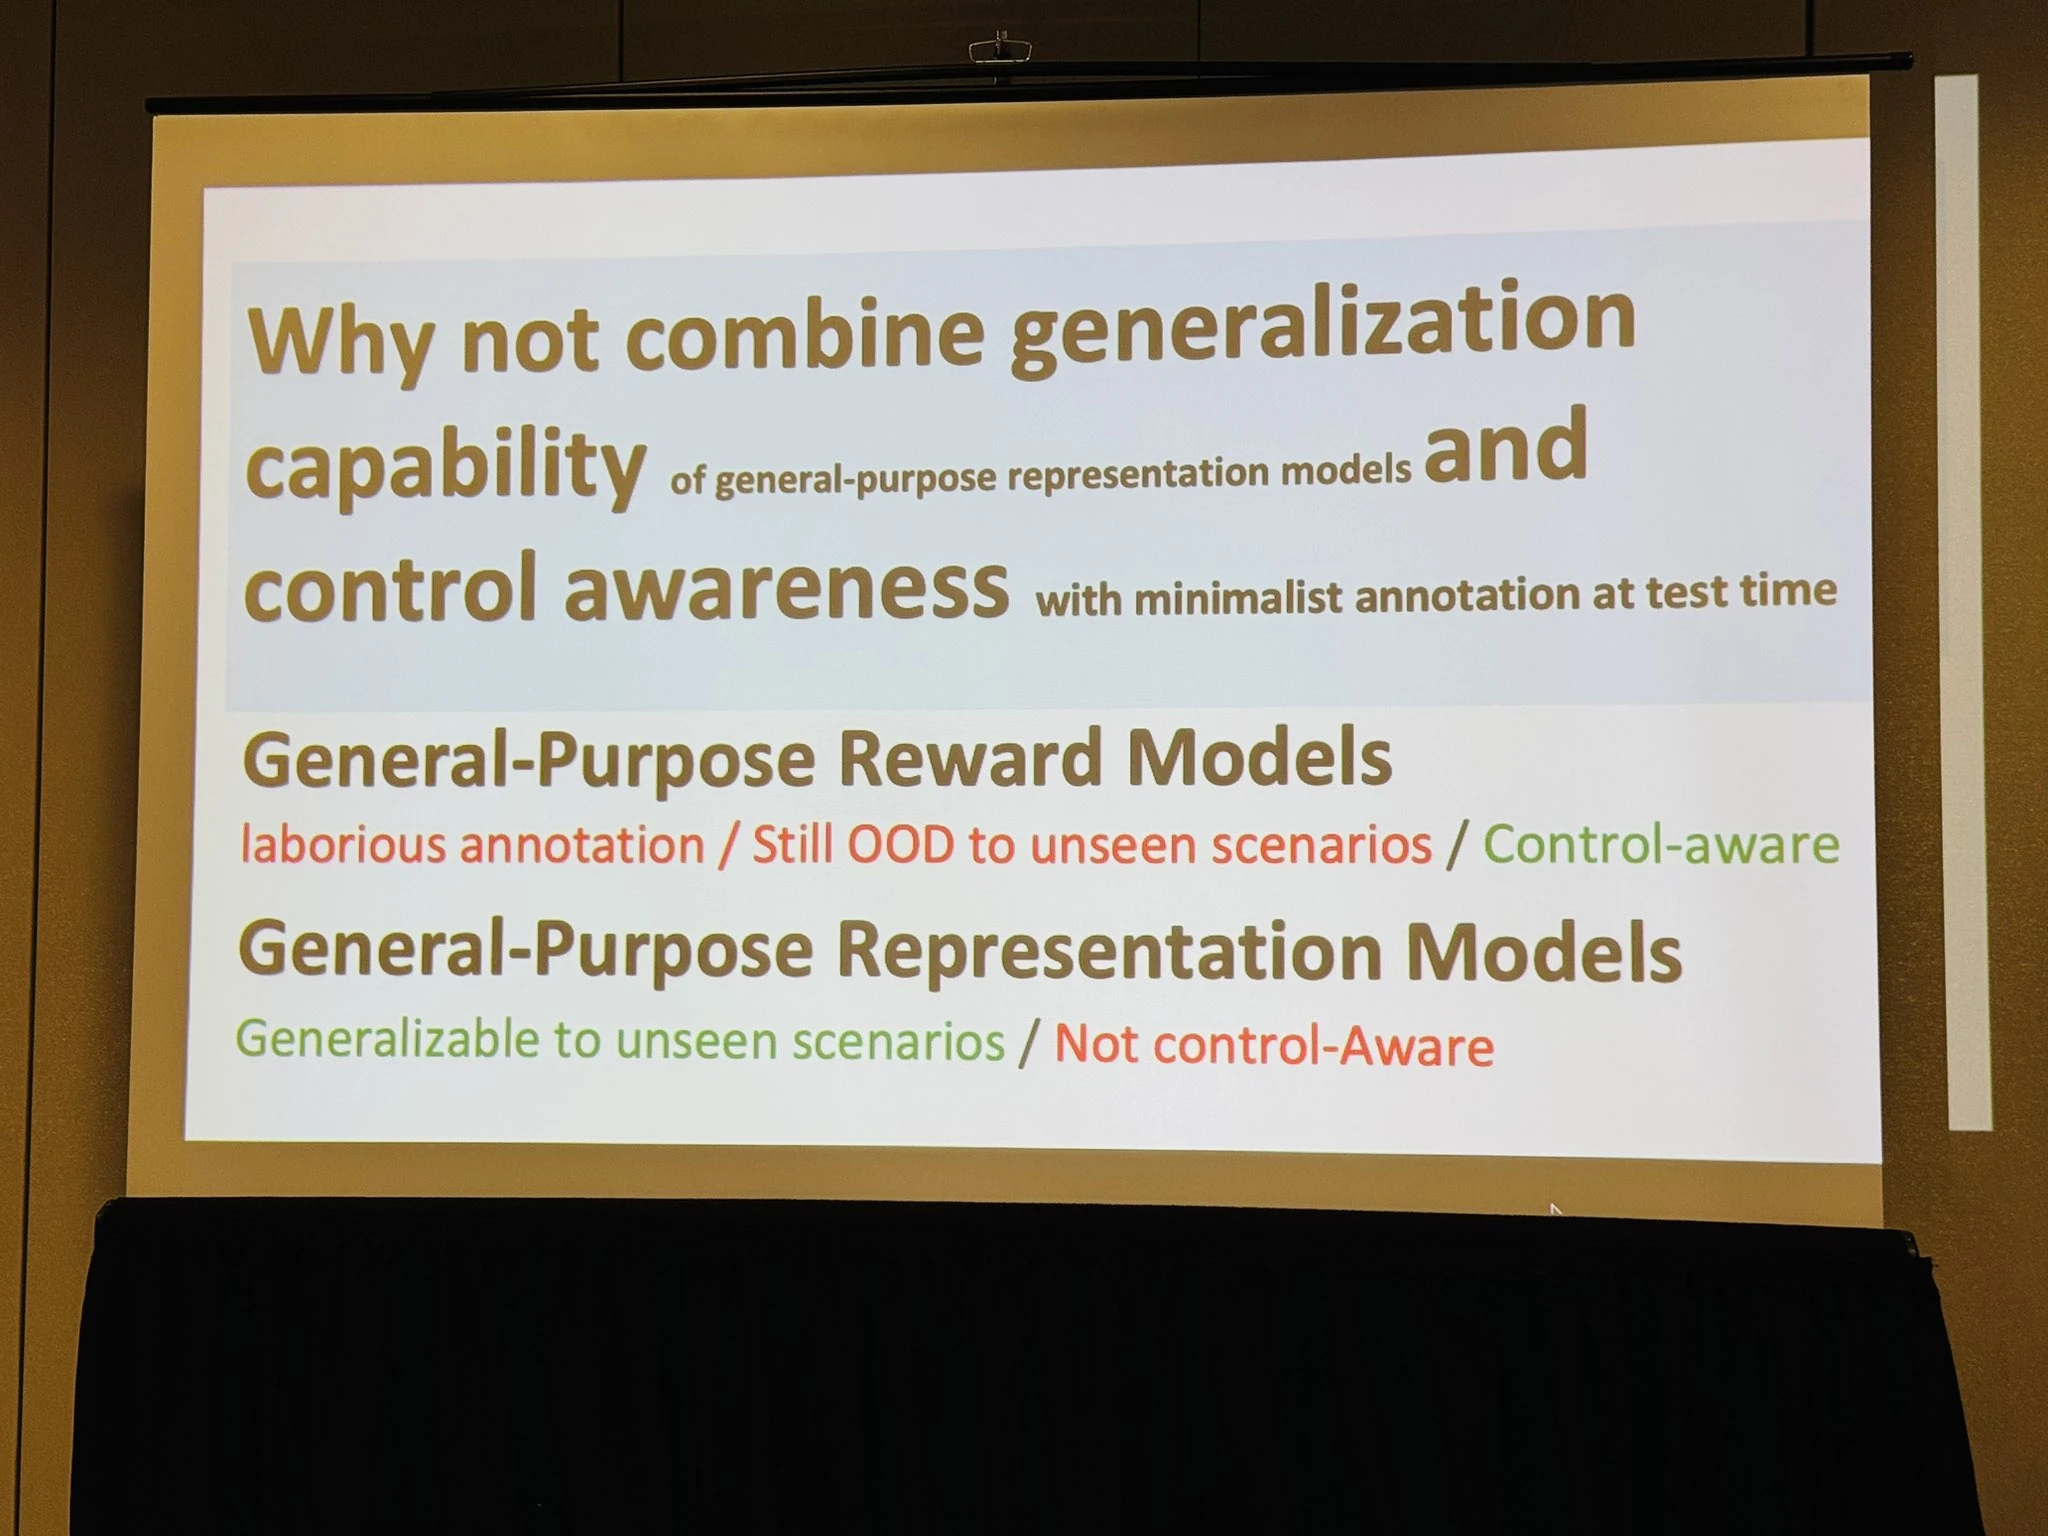
图片展示了一张幻灯片,内容为“Why not combine generalization capability of general-purpose representation models and control awareness with minimalist annotation at test time”。幻灯片分为两部分,上半部分讨论将通用表示模型的泛化能力和控制意识结合,以及在测试时进行最少注释;下半部分分别介绍了通用奖励模型(劳动密集型注释/仍对未见场景OOD/控制意识)和通用表示模型(可泛化至未见场景/不控制意识)。该图片与上下文讨论的机器人研究中通用模型泛化能力及控制意
UC Berkeley 的 Haoyi Niu 在 Saturday robotics 活动现场演讲
**42 号电波:**学界和产业界之间的分工会因此改变吗?
**朱俊帆:**学界有很多新颖的 idea,但往往缺少工业化 scale-up 所需的资源。
例如学界发现 egocentric human video 对机器人很有用,研究团队只能在有限显卡和数据规模下证明它在这个范围里有效。当数据和算力扩大 1,000 倍、1 万倍,它能不能继续提高,是否存在 scaling law,还要交给工业界验证。
这也是为什么很多年轻研究者会快速进入产业界。在学校里,他可能觉得施展空间不够;到公司以后,他可以调动千卡甚至更多算力,把更宏大的想法真正 scale 起来。
但机器人研究最后还要面对 deployment gap。无论 foundation model 多么 fancy,最后都要进入现实世界,让机器人真正做事。学界和产业界不是谁取代谁,而是必须建立更快的循环。
**42 号电波:**如果通用模型能一次生成几百、几千个仿真变体,数据公司原来的护城河会不会被大幅削弱?
**朱俊帆:**一些传统 3D 资产的价值可能会变化。过去需要人手工设置大量物理参数,例如打开微波炉时,前面需要多大的力,后面门如何自然滑出来。如果 computer agent 能完成人今天所做的建模和调参,我会重新考虑这类资产还值不值得买。
但另一种可能性是,数据需求反而会更大。黄仁勋过去讲过一个放射科医生的比喻:医疗影像技术提高以后,放射科医生没有消失,因为检查变得更便宜、更容易获得,使用它的人反而更多了。
机器人也可能发生类似的事。灵巧手、触觉和不同本体会要求更多维度的数据。生成数据的成本下降后,公司可能不是少买数据,而是使用更多数据。
被重新洗牌的可能不是「数据」这个生意,而是传统靠人工堆积 3D 资产和物理参数的生态位。但这件事现在还没有答案。
**42 号电波:**你做这个读书会,是否也是为了帮自己找到一个答案:哪些事值得当成长期技术路线?
**朱俊帆:**是。我希望有一种「深邃的目光穿透历史的云烟」,看到未来真正重要的路线。这句话说得很高级,但说实话,我现在也是雾里看花。
我能做的,就是尽量把最新的 research、不同派系的观点,以及学界和产业的反馈放在一起看。新技术出现后,我可能会摇摆,会修改自己的判断。这不一定是坏事。一个还没有收敛的行业,过早坚信某一条路线,可能比承认自己正在雾里更危险。