

介绍
共 59 篇相关内容
2026 云栖大会,千问的重点在落地
9 月 22 日开幕的云栖大会上,千问集中亮相几种用途不同的硬件产品:AI 眼镜 N1、N1 Pro,一款耳夹式耳机,以及千问办公推出的 QwenNote A2 和桌面设备 Eva。前面三款是日常穿戴设备,后面两款更多围绕工作展开。 单看某…
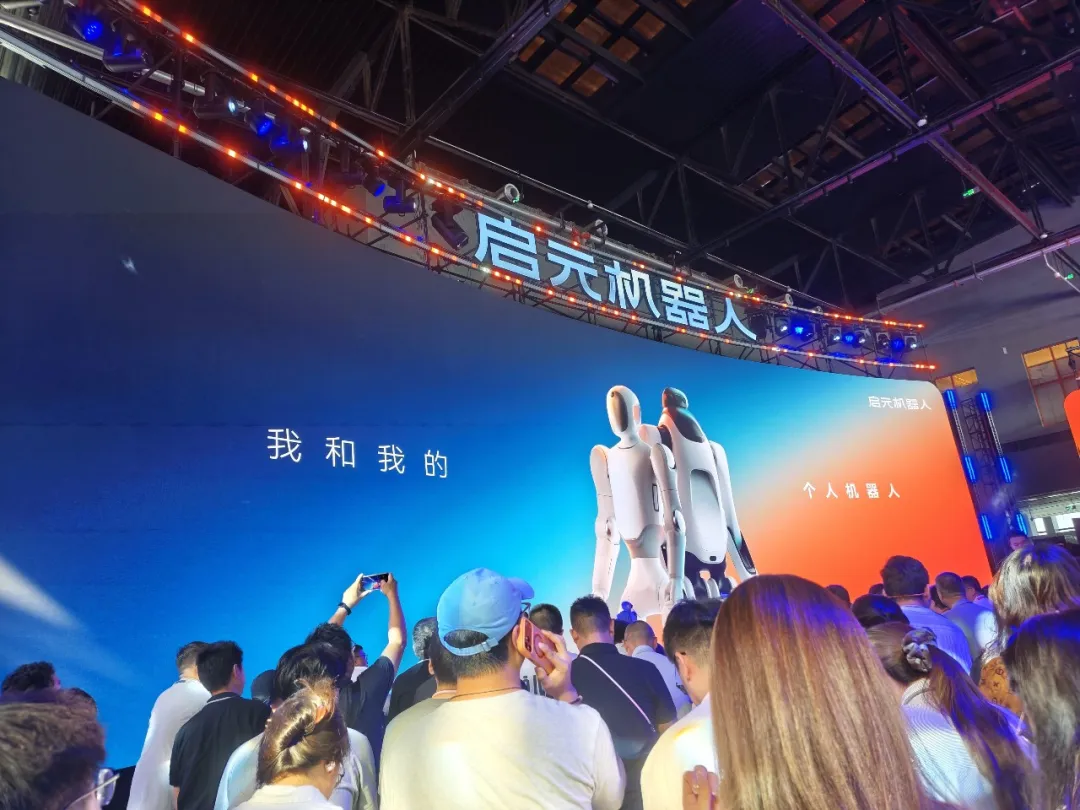
一台 iPhone 的钱,启元想卖你一副 AI 的身体
一台 iPhone 18 Pro 顶配的钱,现在差不多可以买到一台人形机器人了。 9 月 20 日,上纬新材旗下启元机器人正式发售 Q1 和 T1。其中,Q1 售价 19,999 元,Q1 探索版 26,999 元;T1 同样 19,999…
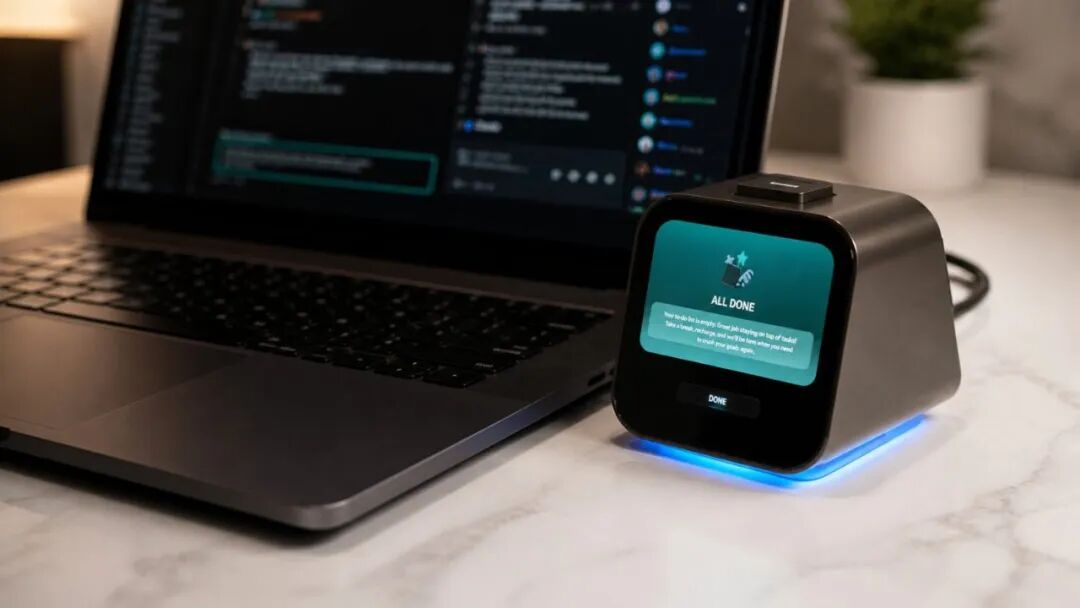
众筹 20 小时破百万美元,让 AI 接手电脑操作有人买单
让 Agent 帮忙处理工作,往往还需要人做不少准备:复制资料、上传文件、解释页面上的内容,再把生成结果搬回原来的软件。如果 AI 能直接看懂电脑屏幕,接着操作鼠标和键盘,像身外化身一样帮你处理工作,能提升多少工作效率? 「深圳本惟无界科技…
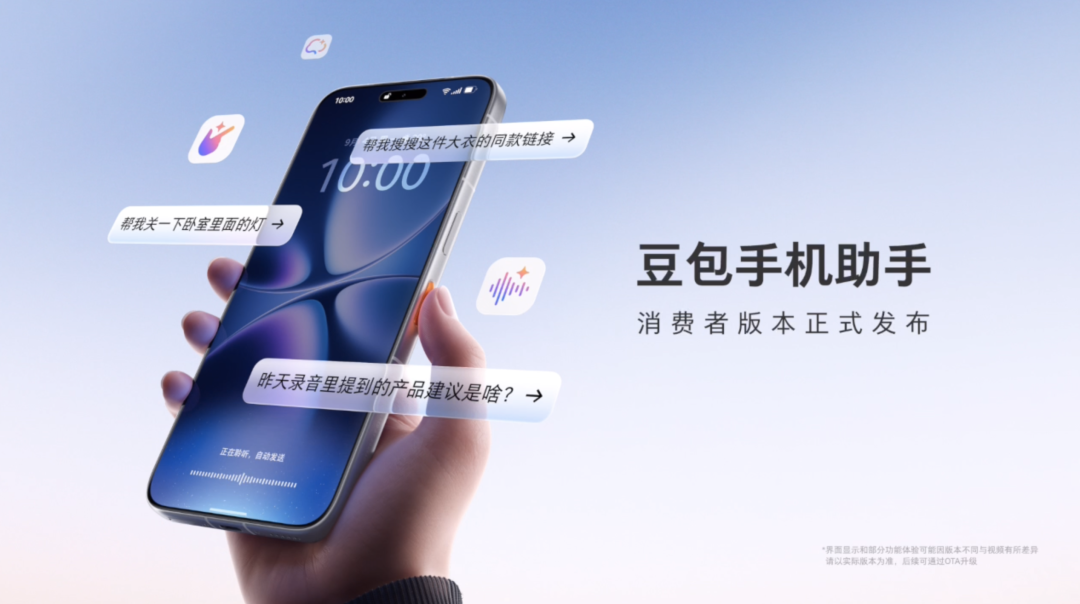
卷土重来的豆包手机,把隐私问题解决了吗?
2025 年 12 月 1 日,搭载豆包手机助手技术预览版的努比亚 M153 以工程样机的形式少量发售,定价 3,499 元,很快售罄。官方演示中,它可以根据一篇种草笔记寻找商品、跨平台比价,也能整理旅游攻略、在地图中标记餐厅,再根据行程继…
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…
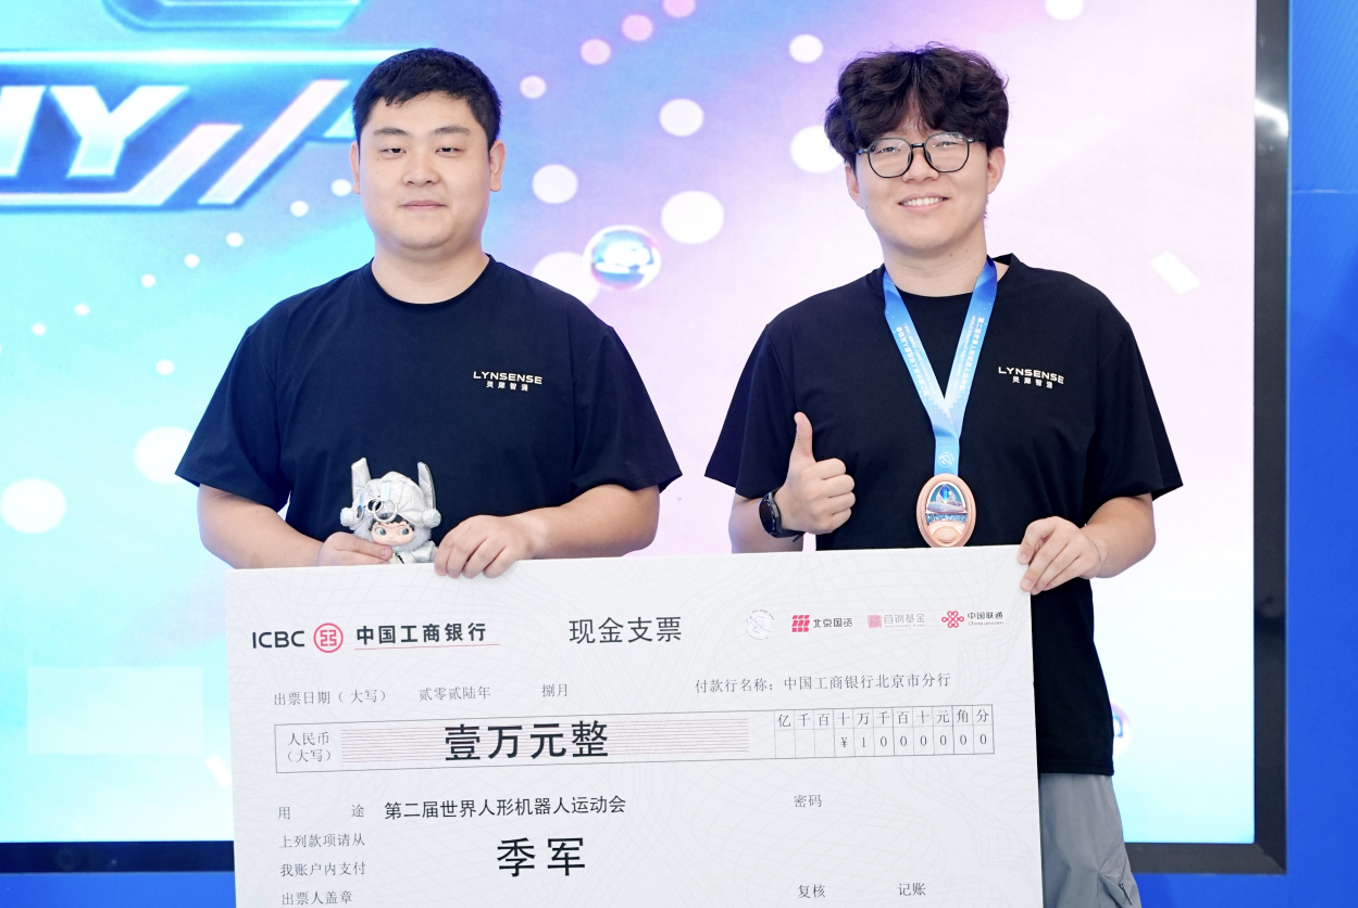
成立数月跻身全国前三,灵犀智涌把 ROSS Harness 带上工业赛场
搬运 10 公斤物料箱、完成七类零件拣选,再将 18 个气门装入发动机缸盖——第二届世界人形机器人运动会工业场景「装配上料岗」,要求机器人在有限时间内连续完成一套接近真实产线的任务。与突出速度和力量的竞技项目不同,这类场景赛更关注作业精度、…
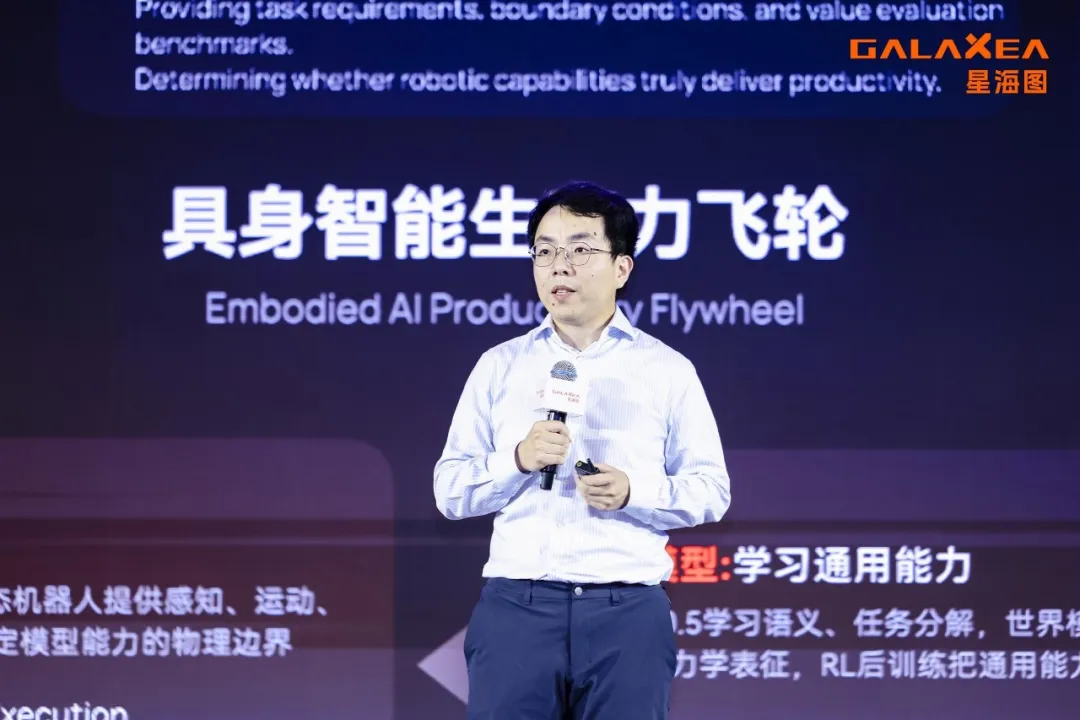
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…
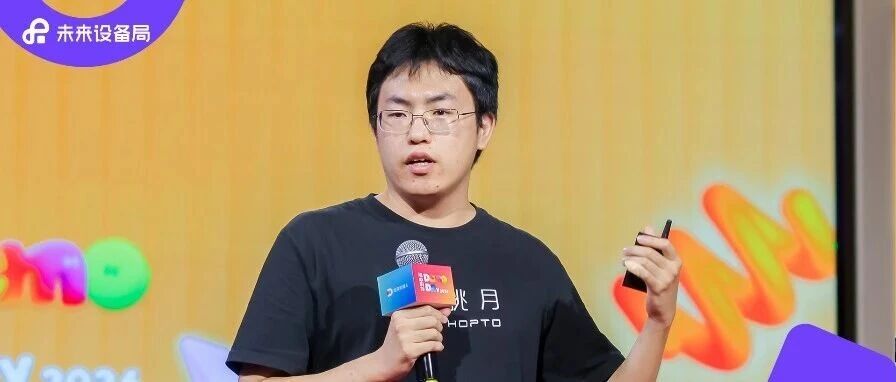
对话眺月科技王方正:造一台既会跳、也会飞的机器人
还没来得及正式打招呼,眺月科技 CEO 王方正已经准备开始演示产品。 「我们先来看看这个产品吧,让它跳起来给大家演示一下。」 那是上海创新创意设计研究院的一间大会议室。长桌上摆着电脑和咖啡杯,并不是专门为机器人清理出来的测试场地。王方正把机…

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…