

第一
共 169 篇相关内容
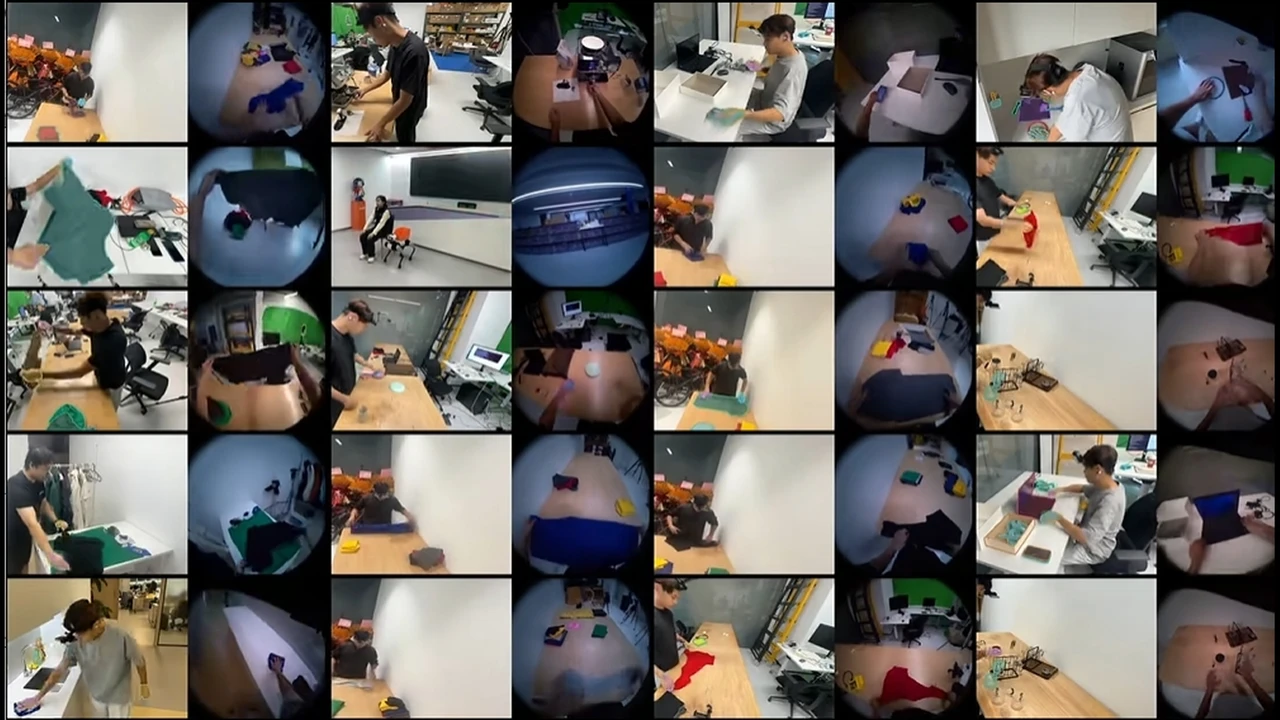
硅谷争抢第一视角数据,中国 AI 从旧视频里找答案
具身智能的数据荒,最近出现了一种新的解题思路:绕过第一视角采集。 过去一年,第一视角人类视频成为机器人公司重点争夺的数据资源。但获得这些数据并不容易。第一视角视频通常需要通过头戴相机等设备采集,随着任务、人员和环境不断扩展,设备投入、采集组…
原力无限完成数千万元 Pre-B 轮融资,三个月内连融四轮
11 月 19 日,据 36氪报道,具身大脑企业原力无限(INFIFORCE)近日完成数千万元 Pre B 轮融资,由杭州市属国有资本投资运营平台杭州资本独家投资。36氪称,这是公司三个月内的第四轮融资。 据 36氪报道,本轮资金将重点投向…
英伟达拿出最强季度财报,董事会主席:不打算让黄仁勋复职
黄仁勋离任后,英伟达交出了第一份财报。 北京时间 11 月 18 日清晨,英伟达发布 2027 财年第三季度业绩(截至 2026 年 10 月 25 日的三个月)。本季营收首次突破千亿美元,关键数据如下: 季度营收 1,158 亿美元,同比…
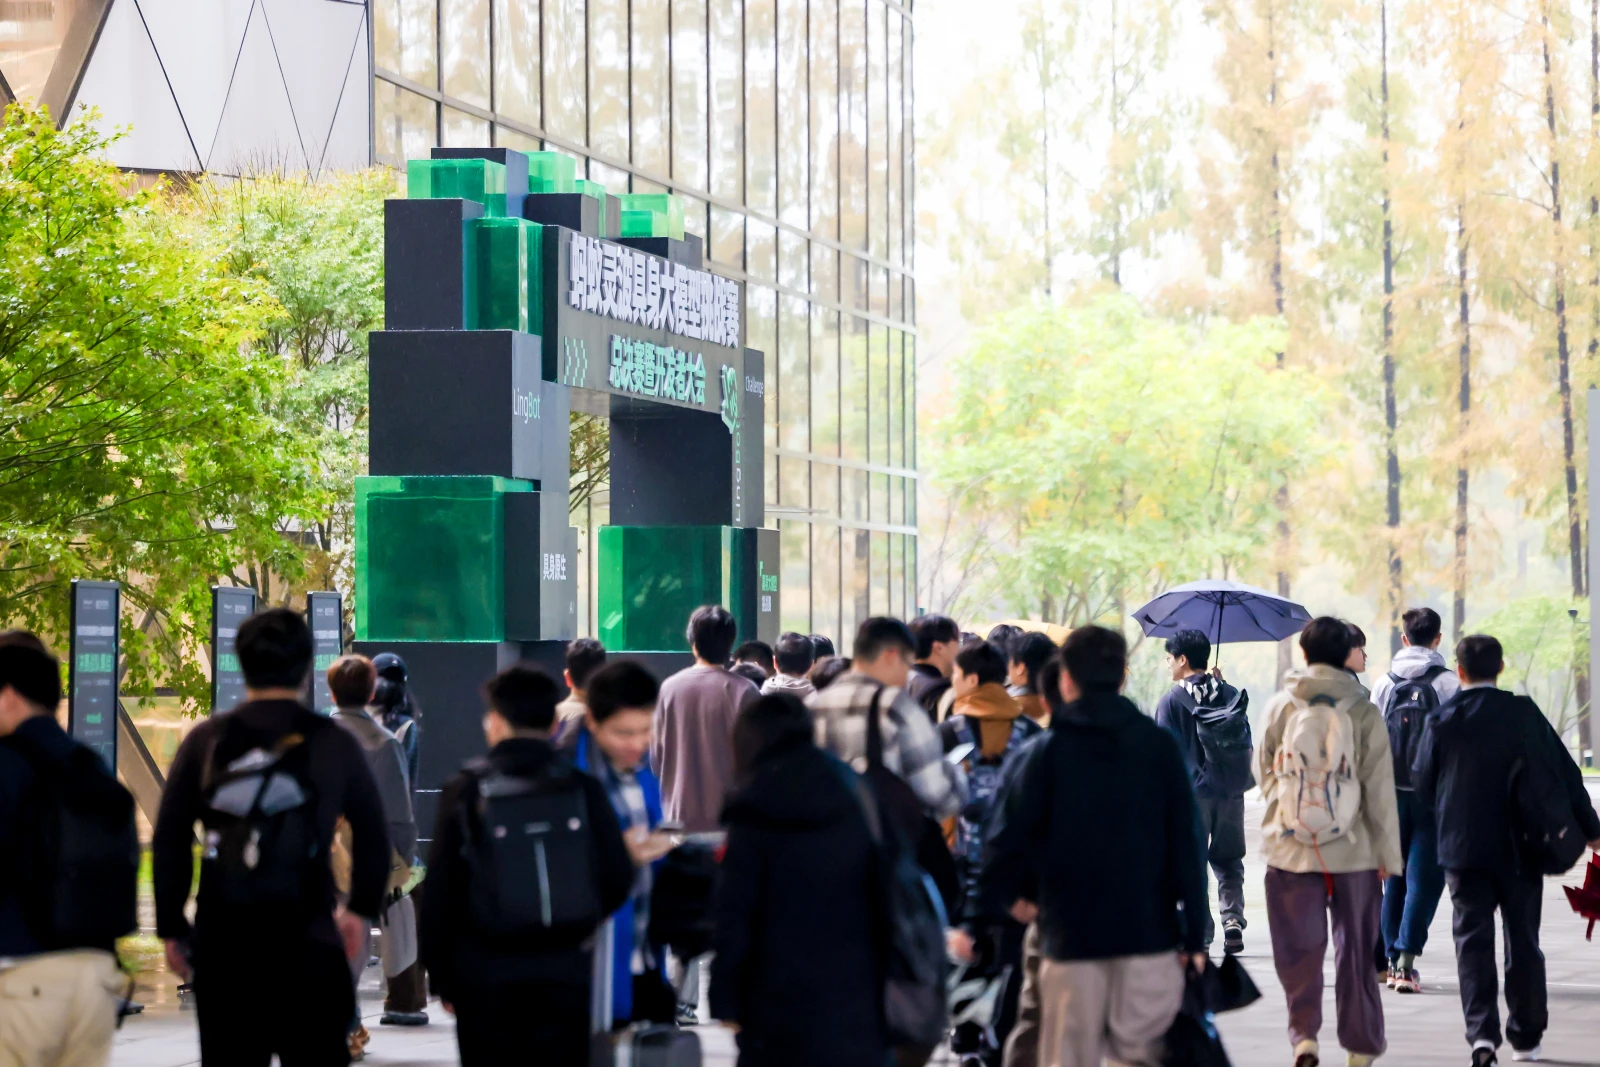
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」 11 月 14 日至 16 日,上海浦东张江科学会堂迎来了首届蚂蚁灵波具身大模型挑战赛线下总决赛。 这既是蚂蚁灵波面向开发者举办的首届具身大模型挑战赛,也是迄今为止业内规模最盛的具身开发…
399 美元买一个确认键,Agent 时代真需要这么多审批吗?
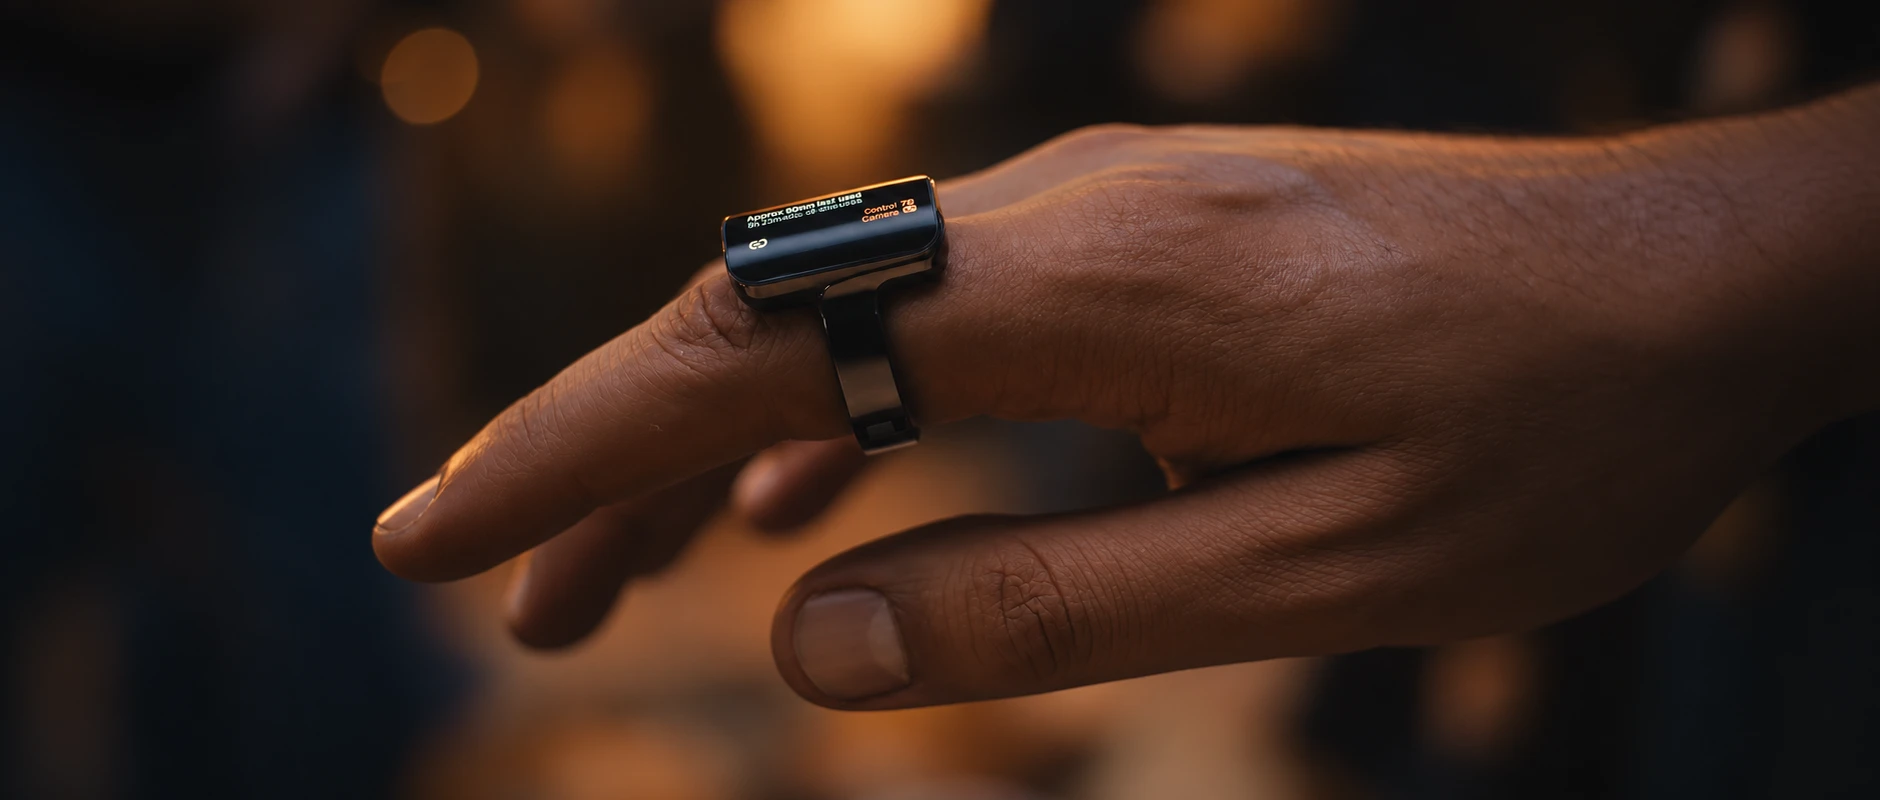
美国时间 11 月 5 日,硬件创业公司 Aina 开启了同名智能戒指 Aina Ring 的预售。早鸟价 399 美元,后续正常价格 499 美元,下单时需要在官网全款结清,预计 2027 年初发货。 和市面上绝大多数测睡眠、测心率的智能…
华为云发布 CloudRobo-WM1.2,宣布开源
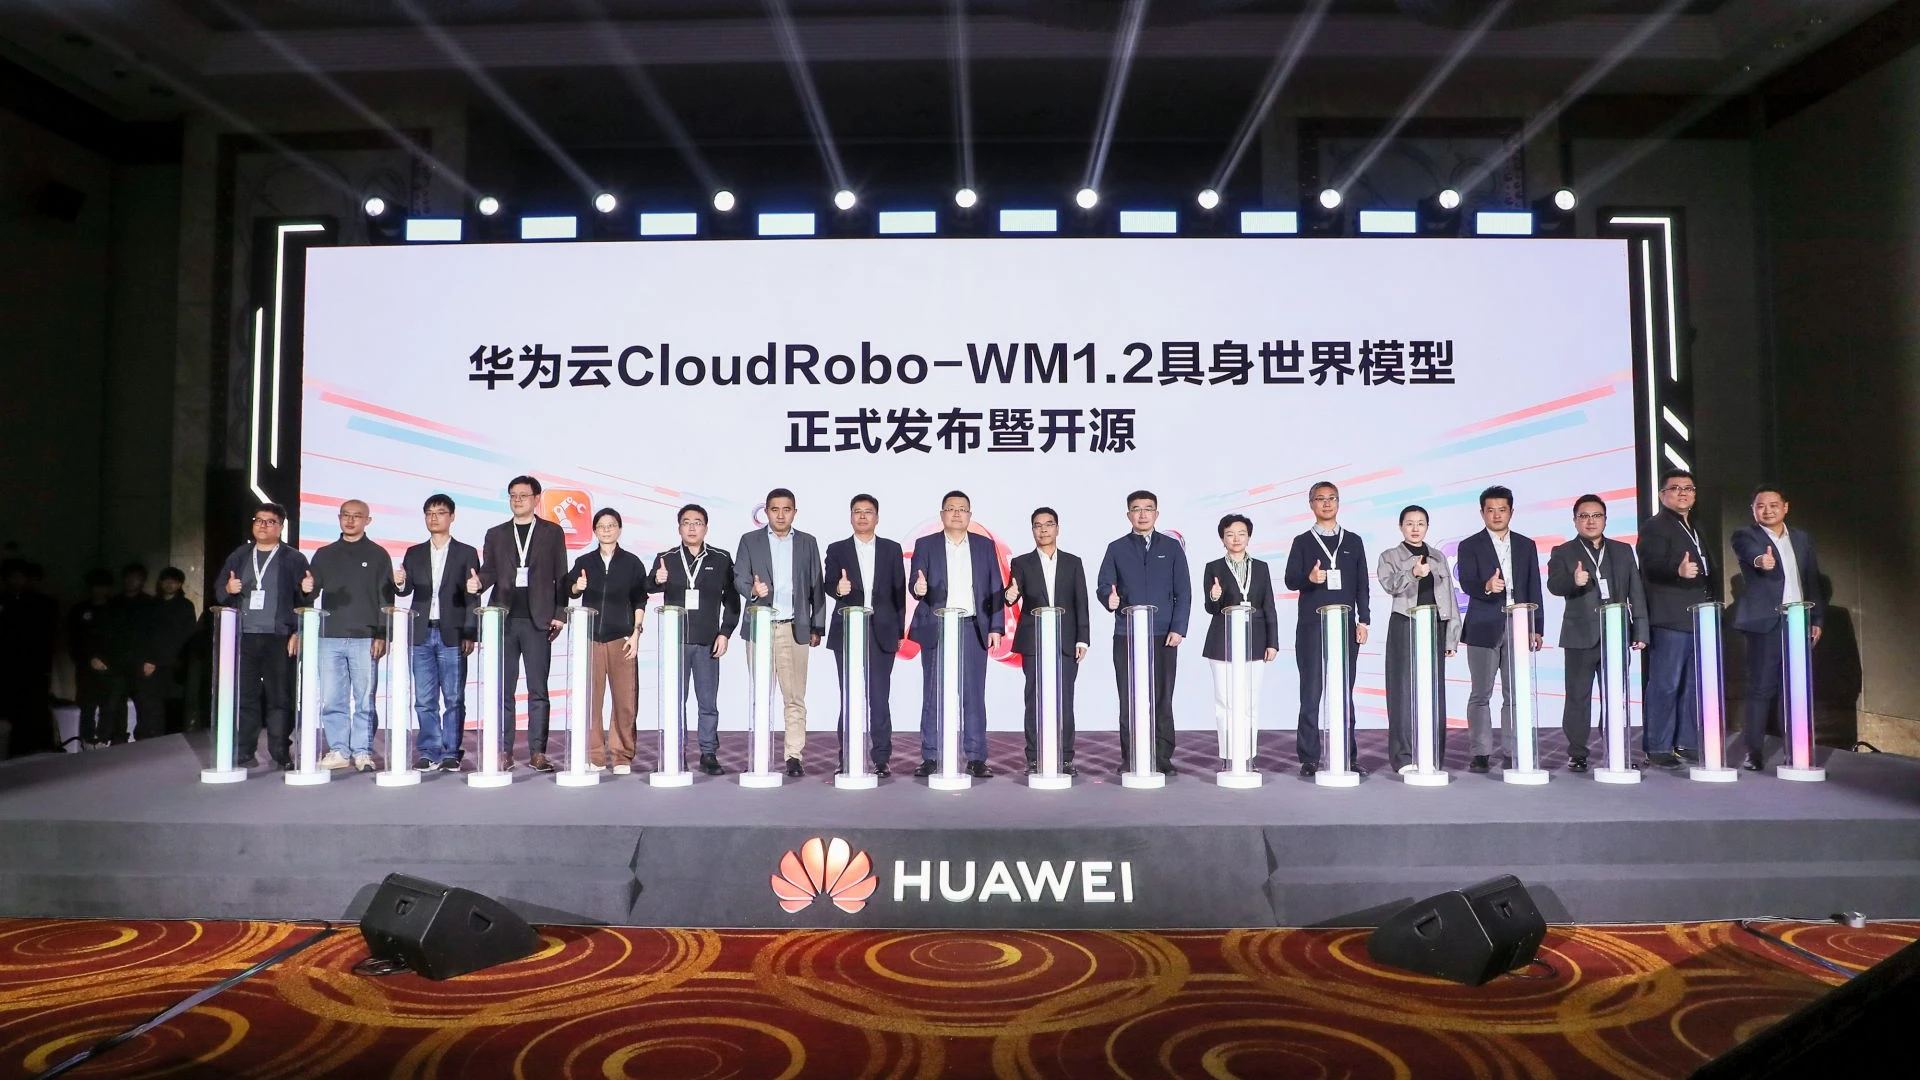
11 月 16 日,华为云举办 CloudRobo 具身世界模型发布会,华为云具身产品线总裁、具身智能 Lab 主任吴小东发布 CloudRobo WM1.2, 并宣布开源权重、推理和代码 。据华为云介绍,这是其首款昇腾原生具身世界模型,在…
石冠亚:智能体有望融合基于模型与无模型两条路线 |CoRL 2026
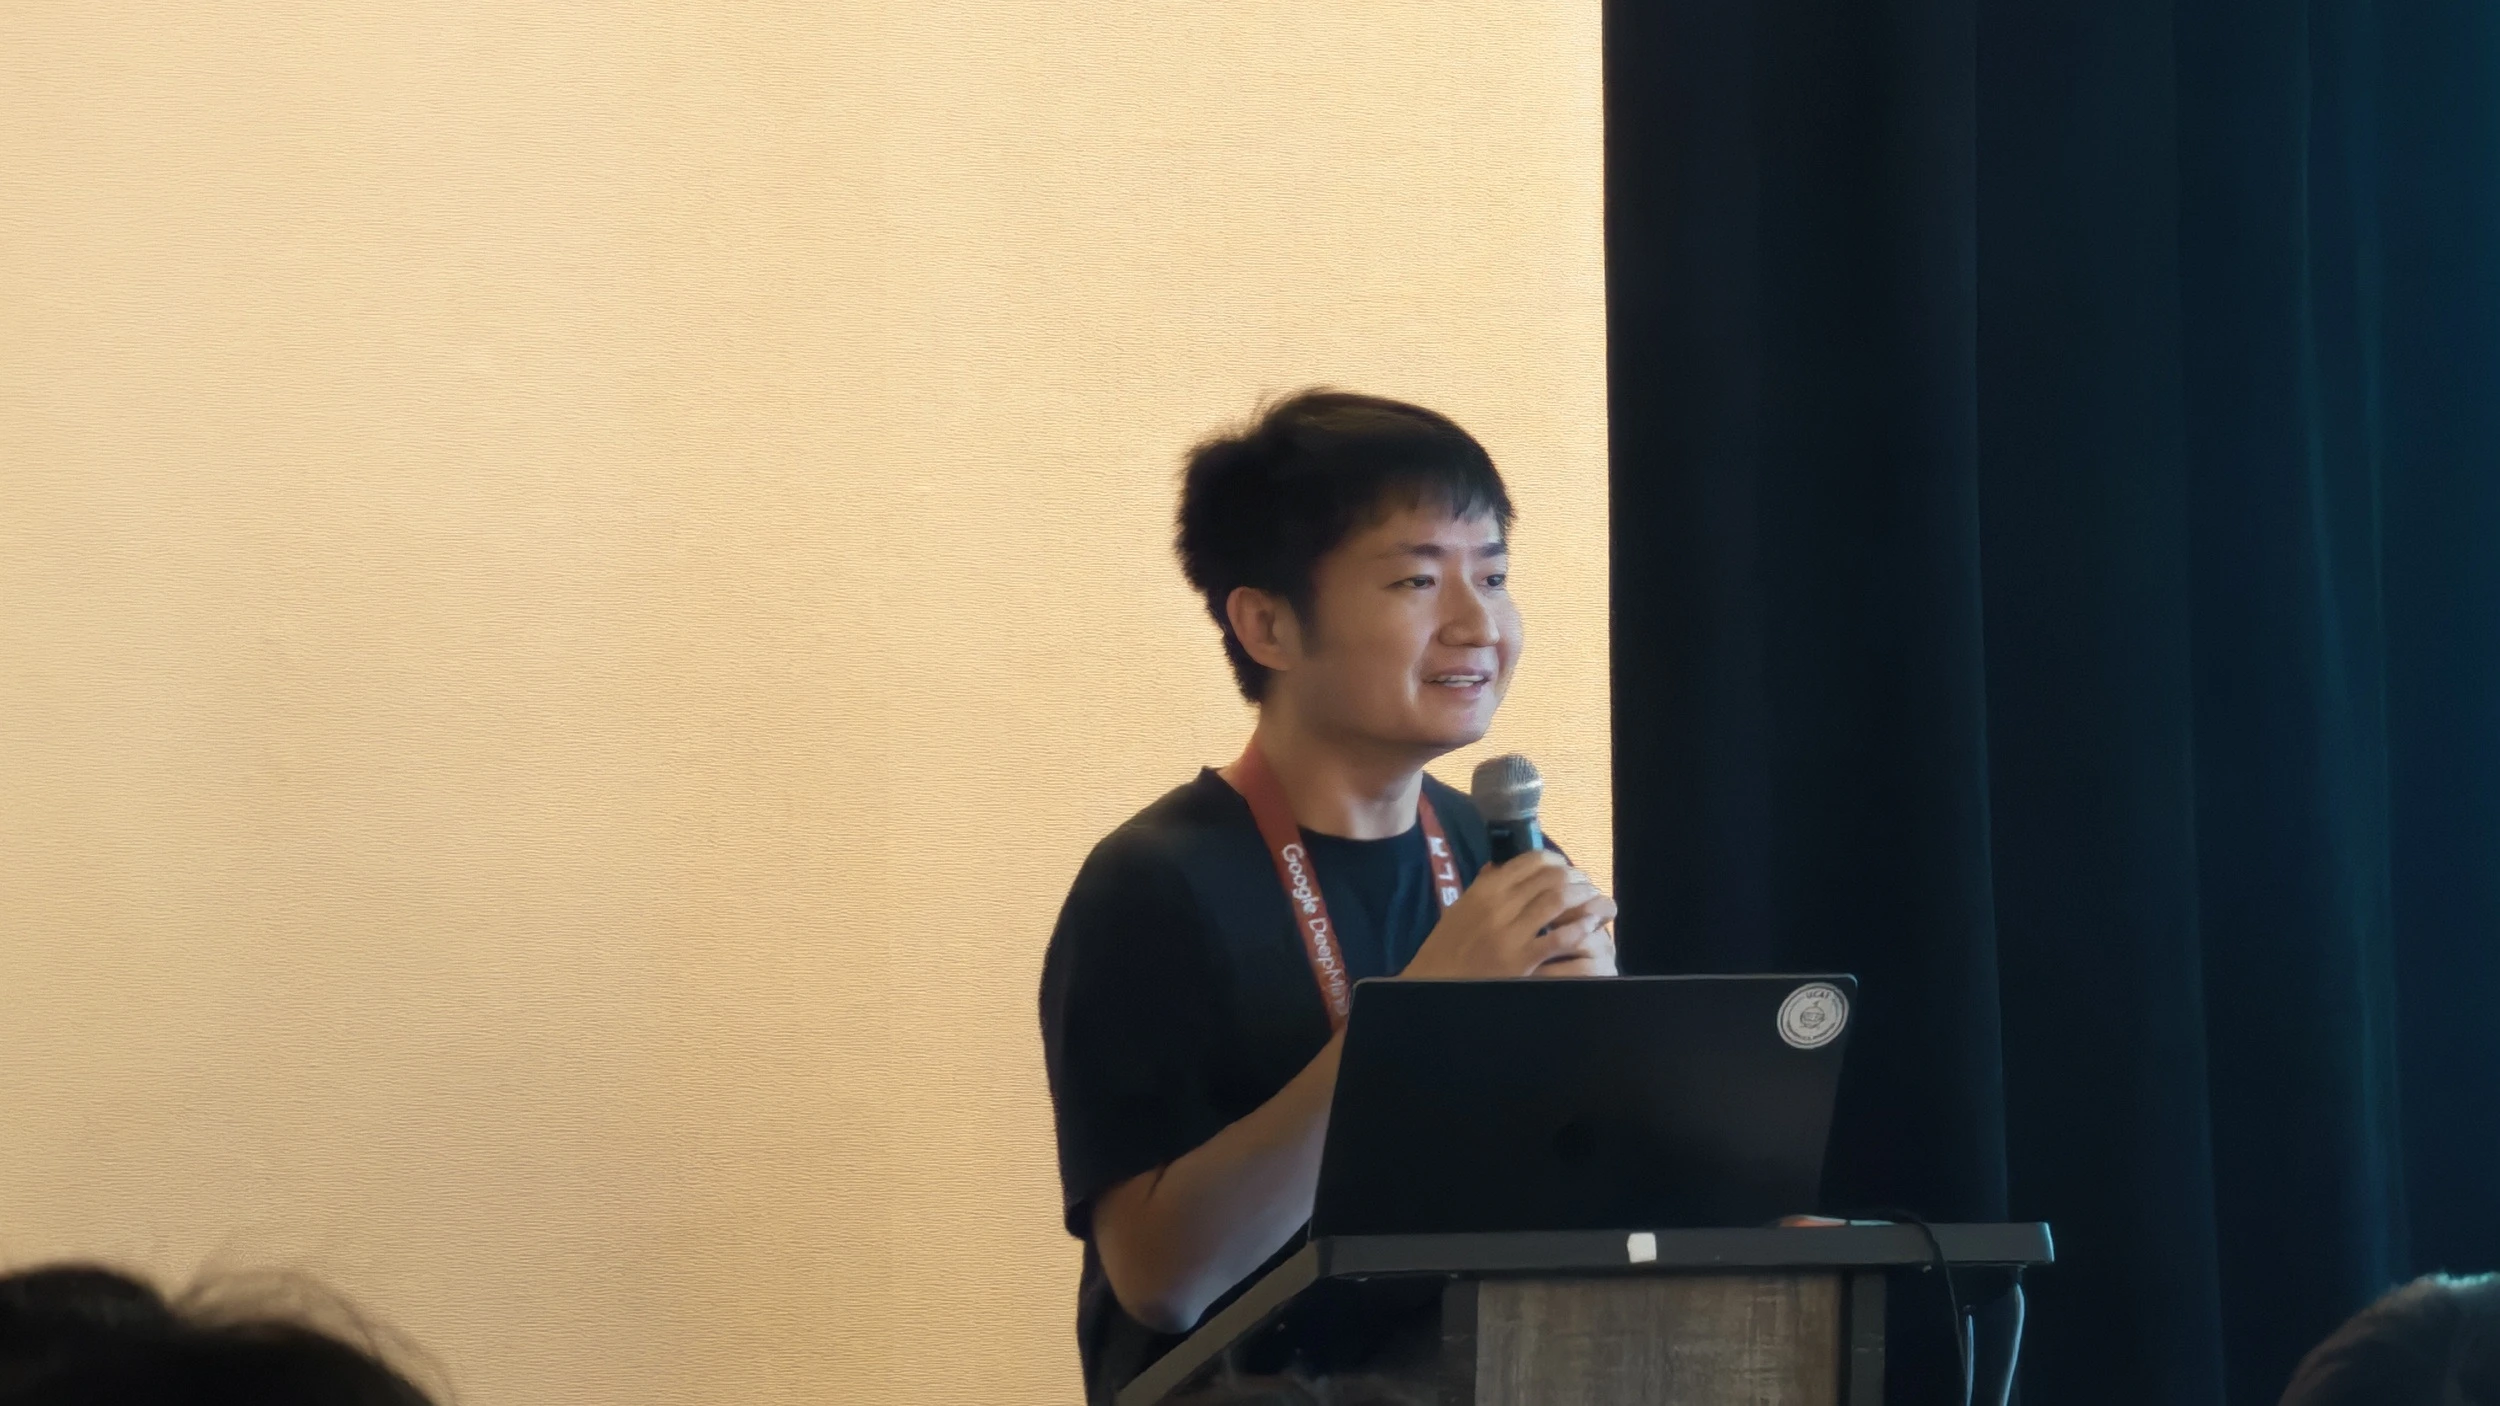
2026 年 11 月 12 日下午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 203–204 房间举行工作坊「Agentic Robotics」。卡内基梅隆大学机器人研究所助理教授石冠亚(Guanya Shi)是第二…
Ken Goldberg:机器人缺的可靠、速度与可解释性,智能体能补上吗? | CoRL 2026
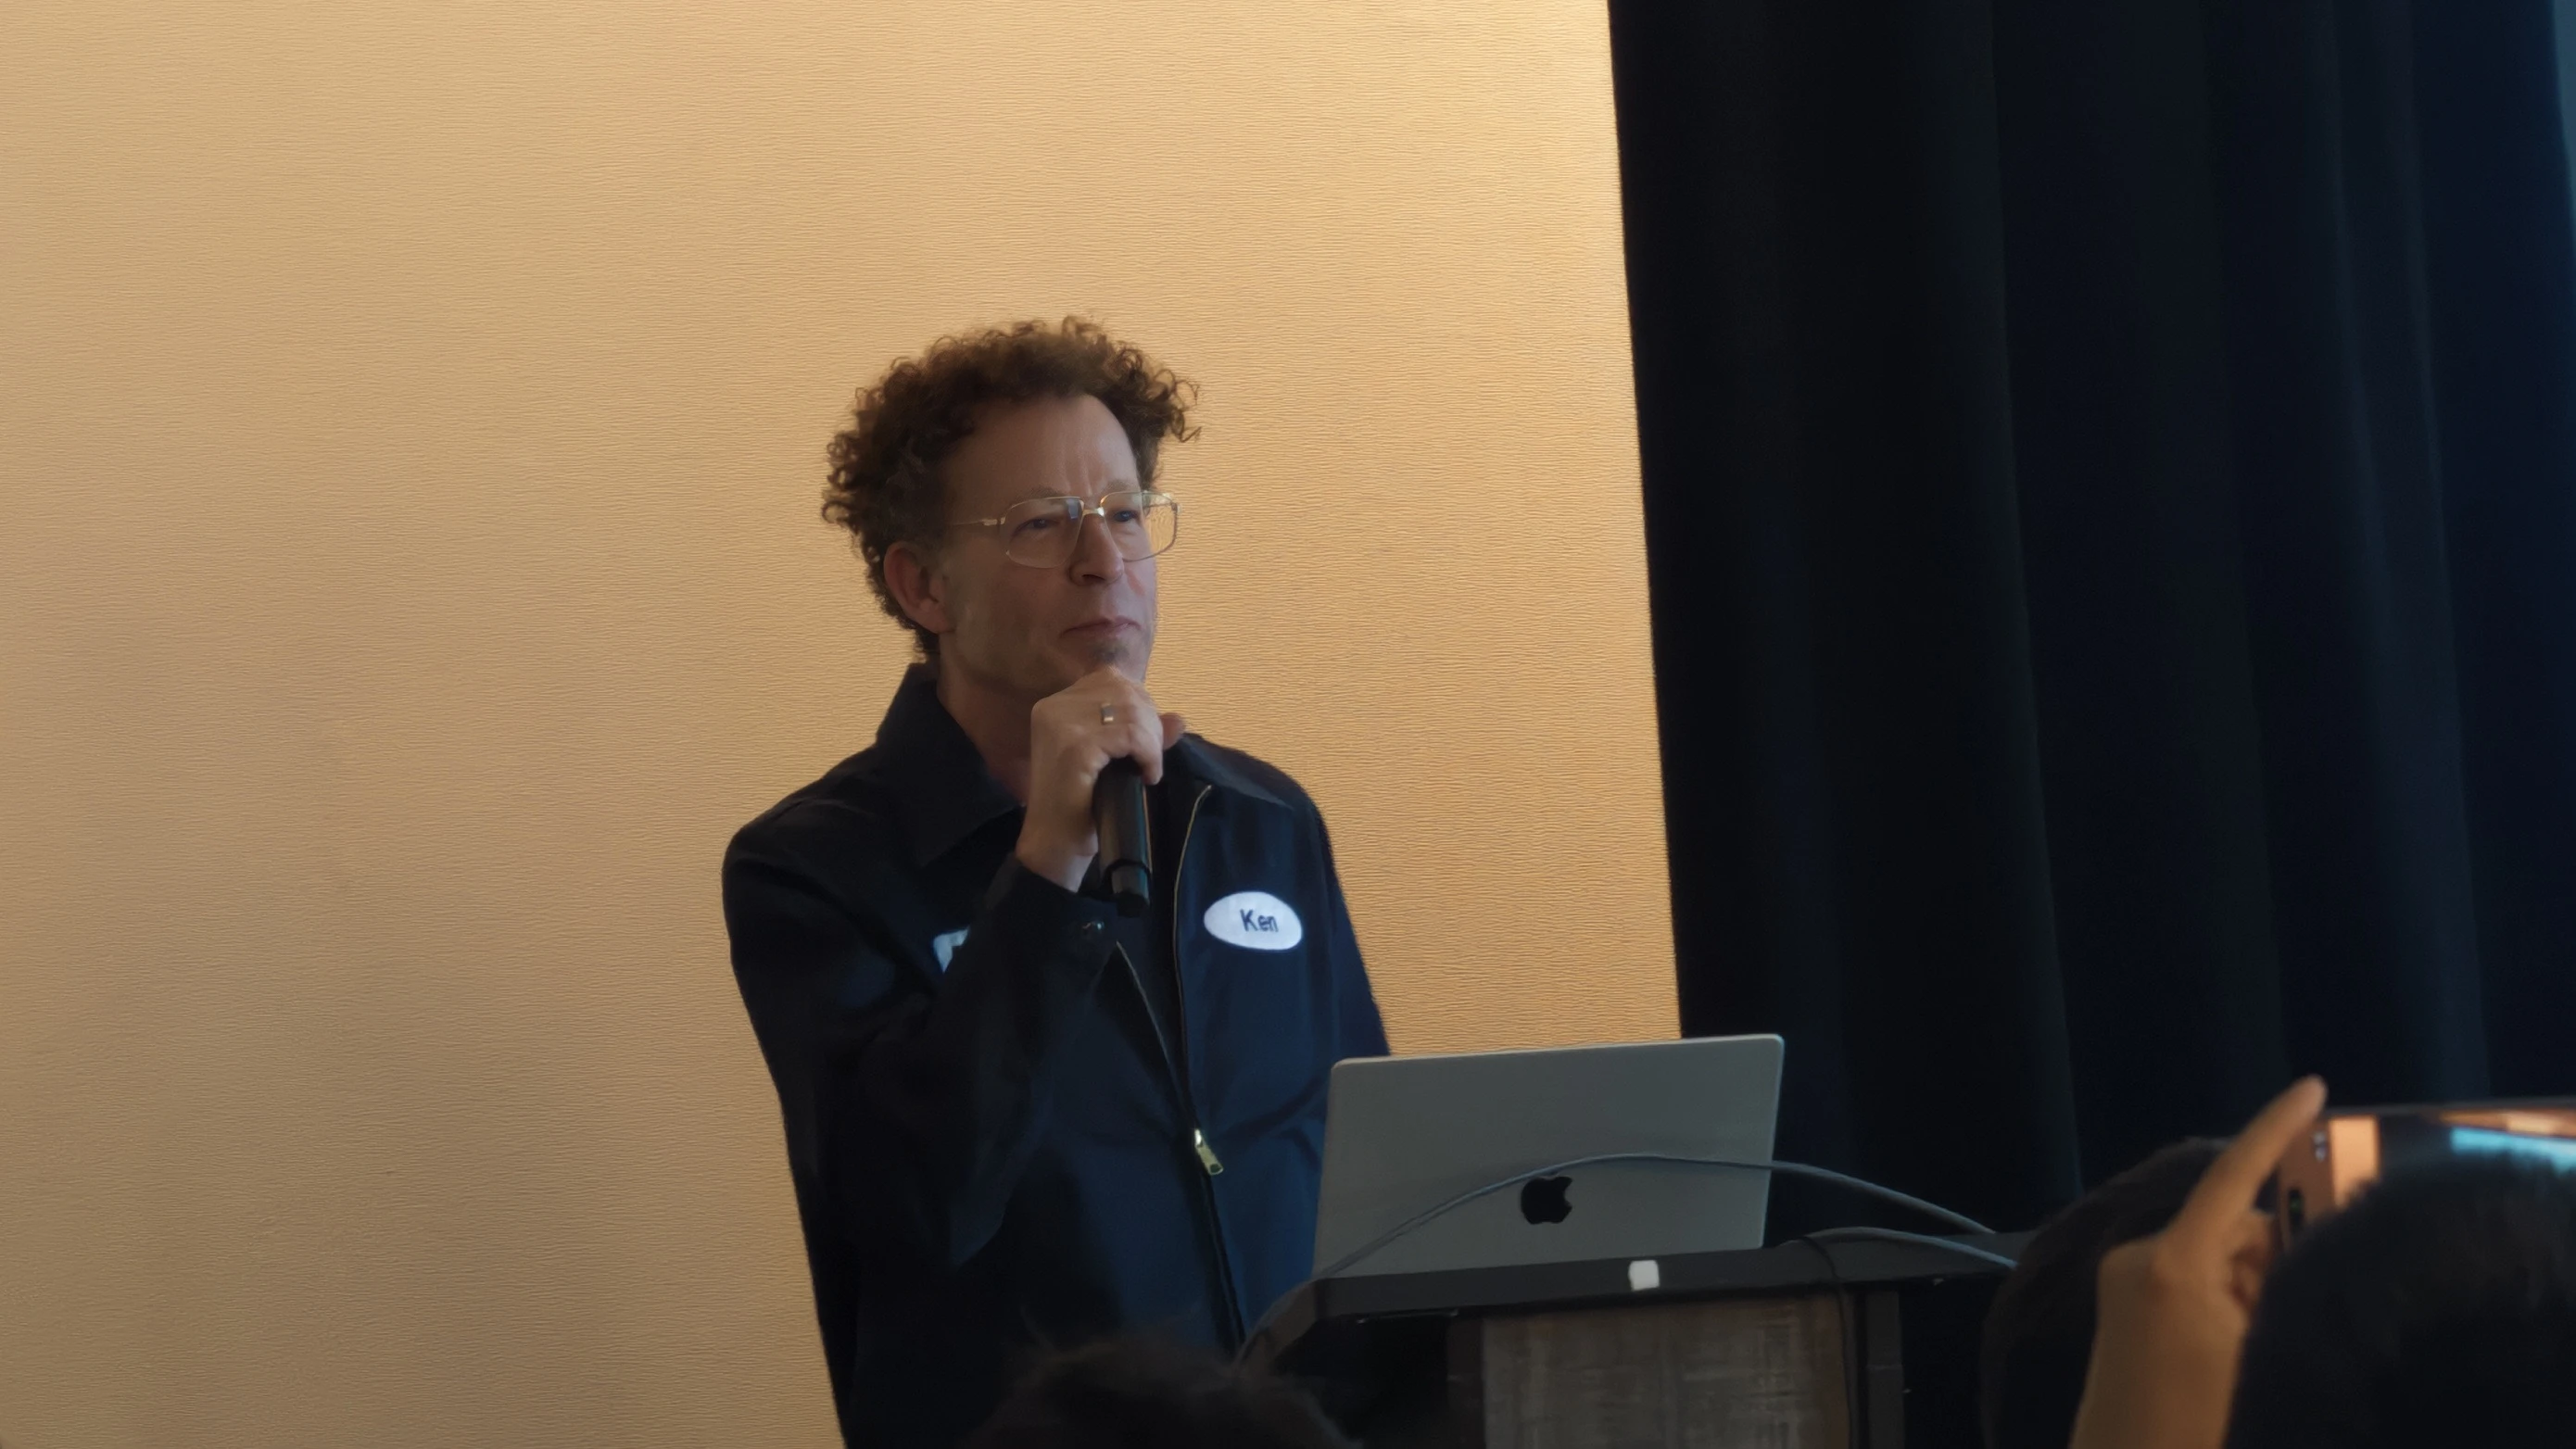
2026 年 11 月 12 日下午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 203–204 房间举行智能体机器人工作坊(Workshop on Agentic Robotics)。加州大学伯克利分校工业工程与运筹学…
Kosmo 与 Ropedia 合作,将三维场景与人类操作记录对齐
11 月 13 日,三维空间数据引擎 Kosmo 与物理 AI 数据公司 Ropedia 宣布达成战略合作。双方将结合真实场景的三维扫描与第一视角任务记录,为物理 AI 模型提供空间结构和人类操作过程相互对应的数据。 具身模型要在真实环境中…
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」 2026 应是机器人「落地元年」。 近一年来,具身智能的产业叙事几乎被「更大的模型、更多的数据」萦绕,万亿参数、千亿估值、万小时训练时长不绝于耳。与此同时,研究人员、投资…
李昀烛:世界模型要够可控,才能给机器人做训练和评估 | CoRL 2026
2026 年 11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)。 按照工作坊的官方…
Chelsea Finn:不必显式世界模型,端到端策略也能做长任务 |CoRL 2026
11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)按照工作坊的官方说明,世界模型(w…