

触觉感知
共 9 篇相关内容
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
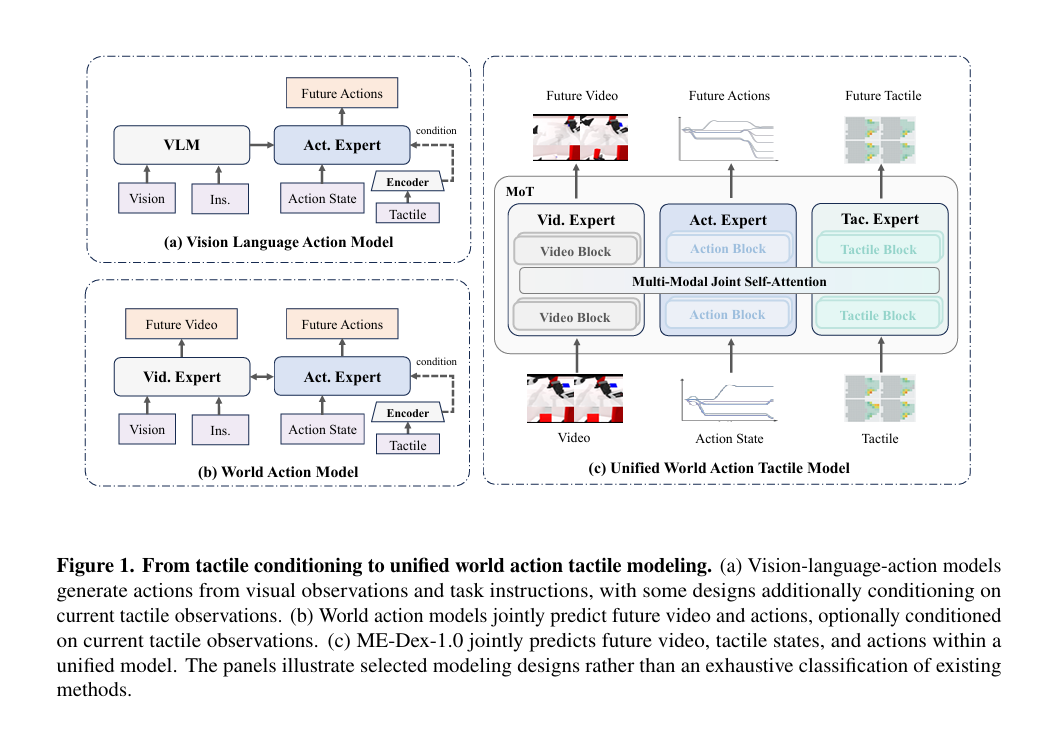
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…
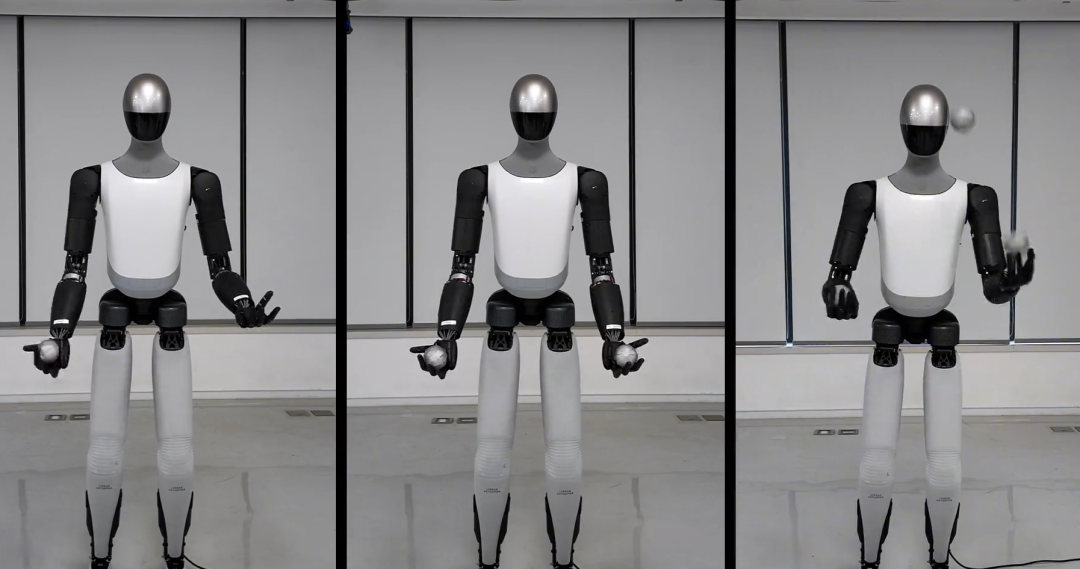
小米公布灵巧手新进展,目标接近 100% 作业成功率
3 月 27 日上午,小米系统性地公布了其在机器人灵巧手领域的解决方案,该方案在能完成拧螺丝、捏羽毛等高精度任务的同时,还通过了 15 万次抓握循环可靠性测试,展示了其在长期高强度作业中的稳定性。 其实今年从 2 月 5 日开始,小米就连续…
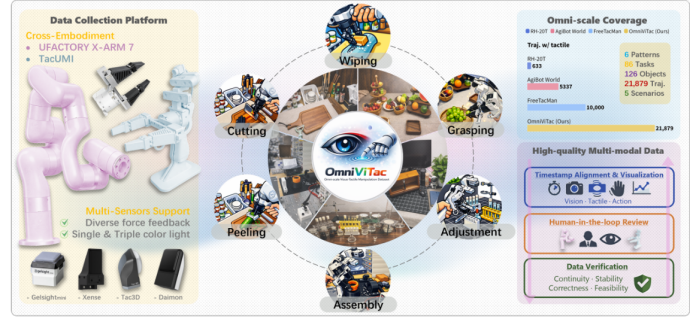
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…
马斯克预计 Optimus 明年开售;理想重启人形机器人研发;微软发布 VLA+ 模型丨电波周报
1. 宇树科技公布公司 2025 年销量数据 1 月 8 日,国际机构 Omdia 曾发布了一份 2025 年全球人形机器人出货量榜单。在该榜单中,宇树科技的 2025 年人形机器人出货量为 4,200 台,位列第二,智元机器人为 5,16…
理想参投千觉机器人;一星机器人被曝解散;优必选连获订单丨电波周报
1. 千觉机器人完成亿元 Pre A 轮融资 10 月 16 日,千觉机器人宣布完成亿元 Pre A 轮融资,这是其在今年内完成的第三轮融资。本轮融资由孚腾资本(上海具身智能基金)领投,产业方理想汽车、彬复资本和科实资本等知名市场化机构共同…