
 EN
AI Agent
共 86 篇相关内容
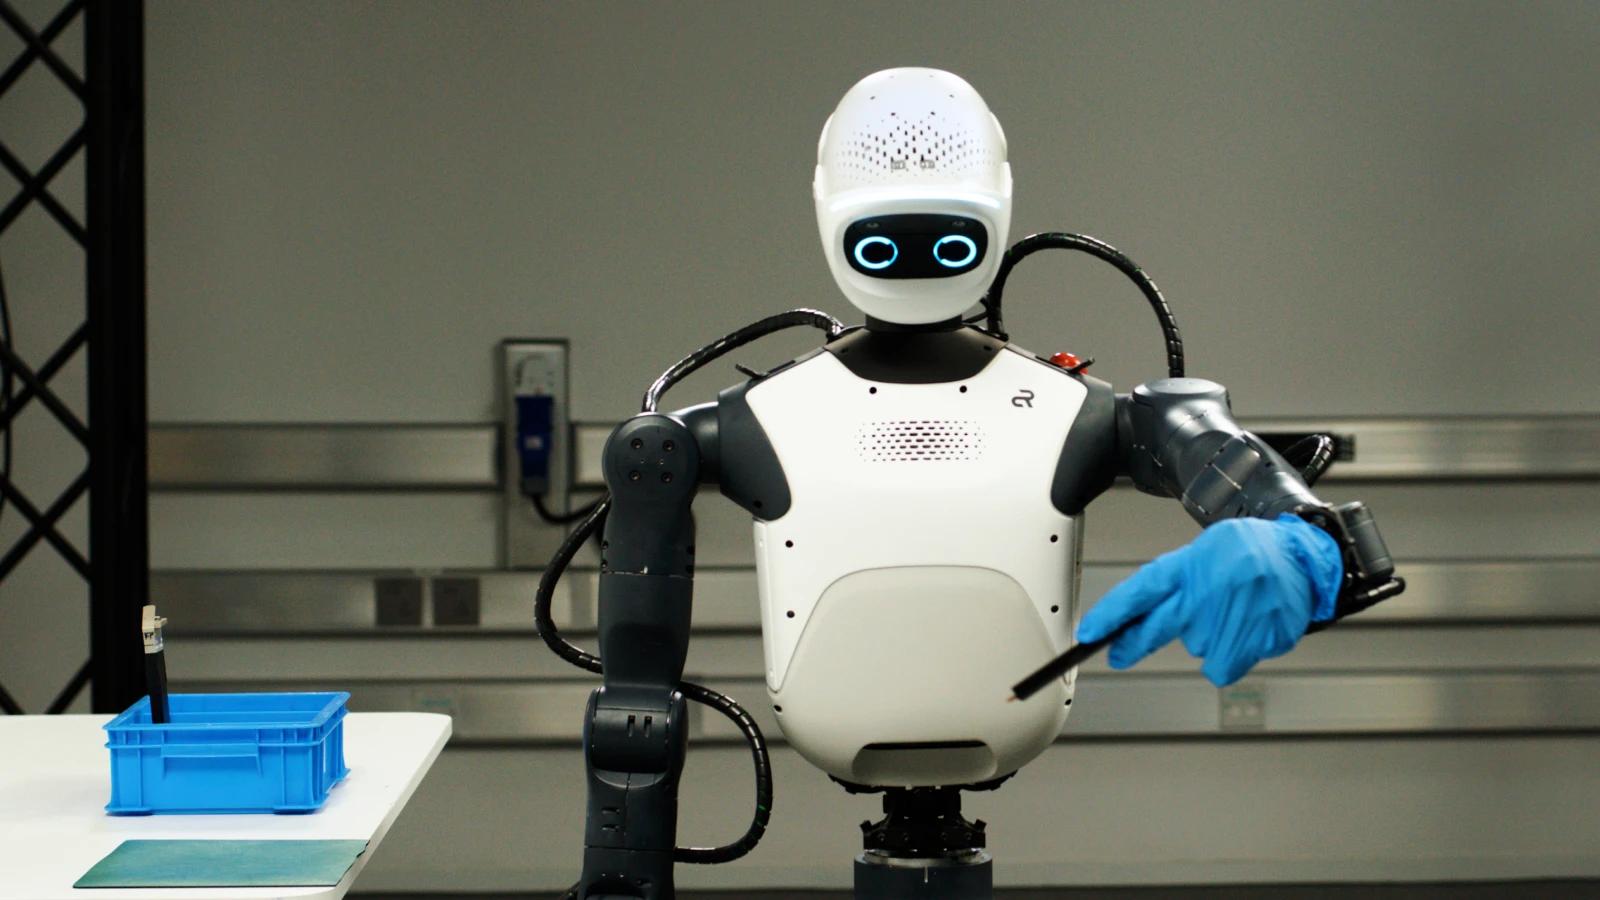
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
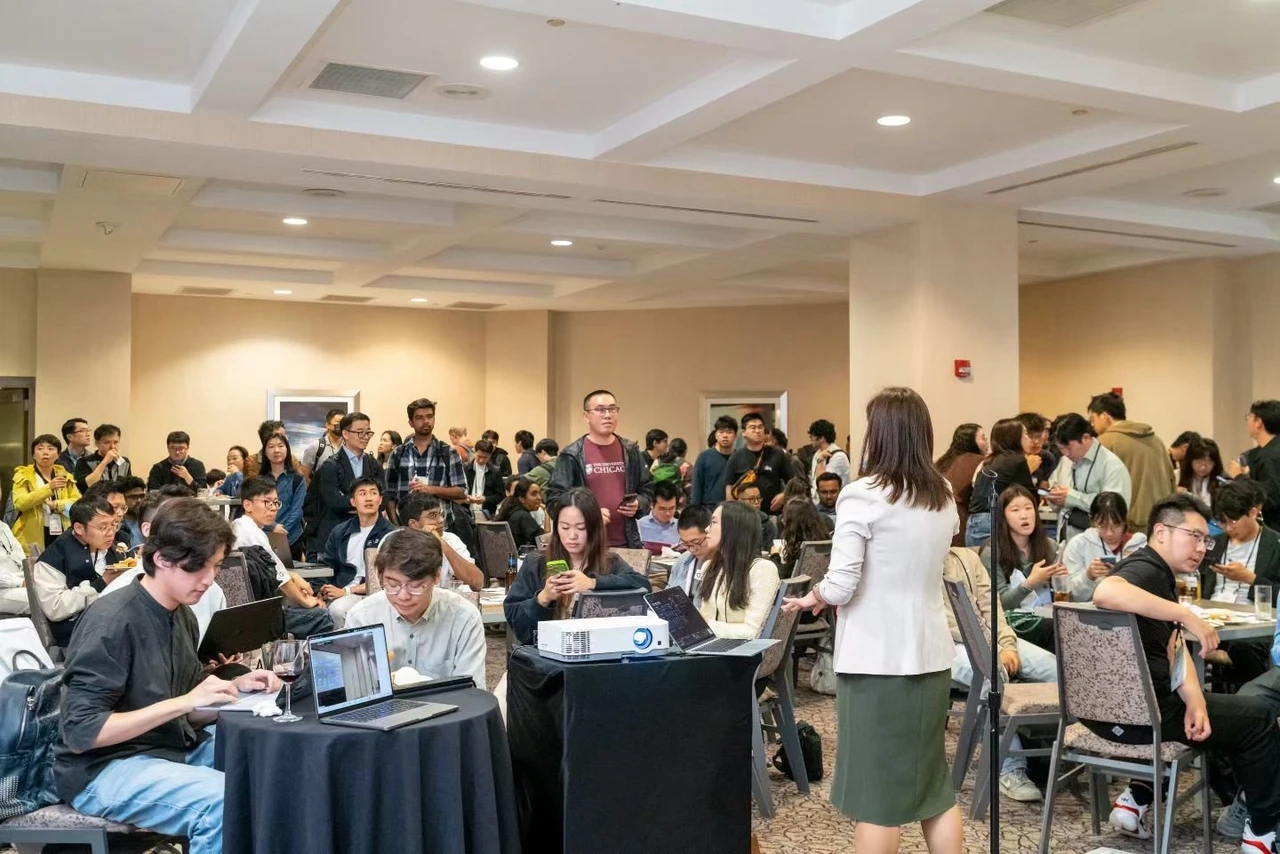
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
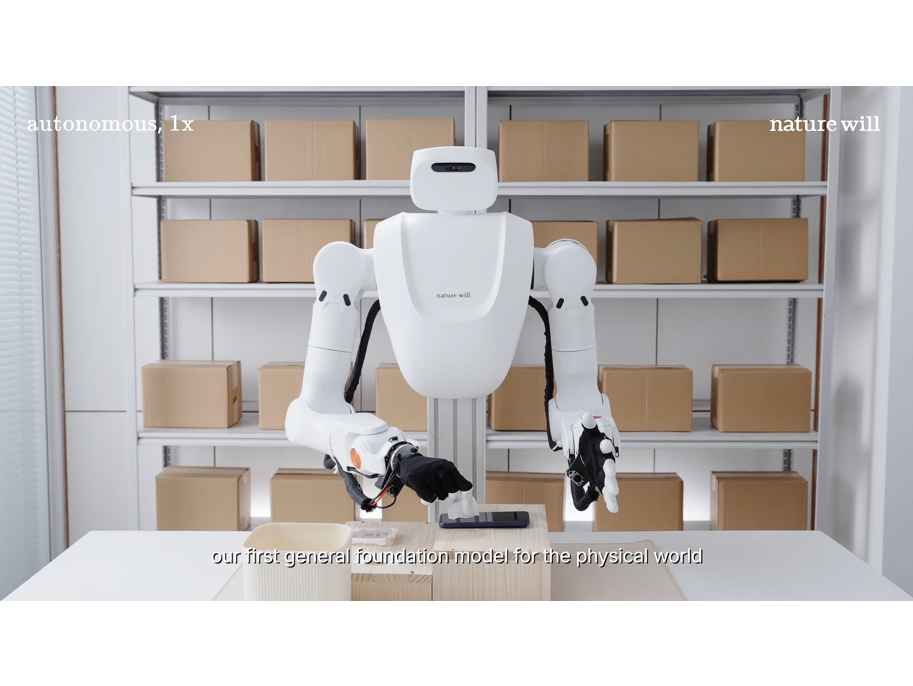
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
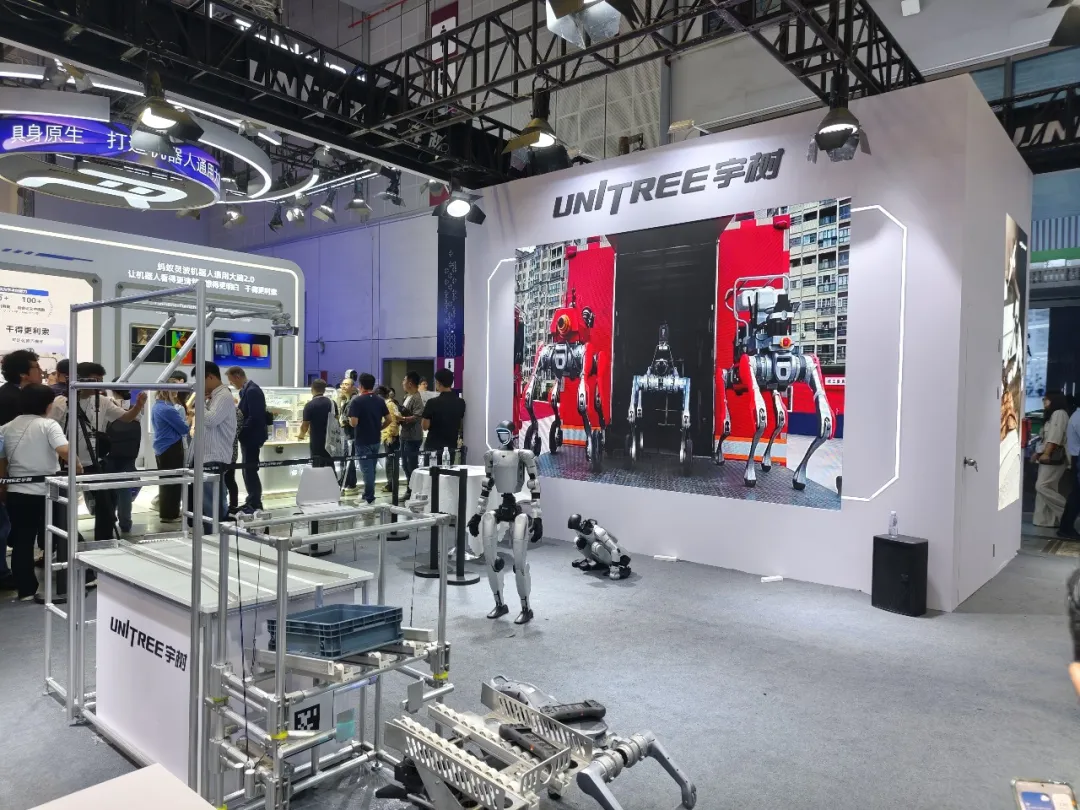
工博会的具身展台「静悄悄」
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …

NVIDIA 携手半导体领军企业,以 CUDA-X 库推进 AI 定义的晶圆厂
10 月 14 日,NVIDIA 在 SEMICON West 2026 期间宣布,半导体行业的领军企业正在采用 NVIDIA CUDA X 库,其中包括全新的 cuPotential 库,开发者可借助它构建模拟原子与分子相互作用的 AI …
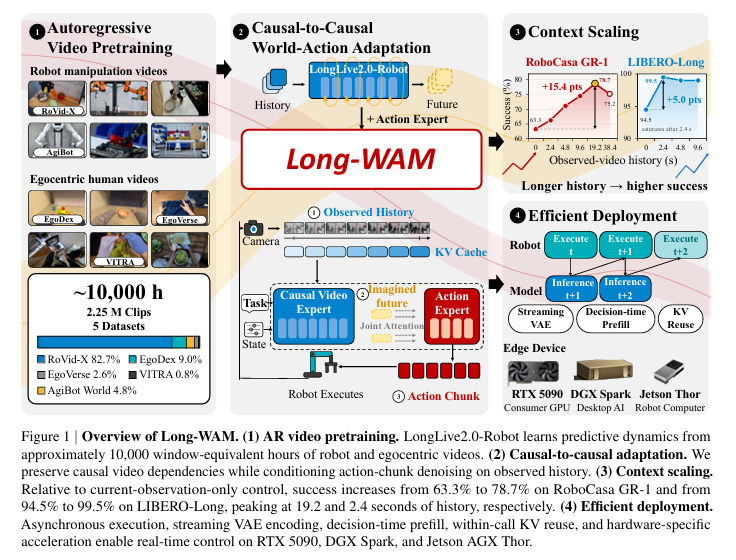
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
对话 TacVLA 论文团队,触觉该在什么时候更巧妙地发挥作用?
「这种思路谁都有,但是怎么加入进来?」 在 IROS 2026 现场聊到给 VLA 增加触觉时,张恒反复关注的并不是「要不要 touch」,而是另一个更具体的问题:机器人到底应该在什么时候使用触觉? 现在给机器人装上 tactile sen…