

小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
作者:江思奇
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手需要多少个自由度。
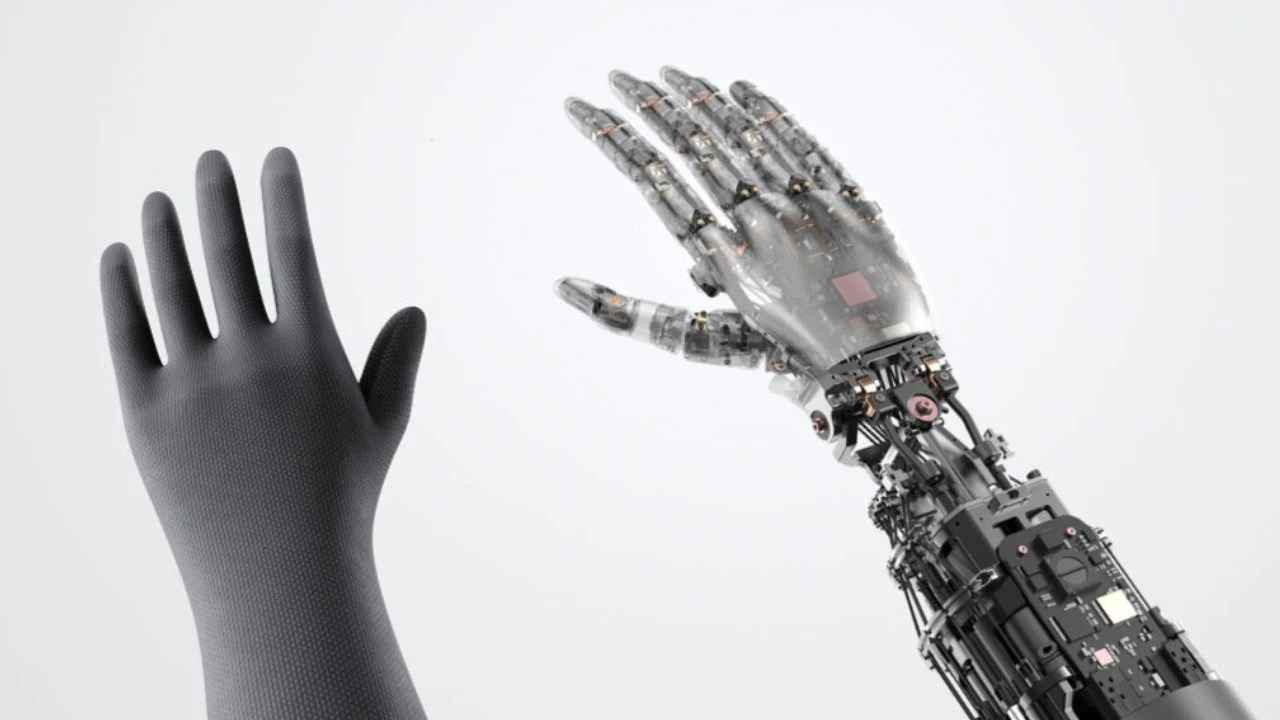
图丨小米 21 自由度仿生手与触觉手套(来源:小米技术)
这款仿生手承接了小米之前的技术积累。今年 3 月,小米技术公开 CyberOne 全掌触觉仿生手方案,采用可更换触觉手套,覆盖指尖、指腹与掌心;7 月,小米机器人在小米汽车工厂的「实习」满 4 个月,自攻螺母上件工站双侧作业成功率提升到 98%,雷军当时表示,仿生灵巧手等新实践也在持续探索中。
据小米介绍,柔性制造的生产任务规模和灵巧操作的多样性都很高,团队因此把它作为这只手的设计原点。中试中心 16 个典型工段共有 2,579 个 SOP,团队从中选出 1,827 个,采集了多角度视频和动作捕捉数据,覆盖 70.8% 以上典型工段的人工作业工序。这些数据经过分类、切片、清洗和重定向,用于基于人手的多维数据分析和仿真;团队还用工厂里实际的工具、零件和操作物做成仿真数字资产,对仿生手做多角度抓握验证。
团队先从自由度利用率切入分析。研究将实际作业里各关节的活动范围,和人手对应自由度的完整平均行程对比,结果显示,被测自由度的利用率基本都高于 50%。团队同时统计关节间的耦合相关性:以单根手指为例,远端指间关节(DIP)屈曲角度一般约为近端指间关节(PIP)的三分之一。相关性高于 0.8 的关节组合,会作为欠驱动耦合方案的候选,可共用一套驱动源。
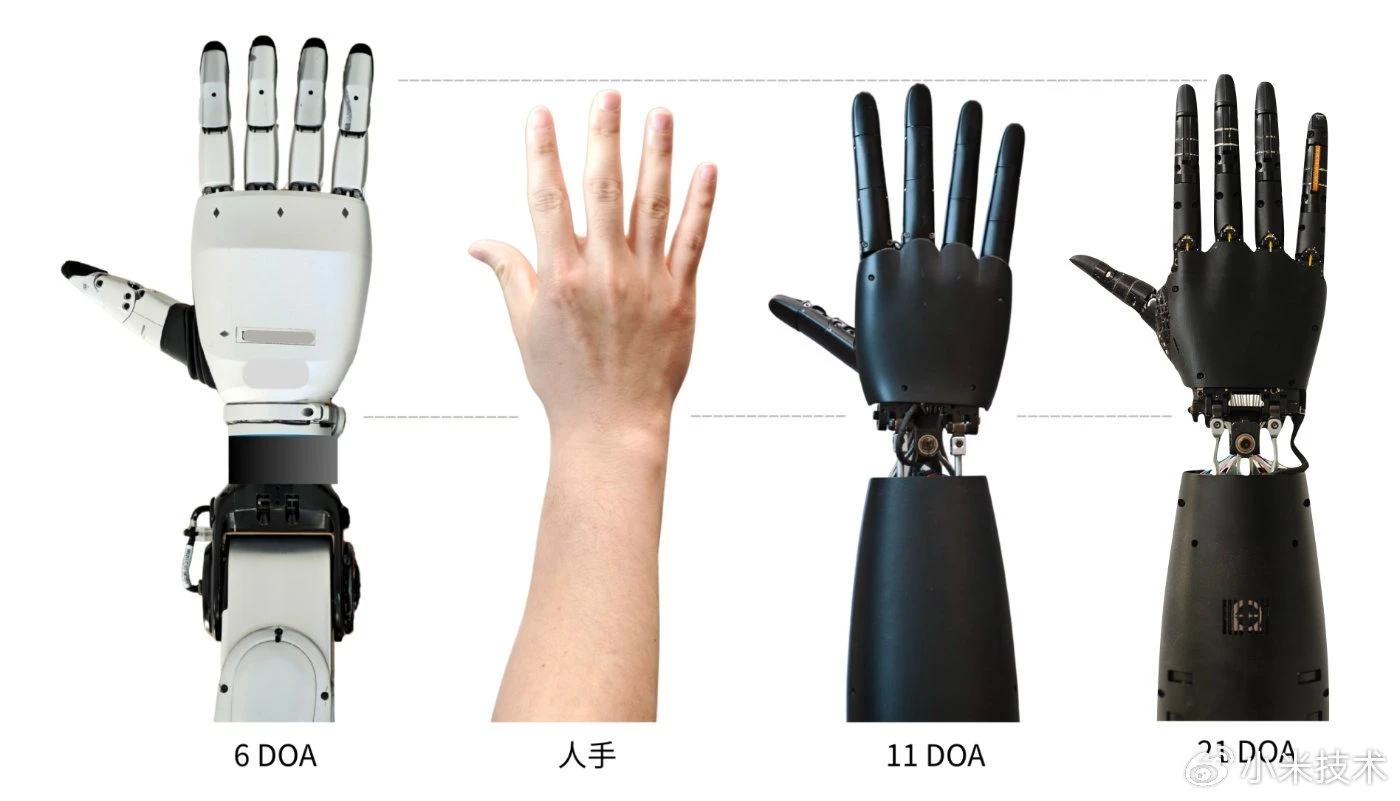
图丨小米仿生手与人手对比(来源:小米技术)
通过多组仿真消融实验,最终确定 21 个自由度。据小米介绍,17–21 自由度区间的平均稳定抓握成功率,相比 6–15 自由度区间高出 15%–38%;其中 21 自由度方案,在工厂任务覆盖度与抓握成功率上收益最高。自由度继续加到 23 及以上,抓握性能的提升幅度明显收窄。在使用工厂零部件、工具开展的多姿态真机抓握测试中,这款新仿生手的抓握拟人度、成功率,相比前代低自由度版本均有进步。
驱动上,这只手以腱绳驱动为主,在负载要求较低的关节加入了 5 个直驱自由度,用来缓解高自由度带来的结构堆叠问题。绳驱电机主要放在小臂,手掌重量为 324 克,末端转动惯量随之降低。针对腱绳蠕变带来的非线性控制问题,团队设计了腱绳张力传感器,用于指尖末端和抓握过程的精细力控。
散热依靠一套热预测模型管控。据小米介绍,仿生手抓握时有大量非周期性的大电流保持工况,极端情况下单手功耗超过 100 瓦。模型在线预测维持当前操作 5 至 10 分钟后的温度分布,估算超温剩余时间,提前调度任务、降低关节扭矩或调节风扇转速,预测精度优于 3 ℃。模型结合了电磁与热降阶的物理模型,以及基于在线递归最小二乘的机器学习修正。由于小米机器人采用全身包布设计,团队还在研究高导热材质填充、表面辐射改性和自然吸湿蒸发等方向的散热织物。
触觉设计延续前代触觉手套思路。新款仿生手在指尖、指腹、指根位置触觉空间分辨率达到 1 毫米,掌心为 2 毫米。触觉手套支持拆装维护,也可用来采集和人手结构对齐的触觉数据集。