

地瓜机器人与无问芯穹合作,推进具身智能开源工具链适配
作者:江思奇
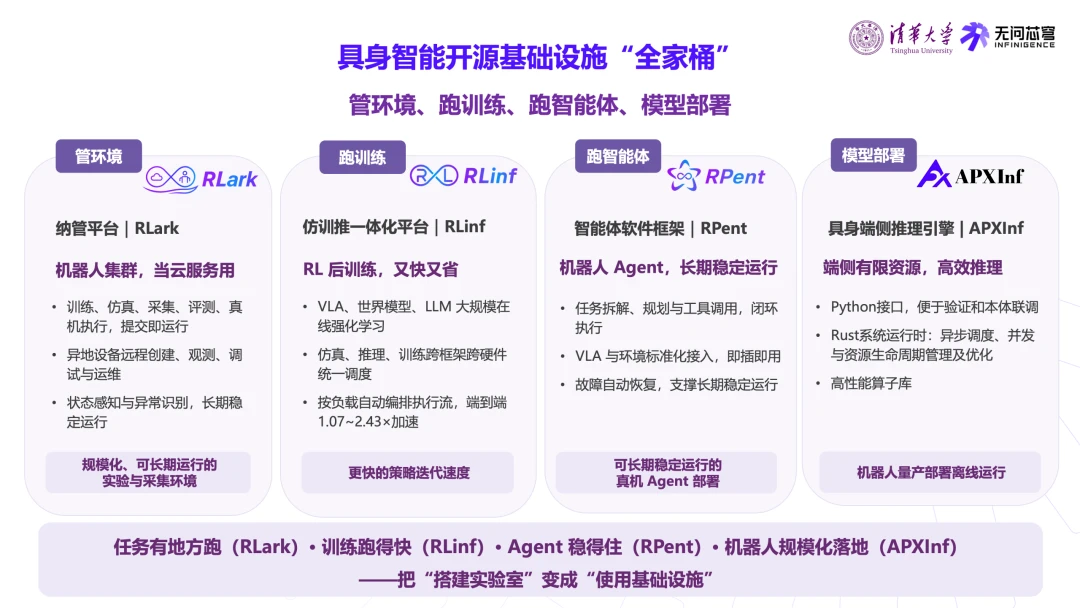
11 月 13 日,地瓜机器人与无问芯穹宣布达成战略合作,推进具身智能开源工具与地瓜旭日系列计算平台、RoboGo 软件平台的适配。合作涉及 RLark、RLinf、RPent 和 APXInf,覆盖设备管理、模型后训练、智能体运行和端侧推理等环节。
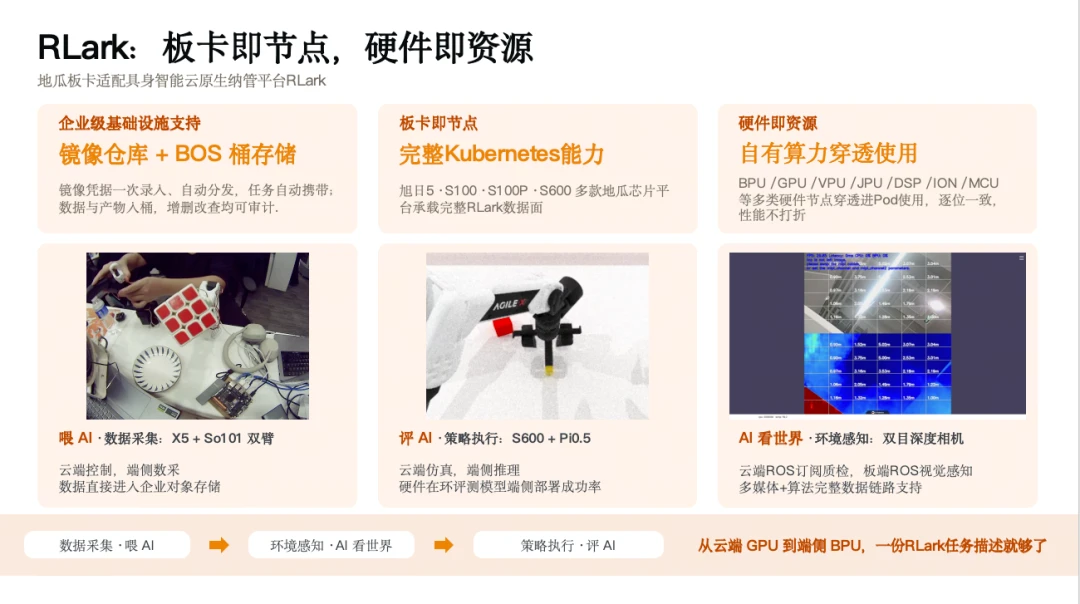
RLark 用于管理云端算力、边缘节点与机器人等设备;RLinf 支持模型强化学习训练;RPent 面向智能体运行;APXInf 用于端侧模型推理。地瓜通过旭日系列计算平台承接端侧运行,RoboGo 提供环境管理、任务调度和运行监控等能力。
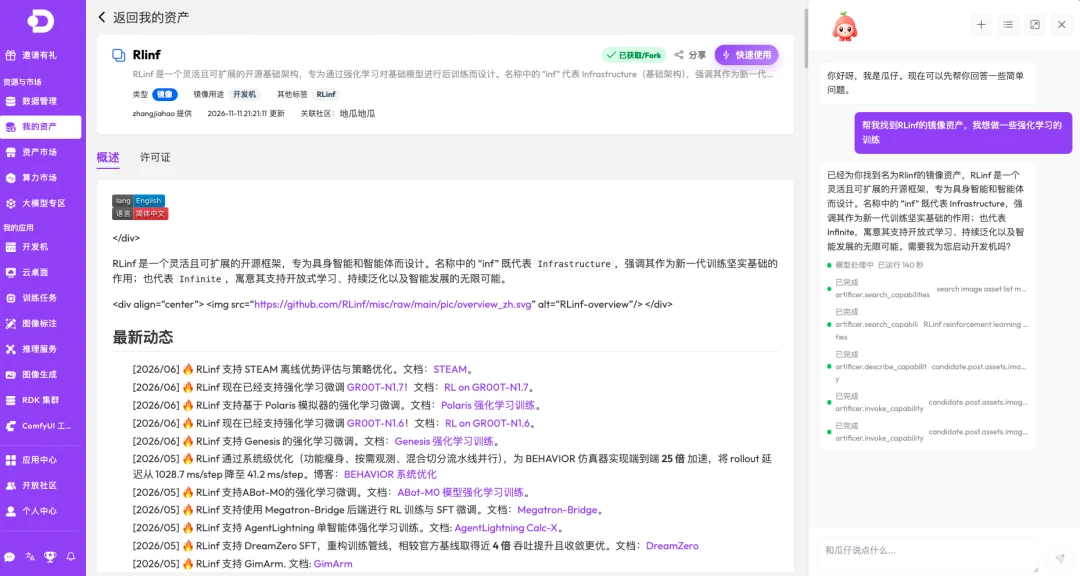
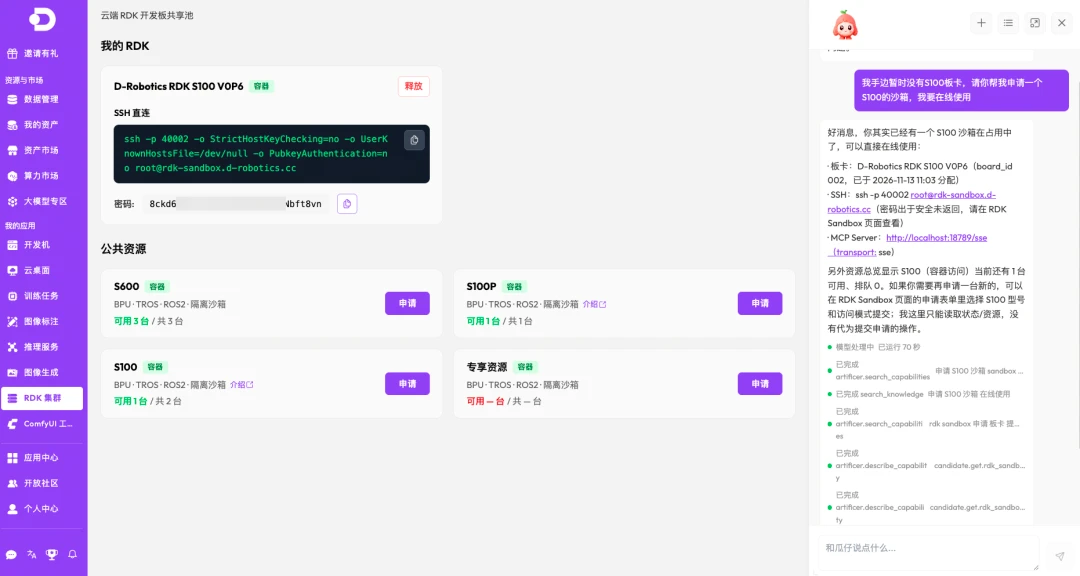
目前,RLinf 后训练镜像已上架 RoboGo。旭日 5、旭日 S100、旭日 S100P 和旭日 S600 已完成 RLark 适配,旭日 S600 也已完成 APXInf 适配,Pi0.5 等模型可通过该引擎部署至端侧。RPent 已接入地瓜端侧沙箱,智能体可申请真实板卡、下发任务并获取运行轨迹。
RLinf 由清华大学与无问芯穹联合开发,面向具身智能强化学习训练。框架支持时分复用、空分流水和混合调度等执行方式,并可结合性能分析选择调度策略。根据项目方提供的数据,RLinf 在特定配置下最高可实现 2.43 倍端到端加速。
地瓜已将 RLinf 封装为后训练镜像并上架 RoboGo。开发者和企业客户可在平台上选用镜像,开展模型微调与后训练,减少环境安装、依赖配置和工具链调试等准备工作。地瓜与合作伙伴联合发布的 dVLA-RL,其强化学习训练基于 RLinf 完成。
RLark 由清华大学与无问芯穹联合开发,用于统一管理云端算力、边缘节点与机器人等设备,并支持任务执行、跨域通信和运行状态观测。地瓜已完成旭日 5、旭日 S100、旭日 S100P、旭日 S600 与 RLark 的适配。开发者可通过 Kubernetes 管理端侧资源,远程部署任务、调用板端硬件并查看运行状态。
RPent 由清华大学、无问芯穹与正行创新联合发起,面向真实物理环境中的智能体开发。它将通用大模型的任务理解与规划能力、VLA 等模型的操作能力,以及记忆、工具和机器人接口连接起来,支持智能体感知、决策、执行和反馈。
地瓜 RoboGo 支持智能体申请 RDK 板卡资源,并自动下发任务、获取轨迹数据。该能力运行在地瓜端侧沙箱集群中。地瓜提供的数据显示,集群已运行 8 个月,累计提供超过 7,000 小时的真实板卡使用时间。
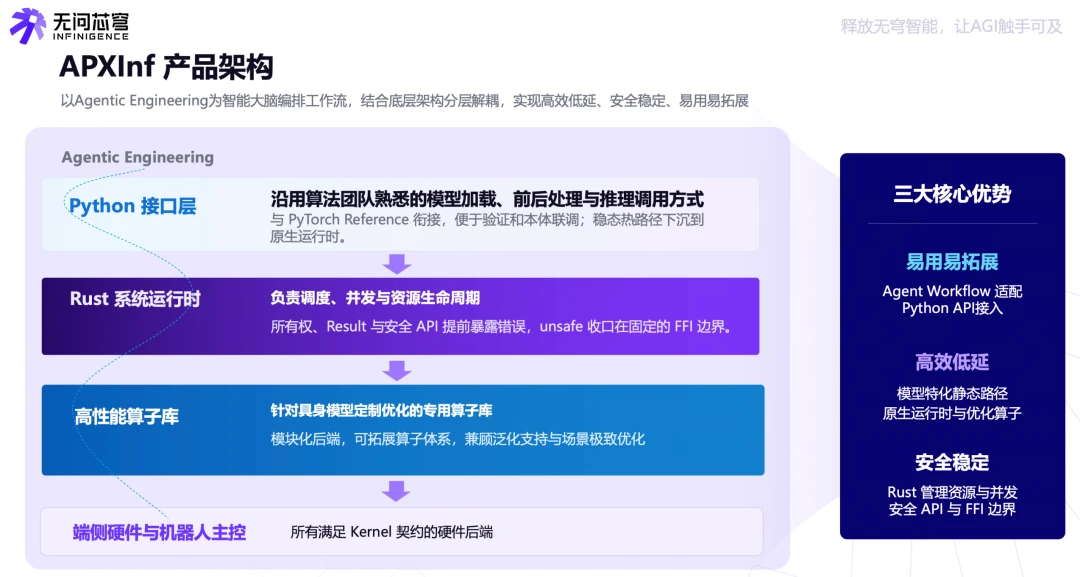
APXInf 由清华大学、无问芯穹与上海交通大学共同推出,是面向具身智能的端侧推理引擎。旭日 S600 已完成适配,Pi0.5 等模型可经 APXInf 部署至端侧,用于模型上板和推理验证。
APXInf 采用分层架构。上层通过 Python 接口完成模型加载、前后处理与推理调用;中间层由 Rust 运行时负责任务调度、并发执行和资源管理;底层通过硬件抽象、算子接口及量化、算子融合、计算图优化和内存管理等方式提升端侧执行效率。
地瓜表示,已通过私有化部署等方式向企业客户提供相关能力,后续将继续推进开源工具适配与验证,并完善开发文档和应用示例。