

深圳
共 21 篇相关内容
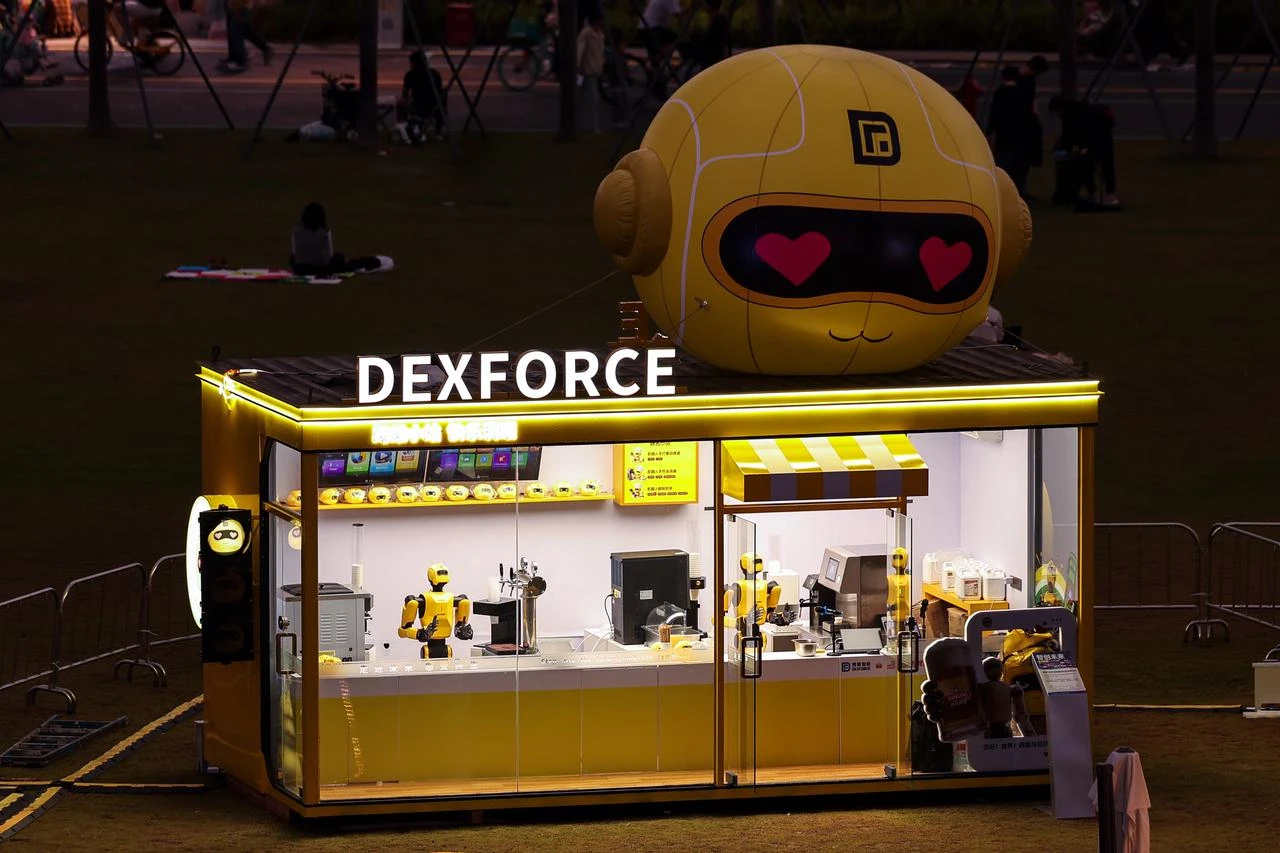
跨维智能「小维」机器人亮相深圳 APEC 多个点位
11 月 18 日至 19 日,APEC 第三十三次领导人非正式会议在深圳举行。会议期间,跨维智能旗下「小维」机器人在前海石公园、南山机器人谷、龙岗机器人街区等点位亮相,参与饮品制作、商品售卖、手机装盒和工业质检等任务。 在前海石公园,两台…
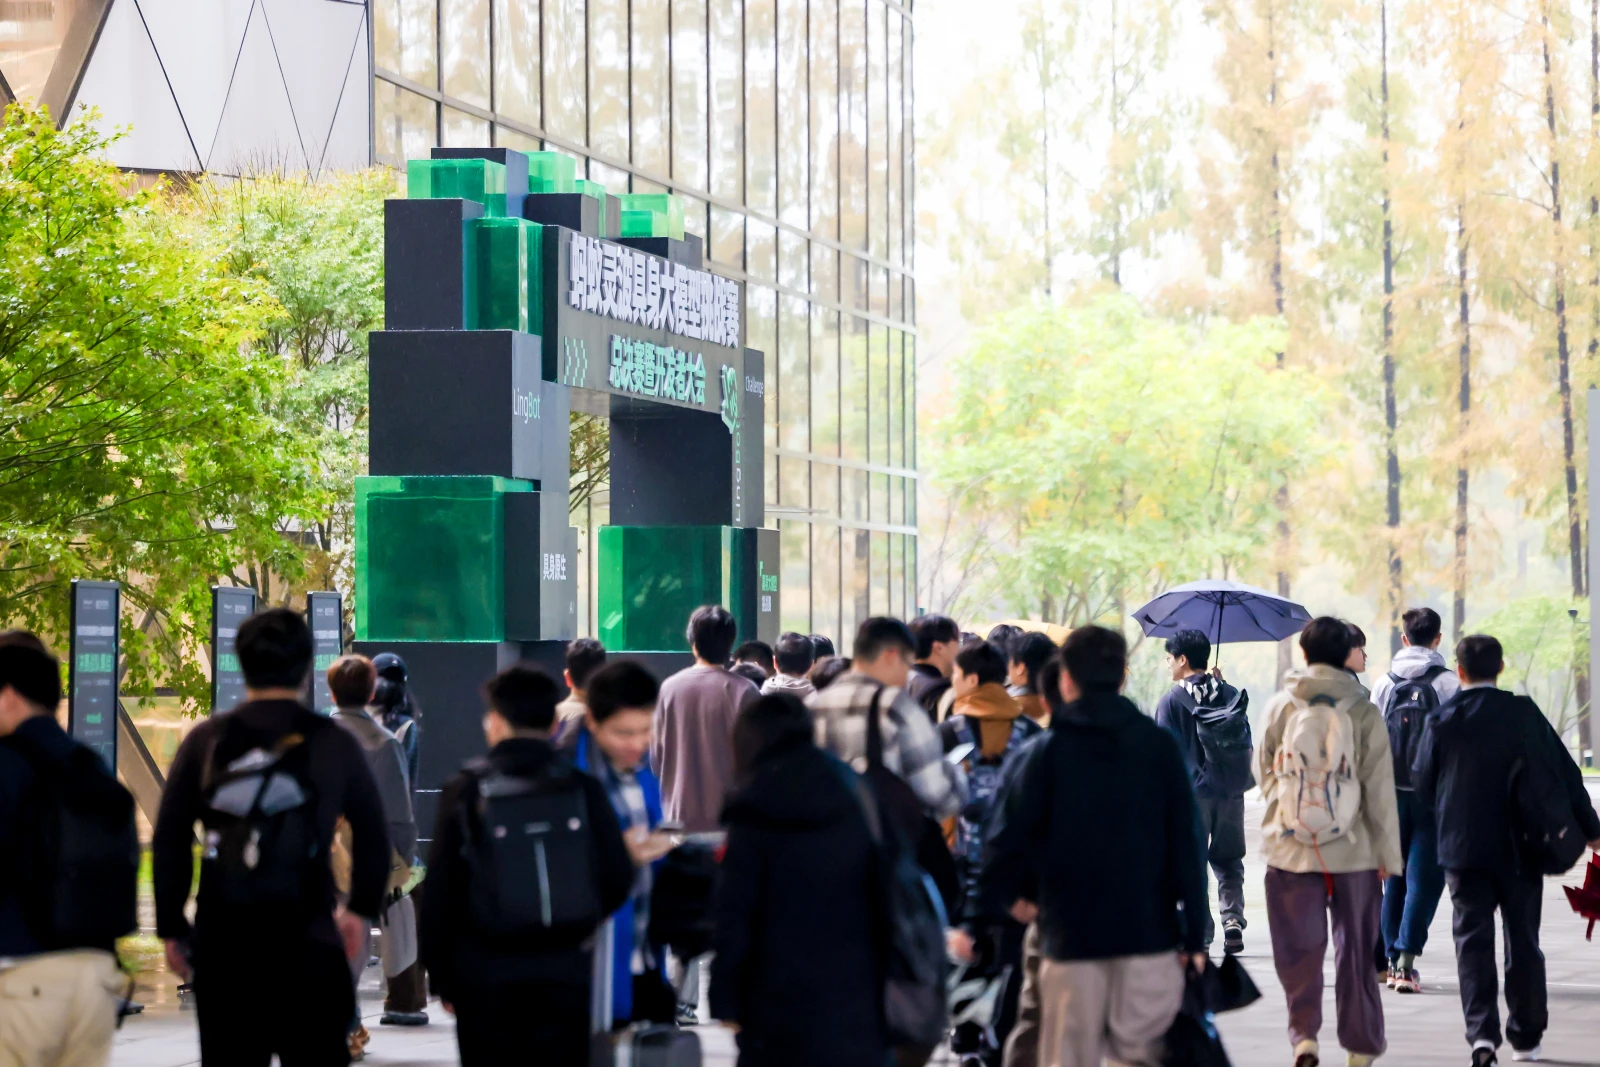
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」 11 月 14 日至 16 日,上海浦东张江科学会堂迎来了首届蚂蚁灵波具身大模型挑战赛线下总决赛。 这既是蚂蚁灵波面向开发者举办的首届具身大模型挑战赛,也是迄今为止业内规模最盛的具身开发…
数亿元战略融资落地,擎天租从机器人租赁转向生产力服务
11 月 13 日,擎天租宣布完成数亿元战略融资,并同步升级品牌与商业模式,从机器人租赁转向机器人生产力服务。公司表示,将围绕 Worken 生产力计量框架、跨品牌集群调度和区域履约网络,推进机器人在多类场景中的应用。 过去,机器人服务通常…
卖智能戒指赚不到钱,改卖睡眠报告就能了吗?
10 月 29 日晚,王腾在北京开了离开小米后的第一场发布会。会上,王腾创办的今日宜休拿出了两款睡眠产品:ISHO Ring 智能戒指和 iFlow 智能温控系统。 会后接受采访时,他聊起过一段跑供应链的经历:在深圳的代工厂里,一枚智能戒指…
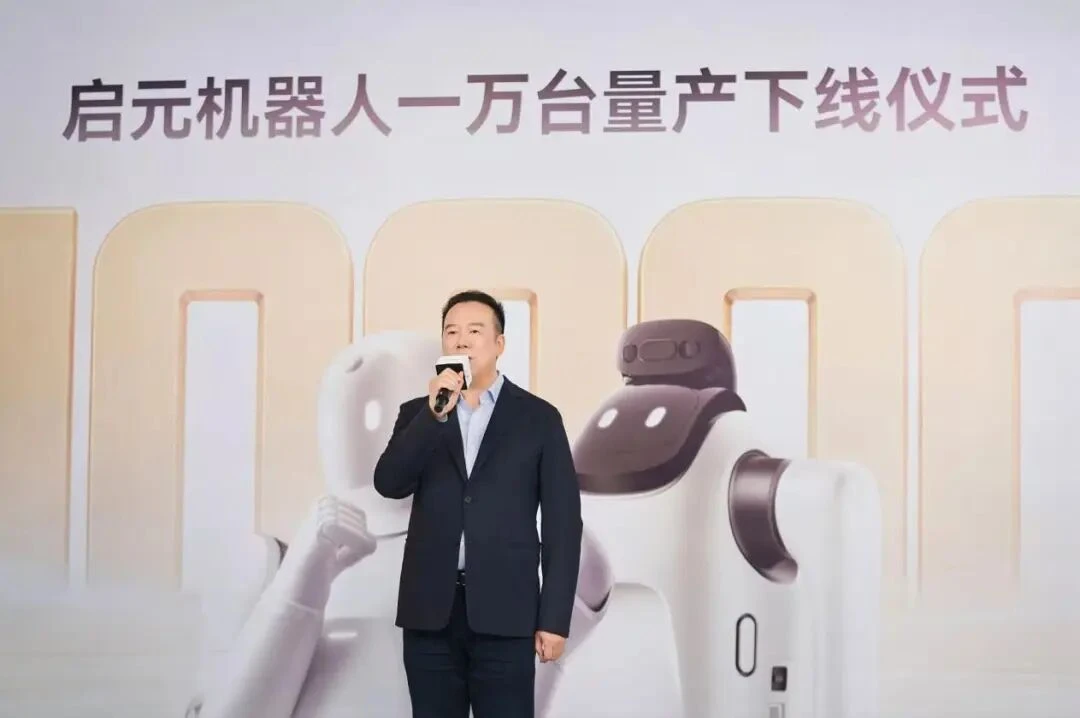
14 天再产 5,000 台!启元个人机器人下线突破一万台
上纬新材旗下启元机器人达成量产里程碑,Q1、T1 两款机型合计下线突破一万台,编号 NO.10000 的启元 Q1 已交付吴晓波。从第五千台到一万台,历时仅十四天,量产爬坡速度持续加快。 启元整机工厂于今年十月正式进入量产阶段,产线采用车规…
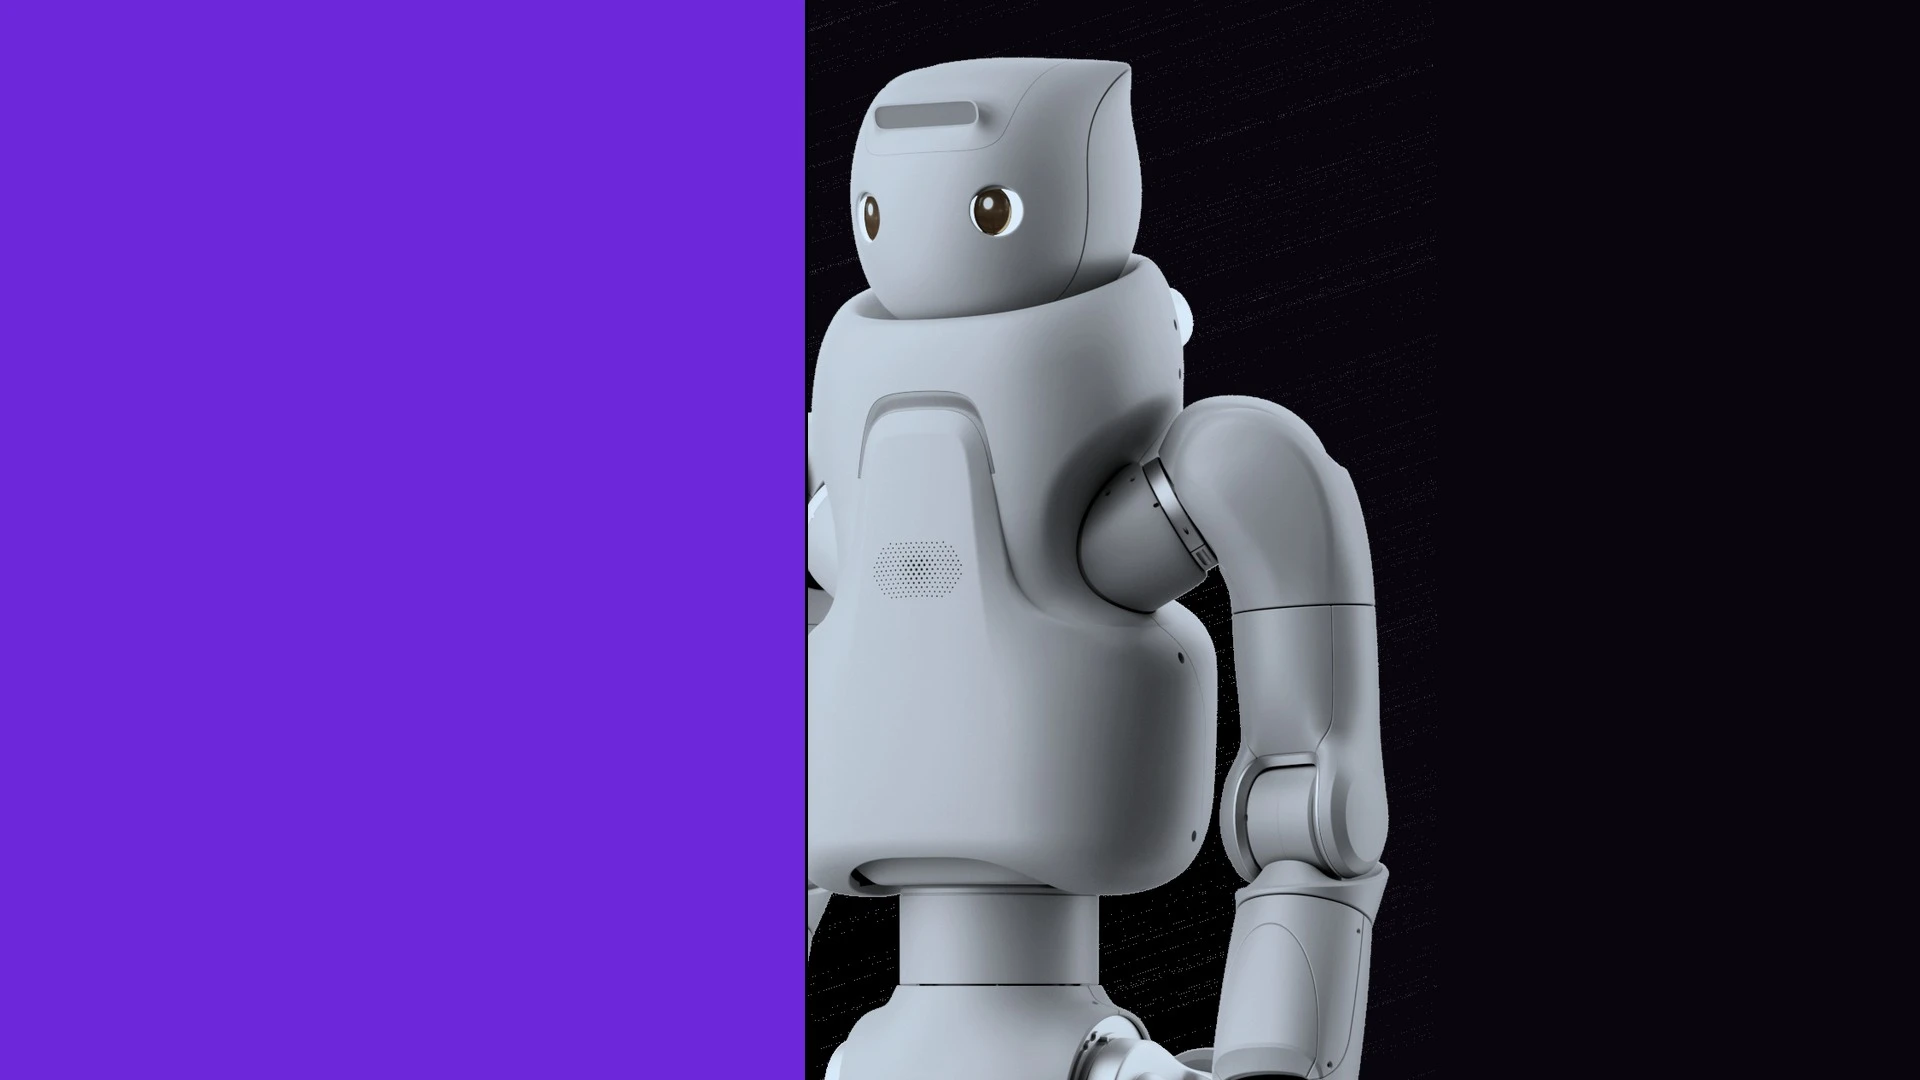
Meta 与傅利叶联合研发人形机器人 Max 原型曝光
10 月 31 日前后,据 The Information 援引知情人士报道,Meta 已与中国机器人公司傅利叶(Fourier)联合研发出一款人形机器人原型,内部代号 Max,并已于 2026 年 9 月启动第二代 Max 2 的开发。I…

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
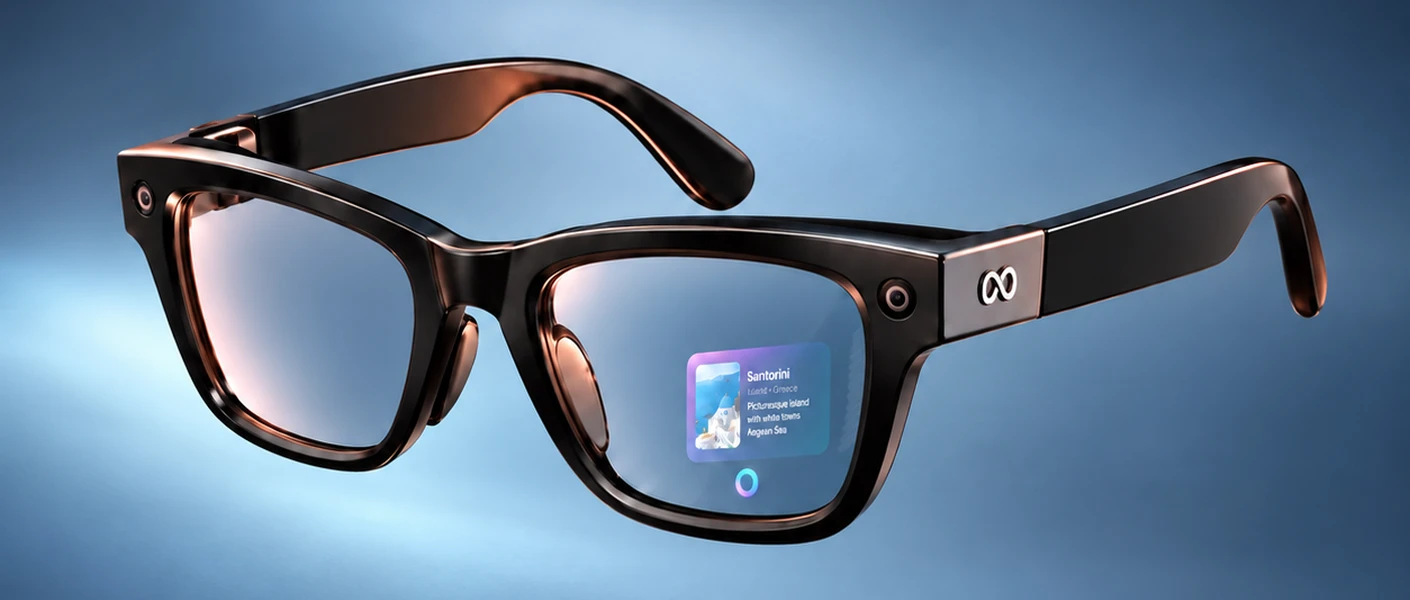
前三季度销售额翻倍,为什么智能眼镜厂商还在亏钱?
随着双 11 的到来,智能眼镜行业接连出了两条好消息:10 月 20 日,Ray Ban 母公司依视路陆逊梯卡在三季报里,首次披露了包含 AI 眼镜在内的可穿戴业务收入,单季进账 4.86 亿欧元,同比增长 20%。10 月 23 日,中国…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
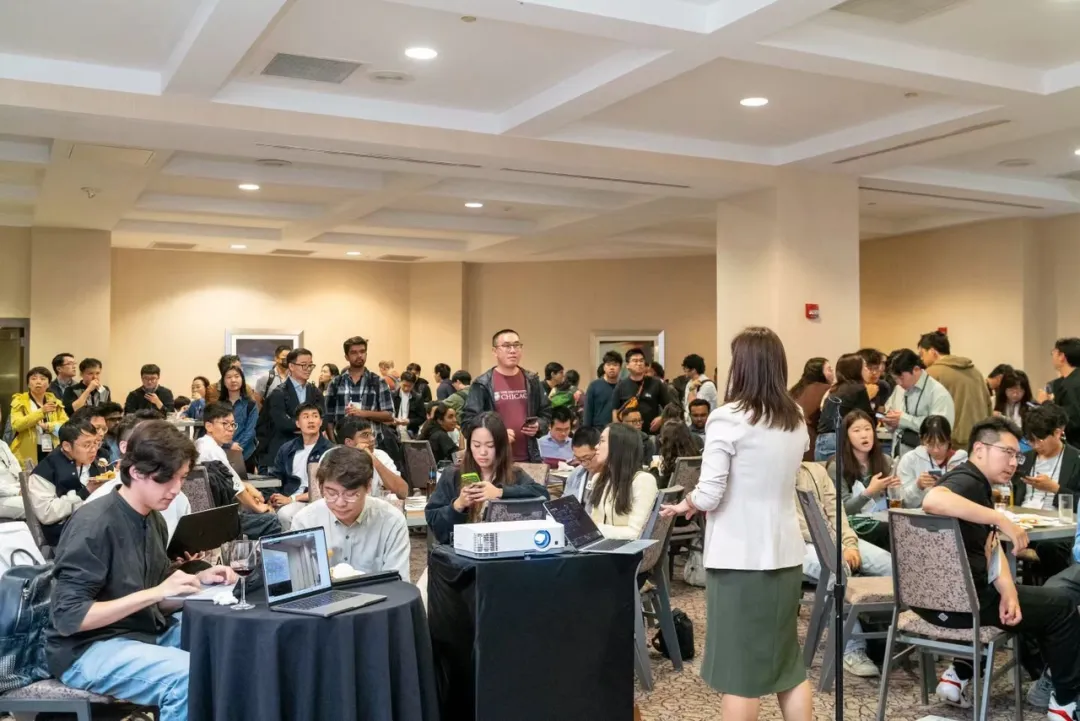
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
贾奎团队新作:让世界动作模型真正理解三维空间
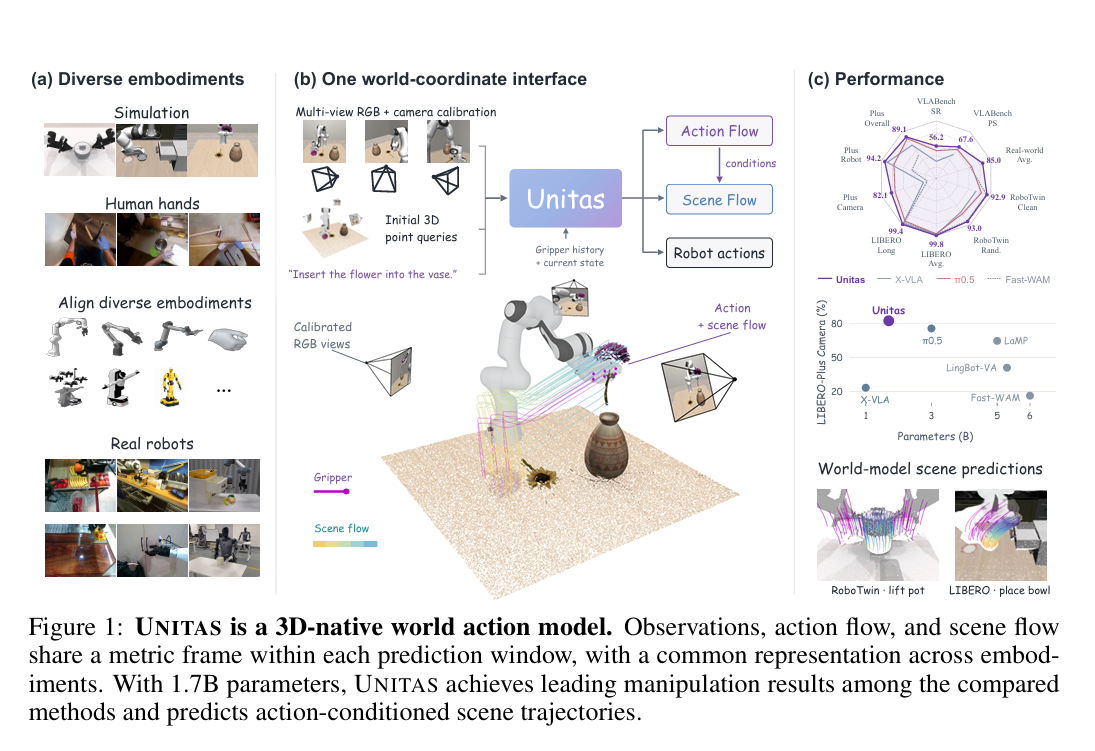
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…