
 EN
DreamZero
共 9 篇相关内容
和 DreamZero 一作聊聊 WAM 这一年
11 月 9 日,英伟达在奥斯汀的机器人学习大会 CoRL 发布 GR00T 2。在它公布的一组测试中,双手机器人面对 50 项没有提供过目标机器人示范的任务,仅凭预训练能力,平均成功率达到 40%;每项任务补充五次示范,再做微调,成功率提…
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
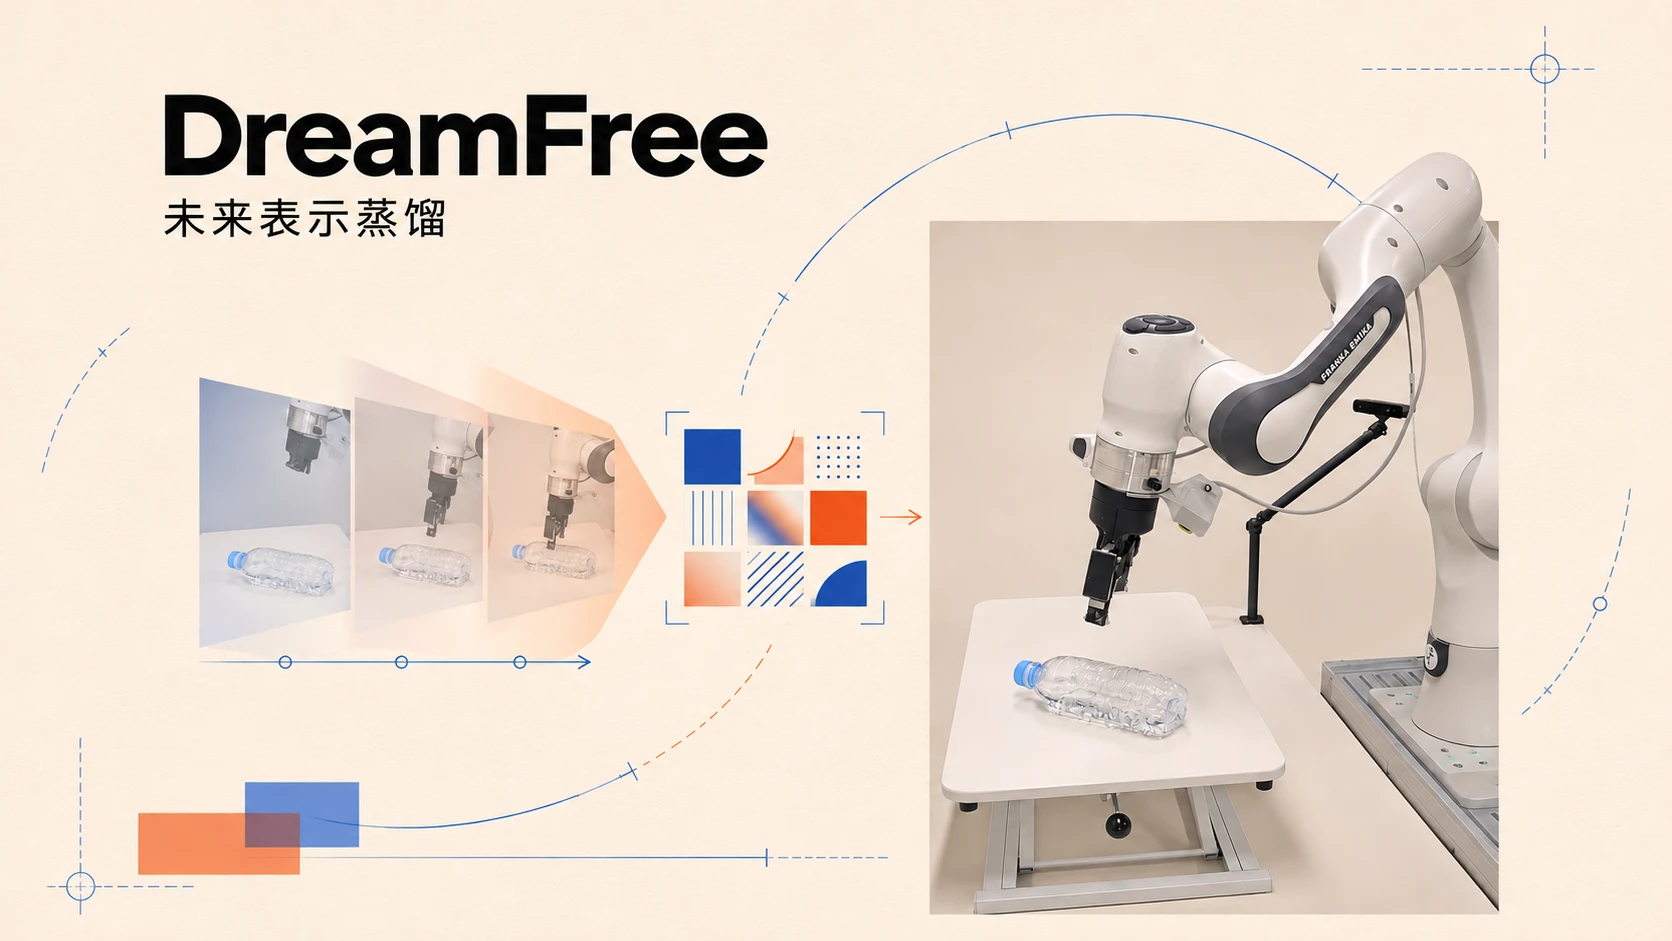
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
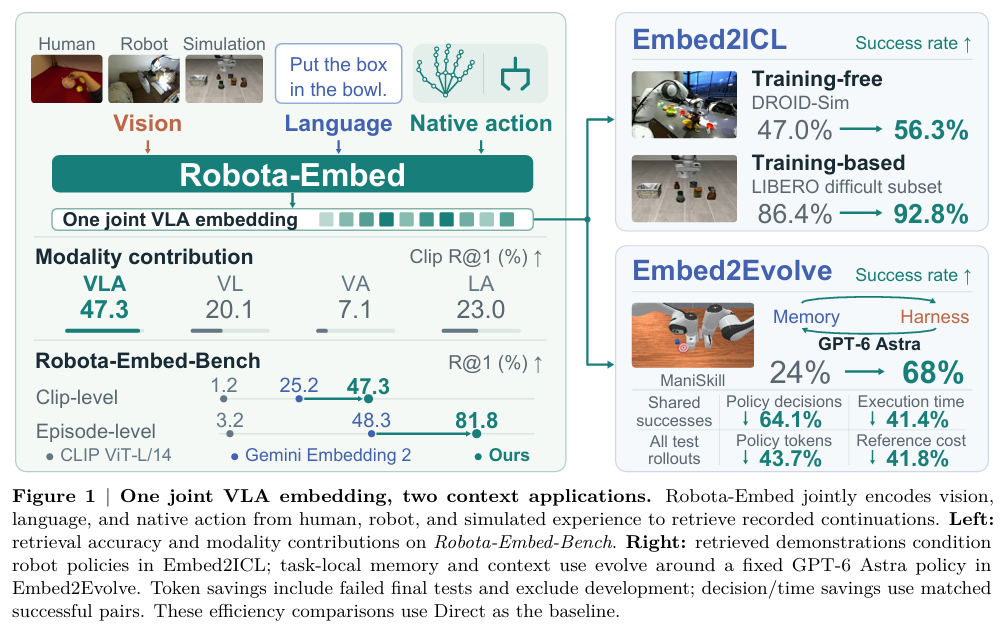
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…