

GR00T
共 19 篇相关内容
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
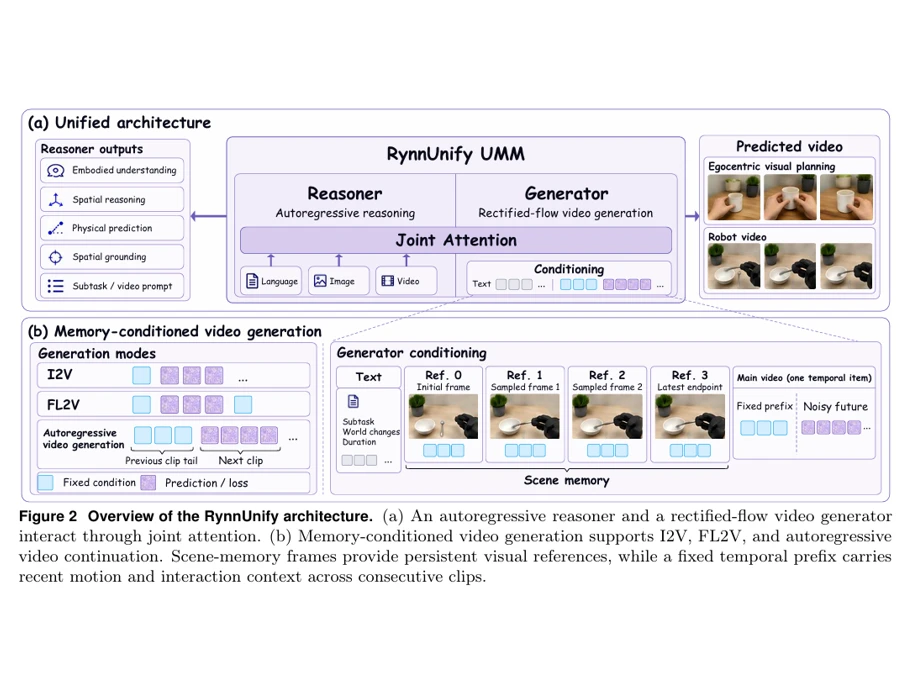
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…
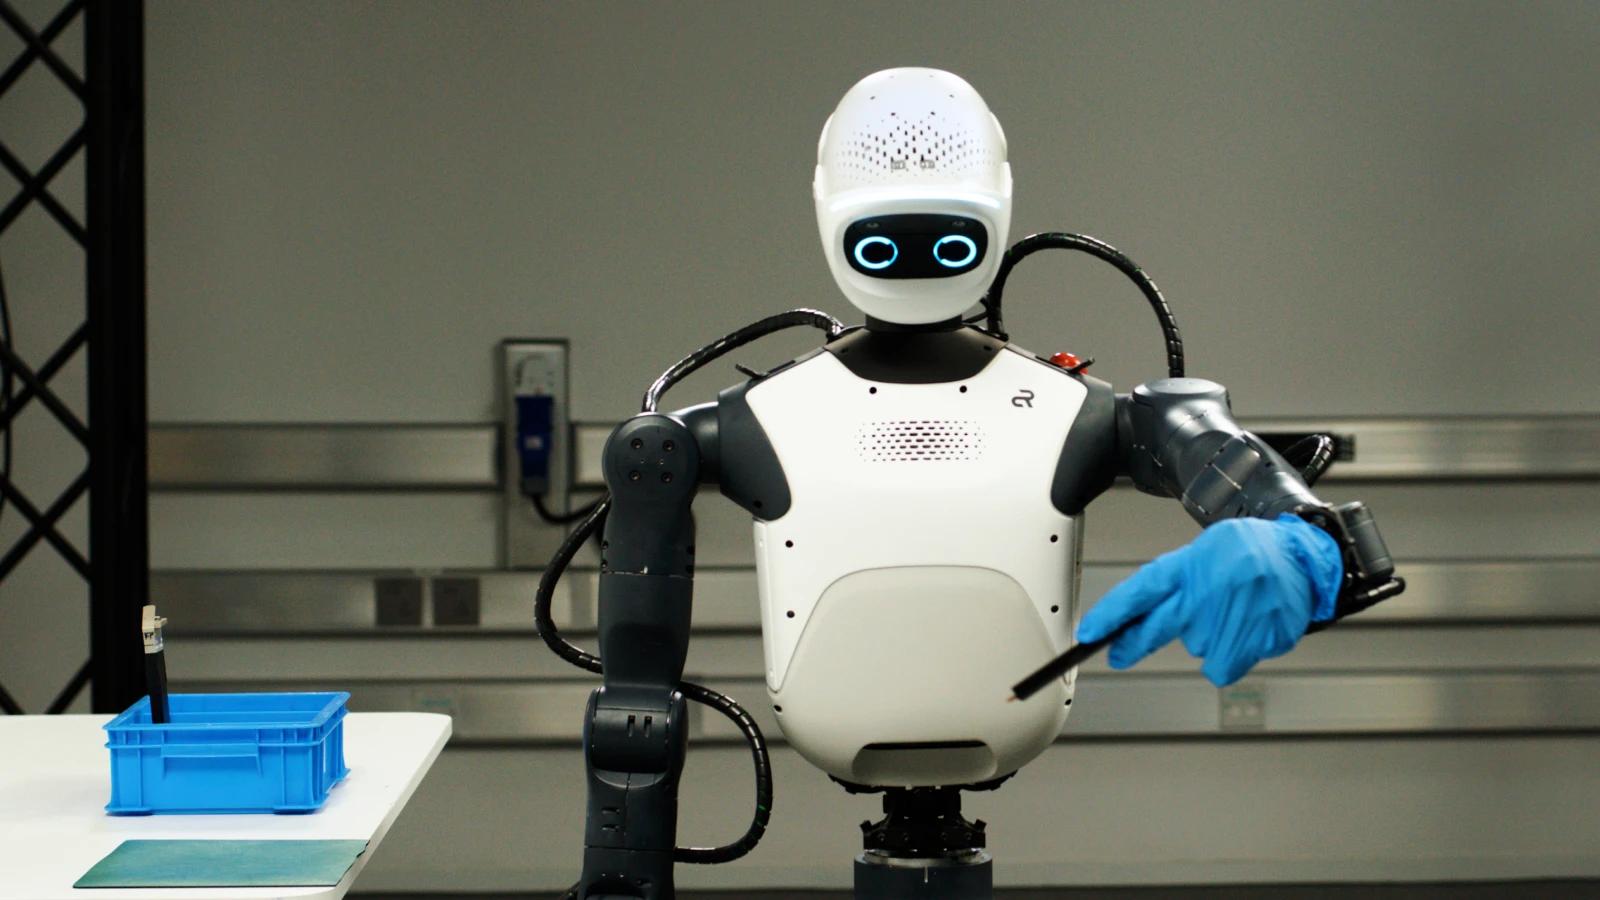
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
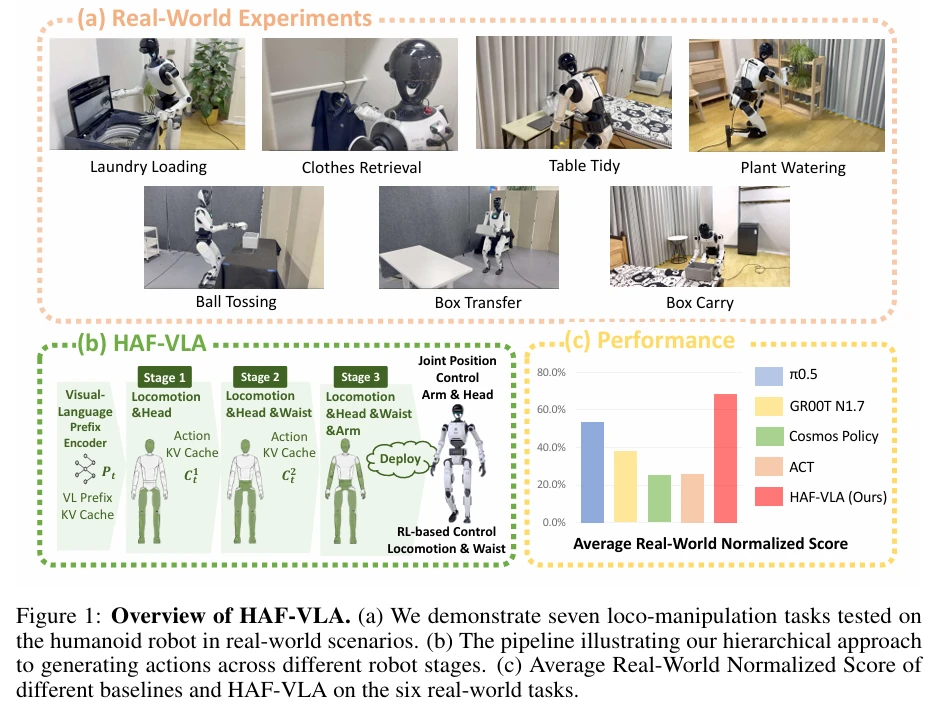
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
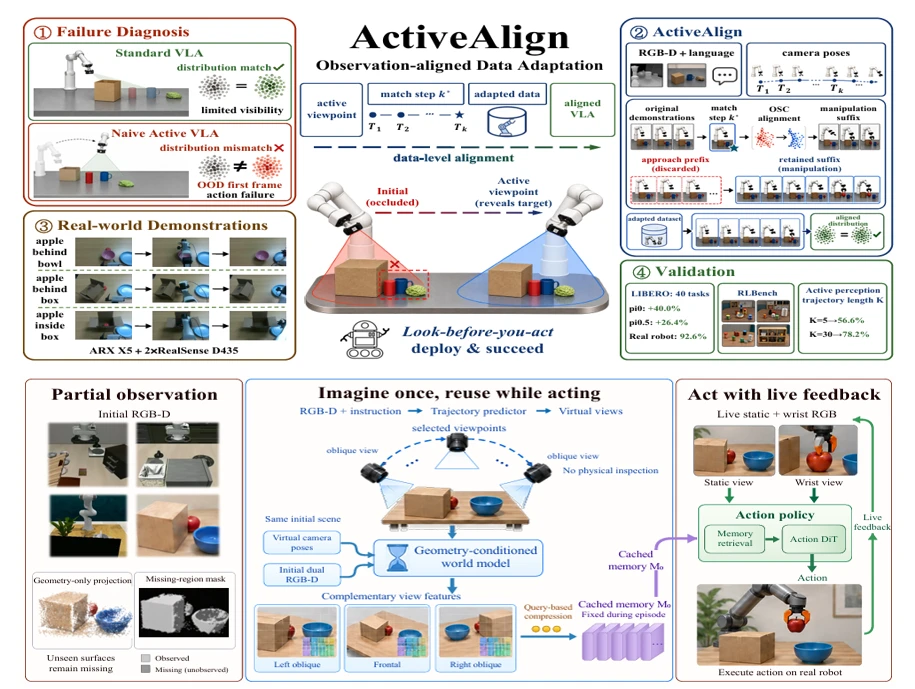
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
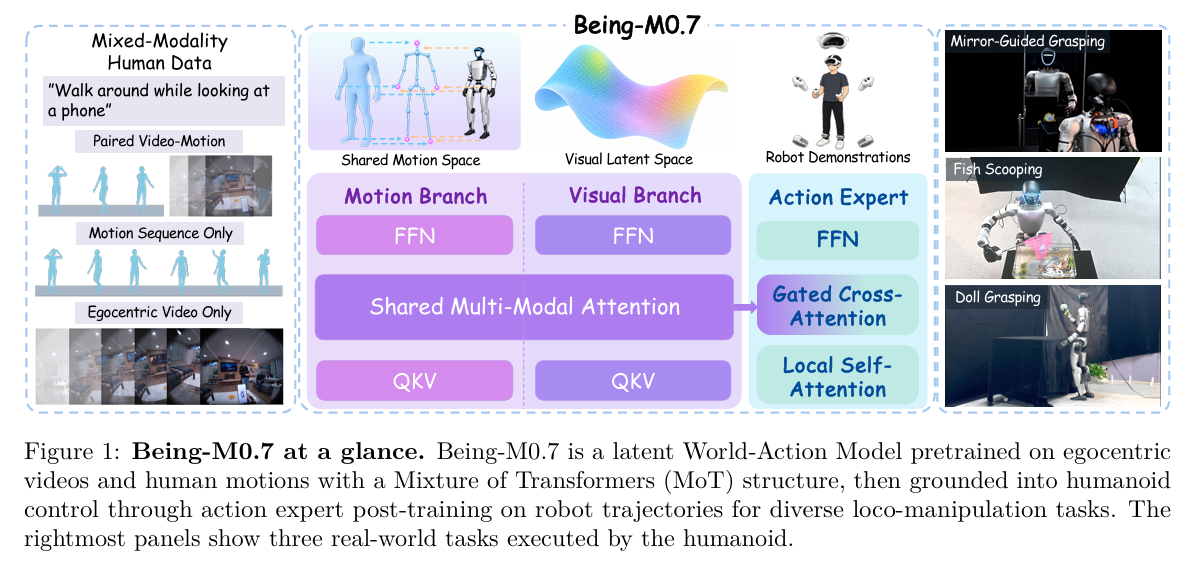
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
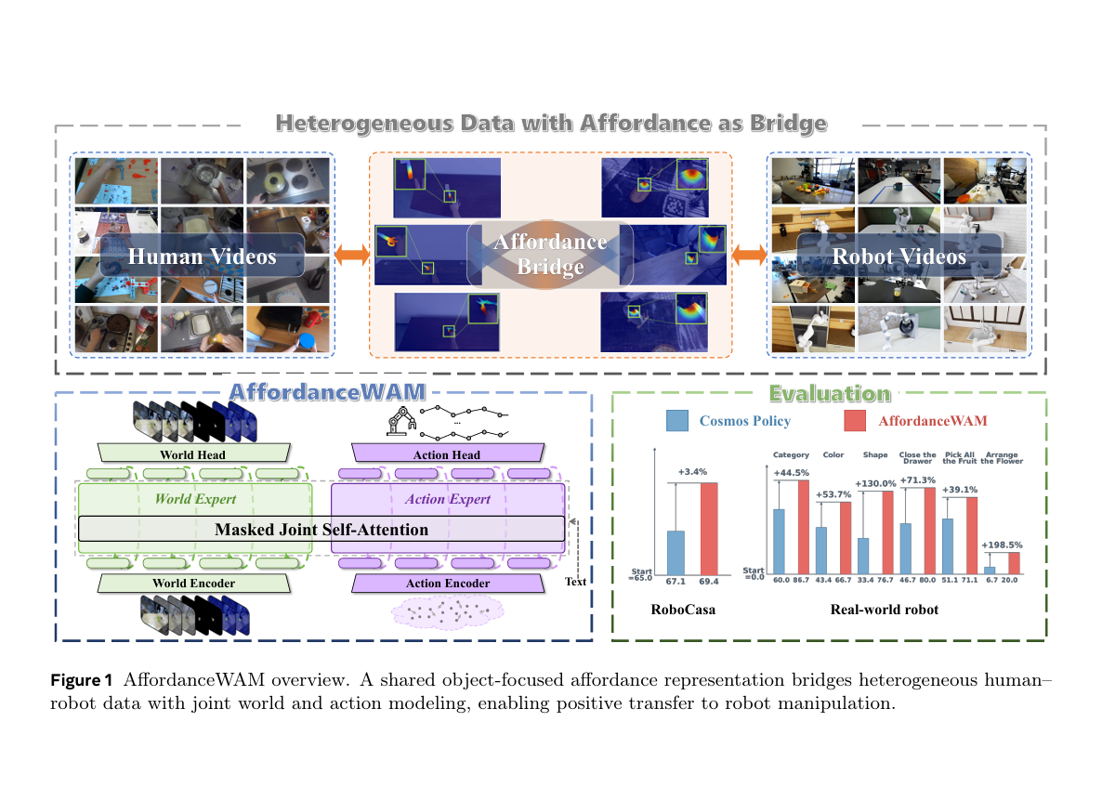
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…