

Genie
共 15 篇相关内容
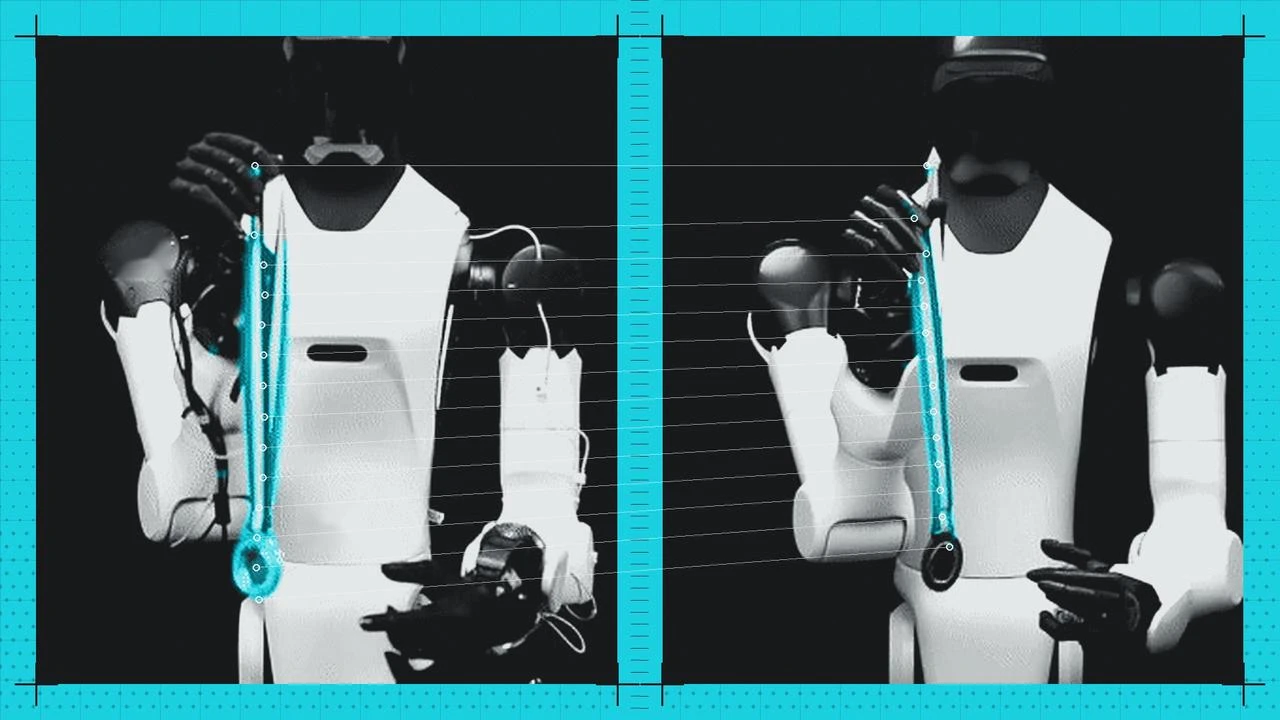
智元升级 Genie Sim,柔性仿真贯通训练与评测
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。 10 月 28 日,AI …
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
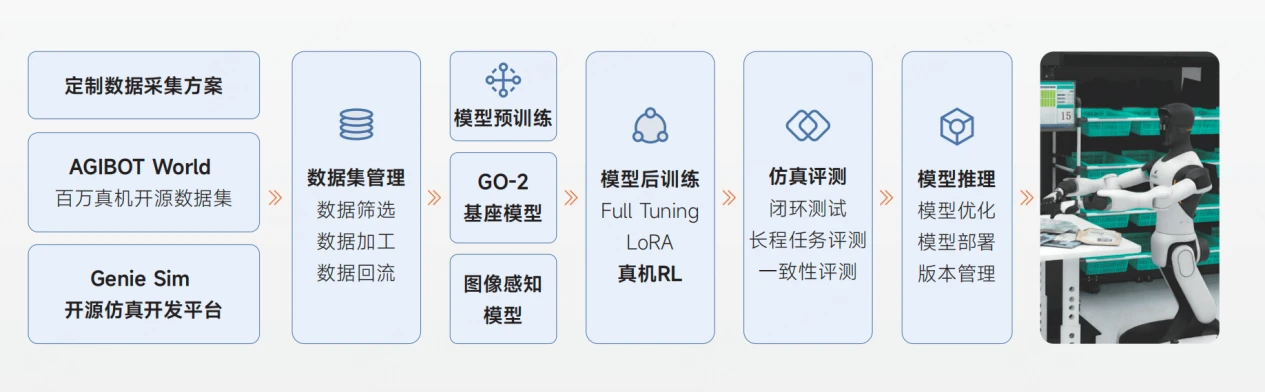
智元发布 Genie Studio 2.0,最快 7 天完成机器人新场景从 0 到 1 部署验证
10 月 23 日,作为「AI WAVE」七连发第二弹,智元发布一站式具身智能作业平台 Genie Studio 2.0。平台由 Flywheel、Agent、Monitor 三大模块组成,覆盖数据采集、模型训练、仿真测试、作业编排与多机运…
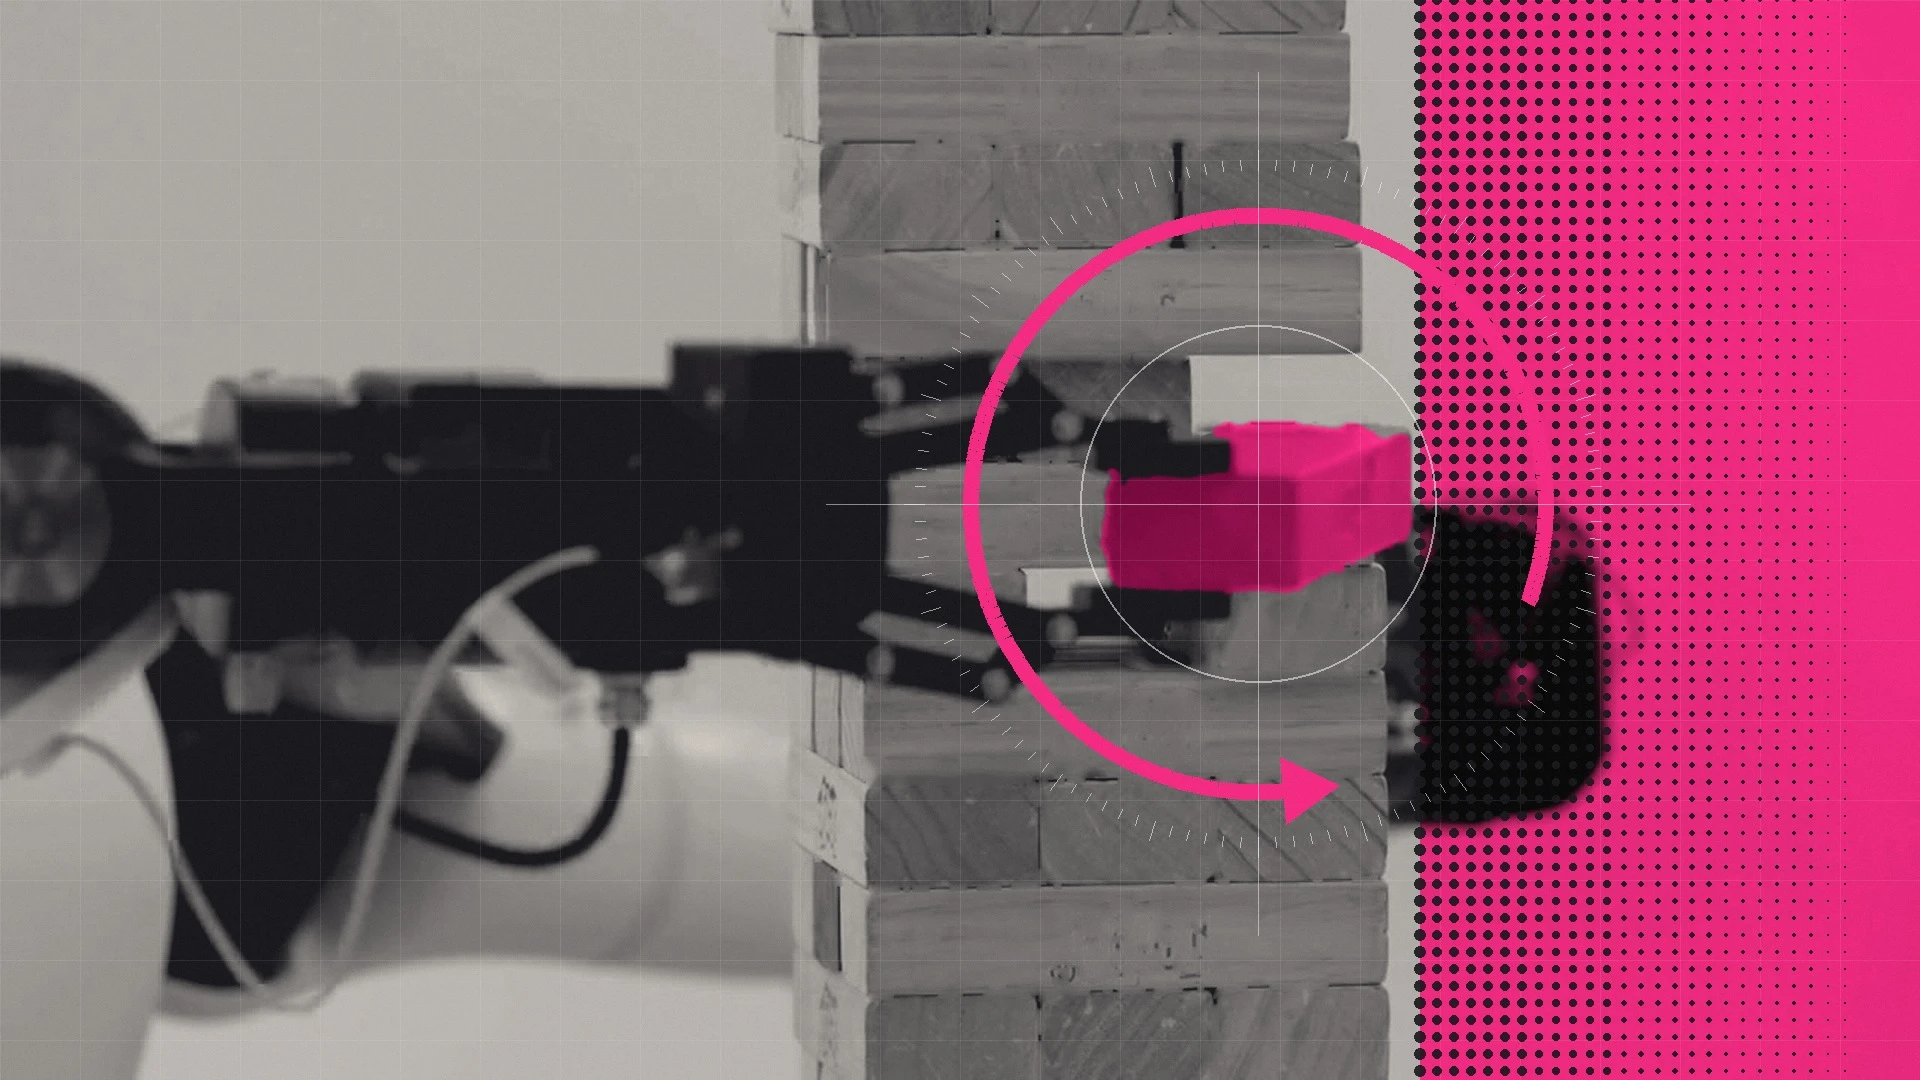
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
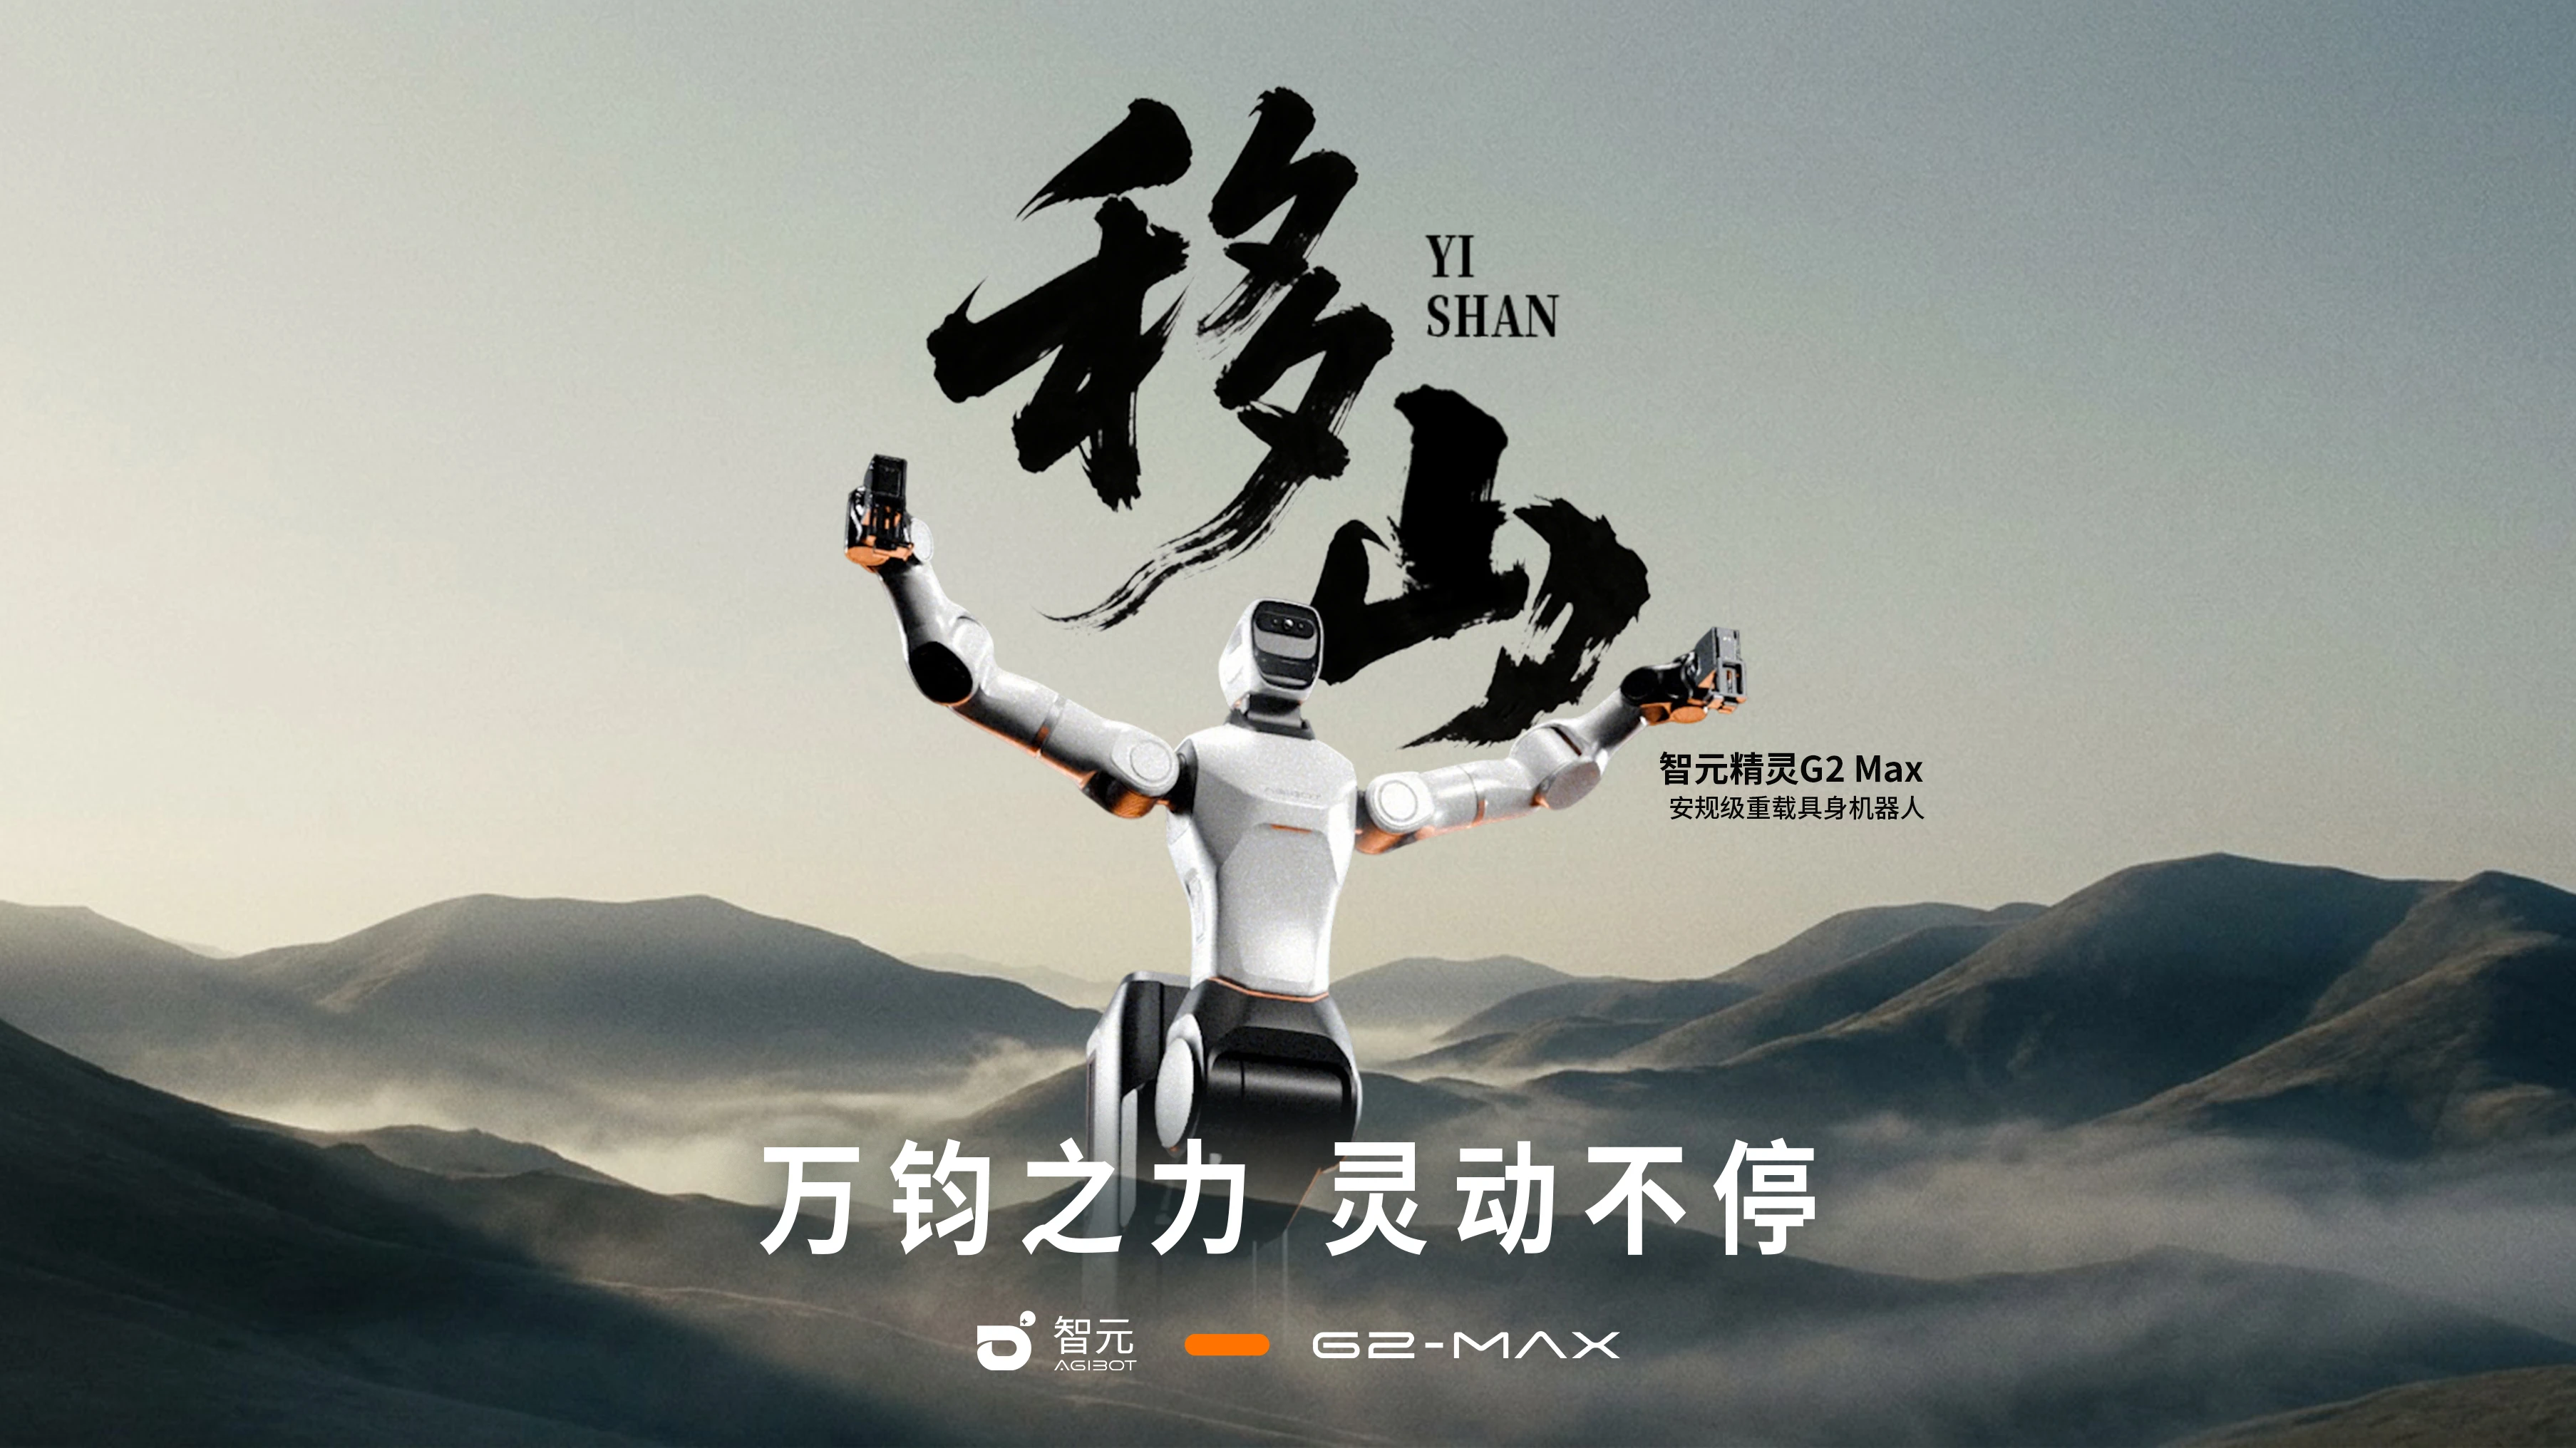
智元发布安规级重载具身机器人精灵 G2 Max,载重与精细作业兼得
10 月 26 日,智元发布安规级重载具身机器人精灵 G2 Max,面向拆码垛、物料转运、产线供料等工业场景。产品搭载 7 自由度力控双臂,单臂额定负载 20 kg、双臂额定负载 40 kg,双臂峰值负载 50 kg,手臂重复定位精度达 ±…
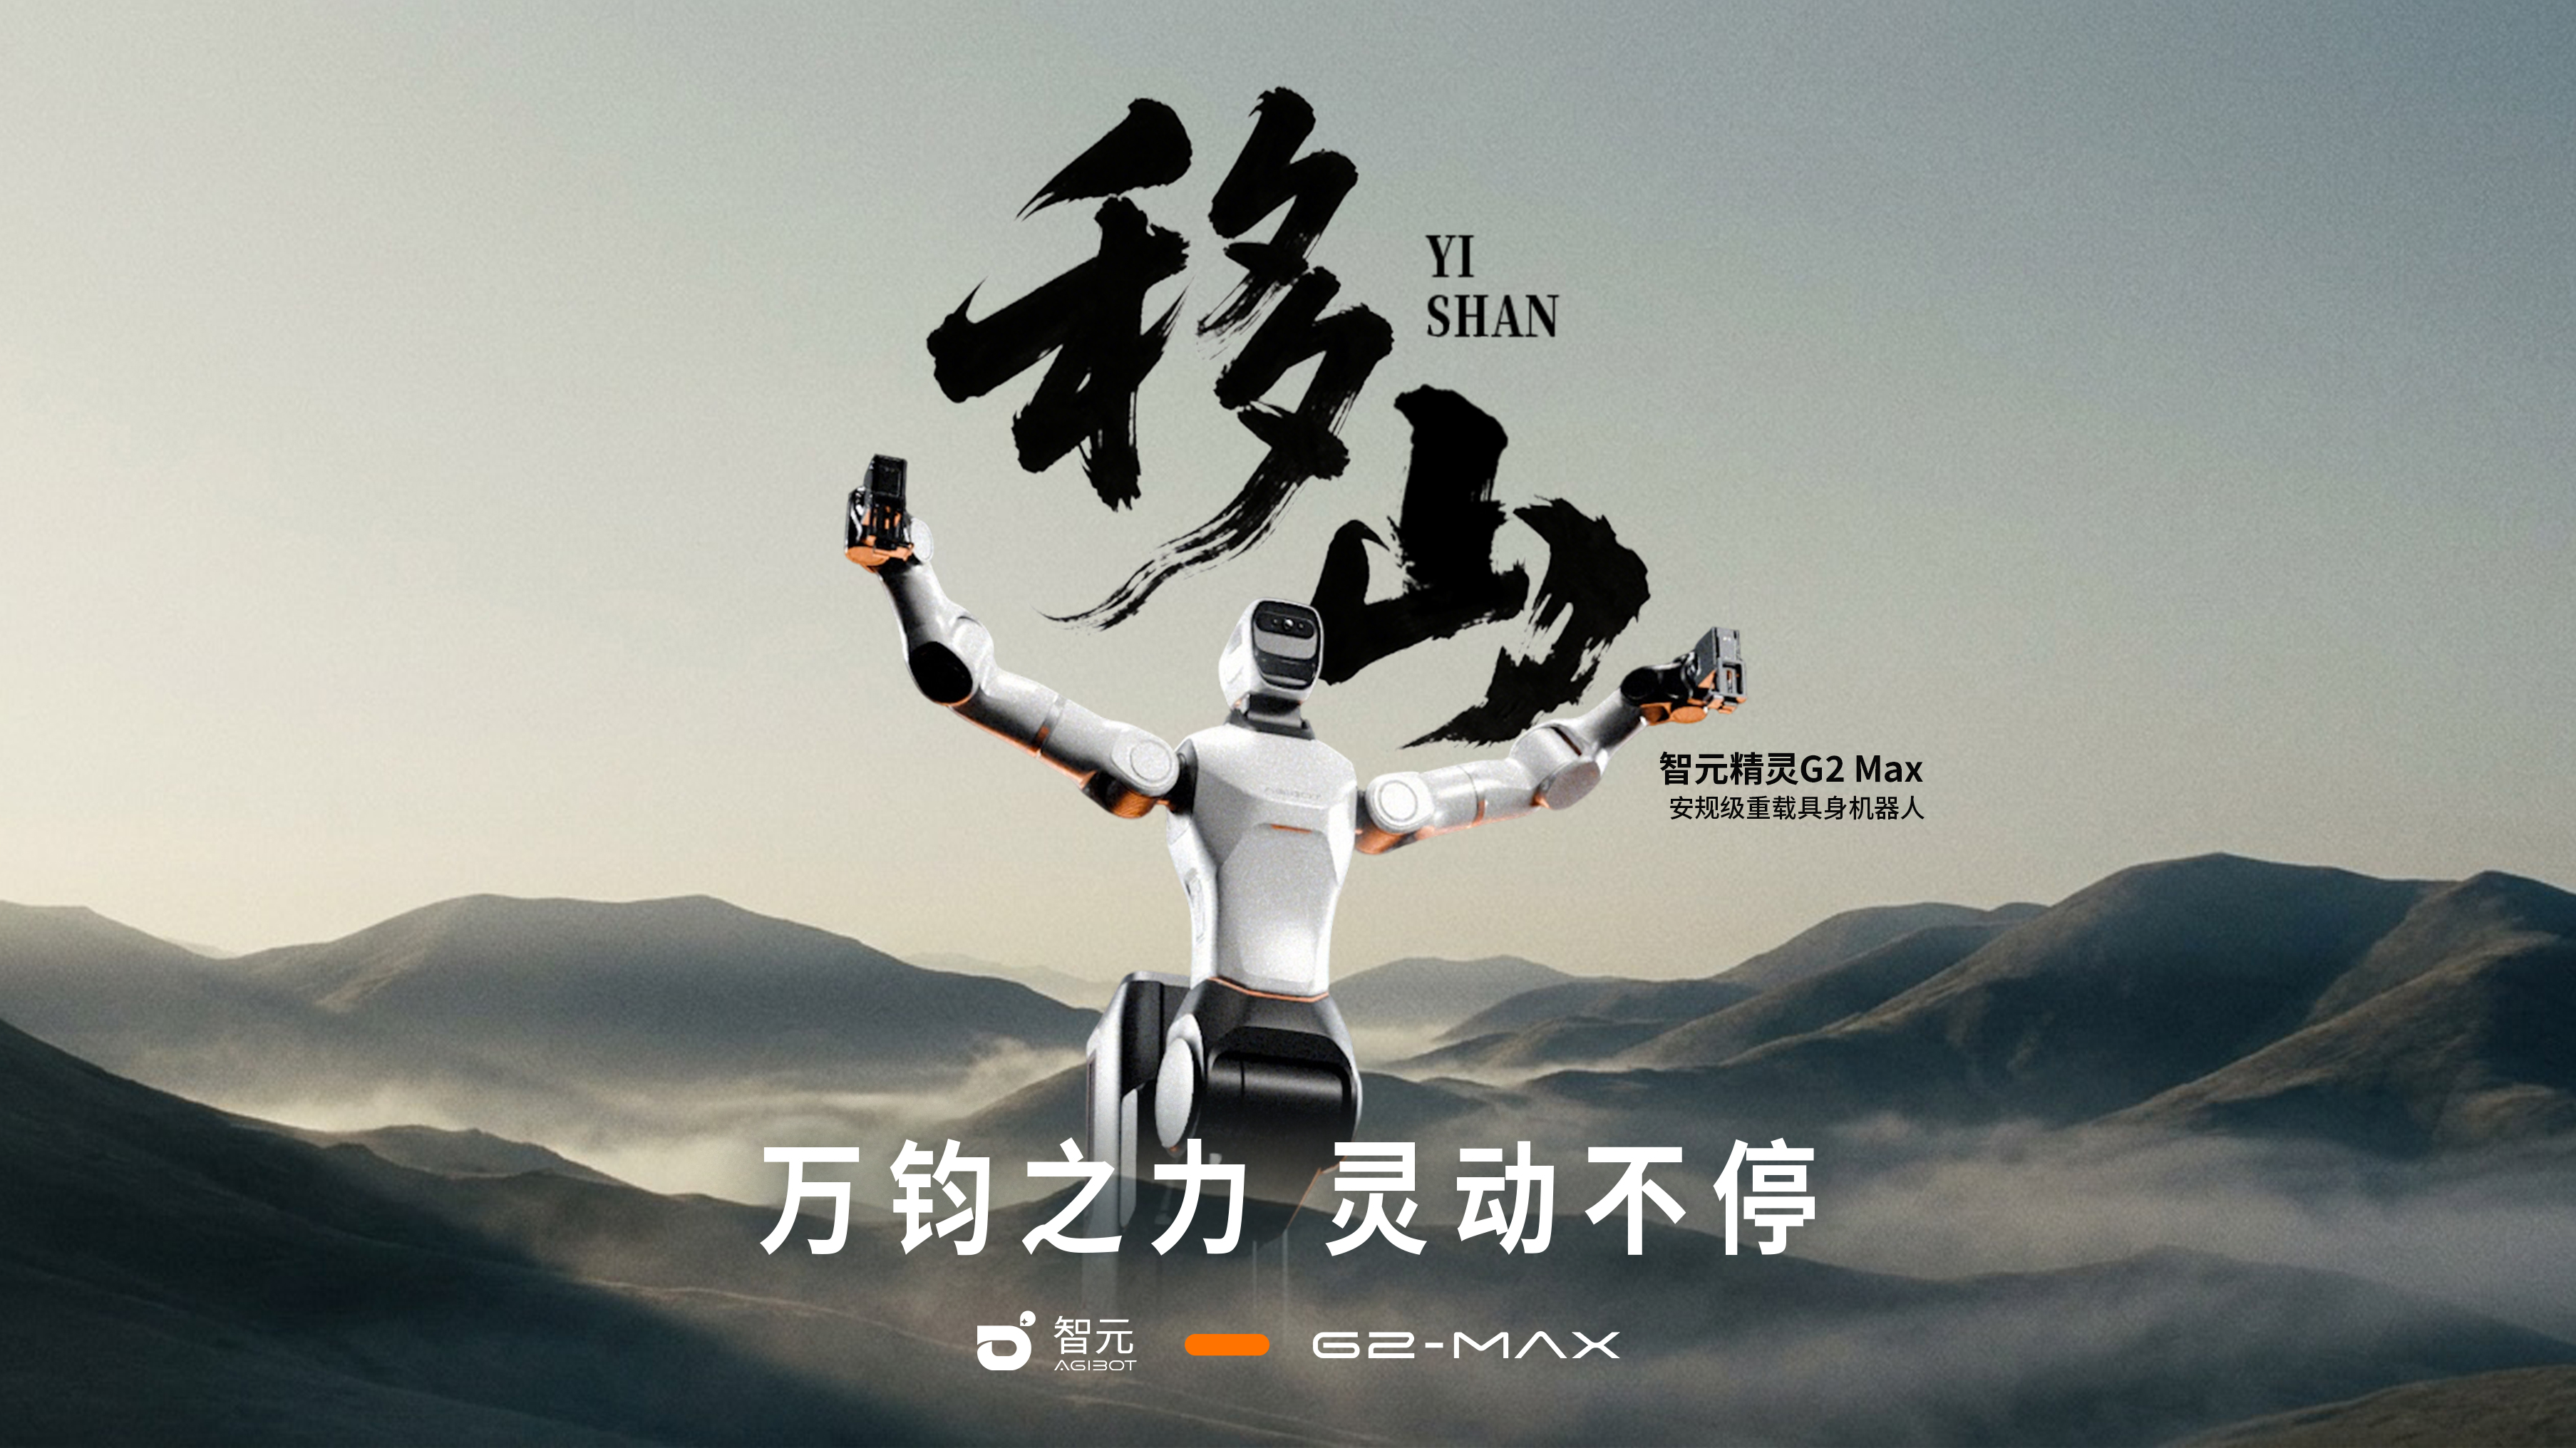
智元发布安规级重载具身机器人精灵 G2 Max,载重与精细作业兼得
10 月 26 日,智元发布安规级重载具身机器人精灵 G2 Max,面向拆码垛、物料转运、产线供料等工业场景。产品搭载 7 自由度力控双臂,单臂额定负载 20 kg、双臂额定负载 40 kg,双臂峰值负载 50 kg,手臂重复定位精度达 ±…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
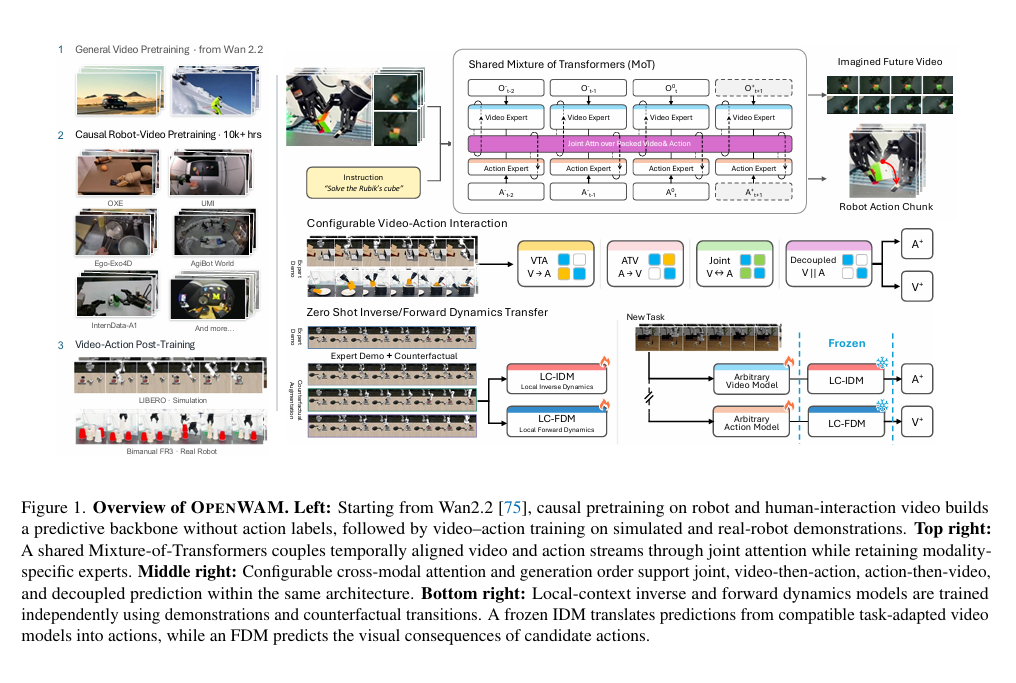
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
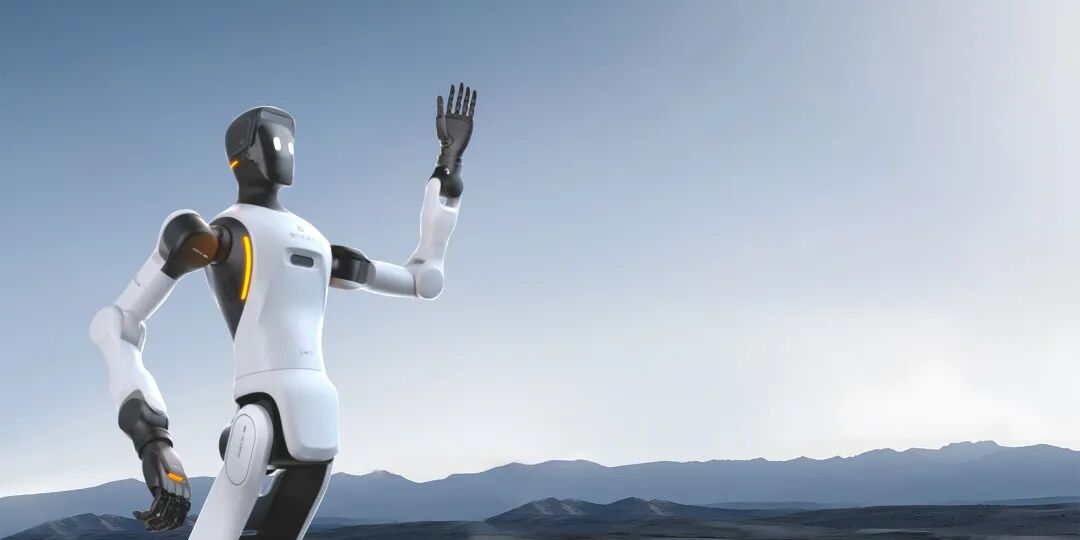
从智元 6 天工厂作业,看具身智能的「部署态」拐点
在过去两年时间里,全球具身智能行业迎来高速扩张。硬件层面百花齐放,自由度不断刷新,行走速度日益精进。然而,机器人熟练地叠衣服、倒咖啡或是后空翻背后,很可能就是大量失败之中巧合的一次成功。 机器人什么时候能真正走向规模落地? 具身智能的产业拐…
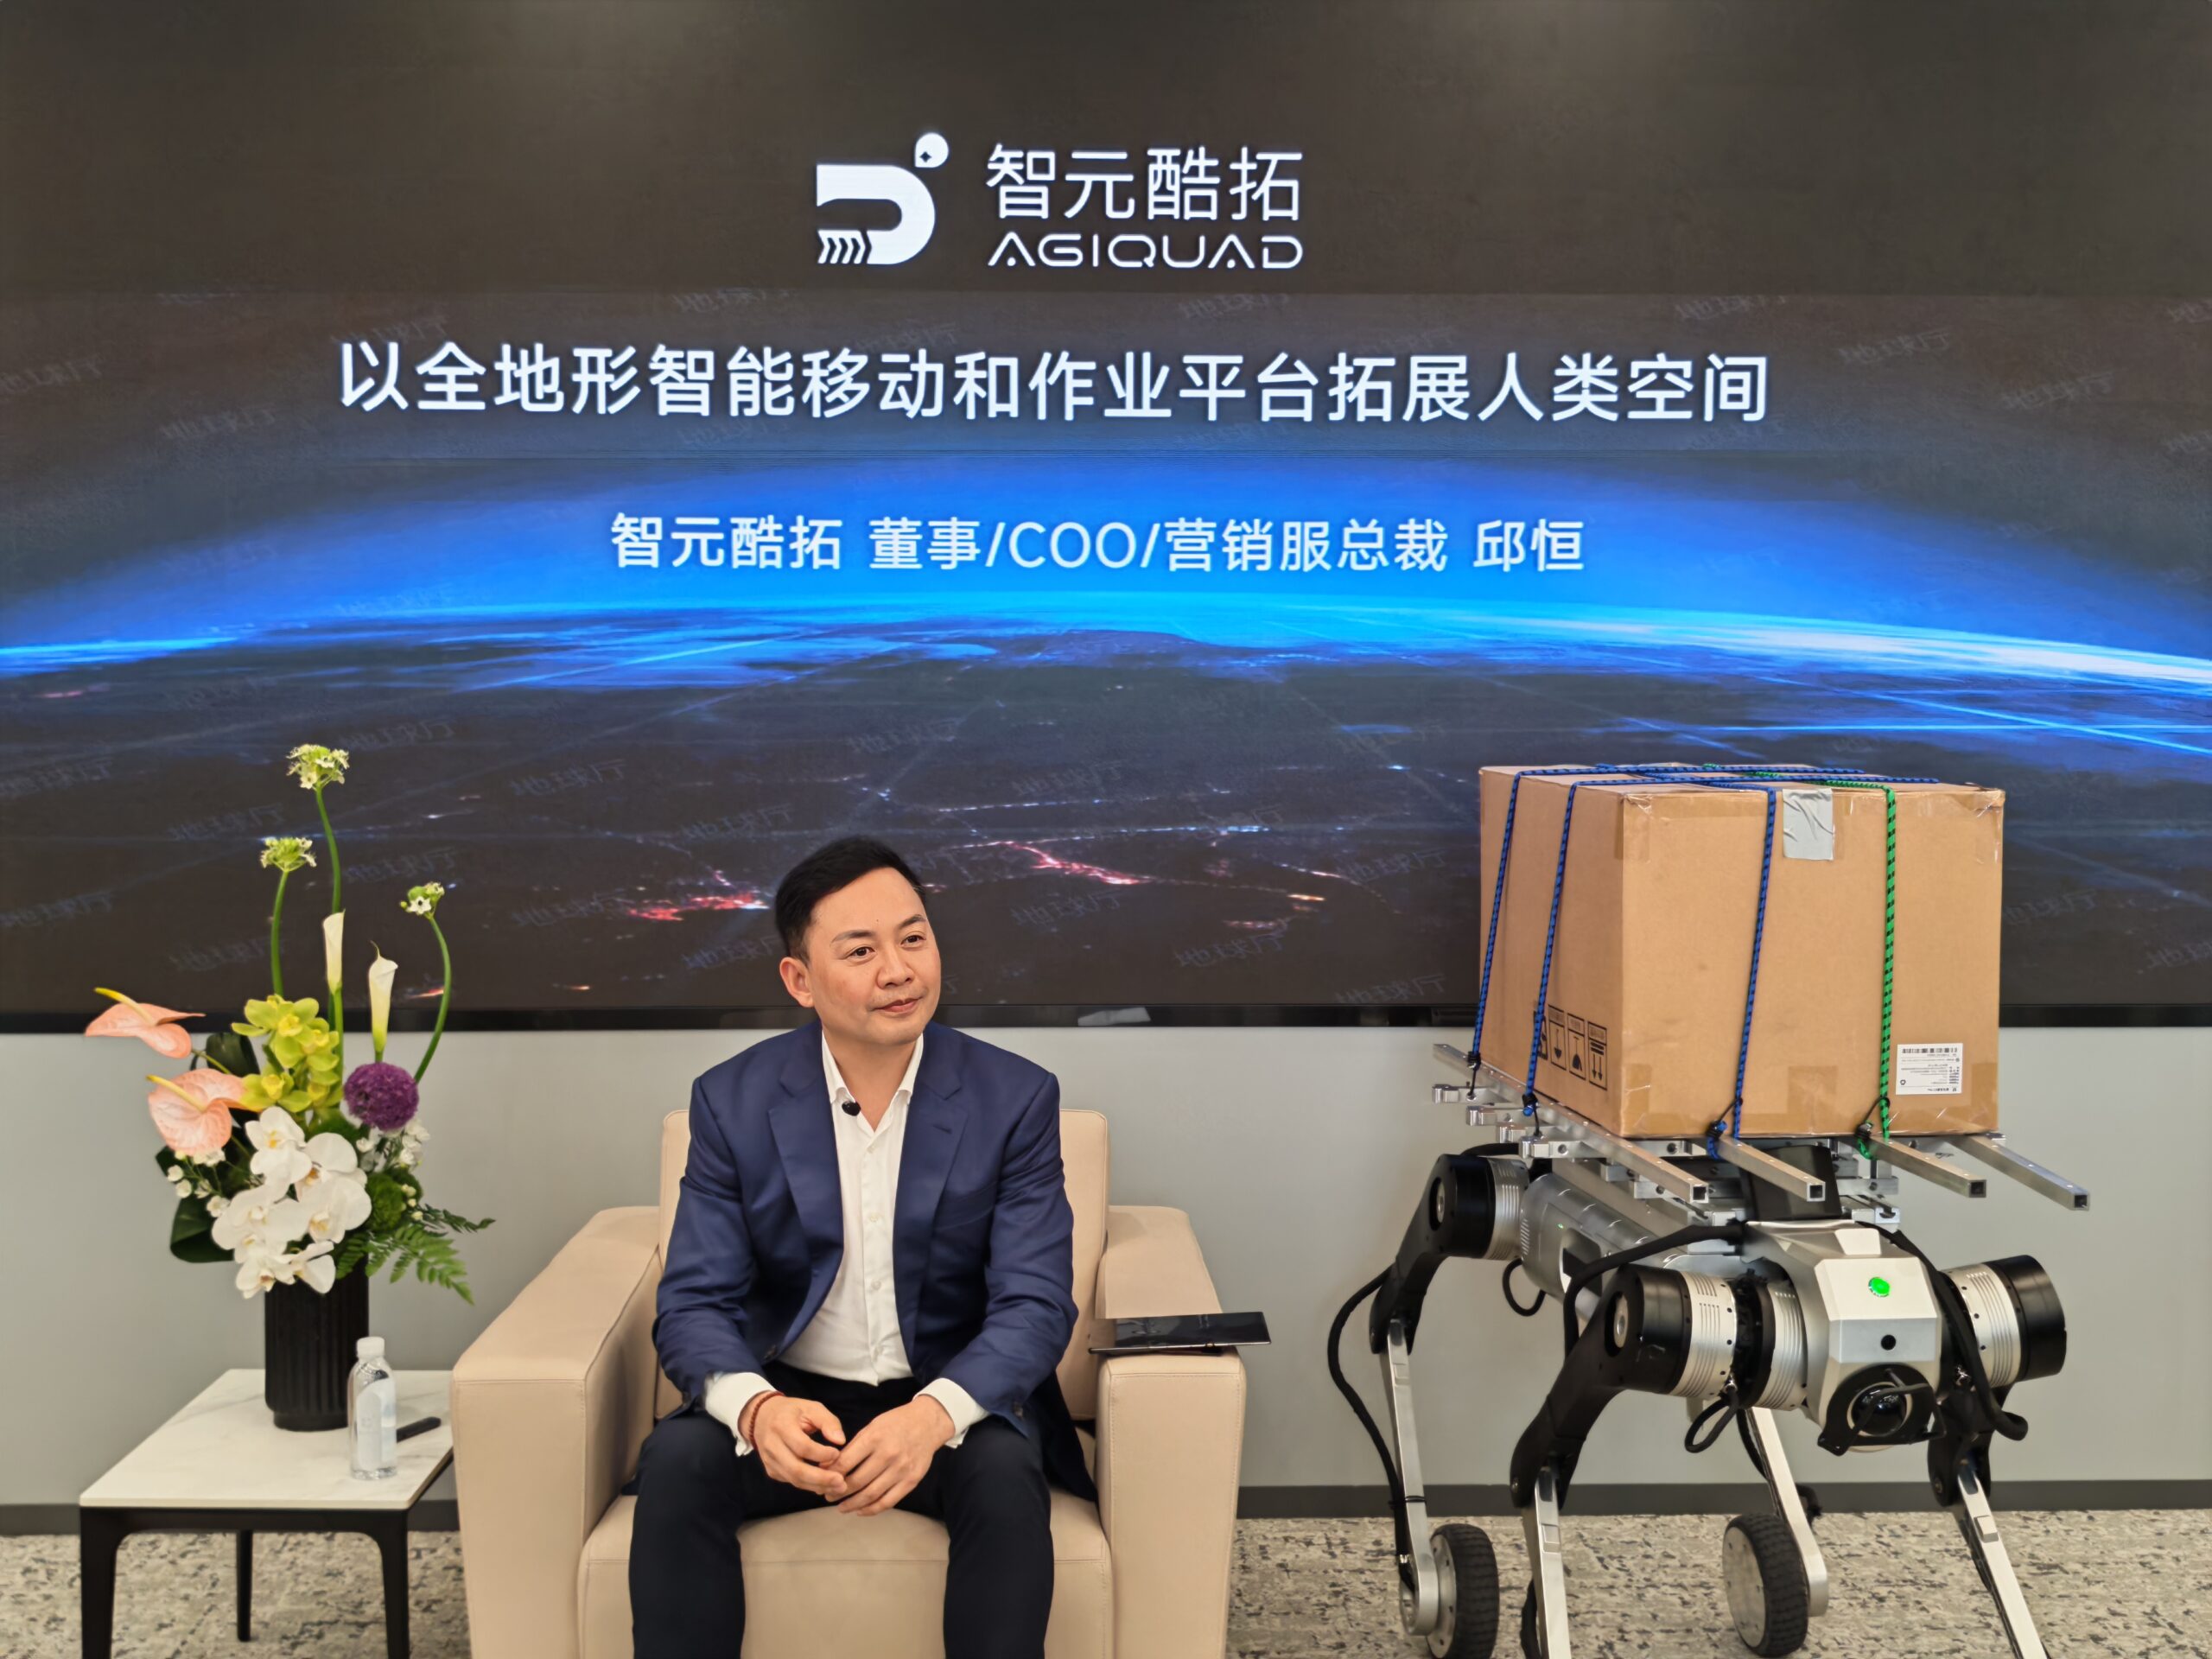
智元酷拓发布全地形智能移动和作业平台,目标 2030 年实现规模出货 30 万台
在当下的具身智能领域,人形机器人与四足机器人正在形成清晰的能力互补,人形更擅长站立姿态下的精细操作与上肢作业,四足则以全地形通过性和稳定移动见长。在矿山、井下、管廊、废墟、极地等人类难以长期作业的场景里,四足机器人的价值更突出,它能抵达绝大…