

智元升级 Genie Sim,柔性仿真贯通训练与评测
作者:江思奇
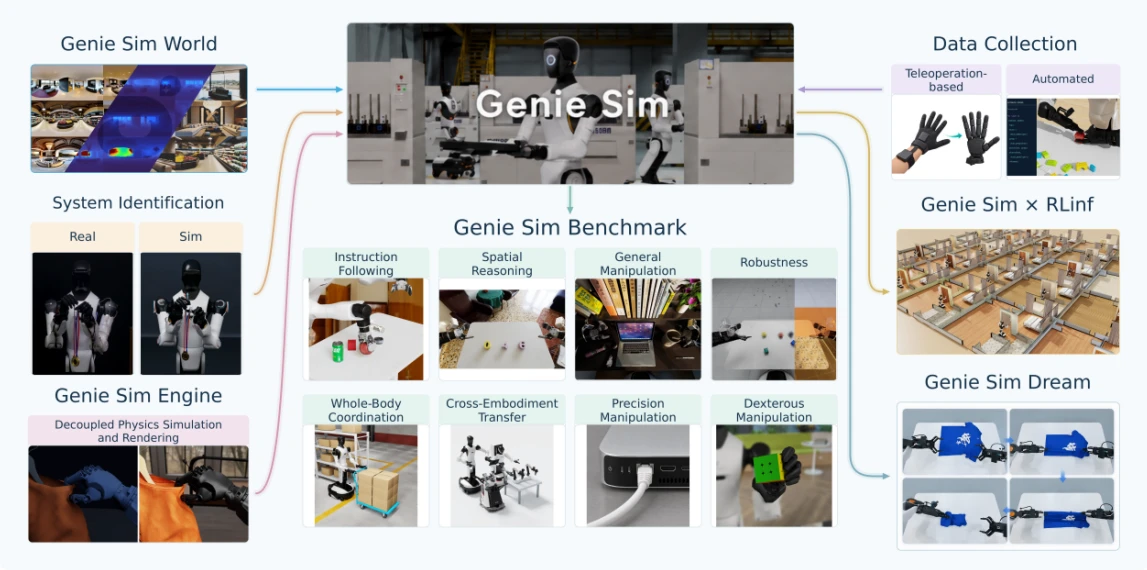
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。
10 月 28 日,AI WAVE 全栈技术发布期间,智元升级 Genie Sim 仿真平台,围绕柔性交互仿真,打通真实空间重建、数据采集、能力评测、模型后训练和开放场景探索。平台结合 Real2Sim 系统辨识与世界模型推演,提升柔性形变和复杂接触交互的模拟能力,为机器人训练与验证提供统一工具链。
此次升级包括 Genie Sim Engine 柔性物理引擎。引擎采用多物理求解器协同架构,对刚体与柔性物体的接触进行分区求解,并通过动态反馈和状态管理提升交互模拟效果。智元表示,引擎实现了 20 倍加速。平台还可利用真机操作数据校准仿真物体的质量、密度、摩擦系数和阻尼等属性,帮助开发者在虚拟环境中生成柔性操作训练样本,减少实体物料消耗。

Genie Sim Dream 世界模型可根据真实画面推演机器人动作后的场景变化,模拟柔软物体的抓取、挤压和折叠过程。机器人能够在虚拟空间中进行多步连续操作,并依据视觉反馈调整动作。平台还支持视觉语言模型自动判断任务完成情况、识别操作失败节点,以便开发者在不占用真机的情况下开展策略验证。
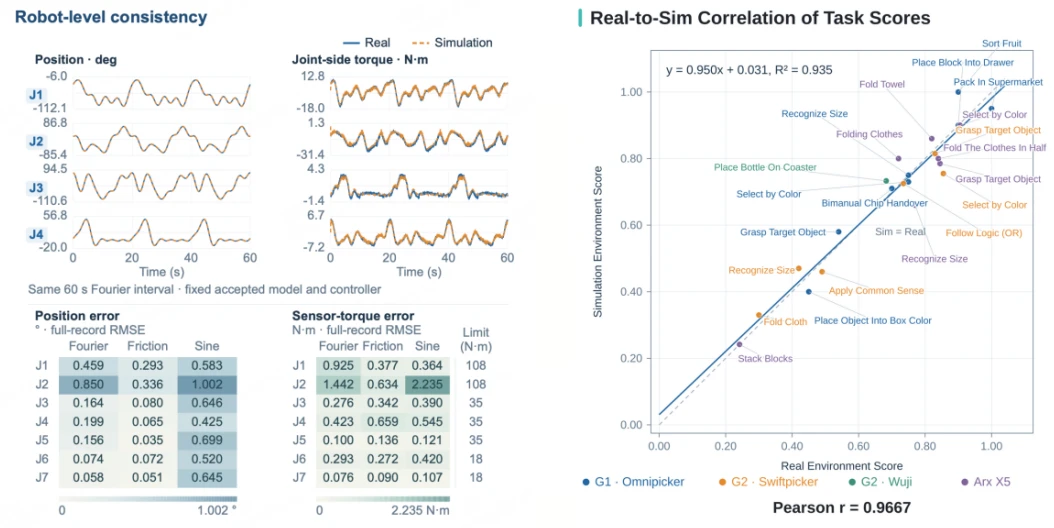
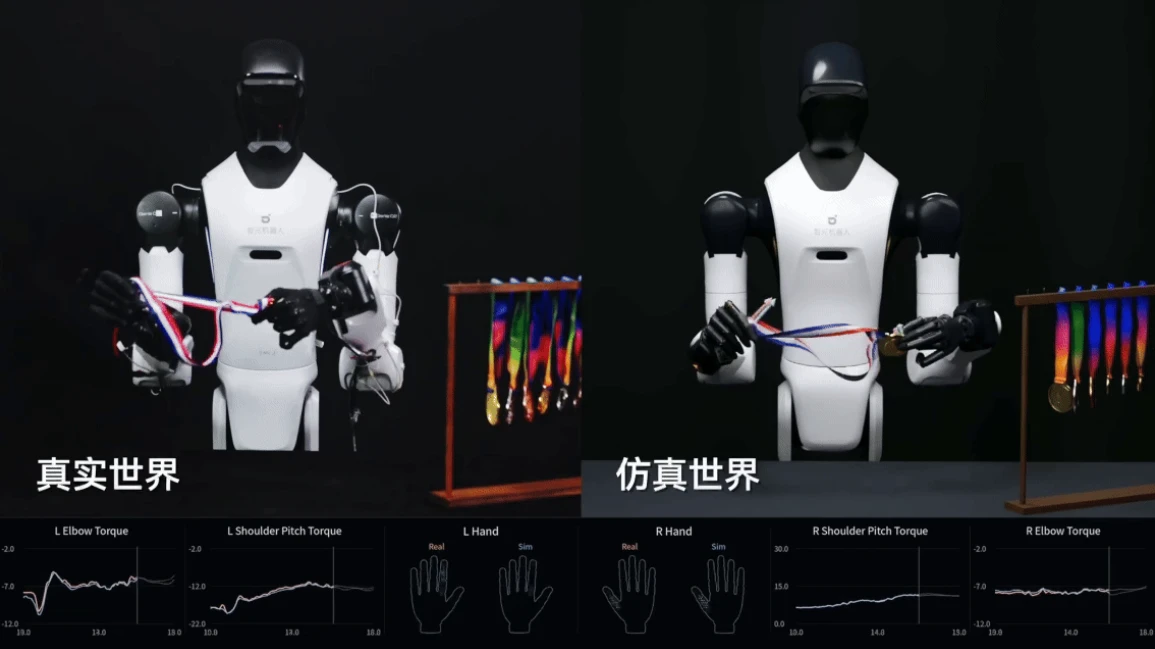
智元在 4 款机器人本体、22 项复杂任务上开展仿真与真机对照评测,并采用零样本 real-to-sim 方式,将真实世界训练的模型直接用于仿真评测。根据智元公布的数据,仿真与真机任务得分相关性达到 96.7%。在关节层面,Real2Sim 系统辨识用于对齐仿真与真机的惯性、摩擦和力矩响应。机器人接收相同指令后,仿真中的关节位置和力矩变化曲线与真机表现高度贴合。
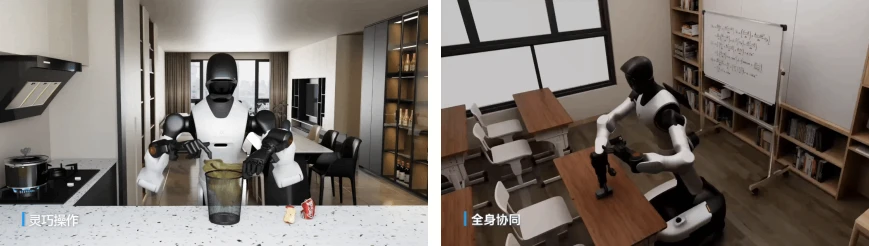
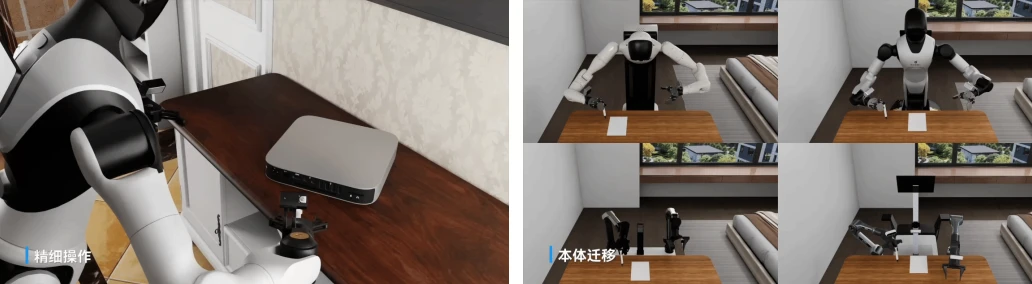
Genie Sim Benchmark 新增灵巧操作、全身协同、精细操作和本体迁移四个评测维度,帮助开发者考察任务完成情况、操作精度、全身协同表现及技能跨本体迁移能力。平台同步上线 Genie Sim 与 RLinf 并行后训练框架,开发者可根据评测结果筛选任务,在多个虚拟环境中并行开展强化学习,再通过评测验证策略变化。
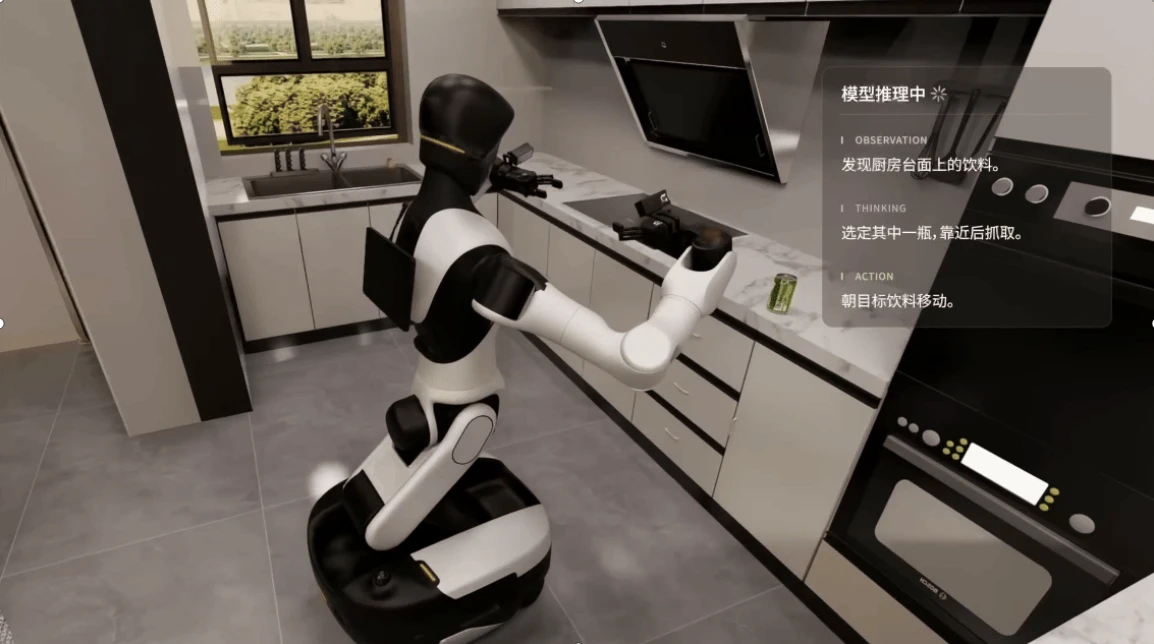
Genie Sim Sandbox 覆盖家居、工厂、商超、餐饮和办公等场景,并支持对接 Agent 系统。开发者可以使用预置任务或下发自定义指令,让机器人在虚拟环境中规划路径、操作物品并应对环境变化,观察任务执行过程中的问题。
作为 AI WAVE 全栈链条中的训练与验证基础设施,Genie Sim 承接 AGIBOT WORLD 数据集中的真实物理经验,并支持 GO 系列具身模型训练迭代。智元表示,Genie Sim 代码将在 GitHub 更新,仿真资产和配套数据集将上架 Hugging Face 与魔搭 ModelScope,面向全球开发者开放使用。